
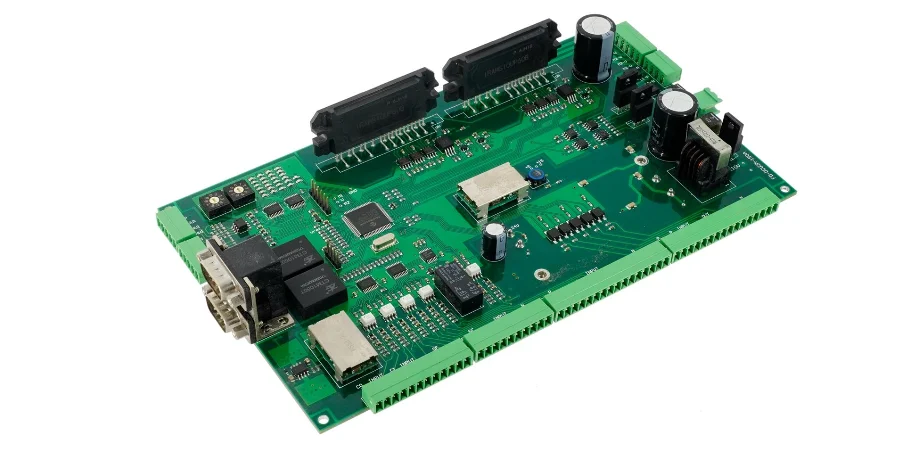
Die Wahl eines Aktuator-PCB-Designs beginnt mit der Abstimmung von Motorstrom, Rückmeldungsgenauigkeit, thermischen Grenzen und EMC-Anforderungen, bevor Komponenten ausgewählt oder die Fertigung freigegeben wird. Ingenieure benötigen Nachweise vom PCB-Lieferanten: Stackup-Fähigkeit, Kupferstärke, thermische Testdaten, Impedanzkontrolldokumentation und Inspektionsaufzeichnungen. Eine Linearaktuator-Steuerung priorisiert in der Regel zuverlässiges H-bridge-Schalten, Positionsrückmeldung und Schutzschaltungen, während eine Servo-Steuerungs-PCB schnellere Abtastung, dreiphasige Stromregelung, Encoder-Integrität und engere Timing-Leistung erfordert. Die richtige Designentscheidung hängt vom Spannungsbereich, Dauerstrom, Spitzentstrom, Umgebungsbedingungen und den Produktionsvalidierungsanforderungen ab.
Welche Spezifikationen sollten vor dem Design einer Aktuator-PCB festgelegt werden?
Die erste Designentscheidung besteht darin, das Betriebsprofil des Aktuators zu ermitteln. Eine PCB, die einen kleinen Linearaktuator bei 12V steuert, hat völlig andere Anforderungen als ein Servo-Antrieb, der einen dreiphasigen Motor auf industriellem Leistungsniveau regelt.
Legen Sie diese Parameter vor dem Schaltplan-Design fest:
- Motorversorgungsspannung: Gängige Aktuatorsysteme verwenden 12-48V-Motor-Schienen.
- Logikspannung: Steuerelektronik arbeitet üblicherweise bei 3,3-5V.
- Dauerstromanforderung: Aktuator-PCBs arbeiten je nach Thermaldesign üblicherweise im Bereich von 1-50A.
- Spitzentstromanforderung: Kurzzeit-Spitzen können das 2-3-fache des Dauerstroms erreichen.
- Rückmeldungstyp: Potentiometer, Hall-Sensor, optischer Encoder, Quadratur-Encoder, SPI, SSI oder BiSS.
- Bewegungsgenauigkeitsanforderung: Präzisionsfertigungsanwendungen können eine Positionierwiederholgenauigkeit von ±5 Mikrometern erfordern.
- Kommunikationsanforderungen: EtherCAT wird für deterministische synchronisierte Bewegung verwendet, während CAN zuverlässige Kommunikation bei niedrigeren Geschwindigkeiten mit hoher Störfestigkeit bietet.
Die PCB-Architektur sollte erst nach Kenntnis dieser Anforderungen ausgewählt werden, da Energieversorgung, Lagenaufbau, Kupferstärke, Thermaldesign und EMI-Kontrolle die Aktuatorleistung direkt beeinflussen.
Wie unterscheidet sich eine Linearaktuator-PCB von einer Servo-Steuerungs-PCB?
Linearaktuator-PCBs steuern üblicherweise eine einzelne Motorachse mit einfacheren Rückmeldungsanforderungen. Servo-Steuerungs-PCBs erfordern fortschrittlicheres Timing, Strommessung und Rückmeldungsverarbeitung, da sie Motorposition, Drehzahl und Drehmoment kontinuierlich regeln.
Designanforderungen für Linearaktuator-PCBs
Eine Linearaktuator-Steuerung umfasst normalerweise:
- H-bridge-Motorsteuerschaltung.
- Positions-Rückmeldungseingang.
- Stromerfassung.
- Endschalterschutz.
- Motorspannungsschaltung.
- Logik- und Analogsignal-Isolierung.
Für Anwendungen bis 5A können integrierte Motortreiber wie der DRV8871 Motorrichtung und -geschwindigkeit mit integrierten Schutzfunktionen steuern. Systeme mit höherem Strom erfordern typischerweise diskrete MOSFET-Anordnungen auf Kupfer-Heavy-PCB-Designs zur thermischen Entlastung.
Die Positionsrückmeldung kann verwenden:
- Potentiometrische Sensoren.
- Optische Encoder.
- Hall-Effekt-Sensoren.
Die PCB muss stabile Referenzspannungen und Filterung für Sensorsignale bereitstellen. Differentielle Leiterführung verbessert die Störfestigkeit, wenn Encoder-Signale über längere Kabel übertragen werden, und für hochfrequente Rückmeldungs-Schnittstellen kann kontrollierte Impedanzführung erforderlich sein. Verwenden Sie den Impedanzrechner, um die Leitergeometrie für differentielle Encoder-Paare zu überprüfen.
Designanforderungen für Servomotor-Steuerungs-PCBs
Servosysteme erfordern zusätzliche Hardware, da sie Regelkreise mit schnelleren Antwortanforderungen implementieren.
Typische Servo-PCB-Elemente umfassen:
- Motorsteuer-ICs wie den TMC4671.
- ARM Cortex-M-Mikrocontroller.
- Feldorientierte Regelung (FOC) Firmware-Unterstützung.
- Hochgeschwindigkeits-ADC-Abtastung.
- Präzise PWM-Generierung.
- Dreiphasige Stromerfassung.
- Encoder-Schnittstellen.
Dreiphasige Servomotoren erfordern Strommessung an mindestens zwei Phasen. Inline-Shunt-Widerstände mit Differenzverstärkern bieten einen kostengünstigen Ansatz, während isolierte Stromsensoren die Störfestigkeit in leistungsstärkeren Systemen verbessern.
Encoder-Schnittstellen können umfassen:
- Quadratursignale mit Differenzempfängern und Terminierung.
- Absolute Encoder mit SPI-, SSI- oder BiSS-Protokollen.
Gate-Driver-Layouts müssen die Gate-Treiber-Schleifeninduktivität minimieren und gleichzeitig die Isolierung zwischen Leistungs- und Steuerungsbereichen aufrechterhalten. IGBT- und MOSFET-Gate-Treiber verwenden häufig Bootstrap-Schaltungen für die Schaltsteuerung.
Welches Aktuator-PCB-Material und Thermaldesign sollte gewählt werden?
Das Thermomanagement bestimmt, ob eine Aktuator-PCB die Regelgenauigkeit während des Dauerbetriebs aufrechterhalten kann. Wärmequellen umfassen:
- Schaltverluste von Leistungs-MOSFETs.
- Stromerfassungswiderstände.
- Spannungsregler.
- Gate-Driver-Schaltungen.
Bei Standard-Dielektrikummaterialien liegt die Wärmeleitfähigkeit typischerweise bei etwa 1,5-3 W/mK. Hochleistungs-Thermal-PCB-Materialien sind üblicherweise im Bereich von ca. 4-8 W/mK für Anwendungen mit verbessertem Wärmetransport erhältlich.
Thermal-Vias erzeugen vertikale Wärmepfade zwischen Oberflächenbauteilen und internen Kupferflächen. Typische Thermal-Via-Durchmesser liegen üblicherweise im Bereich von 200-400 µm, abhängig von den Fertigungsmöglichkeiten.
Die Bauteilplatzierung sollte wärmeerzeugende Bauteile von temperaturempfindlichen Schaltungen trennen. Leistungsbautelle sollten in der Nähe der PCB-Ränder positioniert werden, wenn eine externe Kühlkörpermontage erforderlich ist. Temperatursensoren sollten entfernt von direkten Wärmequellen platziert werden, um ungenaue Messwerte zu vermeiden.
Externe Kühlkörper werden bei einer Verlustleistung der Aktuator-PCB von über 15W generell notwendig. Zwangsluftkühlung kann die thermische Kapazität erhöhen, während Wärmeleitmaterialien den Wärmetransfer zwischen Bauteilen und Kühlstrukturen verbessern.
Welche Aktuator-PCB-Parameter bergen das höchste Designrisiko?
Die folgende Entscheidungstabelle verbindet Designparameter mit Ausfallrisiken und den von Fertigungspartnern erforderlichen Nachweisen.
| Parameter | Typische Designwerte | Ausfallrisiko | Anzufordernder Nachweis |
|---|---|---|---|
| Motorspannungsschiene | 12-48V gängiger Aktuatorbereich | Unzureichende Isolierung oder Energieverteilungsfehler | PCB-Stackup, Elektroabstandsdokumentation |
| Dauerstrom | 1-50A je nach Design | Übermäßige Kupfererwärmung und Spannungsabfall | Thermischer Testbericht, Kupferstärkebestätigung |
| Spitzentstrom | 2-3-facher Dauerstrom für kurze Zeiträume | MOSFET-Belastung und Schutzfehler | Schutzschaltungs-Validierungsdaten |
| Linearaktuator-Treiber | DRV8871 für Anwendungen bis 5A, diskrete MOSFET-Designs für höheren Strom | Treiberüberhitzung oder Schaltverlust | Schaltplanprüfung und Thermalanalyse |
| Hochleistungs-PCB-Kupfer | Kupfer-Heavy-Konstruktion für höhere Stromdesigns | Leiterüberhitzung | Kupferstärkenmessung |
| Wärmeleitfähigkeit | Standard-Dielektrikum ca. 1,5-3 W/mK; Hochleistungsmaterialien ca. 4-8 W/mK | Wärmestau und Regeldrift | Materialzertifikat und thermische Testdaten |
| Motorrückmeldung | Potentiometer, Hall-Sensor, optischer Encoder, Quadratur, SPI, SSI, BiSS | Positionsfehler durch Rauschen | Signalintegritätstestergebnisse |
| Präzisionspositionierung | CNC-Anwendungen können ±5 Mikrometer erfordern | Thermale Drift und instabile Referenzen | Umgebungstestaufzeichnungen |
| Servo-Timing | Schnelle ADC-Abtastung und präzise PWM-Generierung | Regelinstabilität | Firmware-Timing-Dokumentation |
Wie sollten Ingenieure Aktuator-PCB-Komponenten nach Stromstärke auswählen?
Die Komponentenauswahl für Aktuator-PCBs wird hauptsächlich durch den Dauerstrom des Motors bestimmt. Die folgende Tabelle ordnet den Strombereich der empfohlenen Treiber-Topologie, Kupferstärke, Shunt-Widerstands-Ansatz, Thermomanagement und den Nachweisen zu, die vor der Designfreigabe vom Lieferanten angefordert werden sollten.
| Strombereich | Empfohlener Treiber | Kupferstärke | Shunt-Widerstands-Ansatz | Thermomanagement | Schlüsselnachweise |
|---|---|---|---|---|---|
| 1–5 A | Integrierter Treiber (z. B. DRV8871) | 1 oz | Inline-Shunt + Differenzverstärker | Standard-FR-4 | Thermischer Test, Stromkalibrierungsdaten |
| 5–20 A | Diskreter MOSFET | 2 oz | Inline-Shunt + Differenzverstärker | Thermal-Vias | Thermischer Test, Kupferstärke-Verifizierung |
| 20–50 A | Diskreter MOSFET + Gate-Driver | 3–4 oz | Isolierter Stromsensor | High-Tg-FR-4 + Kühlkörper | Thermischer Test, Kupferstärke-Verifizierung, Stromkalibrierungsdaten |
| 50 A+ | IGBT | 6+ oz Kupfer-Heavy | Hall-Effekt-Stromsensor | Aktive Kühlung (Zwangsluft oder Flüssigkeit) | Thermischer Test, Kupferstärke-Verifizierung, Stromkalibrierungsdaten |
Ingenieure sollten diesen Leitfaden nutzen, um Treiber-Topologie, Kupferstärke und Erfassungsmethode mit dem Motorstrom abzustimmen, bevor der Schaltplan finalisiert wird. Ein Design, das einen 30-A-Motor mit 1-oz-Kupfer und einem Inline-Shunt kombiniert, wird die Thermavalidierung nicht bestehen und ungenaue Stromrückmeldung liefern.
Wie sollte das Aktuator-PCB-Layout EMI- und Signalausfälle verhindern?
Aktuatorsysteme kombinieren hochstromführendes Schalten mit empfindlichen Rückmeldungssignalen, was ein hohes Risiko für elektromagnetische Störungen birgt.
Empfohlene PCB-Layout-Praktiken umfassen:
Trennung von Leistungs- und Steuerungsbereichen
Motorschaltkreise sollten physisch von analogen Rückmeldungs- und Kommunikationsschnittstellen getrennt werden. Hochstrompfade sollten kurze Rückleitpfade verwenden, um die Schleifenfläche beim Schalten zu reduzieren.
Impedanzkontrolle bei empfindlichen Signalen
Differentielle Encoder-Signale erfordern kontrollierte Leiterführung, wenn die Signalintegrität kritisch ist. Die Impedanzkontrolle sollte durch die PCB-Fertigungsdokumentation verifiziert werden.
Minimierung von Gate-Driver-Schleifen
MOSFET- und IGBT-Gate-Treiber-Leiter sollten kurz und kompakt sein. Eine zu große Schleifenfläche erhöht die parasitäre Induktivität und kann Schaltrauschen erzeugen.
Schutz von Rückmeldungsschaltungen
Encoder- und Sensoreingänge sollten Folgendes umfassen:
- Filterkomponenten.
- Ordnungsgemäße Masseführung.
- Abschirmung wo erforderlich.
- Stabile Referenzspannungserzeugung.
Wie sollte die Aktuator-PCB-Testspezifikation vor der Produktion festgelegt werden?
Eine zuverlässige Aktuator-PCB erfordert eine Validierung über die grundlegende elektrische Inspektion hinaus.
Tests sollten umfassen:
Elektrische Validierung
Überprüfen Sie:
- Stromversorgungsbetrieb über Last- und Netzspannungsbereiche.
- Strombegrenzungsverhalten.
- Thermische Abschaltungsfunktion.
- Signalintegrität.
- PWM-Timing-Leistung.
Funktioneller Lasttest
Betreiben Sie den Aktuator unter mechanischer Last und messen Sie:
- Stromverbrauch.
- Temperaturanstieg.
- Positionsgenauigkeit.
- Regelstabilität.
EMC- und Umgebungsprüfung
Industrielle Aktuatorsysteme können Folgendes erfordern:
- Leitungsgebundene Störaussendungsprüfung.
- Temperaturwechselprüfung.
- Vibrationsprüfung.
Die Temperaturwechselprüfung validiert die Lötstellenzuverlässigkeit über industrielle Betriebsbereiche. Die Vibrationsprüfung verifiziert die mechanische Robustheit in anspruchsvollen Umgebungen.
Welche PCB-Fertigungsoptionen sind für Aktuator-Steuerungsplatinen geeignet?
Die Auswahl hängt von Strom, thermischer Last, Signalgeschwindigkeit und Zuverlässigkeitsanforderungen ab.
Multilayer-PCB-Aufbau
Multilayer-PCB-Designs bieten dedizierte Energieebenen, verbesserte Signalisolation und bessere Rauschkontrolle.
Für Aktuatorsysteme unterstützt der Multilayer-Aufbau:
- Trennung von Motor- und Logikbereichen.
- Kontrollierte Impedanzführung.
- Verbesserte Energieverteilung.
Kupfer-Heavy-PCB-Aufbau
Kupfer-Heavy-PCB-Designs eignen sich für Motorpfade mit höherem Strom, bei denen die Standardkupferstärke die thermischen Anforderungen nicht bewältigen kann.
Hochwärmeleitfähige PCB-Materialien
Hocheffiziente Thermal-PCB-Optionen verbessern den Wärmetransport für leistungsintensive Aktuatoranwendungen.
SMT-Bestückung
Komplexe Aktuator-Steuerungsplatinen erfordern präzise Bauteilplatzierung und wiederholbare Fertigungsprozesse. Unsere SMT-Bestückung-Fähigkeiten unterstützen die zuverlässige Produktion von Motorsteuerungsbaugruppen mit Inspektions- und Qualitätsprozessen.
Welche Dateien und Spezifikationen sollten in einer Aktuator-PCB-RFQ enthalten sein?
Ein vollständiges RFQ-Paket reduziert Fertigungsannahmen und verbessert den Lieferantenvergleich.
Reichen Sie diese Dateien ein:
- Gerber-Dateien.
- BOM mit Hersteller-Teilenummern.
- PCB-Bestückungszeichnungen.
- Schaltplandateien.
- PCB-Layout-Quelldateien falls verfügbar.
- Stackup-Anforderungen.
- Via-Zeichnung.
- Bohrdateien.
- Pick-and-Place-Dateien.
- Fertigungsnotizen.
- Kontrollierte Impedanzanforderungen.
- Kupferstärkeanforderungen.
- Oberflächenfinishanforderungen.
- Bestückungsanweisungen.
Fordern Sie diese Lieferantendokumente an:
- PCB-Stackup-Bestätigung.
- Schliffbericht.
- Kupferstärke-Verifizierung.
- Materialspezifikationen.
- Thermischer Testbericht für hochstromführende Designs.
- Impedanztestbericht bei kontrollierter Impedanz.
- AOI- und Inspektionsaufzeichnungen.
- Funktionstestplan.
- Umgebungstestdokumentation falls zutreffend.
Eine Lieferantenantwort sollte nachweisen, dass der PCB-Fertigungsprozess mit den elektrischen und thermischen Anforderungen des Aktuatorsystems übereinstimmt.
Welche Anwendungen erfordern unterschiedliche Aktuator-PCB-Entscheidungen?
Präzisionsfertigung
CNC-Maschinen und Präzisionsbewegungssysteme erfordern stabile Referenzen, Thermalkontrolle und hohe EMI-Festigkeit. Positionsgenauigkeitsanforderungen können ±5 Mikrometer erreichen, wodurch thermale Drift und Signalrauschen zu wesentlichen Designüberlegungen werden.
Verpackungsausrüstung
Hochgeschwindigkeits-Verpackungsmaschinen erfordern schnelle Beschleunigung, Verzögerung und genaue Positionierung. Mehrachssysteme erfordern deterministische Kommunikation und synchronisierte Steuerung.
Medizin- und Laborgeräte
Medizin- und Laborbewegungssysteme priorisieren geräuscharmen Betrieb, Präzisionssteuerung und Dokumentationsanforderungen. PCB-Designs müssen elektromagnetische Emissionen minimieren und die Zuverlässigkeitsvalidierung unterstützen.
Industrielle Sicherheitssysteme
Sicherheitsbewertete Aktuatorsysteme können redundante Überwachung, fehlersicheren Betrieb und Kommunikation mit Sicherheits-SPS-Systemen erfordern.
Häufig gestellte Fragen
F: Was ist der Hauptunterschied zwischen einer Linearaktuator-PCB und einer Servo-Steuerungs-PCB?
Linearaktuator-PCBs steuern üblicherweise einachsige Bewegungen mit einfacheren Rückmeldungssystemen. Servo-Steuerungs-PCBs steuern mehrphasige Motoren mit fortschrittlicher Stromregelung, Encoder-Rückmeldung und höherer Verarbeitungsgeschwindigkeit.
F: Wie können Aktuator-PCB-Designer thermale Drift reduzieren?
Verwenden Sie Thermalüberwachung, temperaturkompensierte Bauteile, geeignete PCB-Materialien und gegebenenfalls Softwarekompensation. Das Thermaldesign sollte verhindern, dass Wärmequellen empfindliche Messschaltungen beeinflussen.
F: Welche Kommunikationsprotokolle sind bei Mehrachs-Aktuatorsystemen verbreitet?
EtherCAT bietet deterministische Echtzeitsynchronisation für Bewegungssysteme. CAN bietet zuverlässige Kommunikation für langsamere industrielle Netzwerke.
F: Wie wichtig ist die EMI-Kontrolle im Aktuator-PCB-Design?
Die EMI-Kontrolle ist kritisch, da Motorschaltrauschen Rückmeldungs- und Kommunikationssignale stören kann. Masseführung, Filterung, Layout-Trennung und Abschirmungsstrategien sollten beim PCB-Design berücksichtigt werden.
F: Welche Stromstärken können Aktuator-PCBs unterstützen?
Die meisten Aktuator-Steuerungs-PCBs arbeiten mit Dauerströmen von 1-50A, abhängig vom Thermaldesign. Spitzentströme können für kurze Zeiträume das 2-3-fache des Dauerstroms erreichen.
Für Aktuator-PCB-Fertigungsentscheidungen stellen Sie vollständige Designdateien bereit und fordern Sie messbare Produktionsnachweise an, bevor Sie einen Lieferanten freigeben.