
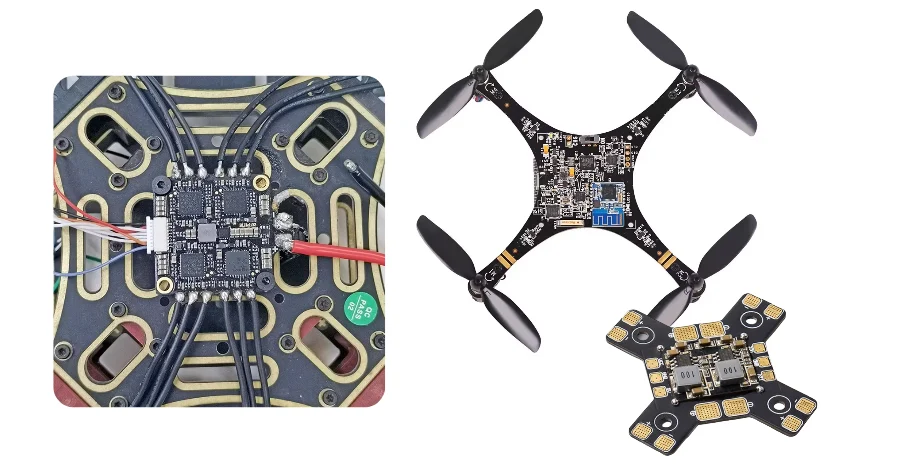
- KI-Drohnenelektronik sollte als Edge-Computing-System mit engen Vorgaben für Gewicht, Vibration, Stromversorgung und RF geprüft werden, nicht als generische Hochgeschwindigkeits-Serverplatine.
- Zuerst zu prüfen sind Leistungsfenster des Rechenmoduls, Anzahl der Sensor- und Kameraschnittstellen, Vibrationsisolationsstrategie, Stabilität der Versorgungsschienen und Koexistenz der RF-Antennen.
- NVIDIA Jetson Orin NX Module sind mit konfigurierbarer Leistung von 10 W bis 40 W veröffentlicht, Jetson Orin Nano Module mit 7 W bis 25 W. Deshalb müssen Thermik- und Batterieentscheidungen früh fallen und nicht erst nach dem Layout.
- PX4 und ArduPilot behandeln Vibration beide als Flugregelungsrisiko, weil übermäßige Vibration die Qualität der Zustandsschätzung verschlechtern kann. Das heißt: Leiterplattenbefestigung, Steckverbinderverriegelung und IMU-Platzierung gehören zum Systemdesign.
- Die meisten Fehler im ersten Aufbau entstehen durch verrauschte Versorgungsschienen, instabile Sensorsteckverbinder, schlechte Wärmeverteilung rund um das Rechenmodul oder RF-Störungen zwischen Steuerung, Telemetrie, GNSS und Videoverbindungen.
KI-Drohnen- und UAV-Elektronik vereint Edge-Computing, Sensorfusion, Leistungswandlung und drahtlose Kommunikation auf einer leichten Plattform. Die entscheidende Engineering-Frage lautet nicht nur, ob die Leiterplatte ein KI-Modell ausführen kann, sondern ob sie das innerhalb der Vibrations-, Temperatur-, Batterie- und EMC-Grenzen des Fluggeräts schafft.
Inhalt
- Was bei einer KI-Drohnen- oder UAV-Leiterplatte zuerst zu prüfen ist
- Tabelle der wichtigsten Design- und Validierungsregeln
- Tabelle früher Abwägungen
- Wie Planung von Rechenleistung, Vibration und Stromversorgung PCB-Entscheidungen beeinflusst
- Wie RF-, Kamera- und Sensorintegration geprüft werden sollten
- Was Prototypteams vor der Freigabe festlegen sollten
- FAQ
- Nächste Schritte
- Referenzen
- Autor und Prüfung
Was bei einer KI-Drohnen- oder UAV-Leiterplatte zuerst zu prüfen ist
KI-Drohnenplatinen werden oft als "smarte Flugsteuerungen" oder "Autonomie-Computer" beschrieben, aber diese Bezeichnung ist zu breit, um die Engineering-Arbeit sauber zu steuern. Die Platine ist meist eine Kombination aus vier gekoppelten Systemen:- Edge-Computing für Wahrnehmung, Navigation oder Autonomie
- Flugregelungs- und Sensorhardware
- batteriebasierte Leistungswandlung und Verteilung
- RF-Links für Befehle, Telemetrie, GNSS oder Nutzlastdaten
Deshalb sind die ersten Prüfpunkte meist:
- ob Leistungsaufnahme und Abwärme des Rechenmoduls in Luftfahrzeug und Batteriebudget passen
- ob Vibrationsisolation als Hardwareanforderung behandelt wird und nicht nur als Softwarefilterproblem
- ob CSI, Ethernet, USB, PCIe oder andere schnelle Schnittstellen mit realistischem Lagenaufbau und realistischen Steckverbinderannahmen geführt werden
- ob RF- und Digitalbereiche physisch weit genug getrennt sind, um GNSS- und Steuerlinks zu schützen
- ob der Aufbau eine starre Platine, eine HDI-Platine oder eine gemischte Starrflex-Architektur nutzen wird
Für Teams, die Lagenaufbau und Steckverbinderstrategie noch abstimmen, lohnt sich vor der Prototypfreigabe meist ein Blick auf Hochgeschwindigkeits-PCB, HDI-PCB und Starrflex-PCB.
Tabelle der wichtigsten Design- und Validierungsregeln
| Regel / Parameter | Empfohlener Bereich oder Entscheidungsweg | Warum es wichtig ist | Wie verifiziert wird | Bei Ignorieren | | --- | --- | --- | --- | --- | | Leistungsfenster der Recheneinheit | Von den veröffentlichten Betriebsmodi des Moduls und vom Energiebudget des Fluggeräts ausgehen | KI-Rechenleistung verändert Thermik, Batteriedauer und Reglerdimensionierung | Prüfung der Stromversorgungsarchitektur und Missionsleistungsabschätzung | Die Platine funktioniert am Labornetzteil, scheitert aber bei Flugdauer oder Temperaturgrenzen | | Vibrationsstrategie | IMU-Befestigung und Platinenretention als Hardware-Designpunkte behandeln | PX4 und ArduPilot dokumentieren Vibration beide als Regelungsrisiko | Befestigungsreview, Log-Review und mechanischer Testplan | Die Qualität der Sensordaten sinkt, bevor die Ursache erkannt wird | | Pfad der Hochgeschwindigkeitsschnittstellen | Lagenaufbau und Rückstrompfade festlegen, bevor CSI, PCIe, USB oder Ethernet geroutet werden | Kamera- und Rechenverbindungen reagieren empfindlich auf Diskontinuitäten und schlechte Referenzebenen | Prüfung des Lagenaufbaus und des Layouts | Bei der Integration treten sporadische Datenfehler auf | | Stromverteilung | Rauschstarke Motor- und Nutzlastversorgung von empfindlichen Logikschienen trennen | Drohnensysteme kombinieren schaltende Lasten mit rauscharmer Sensorik | Testplan für Versorgungsrauschen und Prüfung transienter Lasten | KI, RF und Sensorik stören sich gegenseitig | | RF-Koexistenz | Antennenplatzierung und Sperrzonen früh definieren | GNSS-, Telemetrie-, Steuer- und Videoverbindungen konkurrieren um Raum und Spektrum | Platzierungsprüfung sowie Kammer- oder Feldtestplan | Reichweite und Positionierung verschlechtern sich trotz bestandener Digitaltests | | Wärmeverteilung | Leistungsmodi des Moduls an Kupferfläche, Vias und Gehäuseluftstrom koppeln | Veröffentlichte Leistungsmodi helfen nur, wenn die Platine die Wärme auch abführen kann | Thermik-Review und instrumentierter Prototypentest | Die Recheneinheit drosselt oder fällt unter Missionslast aus |Tabelle früher Abwägungen
| Designentscheidung | Meist stärker für | Zentrale Abwägung | Was früh zu bestätigen ist | | --- | --- | --- | --- | | Separater KI-Träger plus Flugsteuerungsplatine | Schnelleren Austausch von Teilsystemen und klarere Fehlerisolation | Mehr Verbindungen, mehr Verkabelung, mehr Gewicht | Zuverlässigkeit der Steckverbinder und Kabelmanagement | | Integrierte Rechen- und Flugplatine | Bessere Masse- und Volumeneffizienz | Höhere Layoutkomplexität und stärkeres EMI-Kopplungsrisiko | Wärmepfad, Erdung und Wartungsfreundlichkeit | | Starre Multilayer-Platine | Niedrigere Kosten und einfachere Fertigung | Weniger Freiheit für gefaltete Verpackung | Bauraum im Luftfahrzeug und Erreichbarkeit der Steckverbinder | | Starrflex-Architektur | Kompaktere Verpackung und geringere Kabelanzahl | Höhere Design- und Fertigungskomplexität | Geometrie der Biegezonen und Handhabung in der Montage |Wie Planung von Rechenleistung, Vibration und Stromversorgung PCB-Entscheidungen beeinflusst
Der größte Fehler in diesem Thema ist, Marketingaussagen zu Edge-AI-Modulen direkt in ein Leiterplattendesign zu übernehmen, ohne daraus ein Systembudget zu machen.Nach den veröffentlichten Informationen von NVIDIA zur Jetson-Orin-Familie sind Jetson Orin NX Module von 10 W bis 40 W konfigurierbar und Jetson Orin Nano Module von 7 W bis 25 W. Das ist wichtig, weil diese Werte nicht nur Softwareeinstellungen sind. Sie bestimmen Reglerdimensionierung, Kupferverteilung, Kühlkörperauslegung, Gehäuseluftstrom und Annahmen zur Batterielaufzeit.
Drei Prüfungsfragen sind meist entscheidend.
1. Ist die Rechenwahl mit dem Leistungsbudget des Fluggeräts vereinbar?
Wenn der Autonomiecomputer zu viel vom Energiebudget beansprucht, bleibt weniger Reserve für Antrieb, Nutzlasten und Spitzenlasten. Die Platine sollte daher mit derselben Ernsthaftigkeit geprüft werden wie ein Antriebsteilsystem.
2. Wurde Vibration in eine Hardwareanforderung übersetzt?
PX4 dokumentiert, dass Flugsteuerungsplatinen mit Beschleunigungs- und Gyrosensoren vibrationssensibel sind und möglicherweise eine Anti-Vibrations-Befestigung brauchen. Auch ArduPilot behandelt übermäßige Vibration als direkte Ursache für Regelungs- und Schätzprobleme. Das heißt: IMU-Position, Platinensteifigkeit, Steckverbinderverriegelung und Befestigungsmaterial gehören in die PCB-Prüfung.
3. Ist die Stromversorgungsarchitektur für laute und empfindliche Domänen partitioniert?
Motorantriebe, Nutzlasten, Kameramodule, KI-Recheneinheit, GNSS und IMUs verhalten sich nicht wie eine einheitliche Last. Wenn diese Domänen nicht sauber getrennt und gefiltert werden, wird die Fehlersuche schwierig, weil sich Thermik-, Rausch- und Neustartprobleme überlagern. Eine Prüfung mit PCB-Viewer oder 3D-Viewer ist daher meist sinnvoll, bevor das erste Muster freigegeben wird.
Wie RF-, Kamera- und Sensorintegration geprüft werden sollten
KI-Drohnenelektronik scheitert meist an den Schnittstellen, nicht am abstrakten Rechenblock.Die praktischen Prüfungen sind:
- ob Kamera- und Sensorsteckverbinder so platziert sind, dass Kabelzug und vibrationsbedingte Aussetzer minimiert werden
- ob CSI-, USB-, Ethernet- oder PCIe-Leitungen durchgehende Rückstrompfade und realistische Steckverbinderübergänge haben
- ob GNSS- und Steuerantennen von hochstromigen Schaltknoten und schnellen digitalen Flanken ferngehalten werden
- ob der Lagenaufbau sowohl dichtes Ausfächern des Rechenmoduls als auch akzeptables RF-Erdungsverhalten unterstützt
Wenn das Design kompakte Bildverarbeitungshardware mit Telemetrie- und Navigationsfunk kombiniert, sollten Annahmen zu HF-PCB und Hochgeschwindigkeits-PCB gemeinsam geprüft werden, statt in getrennten Arbeitssträngen. Für frühe Layoutprüfungen sind Gerber-Viewer und PCB-Viewer oft der schnellste Weg, Platzierungskonflikte vor der Fertigung zu finden.
Was Prototypteams vor der Freigabe festlegen sollten
Der erste Prototyp sollte Systemfragen klar beantworten und nicht nur beweisen, dass der Prozessor bootet.Eine praxisnahe Freigabe-Checkliste umfasst meist:
- Leistungsmodus des Moduls festgelegt Zielmodul und Betriebsmodus vor der Layoutfreigabe an Batterie- und Thermikbudget koppeln.
- Annahmen zu Vibration und Befestigung freigegeben Festlegen, wie Platine, IMU und Steckverbinder im realen Luftfahrzeug gehalten und isoliert werden.
- Schnittstellenplan freigegeben Kamera-, Sensor-, RF-, Debug- und Nutzlastschnittstellen mit realistischen Steckverbinder- und Kabelannahmen einfrieren.
- Plan der Leistungsdomänen definiert Antriebsnahe Rauschquellen von empfindlichen Logik- und RF-Schienen trennen.
- Validierungsplan für den Prototyp geschrieben Festlegen, wie thermische Last, Vibration, RF-Koexistenz und Sensorintegrität im ersten Aufbau geprüft werden.
Wenn sich das Design noch schnell verändert, verkürzen Planung von PCB-Prototypen, schnellen Leiterplatten und schlüsselfertiger Bestückung meist die Iterationszeit.
FAQ
Was ist das Erste, das bei einer KI-Drohnenplatine geprüft werden sollte?
Begonnen werden sollte mit Leistungs- und Wärmebudget des Rechenmoduls, danach mit Vibration, Leistungsaufteilung und RF-Koexistenz. Diese Entscheidungen prägen meist den Rest der Platine.
Warum ist Vibration ein PCB-Thema und nicht nur ein Flugsoftware-Thema?
Weil IMUs, Steckverbinder und montierte Platinen auf mechanische Anregung reagieren, bevor Software das kompensieren kann. Schlechte Befestigung und Retention können Sensordaten schon auf Hardwareebene verfälschen.
Brauchen KI-Drohnenplatinen Regeln für Hochgeschwindigkeits-PCB?
In der Regel ja, sobald das Design Kameraschnittstellen, schnellere serielle Links oder Rechenmodule mit dichtem Breakout und kontrollierten Rückstrompfaden enthält.
Wann lohnt sich Starrflex bei UAV-Elektronik?
Meist dann, wenn Kabelanzahl, Bauraum oder gefaltete mechanische Führung das Design begrenzen. Die Gegenleistung ist höhere Design- und Fertigungskomplexität.
Was sollte im ersten Prototyp nachgewiesen werden?
Der erste Aufbau sollte Thermikreserve, Leistungsstabilität, Vibrationstoleranz und RF-Koexistenz nachweisen, nicht nur einfaches Starten oder Inferenz auf dem Labortisch.
Nächste Schritte
Wenn Sie KI-fähige Drohnen- oder UAV-Elektronik entwickeln, ist der nützlichste nächste Schritt meist, Leistungsmodus der Recheneinheit, Vibrationsstrategie, Lagenaufbau und RF-Platzierung als ein gemeinsames System vor dem ersten Aufbau zu prüfen.HILPCB kann diesen Prozess unterstützen durch:
- Planung von HDI-PCB für dichtes Ausfächern und kompakte Verpackung
- Prüfung von Hochgeschwindigkeits-PCB für Kamera- und Rechenschnittstellen
- Optionen für Starrflex-PCB, wenn der Bauraum im Luftfahrzeug knapp ist
- Unterstützung mit PCB-Prototypen und schnellen PCB für schnelle Validierungsschleifen
- Schlüsselfertige Bestückung, wenn Prototypenfertigung und Aufbau einen gemeinsamen Verantwortlichen brauchen
- Angebot anfordern, sobald Lagenaufbau, Schnittstellenplan und Validierungsplan freigabereif sind
Referenzen
- [NVIDIA Jetson Orin modules overview](https://www.nvidia.com/en-us/autonomous-machines/embedded-systems/jetson-orin/) - [NVIDIA Jetson Orin Nano developer kit carrier board specification](https://developer.nvidia.com/downloads/assets/embedded/secure/jetson/orin_nano/docs/jetson_orin_nano_devkit_carrier_board_specification_sp.pdf) - [PX4 Guide: Vibration Isolation](https://docs.px4.io/main/en/assembly/vibration_isolation) - [ArduPilot Copter: Measuring Vibration](https://ardupilot.org/copter/docs/common-measuring-vibration.html) - [IPC: Ensuring Excellence, IPC-A-610](https://www.ipc.org/media/10118/download)Autor und Prüfung
Autor: HILPCB Engineering-Content-TeamGeprüft von: HILPCB Review-Team für Embedded Systems und PCB-Layout
Zuletzt aktualisiert: 2026-04-16