
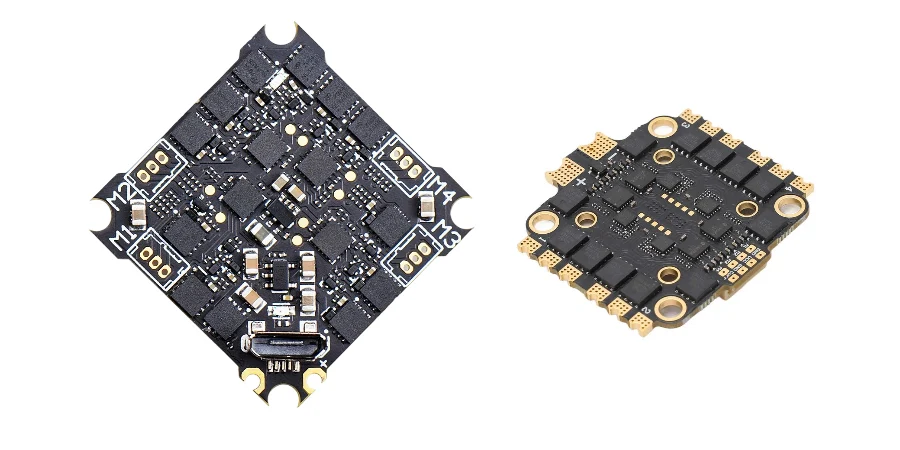
Eine UAV-Zustandsüberwachungs-PCB erfasst zeitlich korrelierte Zustandsdaten aus Stromversorgung, Antrieb, Flugsteuerung, Struktur und Nutzlast, damit Software oder Bediener ungewöhnliches Verhalten erkennen und eine definierte Wartungs- oder Flugentscheidung treffen können. Sie ist nicht automatisch Sicherheitssteuerung, Batteriemanagementsystem oder Garantie für vorausschauende Wartung.
Das Wichtigste in Kürze
- Beginnen Sie mit Fehlerhypothesen und Entscheidungen und wählen Sie erst danach Sensoren aus. Mehr Daten belegen keine nützliche Abdeckung.
- Schnelle Schutzfunktionen verbleiben je nach Anforderung in ESC, BMS, Leistungsstufe oder Flugcontroller. Überwachung und Cloud-Analyse dürfen nicht die einzige Barriere gegen einen unsicheren Zustand bilden.
- Ladezustand und Gesundheitszustand einer Batterie sind Schätzwerte, deren Genauigkeit von Kalibrierung, Chemie, Temperatur, Last und Vorgeschichte abhängt.
- ESC-Telemetrie kann Drehzahl, Strom, Spannung, Temperatur und Fehlerereignisse melden; Felder und Aktualisierungsraten hängen jedoch von Gerät und Protokoll ab.
- Vibrationsmerkmale benötigen kontrollierte Montage, Abtastung, Rotordrehzahlbezug und Referenzwerte. Eine einzelne Spitze identifiziert keinen Lagerverschleiß.
- Verknüpfen Sie jeden Zustandsindikator mit einer Aktion, Fehlalarmregel, Rückfallebene und Verifizierungsprüfung.
- Trennen Sie Rückströme der Motoren, Schaltknoten, HF, GNSS und Sensorreferenzen, bevor Schirme oder getrennte Masseflächen ergänzt werden.
- Qualifizieren Sie Fluggerät und Algorithmen für die Mission. Eine PCB-Inspektion kann keine Lufttüchtigkeit belegen.
Inhaltsverzeichnis
- Überwachung, Schutz und Flugentscheidungen abgrenzen
- Sensor-Aktions-Matrix für die Fehlerabdeckung erstellen
- Messdatenerfassung der UAV-Sensorik auslegen
- Batterie und Stromversorgung ohne überzogene SoH-Aussagen überwachen
- ESC-, Motor- und Antriebszustand überwachen
- Vibrationsdaten ohne Fehldiagnose des UAV auswerten
- Navigation, Datenlinks und Missionsnutzlast überwachen
- Grenzen zwischen Bord-, Boden- und Flottenanalyse festlegen
- PCB-Störungen, Power Integrity und Layout beherrschen
- Fehlerlogik, Datenqualität und Wiederanlauf auslegen
- Missionsrisiken in PCB-Fertigungsnachweise überführen
- Mit Fehlerinjektion und Umweltprüfungen validieren
- Häufige Fehler der UAV-Zustandsüberwachung diagnostizieren
- RFQ-Checkliste für UAV-Zustandsüberwachungs-PCBs
- Referenznormen und Verantwortungsgrenzen
- Wie HILPCB UAV-Monitoring-PCB-Projekte unterstützt
- FAQ
- Fazit
Überwachung, Schutz und Flugentscheidungen abgrenzen
Die Zustandsüberwachung beobachtet Trends und Anomalien. Eine Schutzfunktion reagiert innerhalb einer begrenzten Zeit auf einen unsicheren elektrischen oder thermischen Zustand. Das Flugmanagement entscheidet, ob der Flug fortgesetzt, die Leistung reduziert, zurückgekehrt, gelandet oder abgebrochen wird. Die Wartungsanalyse entscheidet über Inspektion oder Austausch eines Bauteils.
Diese Funktionen dürfen Daten gemeinsam nutzen, aber nicht ungeprüfte Annahmen. Langsame Telemetrie kann die Wartung unterstützen, während eine lokale Schaltung die Leistungsstufe schützt. Flottenanalysen sollten kein Notfallmanöver auslösen, solange der vollständige Sicherheitspfad nicht validiert wurde.
Definieren Sie für jeden kritischen Kanal vier Zustände:
- gültige Daten und normaler Zustand des Teilsystems;
- gültige Daten und erkannte Anomalie;
- fehlende, veraltete, gesättigte oder unplausible Daten;
- Reset des Monitors oder Controllers beziehungsweise Kommunikationsverlust.
„Kein Alarm“ ist kein Zustandsnachweis, wenn die Überwachung selbst ausgefallen sein kann.
Sensor-Aktions-Matrix für die Fehlerabdeckung erstellen
Die folgende Matrix verhindert, dass ein Temperatur-, Vibrations- oder Stromkanal ohne Entscheidungszweck ergänzt wird.
| Fehlerhypothese | Beobachtbare Größen | Zu beherrschende Störgrößen | Zulässige Entscheidung | Verifizierungsnachweis |
|---|---|---|---|---|
| Batterieenergie ist niedriger als erwartet | Pack- und Zellspannung, Strom, Temperatur, entnommene Ladung | Chemie, Spannungseinbruch unter Last, Kapazitätseinstellung, Sensorkalibrierung | Warnen, Mission begrenzen oder anhand validierter Schwellen zurückkehren | Kalibrierte Entladeprofile und Flugszenarien mit niedriger Energie |
| Batterieverbindung oder Strompfad verschlechtert sich | Spannungsabfall unter Last, Temperatur von Steckverbinder oder Shunt, Strom | Änderungen von Umgebung und Arbeitslast | Wartungshinweis; Landung bei Grenzwertüberschreitung | Vierleiter-Widerstands- sowie Wärme- und Lastprüfung |
| Ein Motor- oder ESC-Kanal verhält sich ungewöhnlich | Drehzahl, angeforderter Tastgrad, Phasen- oder Gleichstrom, ESC-Temperatur, Fehlerflags | Wind, Manöver, Unterschiede der Propeller, Nutzlast | Gegenprüfung, Leistungsreduzierung oder Flugaktion gemäß Gefährdungsanalyse | Injektion von Propellerschaden, Motor- oder ESC-Fehler und asymmetrischer Last |
| Propellerunwucht oder gelöste Struktur | Spektrum von IMU oder Beschleunigungssensor, Drehzahl- und Ordnungsmerkmale | Eigenformen des Fluggeräts, Sensormontage, Manöver und Aliasing | Wartungsinspektion; Flugaktion nur bei validierter Schwere | Flottenreferenzdaten und kontrollierte Unwuchtprüfungen |
| Sensor des Flugcontrollers driftet | Residuen redundanter IMU-, Barometer- und GNSS-Sensoren, Temperatur | Fahrzeugdynamik und Umweltänderungen | Sensor verwerfen oder degradieren beziehungsweise Estimatormodus ändern | Bias-, Festwert-, Rampen- und Temperaturprüfungen |
| Kühlung oder Nutzlast verhält sich ungewöhnlich | Lokale Temperatur, Strom, gegebenenfalls Lüfter- oder Pumpenzustand | Sonneneinstrahlung, Umgebung, Luftstrom und Tastverhältnis | Nutzlastbetrieb reduzieren, zurückkehren oder Wartungshinweis | Klimakammer- sowie Prüfungen mit blockiertem Luftstrom und Last |
| Datenverbindung ist beeinträchtigt | RSSI und SNR, Paketverlust, Latenz, Fehlerzähler | Entfernung, Antennenausrichtung und Störungen | Freigegebenes Verhalten bei Linkverlust ausführen | Dämpfungs-, Stör- und Linkabbruchprüfungen |
Dies ist eine Aussage zur Abdeckung und kein Beleg eindeutiger Fehlerisolierung. Ähnliche Symptome können verschiedene Ursachen besitzen. Das Design sollte Unsicherheit sichtbar machen, statt jede Anomalie als bestimmten Fehler zu kennzeichnen.
Messdatenerfassung der UAV-Sensorik auslegen
Ein belastbarer Messkanal benötigt mehr als eine Sensor-Teilenummer. Spezifizieren Sie:
- Messbereich, Überlastfestigkeit, Genauigkeit und Temperaturdrift;
- Bandbreite, Abtastrate, Anti-Aliasing-Filter und Zeitstempelgenauigkeit;
- Position, Orientierung, Befestigung und Belastung durch Kabel oder Leiterbahn;
- ADC-Referenz, Eingangsschutz, Gleichtaktbereich und Verhalten bei Sättigung;
- Kalibrierung, gespeicherte Koeffizienten, Revision und Auslöser für Rekalibrierung;
- Zustände für gültige, veraltete, begrenzte, außerhalb des Messbereichs liegende Daten und Selbsttest;
- Verarbeitungslatenz, Pufferkapazität und Anzeige verlorener Abtastwerte.
Definieren Sie für die Korrelation von Motorbefehl, Drehzahl, Strom und Vibration Taktsynchronisation, Jitter und maximalen Zeitversatz. Asynchrone Daten können fälschlich den falschen Antriebskanal belasten.
ISO 13374-1 stellt einen allgemeinen Rahmen für Verarbeitung, Kommunikation und Darstellung von Maschinenzustandsdaten bereit; ISO 17359 behandelt Grundsätze zum Aufbau eines Zustandsüberwachungsprogramms. Beide sind hilfreiche Architekturreferenzen, aber keine Lufttüchtigkeitsgenehmigungen für UAVs.
Batterie und Stromversorgung ohne überzogene SoH-Aussagen überwachen
Spannung ist nicht gleich verbleibende Kapazität. Die Klemmenspannung verändert sich mit Chemie, Ladezustand, Strom, Temperatur, Zellstreuung und Alterung. Auch die Stromintegration benötigt einen Ausgangszustand und summiert Sensorfehler auf.
Die PX4-Dokumentation verdeutlicht diese Unterscheidung: Sie kann spannungsbasierte Schätzungen, Lastkompensation und integrierten Strom kombinieren und erfordert eine Kalibrierung der Spannungs- und Strommessung. Das Ergebnis bleibt eine Schätzung für Warnungen und Failsafe-Logik.
Definieren Sie für die Schnittstelle zu Smart Battery oder BMS:
- tatsächlich verfügbare Messungen von Pack und Zellen;
- Bereich, Offset, Drift und bidirektionales Verhalten des Stromsensors;
- Positionen der Temperatursensoren und thermische Verzögerung;
- Verfahren zur Schätzung von Kapazität, Zyklen, Unsymmetrie und Widerstand;
- Nachrichtenalter, CRC und Status sowie Verhalten bei Trennung und Reset;
- Zuständigkeit für Überlade-, Tiefentlade-, Kurzschluss- und Temperaturschutz.
Versprechen Sie keinen präzisen SoH-Wert aus einem einzelnen Flug. Kapazitäts- und Widerstandstrends benötigen vergleichbare Bedingungen. Die Verhinderung thermischen Durchgehens hängt von Zellen, Pack, Laden, Schutz und Systemreaktion ab – nicht von einer einzelnen PCB.
ESC-, Motor- und Antriebszustand überwachen
Je nach ESC und Schnittstelle kann die Telemetrie Drehzahl, Spannung, Strom, Temperatur, entnommene Ladung und Fehlerereignisse liefern. ArduPilot dokumentiert diese Felder für unterstützte ESC-Telemetrie, weist aber auch auf Protokoll- und Geräteunterschiede hin. Verifizieren Sie konkrete ESC-Firmware, Polzahlumrechnung, Aktualisierungsrate und Aggregationsverhalten.
Nützliche Residuen des Antriebs sind:
- angeforderte gegenüber gemessener Drehzahl;
- auf Drehzahl normierter Strom oder Leistung;
- Temperaturanstieg in Abhängigkeit von Last und Luftstrom;
- Unsymmetrie zwischen Kanälen bei vergleichbaren Befehlen;
- Flags für Kommutierung, Desynchronisation, Stillstand oder Reset;
- Vibrationsenergie bei Rotorordnung und Harmonischen.
Residuen können aussagekräftiger als ein einzelner Schwellenwert sein, werden aber durch Manöver, Wind, Propeller und Nutzlast beeinflusst. Erstellen Sie Referenzwerte für jede Konfiguration und jeden Betriebsbereich. Erforderliche lokale Schutzfunktionen verbleiben im ESC.
Vibrationsdaten ohne Fehldiagnose des UAV auswerten
UAV-Beschleunigungssensoren erfassen neben Fehlern auch die Dynamik der Flugzeugstruktur. Sensorposition, Dämpfung, Eigenformen, Motordrehzahl, Manöver und Aliasing prägen das Signal. Starke Vibration kann außerdem die Navigationsschätzung beeinträchtigen, bevor sie als Wartungsindikator nutzbar wird.
ArduPilot stellt Vibrations- und Clipping-Daten der Beschleunigungssensoren bereit und unterstützt FFT-Analysen. Drehzahltelemetrie kann harmonische Notch-Filter unterstützen; Filterung für die Estimatorleistung und Diagnose des mechanischen Zustands sind jedoch unterschiedliche Aufgaben.
Planen Sie die Vibrationsüberwachung anhand von:
- nutzbarer Sensorbandbreite und Anti-Aliasing im Verhältnis zur Rotordrehzahl;
- einer über verschiedene Fertigungslose stabilen Übertragungsfunktion der Befestigung;
- ausreichend Rohdaten oder Merkmalsprotokollen für die Diagnose;
- Drehzahl- und Ordnungsverfolgung, damit Geschwindigkeitsänderungen nicht wie neue Fehler erscheinen;
- Referenzwerten für Rahmen, Propeller, Nutzlast und Flugbereich;
- kontrollierten Prüfungen mit eingebrachten Fehlern wie bekannter Unwucht oder Lockerung.
Leiten Sie aus einer einzelnen Spitze niemals „Lagerverschleiß“ ab, wenn Temperatur, Strom, Drehzahlverhalten, Inspektion oder Zerlegung die Aussage nicht stützen.
Navigation, Datenlinks und Missionsnutzlast überwachen
Die Navigationsüberwachung kann redundante Sensoren und Estimatorresiduen vergleichen. Unterscheiden Sie ungültige, inkonsistente und physikalisch unmögliche Daten und referenzieren Sie Temperaturkompensation und Orientierung.
Protokollieren Sie bei Datenlinks Signalqualität, Paketverlust, Latenz, Wiederverbindungen und Protokollfehler gemeinsam mit der Flugphase. RSSI allein beschreibt keine vollständige Steuerungs- oder Nutzlastverbindung.
Nutzlastkanäle folgen den Auswirkungen auf Mission und Sicherheit: Strom, Temperatur, Speicher, Gimbal-Zustand, Zeitstempelkontinuität und Schnittstellenfehler. Ändern Sie die Fluglage nicht zu Kühlzwecken, solange Flug- und Wärmeverhalten nicht gemeinsam validiert sind.
Grenzen zwischen Bord-, Boden- und Flottenanalyse festlegen
| Verarbeitungsort | Besonders geeignet für | Wesentliche Einschränkung |
|---|---|---|
| Lokale Hardware, ESC oder BMS | Schnelle Schutzfunktionen und Hardwaregrenzen | Muss deterministisch bleiben und unabhängig verifiziert werden |
| Flugcontroller oder Überwachungsknoten | Kanalübergreifende Prüfungen und begrenzte Flugentscheidungen | CPU, Speicher, Busbandbreite, Timing und Fehler gemeinsamer Ursache |
| Bodenstation | Bedienerwarnungen und Bewertung im Missionskontext | Verfügbarkeit des Links und Reaktionszeit des Menschen |
| Plattform nach dem Flug oder für die Flotte | Trendanalyse, Modelltraining und Wartungsplanung | Datenqualität, Konfigurationskontrolle und Modelldrift |
MAVLink, DroneCAN oder Cyphal können Zustandsdaten transportieren; ein Protokollname belegt jedoch keine Sicherheit. Definieren Sie Nachrichtenquelle, Einheiten, Rate, Timeout, Priorität, Redundanz, gegebenenfalls Authentifizierung und Verhalten bei Busüberlastung. Cyphal unterstützt verteilte Echtzeitverarbeitung und Redundanzkonzepte; das integrierte Netzwerk benötigt dennoch eine Validierung von Timing und Fehlerverhalten.
PCB-Störungen, Power Integrity und Layout beherrschen
Motor- und ESC-Ströme, Schaltknoten, Funkmodule, GNSS-Empfänger und MEMS-Sensoren teilen sich eine kleine Plattform. Partitionieren Sie nach Rückstrompfad statt nach einer pauschalen Sternmasse-Regel.
- Halten Sie Kommutierungsschleifen von Batterie, ESC und Regler kompakt und von IMU, ADC-Referenz und HF-Eingangsbereichen fern.
- Erhalten Sie durchgängige Referenzflächen für digitale Schnittstellen; trennen Sie keine Fläche unter einem High-Speed-Rückstrompfad.
- Führen Sie Stromshunts und Brückensensoren als Kelvin-Anschluss und schützen Sie ADC-Eingänge gegen Transienten.
- Versorgen Sie die IMU lokal rauscharm und befestigen Sie sie mechanisch stabil; vermeiden Sie flexible Leiterplattenbereiche und Belastung durch Befestigungsbohrungen.
- Platzieren Sie GNSS- und HF-Antennen sowie Frontends mit freigegebenen Sperrbereichen und gegebenenfalls impedanzkontrolliertem Launch.
- Prüfen Sie die Unterspannungsreserve bei niedriger Batteriespannung und gleichzeitig aktiver Funk-, Nutzlast- und Aktuatorlast.
- Definieren Sie Steckverbinderverriegelung, Zugentlastung, Sperrbereiche für Schutzbeschichtung und zugängliche Programmier- und Testpunkte.
Verwenden Sie HDI-Leiterplatten, wenn Bauteilentflechtung oder Fläche dies erfordern – nicht allein, weil das Fluggerät klein ist. Eine Starrflex-Leiterplatte kann in einem qualifizierten mechanischen Design Kabel und Steckverbinder reduzieren; Biegeradius, Versteifungen, Kupferübergänge und Bestückungshandhabung müssen jedoch freigegeben sein.
Fehlerlogik, Datenqualität und Wiederanlauf auslegen
Geben Sie jeden Algorithmus nur frei, wenn Bereich, Änderungsrate, Zeitstempel, Sättigung, Clipping, CRC, Sequenz und sensorübergreifende Plausibilität stimmen.
Definieren Sie Hysterese, Beständigkeitsdauer und Rücksetzung. Verwenden Sie unterschiedliche Logik für sofortigen Schutz, Flughinweis und Wartungstrend.
Protokollieren Sie Konfigurationen von Rahmen, Propeller, Batterie, ESC und Motor, Kalibrierung, Firmware oder Modell, Nutzlast und Abtastung. Andernfalls kann eine Konfigurationsänderung wie Verschlechterung aussehen.
Wird ein ML-Modell eingesetzt, müssen Trainingsdaten, Klassenungleichgewicht, Verhalten außerhalb der Trainingsverteilung, Grenzwerte für falsch negative und falsch positive Ergebnisse sowie Rollback kontrolliert werden. Ein Wahrscheinlichkeitswert ist keine validierte Vorhersage der Restlebensdauer, solange Verschlechterungspfad und Unsicherheit für die Zielflotte nicht nachgewiesen wurden.
Missionsrisiken in PCB-Fertigungsnachweise überführen
| Leiterplattenrisiko | Freigegebene Kontrolle | Produktionsnachweis | Änderungsauslöser |
|---|---|---|---|
| Rauschen an IMU oder Referenz | Vorgaben für Stack-up, Platzierung, Rückstrompfad und Regler | AOI plus versorgte Prüfung von Sensorrauschen und Messwerten | IMU, Regler, Stack-up oder Platzierung |
| ESC- oder Leistungsstrom | Grenzen für Kupfer, Vias, Shunt, Steckverbinder und Thermik | Mikroschliff oder Widerstand sowie bei Spezifikation Last- und Wärmeprüfung | Kupfer, MOSFET, Steckverbinder oder Stromgrenze |
| Bestückung von BGA-, QFN- oder LGA-Sensor | Kriterien für Pad, Paste, Reflow und Inspektion | SPI und AOI sowie Röntgenprüfung bei verborgener Lötstelle | Gehäuse, Schablone, Paste oder Profil |
| HF- oder GNSS-Schnittstelle | Material, Impedanz, Launch und Antennensperrbereich | Coupon oder TDR beziehungsweise HF- oder Linkprüfung bei vorhandenen Grenzen und Prüfmitteln | Stack-up, Antenne, Steckverbinder oder Gehäuse |
| Mechanik von Flex und Steckverbinder | Biegezone, Versteifung, Verriegelung und Dehnungsgrenzen | Maß- und Sichtprüfung plus Durchgangs- oder Funktionstest | Flexaufbau, Steckverbinder oder Gehäuse |
| Konfiguration | Programmier-Image, Kalibrierung und serielle Rückverfolgbarkeit | Prüfsumme, Kalibrier- und Funktionsdatensatz | Firmware, Modell oder Sensorlos |
AOI, Röntgenprüfung und elektrische Prüfung belegen weder Sensorgenauigkeit noch Flugsicherheit. Verknüpfen Sie Inspektion und Funktionstest mit dem Risiko der jeweiligen Leiterplatte. HILPCB kann nach einer freigegebenen Spezifikation fertigen und bestücken; der OEM verantwortet Integration in das Fluggerät und endgültige Flugqualifikation.
Mit Fehlerinjektion und Umweltprüfungen validieren
Die Qualifikation deckt Betriebsgrenzen, eingebrachte Fehler und Überwachungsfehler ab:
- niedrige und hohe Batteriespannung, Lastsprünge, Unterspannung und Umschaltung der Energiequelle;
- offener oder kurzgeschlossener Sensor, Festwert, Drift, Sättigung, Clipping und falsche Kalibrierung;
- verlorene, verzögerte, duplizierte und beschädigte Nachrichten sowie Busüberlastung und Knotenreset;
- Unsymmetrie von ESC, Motor oder Propeller, bekannte Unwucht und blockierte oder beeinträchtigte Kühlung;
- durch die Mission definierte Profile für Temperatur, Vibration, Schock, Feuchte oder Kondensation und Höhe;
- Protokollüberlauf, Speicherfehler, Taktversatz und Rollback von Firmware oder Modell;
- Messung von Fehlalarmen und nicht erkannten Fehlern auf repräsentativen Flügen.
Umweltkategorien nach RTCA DO-160 und Hardware-Design-Assurance nach DO-254 können relevant sein, wenn die Zertifizierungsbasis des Fluggeräts sie fordert. FAA AC 20-152A erläutert die Anwendbarkeit von DO-254 auf luftgestützte elektronische Hardware für Musterzulassung oder Genehmigung; DO-254 ist kein allgemeines Fertigungszertifikat für jede kommerzielle UAV-PCB.
Häufige Fehler der UAV-Zustandsüberwachung diagnostizieren
| Symptom | Wahrscheinliche Ursache | Nachweis | Korrekturrichtung |
|---|---|---|---|
| Batterieschätzung fällt plötzlich ab | Lastbedingter Spannungseinbruch, falsche Kapazität, Stromoffset oder mangelhafte Kalibrierung | Kalibrierte Spannung und Strom sowie Lastprofil | Modell oder Kalibrierung korrigieren und Failsafe validieren |
| Ein Motor erscheint in Kurven ungesund | Manöverlast oder Wind verfälscht den Kanalvergleich | Korrelation von Befehl, Fluglage, Drehzahl und Strom | Innerhalb vergleichbarer Betriebsbereiche vergleichen |
| Vibrationsalarm wechselt zwischen Fertigungsständen | Sensormontage oder strukturelle Übertragung hat sich verändert | Befestigung, Rohdaten sowie Drehzahl- und Ordnungsvergleich | Mechanik kontrollieren und Referenzwerte neu erfassen |
| Telemetrie bleibt während eines echten Fehlers unauffällig | Aktualisierung oder Mittelung zu langsam beziehungsweise Daten eingefroren | Zeitstempel, Sequenz und Aufzeichnung der lokalen Schutzfunktion | Aktualitätsprüfungen und unabhängigen Schutz ergänzen |
| GNSS oder IMU verschlechtert sich bei höherem Schub | Störungen von ESC oder Regler beziehungsweise Rückstromkopplung | Nahfeldscan, Aufzeichnung der Versorgungsschiene und Sensorresiduen | Schleifen, Filterung, Referenzen und Platzierung überarbeiten |
| Flottenmodell markiert eine neue Revision | Konfigurationsänderung statt Verschlechterung | Historie von Hardware, Firmware und Kalibrierung | Modelle versionieren und gleiche Konfigurationen vergleichen |
RFQ-Checkliste für UAV-Zustandsüberwachungs-PCBs
Mission und System: Fluggerätetyp, Betriebsdauer, Höhe, Temperatur, Feuchtigkeit, Vibration und Schock, Nutzlast, Antriebsarchitektur, kritische Fehlerhypothesen sowie erforderliche Flug- und Wartungsentscheidungen.
Sensoren und Daten: Kanäle, Bereiche, Genauigkeit, Bandbreite, Abtastung, Zeitstempel, Kalibrierung, Schnittstellen, Nachrichtendefinitionen, Speicherung und Protokollierung sowie Datenqualitätsflags.
PCB und Mechanik: Schaltplan, Stückliste, ODB++ oder Gerber, Stack-up, Impedanz, Kupfer- und Stromgrenzen, Flexaufbau, Kontur, Masse- und Dickenziel, Steckverbinder, Gehäuse, Antennensperrbereiche und Beschichtung.
Schutz und Firmware: Zuständigkeit für lokale Schutzfunktionen, Schwellenwerte, Timeout der Überwachung, Reset und Wiederanlauf, Konfiguration und Prüfsumme, Programmierung und Rückverfolgbarkeit.
Bestückung und Prüfung: Verarbeitungsqualitätsklasse, Schablone und Reflow, Inspektion verborgener Lötstellen, Sauberkeit, ICT oder Flying Probe, Sensorauslesung und Kalibrierung, Strom- und Wärmelast sowie Anforderungen an HF-, Link-, Umwelt- und Fehlerinjektionsprüfung.
Legen Sie einer RFQ für eine bestückte Baugruppe Prüfmittel, Referenzgeräte, Abnahmegrenzen und Firmware bei, wenn Sie eine schlüsselfertige PCB-Bestückung anfragen.
Referenznormen und Verantwortungsgrenzen
- ISO 13374-1 — Internationale Organisation für Normung
- ISO 17359 — Internationale Organisation für Normung
- RTCA DO-160 — RTCA
- RTCA DO-254 / EUROCAE ED-80 — RTCA / EUROCAE
- FAA AC 20-152A — Federal Aviation Administration
- IPC-2221 — IPC
- IPC-6012 — IPC
- IPC-A-610 — IPC
- IEC 60068-2-6 — Internationale Elektrotechnische Kommission
- IEC 60068-2-27 — Internationale Elektrotechnische Kommission
Anwendbare Ausgaben, Kategorien, Assurance Levels und Abnahmekriterien ergeben sich aus Produkt- und Zertifizierungsplan. Die PCB-/PCBA-Produktion kann Nachweise zu Material, Aufbau, Verarbeitungsqualität, Kalibrierung und Programmierung sowie spezifizierten Prüfungen liefern. Allein belegt sie weder Lufttüchtigkeit noch Batteriesicherheit, Diagnosegenauigkeit, Restlebensdauer oder sicheres autonomes Flugverhalten.
Wie HILPCB UAV-Monitoring-PCB-Projekte unterstützt
HILPCB kann ein freigegebenes UAV-Überwachungsdesign hinsichtlich Stack-up- und Kupferfertigbarkeit, Bestückungsrisiken von Sensoren und Gehäusen, Inspektion verborgener Lötstellen, Flex- und Steckverbinderaufbau, Testzugang, Programmierung und Rückverfolgbarkeit prüfen. Der nützliche Lieferumfang ist ein Nachweisplan für die kritischen Leiterplattenmerkmale – nicht die pauschale Behauptung, jede Drohnen-PCB erfülle einen Luftfahrtstandard.
Stellen Sie Missionsprofil, Sensor- und Leistungsschnittstellen, mechanische Grenzen, CTQs, Funktionsprüfverfahren und Anforderungen an die Änderungskontrolle bereit, damit Nachweise aus dem Prototypenbau in die Serie übernommen werden können.
FAQ
Was sollte eine UAV-Zustandsüberwachungs-PCB messen?
Messen Sie nur Größen, die mit einer Fehlerhypothese und Entscheidung verbunden sind. Typische Eingaben sind Batteriespannung, -strom und -temperatur, ESC-Drehzahl, -strom und -temperatur, Vibration, Zustand der Versorgungsschienen, Sensorresiduen, Linkqualität und Nutzlaststatus. Die erforderlichen Kanäle ergeben sich aus Gefährdungs- und Wartungsanalyse des Fluggeräts.
Kann ESC-Telemetrie Hardware-Schutzfunktionen ersetzen?
Nein. ESC-Telemetrie kann Protokollierung, Diagnose und kanalübergreifende Prüfungen unterstützen, kann aber verzögert, nicht unterstützt oder verloren sein. Lokaler Überstrom-, Unterspannungs-, Übertemperatur- und sonstiger erforderlicher Schutz muss ohne Telemetrie definiert funktionieren.
Sagt Vibrationsüberwachung Motor- oder Lagerschäden voraus?
Sie kann Veränderungen durch Unwucht, Lockerung oder mechanische Verschlechterung erkennen. Eine Diagnose benötigt jedoch Drehzahl- und Ordnungsbezug, kontrollierte Referenzwerte und bestätigende Nachweise. Eine einzelne Vibrationsspitze identifiziert weder einen bestimmten Fehler noch die verbleibende Lebensdauer zuverlässig.
Benötigt eine Drohnen-PCB DO-254-Konformität?
Nur wenn die anwendbare Zertifizierungsbasis des Fluggeräts und der Hardware-Assurance-Plan dies fordern. DO-254 behandelt Design Assurance für luftgestützte elektronische Hardware und ist keine allgemeine Fertigungs- oder Bestückungsnorm für jedes Verbraucher- oder Industrie-UAV.
Welche Unterlagen werden für ein belastbares Angebot benötigt?
Benötigt werden freigegebene Produktionsdaten, BOM, technische Grenzwerte, Prüfanforderungen, Mengen und Zieltermin. Offene Annahmen sollten vor Preis- und Terminfreigabe dokumentiert werden.
Welche Prüfungen sollten vor der Serienfreigabe vereinbart werden?
Fertigungs-, Funktions- und Zuverlässigkeitsprüfungen werden aus Fehlerrisiko und Produktspezifikation abgeleitet. Prüfmethode, Grenzwert, Stichprobe und Bericht gehören in den Control Plan.
Wovon hängen Kosten und Lieferzeit ab?
Material, Lagenaufbau, Geometrien, Sonderprozesse, Bauteilverfügbarkeit, Testtiefe, Dokumentation, Menge und Freigabestatus bestimmen Kosten und Termin gemeinsam.
Wann ist ein Pilotlos sinnvoll?
Ein Pilotlos ist sinnvoll, wenn neue Materialien, enge Toleranzen, komplexe Bestückung oder ein neuer Testprozess vor der Serie unter realen Bedingungen bestätigt werden müssen.
Wie werden Bauteil- und Materialalternativen freigegeben?
Alternativen werden nicht stillschweigend eingesetzt. Datenblatt, Form-Fit-Function, Prozessauswirkung und nötige Delta-Prüfungen werden vor der Kundenfreigabe bewertet.
Welche Rückverfolgbarkeit ist für die Serie sinnvoll?
Los, Materialcharge, Bauteilcharge, Prozessdaten, Testergebnis, Firmware und Reparaturstatus werden entsprechend Risiko und Kundenanforderung mit der Seriennummer verknüpft.
Wie werden technische Änderungen nach der Freigabe kontrolliert?
Änderungen erhalten Revision, Auswirkungsanalyse und eine definierte Freigabe. Je nach Risiko sind Erstmuster, Delta-Validierung oder erneute Qualifikation erforderlich.
Welche Angaben kann ein PCB- oder PCBA-Lieferant nicht pauschal garantieren?
Systemleistung, Endproduktzulassung und Lebensdauer hängen auch von Schaltung, Software, Mechanik und Einsatzprofil ab. Der Lieferant kann nur bestätigte Merkmale und Prüfungen zusagen.
Fazit
Eine nützliche UAV-Zustandsüberwachungs-PCB erhält die Messqualität, erkennt Ausfälle der Überwachung und verknüpft jeden Zustandsindikator mit einer begrenzten, verifizierten Aktion.
Richten Sie das Projekt auf Fehlerabdeckung, Datenqualität, unabhängigen Schutz, Konfigurationskontrolle und Fehlerinjektion aus. Senden Sie HILPCB bei der Anfrage einer Fertigungsprüfung oder eines Angebots die vollständige elektrische, mechanische, Firmware- und Prüfbasis.