
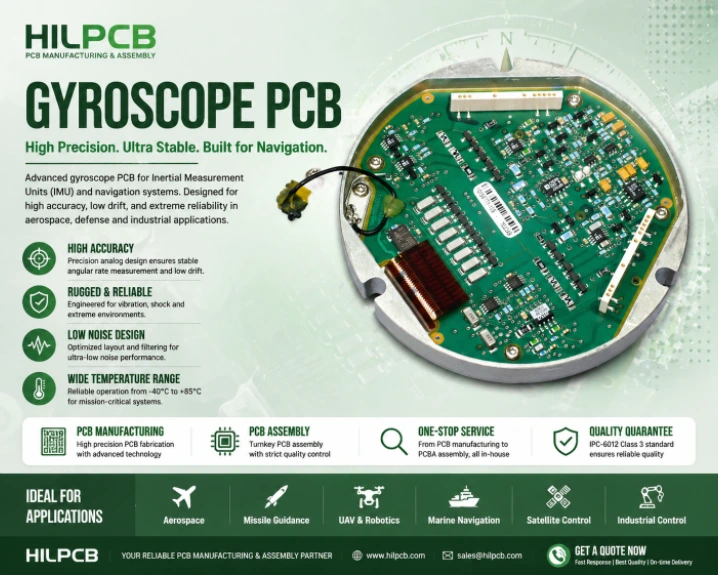
Ein Gyroskop misst die Drehrate (Winkelgeschwindigkeit) – also wie schnell und in welche Richtung sich eine Plattform dreht. Der globale IMU-Markt – der 2023 auf 22,6 Milliarden US-Dollar geschätzt wurde und bis 2030 voraussichtlich 35 Milliarden US-Dollar erreichen wird – hängt von Gyroskop-PCBs ab, die das Kernstück von Inertialen Messeinheiten (IMUs) bilden. Diese ermöglichen Flugzeugautopiloten, Raketenleitsysteme, die Lageregelung von Satelliten, die Navigation autonomer Fahrzeuge und die Orientierung von Operationsrobotern. Die Leiterplatte bildet die Schnittstelle zum Sensorelement, konditioniert und digitalisiert das Signal, wendet Kalibrierung und Driftkompensation an und gibt Rotationsdaten an den Host-Navigationscomputer aus.
Trägheitsnavigationstechnologie wird in den Vereinigten Staaten (Honeywell, Northrop Grumman), Frankreich (Safran, iXblue), Deutschland (Northrop Grumman LITEF) und Großbritannien (Atlantic Inertial Systems) entwickelt. Diese Unternehmen benötigen Gyroskop-Leiterplatten mit hochpräzisem analogen Routing und einer Umweltqualifikation, die militärischen und zivilen Luftfahrtstandards entspricht.
Was das Design von Gyroskop-PCBs so einzigartig anspruchsvoll macht, ist die Messgenauigkeit. Ein MEMS-Gyroskop in Navigationsqualität muss Drehraten unter 0,01°/s auflösen können, mit einer Bias-Stabilität (Nullpunktstabilität) von besser als 1°/Stunde – was erfordert, dass die PCB-Elektronik weniger Rauschen hinzufügt als der Sensor selbst. Jegliches elektronisches Rauschen, thermische Drift oder Vibrationsartefakte übertragen sich direkt in Navigationsfehler, die sich im Laufe der Zeit aufsummieren.
HILPCB Fertigungskapazität: Wir fertigen Gyroskop- und IMU-PCBs mit präzisem analogen Layout für Sub-μV-Rauschpegel, in HDI-Bauweise für kompakte IMU-Module, mit temperaturstabilen High-Tg-Materialien und einer IPC-6012 Klasse 3 Qualifikation für Verteidigungs- und Luftfahrtprogramme.
In diesem Leitfaden
- MEMS-Gyroskop-PCB-Schnittstellendesign
- Elektronik für faseroptische und Ringlaser-Gyroskope
- Driftkompensation und Kalibrierung
- Multi-Axis IMU Integration und Umgebungsdesign
- DFM, Tests und Kostenanalyse
- HILPCB Gyroskop PCB Fertigung
MEMS-Gyroskop-PCB-Schnittstellendesign
MEMS-Gyroskope decken eine Leistungsspanne von Faktor 100 ab, und die PCB-Schnittstelle skaliert entsprechend mit – von einer einfachen digitalen Verbindung bis hin zu hochpräzisen analogen Signalketten, die Layout-Disziplin auf Laborniveau erfordern.Consumer-MEMS-Gyroskope (Bosch BMI270, TDK ICM-42688, STMicroelectronics LSM6DSO) integrieren alles in einem Paket. Die Leiterplatte bietet eine SPI- oder I²C-Verbindung, Entkopplung innerhalb von 1 mm von den Stromversorgungspins und eine spannungsfreie mechanische Montage gemäß Datenblatt.
Taktische/navigationsfähige MEMS-Gyroskope (Honeywell HG4930, Northrop Grumman LN-200A) liefern eine analoge Drehraten-Ausgabe, die einen präzisen Instrumentierungsverstärker (CMRR >100 dB, Rauschen <5 nV/√Hz), einen Anti-Aliasing-Filter (100–500 Hz) und ein 24-Bit Sigma-Delta-ADC-Sampling bei 1–10 kSPS erfordert.
Bei HILPCB implementieren unsere analogen Gyroskop-Layouts die entscheidenden Techniken, die sensorlimitierte Performance von rauschgeminderten Messungen trennen:
- Guard Traces (Schutzring-Leiterbahnen): Sie umschließen den analogen Eingang und fangen Oberflächenleckströme ab, die den hochohmigen Messpfad korrumpieren würden.
- Sense-Widerstände mit Kelvin-Anschluss: 4-Leiter-Messungen eliminieren Leiterbahnwiderstandsfehler bei der Bias-Strom-Messung.
- Thermische Symmetrie: Abgestimmte Kupferflächen auf beiden Seiten der differenziellen Eingänge verhindern DC-Offsets durch Thermoelementeffekte.
- Dedizierte analoge Masse (Analog Ground): Eine Einzelpunktverbindung unterhalb des ADC verhindert, dass digitale Schaltströme durch den analogen Pfad fließen.
Die Leistung von MEMS-Gyroskopen ist äußerst empfindlich gegenüber Lötstress – die SMT-Bestückung kann das Ausgangssignal (Bias) um mehrere Grad pro Sekunde verfälschen. Verwenden Sie das Reflow-Profil des Herstellers präzise, vermeiden Sie eine Durchbiegung (Flexure) der Leiterplatte beim Nutzentrennen (Depaneling) und gewähren Sie vor der Kalibrierung 24–72 Stunden Zeit für die Stressentspannung (Relaxation).
Elektronik für faseroptische und Ringlaser-Gyroskope
FOG- (Faseroptik) und RLG- (Ringlaser) Technologien liefern eine Bias-Stabilität, die 100–1000-fach besser ist als die von MEMS – und ermöglichen eine GPS-freie Navigation über Stunden oder Tage hinweg. Beide erfordern eine analoge Präzisionselektronik, die die Standard-Leiterplattenfertigung an ihre Grenzen bringt.Ein faseroptisches Gyroskop (FOG) detektiert Rotation über den Sagnac-Effekt. Das PCB beinhaltet einen SLD-Treiber (Superlumineszenzdiode) mit Intensitätsstabilisierung, einen Phasenmodulator-Treiber (50–200 kHz), einen Photodetektor-Transimpedanzverstärker (TIA) und die digitale Demodulation. Die entscheidende Anforderung ist eine Isolation von >80 dB zwischen den Harmonischen des Modulatortreibers und dem TIA – was durch Stripline-Abschirmung mit durchgehenden Masseflächen (Ground Planes) in Multilayer-Aufbauten erreicht wird. Der SLD-Treiber erfordert eine dedizierte, rauscharme Regulierung mit <10 μVrms Ripple.
Ringlaser-Kreisel (RLG) nutzen eine Gasentladung in einem optischen Resonator (Cavity). Die Leiterplatte stellt die Regulierung des Entladestroms (1–5 mA, ±0,01% Stabilität), den Antrieb des Dither-Motors (Zittermotor) und die Elektronik für das Fringe Counting (Streifenzählung) bereit. Die Stromstabilität ist von größter Bedeutung – eine Änderung von 0,01% verschiebt den Brechungsindex des Gases, verändert die Resonanz des Hohlraums und führt zu einem Bias-Fehler. Präzise Strommesswiderstände (±5 ppm/°C) und rauscharme Feedback-Verstärker (<1 μV Offsetdrift) sind essenziell.
Für beide Technologien darf der finale Analog-Digital-Wandler (ADC) die erreichbare Genauigkeit nicht einschränken: 24-Bit Sigma-Delta für Navigation, ein Eingangsrauschen unter 1–10 μVrms und eine Gain-Drift, die geringer ist als die spezifizierte Bias-Drift des Gyroskops über die gesamte Temperaturspanne.
Driftkompensation und Kalibrierung
Gyroskop-Bias-Drift – das langsame Wandern des Ausgangssignals bei Nullrate – ist die grundlegende Genauigkeitseinschränkung in der Trägheitsnavigation. Jedes Grad/Stunde unkompensierter Drift entspricht einer Seemeile Positionsfehler pro Stunde Koppelnavigation (Dead-Reckoning).MEMS-Bias verschiebt sich bei Sensoren in taktischer Qualität um 0,01–0,1°/s/°C. Die Kompensation erfordert einen Präzisionstemperatursensor (±0,1°C) innerhalb von 5 mm vom Gyroskopgehäuse, mit einer polynomischen Korrektur anhand der Werkskalibrierung, die im nichtflüchtigen Speicher (NVM) hinterlegt ist. Der Temperatursensor muss die Temperatur des Gyroskopgehäuses erfassen, nicht die der Umgebungsluft – thermische Vias, die Sensor- und Gyro-Pads über innere Kupferebenen verbinden, verbessern die Kopplung, während eine thermisch symmetrische Kupferfüllung lokale Gradienten verhindert. Wärmequellen müssen mit einem Abstand von >20 mm zum Gyroskop platziert werden.
Der Beitrag des elektronischen Rauschens der Leiterplatte zur Allan-Varianz kann durch drei Mechanismen reduziert werden: Stromversorgungsrauschen (mehrstufige LC-Filterung mit Cutoff unterhalb der Messbandbreite), ADC-Quantisierungsrauschen (Oversampling mit digitaler Dezimierung) und PCB-Leckströme (Guard Traces und saubere Fertigung gemäß den Kontaminationsgrenzwerten von IPC-TM-650).
Navigations-IMUs erfordern eine Werkskalibrierung auf einem Präzisions-Drehratentisch (Rate Table) bei 5+ Temperaturpunkten. Die Leiterplatte muss eine Kalibrierschnittstelle (Seriell, JTAG oder Testpunkte) bereitstellen, die zugänglich ist, ohne das Gehäuse zerlegen zu müssen.
Multi-Axis IMU Integration und Umgebungsdesign
Eine komplette IMU integriert 3 Gyroskope, 3 Beschleunigungssensoren und optional 3 Magnetometer auf einer einzigen Platine – wobei die Performance der Einzelsensoren erhalten bleiben muss, während gleichzeitig Übersprechen (Crosstalk), Vibrationen und ein kompaktes Packaging gemanagt werden müssen, was oft [Rigid-Flex](/products/rigid-flex-pcb/)-Aufbauten für gefaltete 3D-Baugruppen erfordert.Die mechanische Kopplung durch das PCB-Substrat überträgt Vibrationsenergie zwischen den orthogonalen Sensoren – dies wird durch eine steife (rigid) Board-Konstruktion, vom Hersteller spezifizierte Montageverfahren und Versteifungsplatten (Stiffener) unterhalb der Sensor-Arrays abgemildert. MEMS-Gyroskope richten Vibrationen bei bestimmten Frequenzen in einen DC-Bias-Fehler (VRE - Vibration Rectification Error) gleich. Dem wird mit Elastomer-Isolatoren (100–200 Hz), einer dicken Board-Konstruktion, die Resonanzen über die Isolationsbandbreite hinaus verschiebt, und digitalen Kammfiltern (Comb Filters), die auf bekannte Vibrationsfrequenzen abzielen, entgegengewirkt.
Temperaturgradienten verursachen unterschiedliche thermische Ausdehnungen (Differential Thermal Expansion), die das Ausgangssignal des Gyroskops verfälschen (biasing). Thermisch symmetrische Kupferfüllungen und ein Abstand von >20 mm zu Wärmequellen sorgen für ein gleichmäßiges thermisches Umfeld. Für höchste Genauigkeit isoliert eine aktive TEC-Regulierung innerhalb eines temperaturkontrollierten Gehäuses die Sensoren von Umgebungsschwankungen.
Verteidigungsanwendungen erfordern eine Qualifikation nach MIL-STD-810H – das Überstehen von Random-Vibrationen von 5–2000 Hz bei 3–5G RMS ohne Bauteilausfall oder signifikante Bias-Drift.
DFM, Tests und Kostenanalyse
Die exakte Ausrichtung (Orientation) der Sensoren relativ zum Referenzrahmen der Leiterplatte ist kritisch – Fehler im Montagewinkel übertragen sich direkt in Navigationsfehler. Die Leiterplatte muss flache, spannungsfreie Montagebereiche mit präzisen Referenzmerkmalen (Reference Features) für die Systemausrichtung aufweisen. Aufzeichnungen des Reflow-Profils sind zur Rückverfolgbarkeit (Traceability) obligatorisch, da zu hohe Temperaturen die Sensorkalibrierung durch Restspannungen im Gehäuse (Residual Package Stress) verschieben.| Komponente | Consumer IMU | Tactical IMU | Navigation IMU |
|---|---|---|---|
| Gyroskop | $2–5 MEMS | $50–200 MEMS | $1000+ FOG |
| PCB-Lagen | 2–4 | 6–8 | 8–12 |
| Material | Standard FR-4 | High-Tg FR-4 | Low-loss/High-Tg |
| Gesamt-PCB-Kosten | $5–15 | $50–200 | $500–2000 |
Warum IMU- und Navigations-OEMs mit HILPCB partnerschaftlich zusammenarbeiten
Seit 2017 hat HILPCB über 180 Gyroskop- und IMU-PCB-Programme für Trägheitsnavigations-Unternehmen in den USA, Deutschland, Frankreich, Großbritannien und Kanada geliefert. Unsere Plattform unterstützt Consumer-MEMS auf 4-Lagen FR-4 bis hin zu Navigations-FOGs auf 12–16-lagigen Multilayer-Aufbauten mit Low-CTE-Materialien.
Unser Engineering-Team prüft IMU-Designs auf Sensor-Montagestress, Vibrationsresonanz, Stromversorgungsrauschen und analoge Signalintegrität. Für Starrflex-IMU-Baugruppen (Rigid-Flex) gewährleistet unsere Polyimid-Verarbeitung zuverlässige Flex-Übergänge unter ständiger Rotation und thermischen Zyklen. Jede Platine wird mit einer IPC-6012 Klasse 3 Zertifizierung und vollständiger Material-Rückverfolgbarkeit (Traceability) ausgeliefert. Vom Prototypenbau bis hin zur Volumenproduktion hält unsere Prozesskonstanz das Sub-μV-Grundrauschen (Noise Floor) aufrecht, das Ihre inertiale Anwendung erfordert.
Gyroskop PCB FAQ
Wie beeinflusst das PCB-Layout die Bias-Stabilität eines MEMS-Gyroskops?
Ein schlechtes PCB-Layout kann mechanischen Stress, Temperaturgradienten und elektrisches Rauschen verursachen, die sich alle als Bias-Drift bemerkbar machen. Eine asymmetrische Kupferverteilung führt zu einer ungleichmäßigen thermischen Ausdehnung, während eine mangelhafte Stromversorgungsfilterung Rauschen in die analoge Messbandbreite einspeist.
Warum ist die strikte Einhaltung von Reflow-Profilen bei IMU-PCBs so kritisch?
Das Gehäuse von MEMS-Gyroskopen reagiert extrem empfindlich auf thermomechanischen Reststress. Abweichungen vom spezifizierten Reflow-Profil des Herstellers können zu einer dauerhaften Belastung (Strain) der MEMS-Struktur führen, wodurch die Werkskalibrierung und der Null-Bias so grundlegend verändert werden, dass eine softwareseitige Kompensation nicht mehr möglich ist.
Welche Vorteile bieten Rigid-Flex-Konstruktionen für Multi-Axis IMU-Baugruppen?
Eine Starrflex-Leiterplatte (Rigid-Flex PCB) ermöglicht die orthogonale Montage von X-, Y- und Z-Achsen-Gyroskopen auf einer einzigen, durchgehenden Schaltung. Dies beseitigt das Gewicht, die Zuverlässigkeitsprobleme und die Impedanzschwankungen physischer Steckverbinder, während sich die Sensoren präzise in ein kompaktes, kubisches 3D-Gehäuse falten lassen.
Übermitteln Sie uns Ihre Anforderungen an Gyroskop/IMU PCBs →