
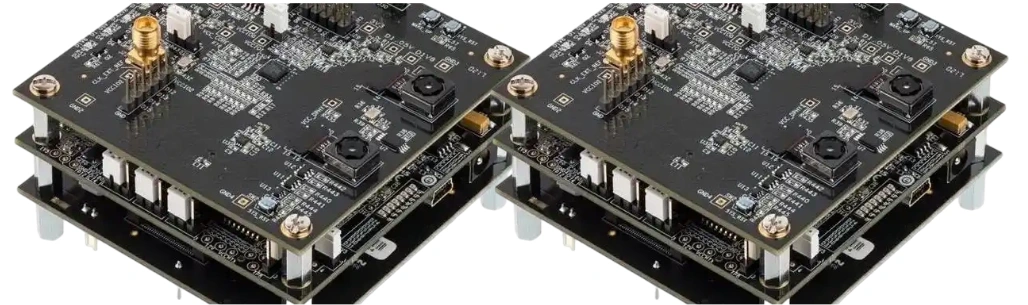
Ein Panoramakamera-PCB verbindet einen Fischaugensensor oder mehrere synchronisierte Bildsensoren mit Verarbeitung, Speicher, Stromversorgung, Netzwerk und Massenspeicher, um einen großflächigen Überwachungsblick bereitzustellen. Eine belastbare „360-Grad“-Aussage benötigt Nachweise zu Szenenabdeckung, Bildqualität, Stitching, Latenz, Netzwerk und Cybersecurity – nicht nur eine addierte Megapixelzahl.
Das Wichtigste in Kürze
- Wählen Sie Einzelsensor-Fisheye, zusammengesetztes Mehrsensorsystem oder unabhängige multidirektionale Architektur anhand von Szenengeometrie und benötigtem Beweisdetail.
- Stitching mehrerer Sensoren erfordert optische Kalibrierung, kontrollierte Überlappung, synchronisierte Bilder sowie konsistente Belichtung, Weißabgleich und Bildverarbeitung.
- Berechnen Sie Sensorverbindungs- und Speicherbandbreite aus aktiven Pixeln, Bildrate, Bittiefe und Protokollaufschlag; die nominelle Ausgabeauflösung entspricht nicht der Rohdatenbandbreite.
- Routen Sie MIPI CSI-2/D-PHY oder andere Sensorschnittstellen nach den bauteilspezifischen Regeln für Stack-up, Verlust, Impedanz, Lanes und Laufzeitversatz.
- Dimensionieren Sie PoE für die ungünstigste gleichzeitige Last aus Sensoren, SoC oder NPU, DDR, Ethernet, IR, Heizung, Speicher und gegebenenfalls Motor – nicht für die mittlere Tagesleistung.
- Der Speicherbedarf folgt codierter Bitrate und Aufbewahrungsdauer. Bei konstanten 16 Mbit/s erzeugt ein Stream in Dezimaleinheiten etwa 172,8 GB pro 24 Stunden.
- ONVIF-Profilkonformität, sichere Geräteidentität, signierte Updates und Schwachstellenbetreuung sind Leistungen des Gesamtprodukts, keine automatischen Leiterplattenfunktionen.
Inhaltsverzeichnis
- Architektur der Panoramakamera auswählen
- Sichtfeld in nachweisbare Szenendetails übersetzen
- Mehrere Sensoren synchronisieren und kalibrieren
- Sensorverbindungen, Verarbeitung und Speicher auslegen
- PoE- und Stromversorgungsarchitektur aufbauen
- Wärme beherrschen, ohne die Bildqualität zu verschlechtern
- Codierung, Netzwerk und Speicher planen
- Edge-Analyse und Cybersecurity freigeben
- Zuverlässigkeit für den Außeneinsatz auslegen
- Freigabematrix von der Optik bis zum Netzwerk verwenden
- Typische Fehler einer Panoramakamera diagnostizieren
- RFQ-Checkliste für Panoramakamera-PCBs
- Referenznormen und Verantwortungsgrenzen
- Wie HILPCB Kameraelektronik unterstützt
- FAQ
- Fazit
Welche Architektur eignet sich für eine 360°-Panoramakamera?
„Panorama“ bezeichnet mehrere unterschiedliche Produktarten. Legen Sie Ausgabeansichten, Aufzeichnungsformat und Clientverhalten fest, bevor Sensoren und SoC ausgewählt werden.
| Architektur | Hauptvorteil | Wesentliche Einschränkung | Geeigneter Einsatz |
|---|---|---|---|
| Einzelner Fischaugensensor | kompakte 180°- oder 360°-Übersicht ohne Naht zwischen Sensoren | Pixeldichte variiert stark über die projizierte Szene; Entzerrung benötigt Rechenleistung | Räume, in denen Überblick wichtiger als entferntes Detail ist |
| Zusammengesetztes Mehrsensorsystem | breiter Blick mit höherer und gleichmäßigerer Pixeldichte | komplexe Kalibrierung, Überlappung, Parallaxe, Belichtung und Synchronisation | offene Flächen, die ein zusammenhängendes Panorama benötigen |
| Unabhängige multidirektionale Sensoren | jeder Kopf kann mit eigenem Stream auf einen anderen Bereich ausgerichtet werden | nicht zwingend ein nahtloses Panorama; höherer Aufwand für Streamverwaltung | Kreuzungen, Ecken und unregelmäßige Standorte |
| Panorama plus optisches PTZ | Überblick bleibt erhalten, während PTZ Details erfasst | höhere Leistung, Mechanik-, Kosten- und Steuerungskomplexität | Bediener benötigen gleichzeitig Kontext und Nahaufnahme |
Elektronisches Schwenken, Neigen und Zoomen schneidet erfasste Pixel aus und entzerrt sie; optische Details, die nie abgetastet wurden, entstehen dadurch nicht. Dokumentieren Sie, ob das VMS einen Fisheye-Stream, entzerrte Ansichten, ein zusammengesetztes Panorama, unabhängige Kanäle oder mehrere dieser Ausgaben gleichzeitig erhält.
Wie wird das Sichtfeld in nachweisbare Überwachungsdetails übersetzt?
Horizontales und vertikales Sichtfeld sowie Gesamtauflösung belegen keine Identifikationsleistung. Kartieren Sie die Pixeldichte über die installierte Szene nach Objektivverzeichnung, Entzerrung, Zuschnitt, Überlappung und Stitching. Ein einzelner Fischaugensensor kann viele Quellpixel für Decke oder Nahbereich verwenden, während entfernte Ziele zu wenige erhalten.
Die Standortplanung sollte Folgendes festlegen:
- Montageort, Höhe, Neigung und Ausrichtung;
- Zielzonen, Entfernungen und benötigte Aufgabe für Detektion, Beobachtung, Erkennung oder Identifikation;
- Beleuchtung bei Tag und Nacht, Blendung, Schatten, Gegenlicht und Wetter;
- minimale Bildrate sowie Grenzen für Bewegungsunschärfe und Belichtungszeit;
- Privatzonen und Bereiche, die niemals aufgezeichnet werden dürfen;
- Blindbereiche durch Kameragehäuse, Wände, Säulen oder Nahtgeometrie.
Validieren Sie mit repräsentativen Zielen an den ungünstigsten Positionen. Digitalzoom auf einem Monitor ersetzt weder ausreichende Szenenpixel noch optische Fokussierung.
Wie werden mehrere Kamerasensoren synchronisiert und kalibriert?
Stitching richtet Bilder nur dann zuverlässig aus, wenn Geometrie und Aufnahmezustand kontrolliert sind. Jede Kamera benötigt intrinsische Kalibrierdaten wie Brennweite, Hauptpunkt und Objektivverzeichnung sowie extrinsische Position und Orientierung relativ zum Panorama.
Die Überlappung muss groß genug für robuste Ausrichtung und Überblendung sein, darf aber Pixel und Bandbreite nicht unnötig verbrauchen. Objekte nahe der Kamera erzeugen Parallaxe, weil jedes Objektiv eine andere Perspektive sieht; keine Homografie kann jede Tiefenebene nahtlos abbilden. Definieren Sie einen Mindestabstand für das Stitching und prüfen Sie Personen oder Fahrzeuge beim Überqueren der Nähte in mehreren Entfernungen.
Die Bildsynchronisation richtet sich nach dem zulässigen Artefaktbudget. Hardware-Trigger oder Frame-Sync-Signale bieten meist eine stärkere Gleichzeitigkeit als reine Software-Zeitstempel. Messen Sie den Zusammenhang zwischen Belichtungsbeginn und Auslesung, insbesondere bei Rolling-Shutter-Sensoren und bewegten Zielen. Synchronisieren Sie Belichtung, Verstärkung, Weißabgleich, Tonwertabbildung und zeitliche Rauschunterdrückung, damit ein Ziel an der Naht weder Helligkeit noch Farbe wechselt.
Mechanische Toleranzen gehören in die Kalibrierkontrolle. Position der Sensorplatine, Sitz von Objektivgewinde oder -fassung, Klebstoffaushärtung, Fokuseinstellung und Gehäusedrehmoment können die Ausrichtung verändern. Speichern Sie Kalibrierdaten pro Gerät oder kontrollierter Modulrevision, schützen Sie sie vor Beschädigung und definieren Sie Auslöser für eine erneute Kalibrierung.
Wie werden MIPI-Sensorverbindungen, Verarbeitung und Speicher ausgelegt?
Schätzen Sie die aktive Rohbild-Nutzlast pro Sensor wie folgt:
Breite × Höhe × Bilder pro Sekunde × Bit pro Pixel
Addieren Sie anschließend Sensor-Blanking, Paket- und Protokollaufschlag sowie Implementierungsreserve. RAW10, RAW12, YUV und komprimierte Streams besitzen unterschiedliche Nutzlasten. Prüfen Sie, ob Lane-Konfiguration des Sensors, Empfängerports, ISP-Durchsatz und gleichzeitige Betriebsarten vom SoC unterstützt werden – nicht nur, ob jedes Bauteil MIPI CSI-2 aufführt.
Definieren Sie D-PHY- oder C-PHY-Lane-Topologie, differentielle Impedanz, Verlust, Versatz innerhalb des Paars und zwischen Lanes, Übergänge und Testzugang anhand der Referenzdesigns von Sensor, SoC und PHY. Eine pauschale Regel „100 Ohm und gleiche Länge“ reicht nicht. Produktions-Stack-up, Gehäuse-Fan-out, Steckverbinder oder Flexleitungen und Empfänger-Timingbudget bestimmen die zulässige Geometrie.
Routen Sie jede High-Speed-Lane über einer durchgängigen Referenz und ohne Stubs. Halten Sie Lagenwechsel kontrolliert und ergänzen Sie bei Bedarf Rückstromvias. Prüfen Sie Übersprechen durch DDR, Ethernet, Takte und Schaltregler. Liegen Sensoren auf getrennten Platinen, gehören Verluste von Steckverbinder oder Flexleitung, Kontaktfeld, Massekontinuität und Bestückungstoleranz in das Kanalmodell.
Die Verarbeitungskette kann Sensorkorrektur, Demosaicing, HDR-Zusammenführung, Entzerrung, Stitching, Skalierung, Einblendungen, Analyse und Codierung umfassen. Modellieren Sie die Speicherbandbreite für gleichzeitige Lese- und Schreibvorgänge und den ungünstigsten Funktionsumfang. DDR-Routing, PDN-Impedanz und Gehäuse-Fan-out müssen der Prozessor- und Speichertopologie folgen; eine hohe Lagenzahl allein schafft keine Marge.
Wie wird die PoE- und Stromversorgungsarchitektur einer Panoramakamera dimensioniert?
Eine PoE-Kamera ist ein Powered Device (PD), das mit der vorgesehenen Stromversorgungseinrichtung zusammenarbeiten muss. Wählen Sie IEEE-802.3-PoE-Typ und -Klasse anhand der Leistung am PD und der Kabelbedingungen. Implementieren Sie anschließend Erkennung, Klassifizierung, Einschaltstrom, Aufrechterhaltung der Versorgung, Isolation und Fehlerbehandlung entsprechend dem ausgewählten PD-Controller und Standard.
Erstellen Sie eine leistungsbezogene Betriebsartenmatrix:
| Last | Zu berücksichtigender ungünstigster Zustand |
|---|---|
| Sensoren und Takte | maximale Auflösung, Bildrate und HDR-Betriebsart |
| SoC, ISP und NPU | Stitching, Analyse und Codierung gleichzeitig |
| DDR und Speicher | höchster dauerhafter Datenverkehr und Schreibbetrieb |
| Ethernet und PoE-Wandlung | Kabel- und Eingangsspannungsbereich sowie Wandlerverluste |
| Beleuchtung | IR-LEDs bei maximal zulässigem Tastgrad und Temperatur |
| Umgebung | Anlauf von Heizung, Entfeuchter oder Lüfter |
| Mechanik | Betätigung von PTZ, Filter oder Verschluss, sofern vorhanden |
Sequenzieren Sie Sensorversorgungen, Takte, Reset und Ein- oder Ausgänge so, dass keine Rückspeisung entsteht. Validieren Sie transiente Spannungseinbrüche beim Start von IR, Heizung, NPU oder Speicher. Halten Sie PoE-Magnetik, Schaltknoten und Gleichtaktströme von Sensortakten und Analogversorgungen fern. Überspannung, ESD, Isolation und Erdung müssen zur Installation und regulatorischen Umgebung passen.
Wie wird Wärme abgeführt, ohne die Bildqualität zu verschlechtern?
Die thermische Auslegung schützt Halbleiter und Beweisqualität. Dunkelstrom und Rauschen des Bildsensors verändern sich mit der Temperatur; Abmessungen von Objektiv und Fassung können den Fokus verschieben; SoC oder NPU und DDR können drosseln oder instabil werden.
Erstellen Sie für jede Betriebsart eine Leistungskarte und einen Wärmewiderstandspfad von den Übergängen über Leiterplatte, Übergangsmaterial und Gehäuse bis zur Umgebung. Thermische Vias und Kupferflächen helfen nur, wenn sie an eine wirksame Wärmesenke angebunden sind. Halten Sie SoC- und PoE-Wärme möglichst von Sensoren fern und vermeiden Sie, einen Sensor stärker als benachbarte Sensoren zu erwärmen, da Farbe und Rauschen an der Naht auseinanderlaufen können.
Messen Sie je nach Anwendung stationäre und transiente Temperaturen im abgedichteten, sonnenbelasteten Gehäuse, bei stehender Luft und beim Kaltstart. Betreiben Sie gleichzeitig vollständige Analyse, Codierung, IR und Netzwerkverkehr und messen Sie Bildrauschen, Fokus, Bildausfälle und Drosselung – nicht nur Temperatur.
Wie werden Videocodierung, Netzwerkbandbreite und Speicher berechnet?
H.264 oder H.265 kann Netzwerk- und Speicherlast reduzieren, doch die Bitrate hängt von Auflösung, Bildrate, Bewegung und Detailgrad der Szene, Rauschen, GOP, Bitratenregelung und Bildeinstellungen ab. Rauschen bei wenig Licht oder Regen kann die variable Bitrate erhöhen und die Kompressionseffizienz verringern.
Für konstante Bitrate lässt sich der dezimale Speicher näherungsweise so berechnen:
GB/Tag = Bitrate in Mbit/s × 10,8
Damit entsprechen 16 Mbit/s etwa 172,8 GB pro Tag, 5,184 TB für 30 Tage oder 15,552 TB für 90 Tage – vor Dateisystem, Redundanz, Metadaten, Audio und Aufbewahrungsaufschlag. Mehrere unabhängige oder entzerrte Streams addieren ihre jeweiligen Bitraten. Ereignisaufzeichnung verändert die Rechnung nur, wenn Ereignishäufigkeit sowie Vor- und Nachlauf realistisch gemessen werden.
Erstellen Sie ein Netzwerkbudget für maximale Streambitrate, Multicast- und Unicast-Clients, Firmwaredownloads, Metadaten, Neuübertragungen und Switch-Uplinks. Validieren Sie Latenz und Paketverlust von Kamera bis VMS oder NVR unter Überlast. Eine lokale microSD-Karte benötigt, sofern verwendet, Nachweise zu Schreibfestigkeit, Dateisystemwiederherstellung sowie Entnahme- und Fehlerfällen.
ONVIF Profile T kann erweiterte IP-Videostreaming-Funktionen unterstützen, während Profile M Analysemetadaten und Ereignisse behandelt. Interoperabilität wird nur durch ein registriertes konformes Produkt und die konkret unterstützten Profile oder Funktionen belegt; eine ONVIF-Bibliothek in der Stückliste reicht nicht aus.
Wie werden Edge-Videoanalyse und Cybersecurity freigegeben?
Analysen benötigen szenenspezifische Nachweise. Definieren Sie Klassen, Zonen, Mindestzielgröße, Verdeckung, Beleuchtung, Personendichte, Wetter, Grenzen für Fehlalarme und Übersehfehler sowie Modellversion. Eine zusammengesetzte Naht kann Objekte verzerren oder Erkennungen duplizieren. Vergleichen Sie deshalb die Analyse vor und nach dem Stitching und verfolgen Sie Objekte über Sensorgrenzen.
Behandeln Sie jede Kamera als vernetzten Computer. Die Freigabebaseline sollte enthalten:
- eindeutige Geräteidentität und kein universelles Standardpasswort;
- authentifizierte Rollen, geringstmögliche Rechte und sicheres Zurücksetzen von Zugangsdaten;
- bedarfsgerechten Schutz von Daten und Konfiguration bei Übertragung und Speicherung;
- verifizierten Startvorgang sowie signierte, gegen Rollback geschützte Updates;
- deaktivierte oder dokumentierte Dienste, Ports und Debugschnittstellen;
- Sicherheitsprotokollierung, zuverlässige Zeitbasis und definiertes Verhalten bei Manipulation oder Werksrücksetzung;
- Komponentenverzeichnis, Annahme von Schwachstellenmeldungen und unterstützte Updatelebensdauer.
Privatzonen müssen Neustart, Profilwechsel, Entzerrung und Firmwareupdate überstehen und auf jeden vom Produkt geforderten exportierten Stream oder Schnappschuss angewendet werden. Gesichts- oder Kennzeichenanalyse kann zusätzliche rechtliche Pflichten für biometrische Daten auslösen.
Wie wird eine Panoramakamera für den Außeneinsatz qualifiziert?
Schutzart ist ein Gehäuseergebnis nach IEC 60529, keine Eigenschaft des Leiterplattenmaterials. Kontrollieren Sie Dichtungen, Kabelverschraubungen, Objektivabdichtungen, Entlüftungen, Druckwechsel, Wasserpfade und Kondensation. Schutzbeschichtung kann das Kontaminationsrisiko verringern, macht eine Leiterplatte aber nicht wasserdicht und erschwert Steckverbinder, Optik, Nacharbeit und Wärmeübertragung.
Die Qualifikation muss zur Installation passen: Temperatur- und Feuchtewechsel, Kondensation unter Spannung, gegebenenfalls UV- und Korrosionsbelastung, Vibration und Stoß, Überspannung oder ESD am Kabel, PoE-Unterspannung, Langzeitaufzeichnung und wiederholte Temperaturwechsel. Ein High-Tg-Laminat oder ENIG-Finish kann geeignet sein, belegt aber allein keine Lebensdauer im Außeneinsatz.
Freigabematrix von der Kameraoptik bis zum Netzwerk
Diese Matrix verhindert, dass die Leiterplatte freigegeben wird, obwohl der Überwachungsnachweis an anderer Stelle versagt.
| Freigabestufe | Kontrollierte Eingaben | Erforderlicher Nachweis | Ablehnung, wenn |
|---|---|---|---|
| Szene und Optik | Montage, Sichtfeld, Zielzonen, Objektive, Beleuchtung und Privatzonen | Pixeldichtekarte plus Zielaufnahmen bei Tag und Nacht | erforderliches Detail oder maskierter Bereich nicht erreicht wird |
| Sensormodul | Fokus, Kalibrierung, Bildsynchronisation, Belichtung und Farbe sowie Mechanik | Nahtüberquerung, Parallaxe, Bewegung und Streuung zwischen Geräten | sich die Kalibrierung nach normaler Montage verändert |
| Leiterplatte und Kanal | Stack-up, Sensor-Lanes, Takte, DDR, PDN und Testzugang | SI- und PI-Prüfung plus Fehlerzähler im Belastungsmodus | Verbindungsmarge von einem Kabel, einer Temperatur oder einem Gerät abhängt |
| Verarbeitung | Versionen von ISP, Stitching, Codierung und Analyse | Bildausfälle, Latenz, Naht- und Erkennungsergebnisse | Funktionen innerhalb des Budgets nicht gleichzeitig laufen können |
| Leistung und Thermik | PoE-Klasse, IR-, Heizungs- und Motorbetriebsarten, Gehäuse und Umgebung | Anlauf und Transienten plus thermische und bildbezogene Daten im ungünstigsten Modus | Spannungseinbruch, Drosselung, Fokus oder Bildrauschgrenze versagt |
| Netzwerk und Sicherheit | Profile, Bitrate, Benutzer, Updates, VMS oder NVR und Aufbewahrung | Interoperabilitäts-, Speicher-, Penetrations- und Wiederherstellungsprüfungen | nicht unterstützter Dienst, veraltete Zugangsdaten oder verlorener Nachweis auftritt |
| Pilotserie und Änderung | freigegebene Stückliste, Kalibrierung, Firmware oder Modell und Prozess | Ausbeute, Rückverfolgbarkeit und gezielte Requalifikation | eine Änderung optische, elektrische oder sicherheitsbezogene Nachweise ungültig macht |
Typische Fehler einer 360°-Panoramakamera diagnostizieren
| Symptom | Wahrscheinliche Ursachen | Nächster unterscheidender Test |
|---|---|---|
| Bewegte Person wird an der Naht geteilt oder verdoppelt | unsynchronisierte Belichtung, Parallaxe oder fehlerhafte Kalibrierung | Nähte in mehreren Entfernungen überqueren und Bildzeitstempel protokollieren |
| Nahtfarbe ändert sich nach Erwärmung | Temperaturgradient zwischen Sensoren oder unabhängige Belichtungs- und Weißabgleichautomatik | Sensortemperatur und feste oder manuelle Bildeinstellungen protokollieren |
| MIPI-Fehler treten nur bei eingeschaltetem IR auf | Versorgungs- oder Massetransient, EMV oder thermische Verschiebung | Fehlerzähler mit IR-Strom korrelieren und PDN messen |
| 360°-Übersicht liefert kein nutzbares Detail | durch Projektion oder Zuschnitt verdünnte Pixeldichte oder schlechter Fokus | Zielpixel über die installierte Szene kartieren |
| VMS empfängt Video, aber keine Analysedaten | falsches ONVIF-Profil oder Metadatenimplementierung sowie Funktionslücke des Clients | registriertes Profil prüfen und ausgehandelte Metadaten untersuchen |
| Speicherbedarf übersteigt die Schätzung | VBR-Szenenkomplexität, Rauschen, zusätzliche Streams oder Audio und Overhead | tatsächliche maximale und mittlere Bitrate über repräsentative Tage aufzeichnen |
| Außenbild beschlägt nach Temperaturwechsel | Fehler bei Kondensation, Dichtung, Entlüftung oder Heizungssteuerung | Feuchte- und Temperaturwechsel unter Spannung mit Gehäuseinspektion |
RFQ-Checkliste für Panoramakamera-PCBs
Optik und Sensoren: Architektur, Sensor- und Objektivteile, Modul-CAD, Sichtfeld, Überlappung, Bildsynchronisation, Kalibriermethode und -daten, Fokusprozess, Ausgabemodi, Tag und Nacht oder IR sowie Anforderungen an Zielzonen.
Leiterplatte und Rechenplattform: Schaltplan, Gerber, ODB++ oder IPC-2581, Stack-up, MIPI- und DDR-Randbedingungen, SoC, ISP oder NPU, Arbeitsspeicher und Massenspeicher, Takte, PDN, Steckverbinder oder Flex, Testpunkte, Programmierung und sichere Schlüsselbereitstellung.
Leistung und Mechanik: PoE-Typ, -Klasse und Controller, leistungsbezogene Betriebsartenmatrix, IR, Heizung, Lüfter oder PTZ, Überspannung und Isolation, thermisches Gehäusemodell, Dichtungen und Entlüftungen, Umgebung, Schutzartziel und Montage.
Netzwerk und Freigabe: Codecs, Streams, Bitrate und Latenz, ONVIF-Profile, VMS oder NVR, Analyse und Metadaten, Aufbewahrung, Cybersecurity-Baseline, Updatelebensdauer, Vorrichtungen, Kalibrierrückverfolgbarkeit, Abnahmegrenzen und Änderungsauslöser.
Referenznormen und Verantwortungsgrenzen
- IEC 62676-4 — IEC
- IEEE 802.3 — IEEE
- ONVIF Profile T — ONVIF
- ONVIF Profile M — ONVIF
- IEC 62368-1 — IEC
- IEC 60529 — IEC
- ETSI EN 303 645 — ETSI
- NISTIR 8259A — NIST
- IPC-2221 — IPC
- IPC-6012 — IPC
- IPC-A-610 — IPC
Anwendbare Regeln für Videoüberwachung, Datenschutz, Funk, EMV, Sicherheit, Cybersecurity und Installation unterscheiden sich nach Markt und Einsatz. HILPCB kann freigegebene Kameraelektronik fertigen und bestücken sowie DFM und Testzugang unterstützen. Der Produktverantwortliche bleibt für Optik, Bildqualität, Kalibrierung und Stitching, Algorithmen, PoE- und Ethernet-Konformität, Sicherheitslebenszyklus, Datenschutz, Gehäuseschutzart, Systemintegration und endgültige Zertifizierung verantwortlich.
Wie unterstützt HILPCB die Fertigung von Panoramakamera-Elektronik?
HILPCB kann Sensor- und SoC-Fan-out, Produktions-Stack-up, durchgängige High-Speed-Referenzen, DDR- und MIPI-Escape, PDN, PoE-Abstände, Strukturen thermischer Vias, Kalibrierzugang und Bestückungs-Sperrbereiche prüfen. Die Fertigung von High-Speed-Leiterplatten unterstützt kontrollierte Kamera- und Speicherkanäle; HDI-Leiterplattenfertigung kann bei dichtem Sensor- und BGA-Fan-out helfen, wenn Stack-up und Zuverlässigkeitsplan dies rechtfertigen.
Für integrierte Baugruppen kann die schlüsselfertige Leiterplattenbestückung freigegebene Revisionen von Sensor, Objektiv oder Modul, Speicher und Sicherheitsbauteilen sowie Programmieranforderungen einhalten. Der genaue Umfang von optischer Kalibrierung, sicherer Provisionierung, Beschichtung, Umwelt- und Funktionsprüfung muss je Angebot definiert und bestätigt werden.
Häufig gestellte Fragen zu Panoramakamera-PCBs
Ist ein Fischaugensensor oder ein Mehrsensorsystem besser für eine Panoramakamera?
Ein Fischaugensensor ist kompakt und vermeidet Stitching-Nähte, liefert aber eine ungleichmäßige Pixeldichte in der Szene. Mehrere Sensoren können mehr Detail und flexible Abdeckung bieten, benötigen jedoch Synchronisation, Kalibrierung, Überlappung und Überblendung. Entscheiden Sie anhand der installierten Szene und Beweisaufgabe.
Belegt die Gesamtzahl der Megapixel das Detail einer Panoramaüberwachung?
Nein. Nutzbares Detail hängt von Objektiv, Projektion, Entzerrung oder Zuschnitt, Überlappung, Fokus, Zielentfernung, Beleuchtung und Bewegung ab. Validieren Sie Pixeldichte und repräsentative Ziele in jeder erforderlichen Zone.
Wie viel Speicher benötigt ein Panoramastream mit 16 Mbit/s?
Bei kontinuierlicher konstanter Bitrate etwa 172,8 GB pro Tag oder 5,184 TB für 30 Tage in Dezimaleinheiten. Addieren Sie Dateisystem, Redundanz, Metadaten, Audio und weitere Streams; die tatsächliche VBR-Aufzeichnung ist in repräsentativen Szenen zu messen.
Bedeutet ONVIF-Unterstützung, dass jede VMS-Funktion arbeitet?
Nein. Interoperabilität hängt von der registrierten Produktkonformität zum relevanten Profil und den optionalen Funktionen ab, die Kamera und Client gemeinsam unterstützen. Prüfen Sie Streaming, Bildparameter, Ereignisse, Metadaten, Audio, Benutzer und Wiederherstellung mit dem Ziel-VMS.
Welche Unterlagen werden für ein belastbares Angebot benötigt?
Benötigt werden freigegebene Produktionsdaten, BOM, technische Grenzwerte, Prüfanforderungen, Mengen und Zieltermin. Offene Annahmen sollten vor Preis- und Terminfreigabe dokumentiert werden.
Welche Prüfungen sollten vor der Serienfreigabe vereinbart werden?
Fertigungs-, Funktions- und Zuverlässigkeitsprüfungen werden aus Fehlerrisiko und Produktspezifikation abgeleitet. Prüfmethode, Grenzwert, Stichprobe und Bericht gehören in den Control Plan.
Wovon hängen Kosten und Lieferzeit ab?
Material, Lagenaufbau, Geometrien, Sonderprozesse, Bauteilverfügbarkeit, Testtiefe, Dokumentation, Menge und Freigabestatus bestimmen Kosten und Termin gemeinsam.
Wann ist ein Pilotlos sinnvoll?
Ein Pilotlos ist sinnvoll, wenn neue Materialien, enge Toleranzen, komplexe Bestückung oder ein neuer Testprozess vor der Serie unter realen Bedingungen bestätigt werden müssen.
Wie werden Bauteil- und Materialalternativen freigegeben?
Alternativen werden nicht stillschweigend eingesetzt. Datenblatt, Form-Fit-Function, Prozessauswirkung und nötige Delta-Prüfungen werden vor der Kundenfreigabe bewertet.
Welche Rückverfolgbarkeit ist für die Serie sinnvoll?
Los, Materialcharge, Bauteilcharge, Prozessdaten, Testergebnis, Firmware und Reparaturstatus werden entsprechend Risiko und Kundenanforderung mit der Seriennummer verknüpft.
Wie werden technische Änderungen nach der Freigabe kontrolliert?
Änderungen erhalten Revision, Auswirkungsanalyse und eine definierte Freigabe. Je nach Risiko sind Erstmuster, Delta-Validierung oder erneute Qualifikation erforderlich.
Welche Angaben kann ein PCB- oder PCBA-Lieferant nicht pauschal garantieren?
Systemleistung, Endproduktzulassung und Lebensdauer hängen auch von Schaltung, Software, Mechanik und Einsatzprofil ab. Der Lieferant kann nur bestätigte Merkmale und Prüfungen zusagen.
Fazit: 360°-Überwachung muss von der Optik bis zum Speicher nachweisbar sein
Ein Panoramakamera-PCB erfüllt seinen Zweck nur, wenn das Szenendetail die vollständige Kette von Objektiven und synchronisierten Sensoren über Stitching, Codierung, PoE, Netzwerk und Speicher übersteht. Legen Sie diese Kette als messbaren Freigabevertrag fest und validieren Sie ungünstigste gleichzeitige Betriebsarten sowie Sicherheitslebenszyklus. Senden Sie HILPCB Sensorarchitektur, Stack-up, Rechen- und Leistungsdesign, Mechanik und Fertigungsprüfanforderungen für DFM- und Angebotsprüfung der Bestückung.