
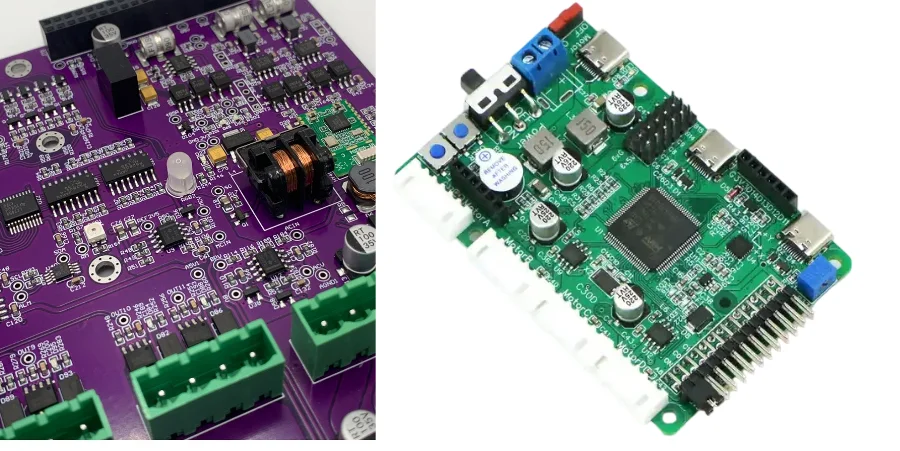
In der modernen Industrieautomatisierung – insbesondere in der Robotik – hat sich PROFINET dank exzellenter Echtzeitfähigkeit und robuster Netzwerkeigenschaften zum bevorzugten Kommunikationsprotokoll für Motion-Control-Systeme entwickelt. Dieses Protokoll in stabile, zuverlässige Hardware zu überführen, ist eine anspruchsvolle Engineering-Aufgabe. Ein erfolgreiches PROFINET control PCB design ist nicht nur „Schaltungen verbinden“, sondern ein komplexes Systemprojekt aus high-speed digital communication, leistungsstarken Servo-Drives, präzisem analogem Feedback und strengen Safety-Anforderungen. Aus Sicht eines Motion-Control-Ingenieurs zerlegt dieser Artikel die zentralen Designelemente von Industrial-Robot-Control-PCBs, damit dein Design deterministische Echtzeitreaktion und kompromisslose Betriebssicherheit auch in rauen Industrieumgebungen liefert.
Servo-Drive-Loop: PWM, dead-time und Konsistenz der Strommessung
Der Servo-Drive-Loop ist das Herz einer Industrial-Robot-Control-Platine. Seine Performance bestimmt Motorreaktionszeit, Positioniergenauigkeit und Laufruhe. Auf PCB-Ebene ist der Umgang mit PWM (Pulse Width Modulation), dead-time und current sensing höchste Priorität.
PWM und Gate-Drive-Layout
High-frequency PWM (typisch 20 kHz bis 100 kHz) schaltet Leistungshalbleiter (IGBT oder MOSFET), um Spannung und Strom für die Motorwicklungen zu regeln. Die Flanken sind steil und erzeugen hohe dV/dt – eine primäre EMI-Quelle.
- Loop Area minimieren: Der Pfad vom Gate Driver zum Gate des Power Devices – plus Rückweg vom Source/Emitter zurück zum Driver – bildet den Gate-Drive-Loop. Ebenso muss der Hauptloop der Power-Stage (DC bus → power device → motor winding) minimiert werden. Kleine high-frequency Current Loops reduzieren parasitäre Induktivität, dämpfen Overshoot/Ringing und senken abgestrahlte EMI.
- Bauteilplatzierung: Platziere den Gate-Driver-IC so nah wie möglich an den Power Devices. Priorisiere in der Platzierung die Länge und Direktheit dieser kritischen Pfade. Für High-Power-Anwendungen helfen heavy copper PCBs, Impedanz und Temperaturanstieg auf Power Paths zu reduzieren.
dead-time: Regelung und Konsistenz
Um shoot-through (High-Side und Low-Side gleichzeitig leitend) zu verhindern, muss in PWM eine dead-time eingefügt werden. Zu viel dead-time verzerrt die Ausgangsform und reduziert die Regelgenauigkeit; zu wenig erhöht das shoot-through-Risiko. Layout-Konsistenz ist entscheidend, damit dead-time über alle Phasen präzise und kontrollierbar bleibt. Symmetrische Platzierung und längenabgeglichene Gate-Drive-Traces gleichen Signalverzögerung aus und ermöglichen exakte dead-time-Control.
Hochgenaue Strommessung
current sensing ist die Basis für fortgeschrittene Motor-Control-Algorithmen wie FOC (Field-Oriented Control). Übliche Methoden sind Low-Side-Shunt-Messung und Hall-Sensoren.
- Shunt sensing: Kosteneffektiv, aber extrem layout-sensitiv. Nutze Kelvin Connections (separater Strompfad und Voltage-Sense-Pfad), um Fehler durch Leiterbahn- und Lötstellenwiderstand zu eliminieren. Route Sense-Traces als Differential Pair, halte sie fern von lauten Quellen wie PWM Switching Nodes und schirme sie mit einem Ground Plane ab. Präzises PROFINET control PCB impedance control ist für diese empfindlichen Analogsignale besonders wichtig.
Encoder/Resolver-Interfaces: RS-485, EnDat und BiSS-C – Layout-Grundlagen
Präzises Positions- und Geschwindigkeitsfeedback ist das Fundament von Closed-Loop-Motion-Control. Moderne Servosysteme nutzen häufig high-speed serial absolute encoders wie EnDat und BiSS-C, die strenge Anforderungen an signal integrity stellen.
Differential Impedance und Timing-Control
Ob klassisches RS-485 oder high-speed EnDat 2.2 / BiSS-C: Die Physical Layer ist meist differential, um Common-Mode-Noise-Immunity zu erhöhen.
- impedance control: Differential Routing erfordert strikte impedance control (typisch 100 Ω oder 120 Ω). Ein sauberer PROFINET control PCB stackup ist die Grundlage, um Zielimpedanz zu erreichen. Bestimme Trace Width, Spacing und Abstand zur Reference Plane mit professionellen Tools. Diskontinuitäten verursachen Reflections, verschlechtern das Eye Diagram und führen zu Communication Errors.
- Length Matching und Symmetrie: Die beiden Traces eines Differential Pairs (P/N) müssen eng length-matched sein, um Skew zu vermeiden, der zu Common-Mode-Noise konvertiert. Route parallel und vermeide scharfe Ecken.
- Clock/Data-Alignment: Für synchrone Protokolle wie EnDat und BiSS-C ist Clock-to-Data-Timing kritisch. Route zugehörige Clock- und Data-Differential-Paare als Gruppe und kontrolliere intra-group Length Differences innerhalb des zulässigen Fensters.
Shielding und Termination
- Termination: Platziere den Termination Resistor am entfernten Ende des Differential Bus, passend zur characteristic impedance des Kabels, um Energie zu absorbieren und Reflections zu verhindern.
- Shield Grounding: Erdung des Encoder-Kabelschirms am PCB-Ende über Single-Point-Connection – häufig per RC Network oder direkt auf Chassis Ground (FGND) – für Low- und High-Frequency-Shielding bei gleichzeitiger Vermeidung von Ground Loops.
Vergleich: Encoder-Interface-PCB-Design
| Merkmal | RS-485 (inkrementell) | EnDat 2.2 (absolut) | BiSS-C (absolut) |
|---|---|---|---|
| Datenrate | Typisch < 10 Mbps | Bis 16 MHz Clock | Bis 10 MHz Clock |
| Topologie | Multi-drop Bus | Point-to-point | Point-to-point oder Multi-Slave-Bus |
| Wichtige PCB-Layout-Aspekte | Differential impedance control, Bus Termination, Stubs vermeiden. | Strikte Differential impedance plus Clock/Data-Pair length matching; low-capacitance Design. | Strikte Differential impedance control; Clock/Data-Pair length matching; unterstützt Daisy-Chain-Layout. |
| Use Cases | Einfaches, kostengünstiges Positionsfeedback. | High-Performance-Servo mit hohen Safety-Anforderungen. | High-Performance-Servo auf Open-Standard-Basis. |
Digitale Isolation und Common-Mode-Suppression: zuverlässiges Design bei hohem dV/dt
In Motor Drives gibt es große Potentialdifferenzen und starke Common-Mode-Transients (CMTI) zwischen Control Side (MCU, FPGA) und Power Side (IGBT/MOSFET bridge). Effektive elektrische Isolation ist die Lebensader für System-Safety und signal integrity.
- Creepage und Clearance: Das PCB-Layout muss Safety-Standards (z. B. IEC 61800-5-1) für creepage/clearance erfüllen. Das bedeutet ausreichende physische Abstände auf Außen- und Innenlagen über die Isolationsgrenze. Ein Copper Keep-Out unter der Grenze ist Standard.
- Digital-Isolator-Auswahl: Gegenüber Optokopplern bieten moderne kapazitive oder magnetische Digital Isolators höhere Geschwindigkeit, geringere Leistungsaufnahme, längere Lebensdauer und deutlich stärkere CMTI. Wähle Isolators mit hoher CMTI (>100 kV/μs), um high dV/dt-Noise aus dem Motor Switching zu unterdrücken.
- Isolated Power: Die Secondary Side (Power Side) benötigt eine eigene isolierte Versorgung, typischerweise via isolated DC/DC converter. Das Layout muss denselben Isolationsregeln folgen, und die Fläche unter dem Transformer sollte copper-free bleiben.
- Common-mode chokes: Der korrekte Einsatz von Common-Mode-Chokes auf PROFINET, Encoder-Interfaces und Power Inputs filtert Common-Mode-Noise und verbessert immunity.
Ein robuster PROFINET control PCB validation-Flow muss Hipot-Tests enthalten, um die Integrität der Isolationsbarriere und die dielectric withstand zu verifizieren.
Bremsmodul und Energiedissipation: Safety und thermal design ausbalancieren
Beim Abbremsen oder Absenken einer Last arbeitet der Motor als Generator und speist regenerative Energie in den DC bus zurück, wodurch die Busspannung steigt. Das Bremsmodul schaltet einen externen Braking Resistor zu, sobald der Bus einen Schwellwert überschreitet, und wandelt überschüssige Energie in Wärme um.
Thermal-management-Design
- Platzierung des Braking Resistor: Der Braking Resistor ist eine Hauptwärmequelle; die Platzierung ist kritisch. Halte Abstand zu temperaturkritischen Bauteilen (Elektrolytkondensatoren, Präzisions-Op-Amps, MCU) und positioniere ihn idealerweise nahe der PCB-Kante oder einer Luftströmungsöffnung.
- Copper Pour und Thermal Vias: Nutze große Kupferflächen unter/um den Widerstand als Heat Spreader und leite Wärme über dichte thermal vias in andere Lagen oder zu einem rückseitigen Heatsink. Das ist essenziell für konsistente thermische Performance von PROFINET control PCB low volume Prototypen bis PROFINET control PCB mass production.
High-Current-Paths und Safety-Integration
- Braking chopper: Der Power Switch (typisch IGBT oder MOSFET), der den Braking Resistor verbindet/trennt – und sein Gate Drive – sollte denselben Regeln folgen wie der Hauptinverter: Power Loop minimieren, um schnelles High-Current-Switching zu beherrschen.
- Safety Functions (E-Stop): Der Bremskreis ist oft eng mit Safety-Funktionen wie E-Stop integriert. Wenn ein Safety Shutdown auslöst, kann erzwungenes Bremsen nötig sein, um schnell und kontrolliert zu stoppen. Routing für Relays, Drives und Feedback Signals muss zuverlässig sein und gut von anderen Schaltungen isoliert werden.
Wichtige Designpunkte zu Bremsen und Safety
- Thermal management priorisieren: Halte High-Power-Braking-Resistors fern von empfindlichen Teilen und nutze große Kupferflächen sowie Thermal Vias für effiziente Wärmeverteilung.
- High-current paths optimieren: Halte Braking-Chopper-Routing kurz und breit, um parasitäre Induktivität/Resistance zu minimieren, Switching Loss zu reduzieren und Voltage Spikes zu begrenzen.
- Integrität der Safety-Schaltung sicherstellen: Route E-Stop- und Safety-Relay-Signale klar und direkt und isoliere sie physisch von lauten Power Circuits, damit Triggering unter allen Bedingungen zuverlässig ist.
- Bauteillebensdauer berücksichtigen: Häufiges Bremsen verursacht Thermal Cycling; wähle hochzuverlässige Power Devices und Resistors und plane ausreichendes Derating ein.
Immunity-Design: ESD/EFT/surge und Return-Path-Control
Industrieumgebungen sind voller elektromagnetischer Störquellen wie ESD, EFT und surge. Ein robustes PROFINET control PCB design muss starke EMC-Performance liefern.
Grounding und Return-Path-Control
- Ein einzelnes, durchgängiges Ground Plane: Für Mixed-Signal-Systeme mit high-speed digital, empfindlicher Analogik und High-Power-Switching ist ein einzelnes, durchgängiges Ground Plane Best Practice. Es liefert den niedrigsten Return Path für Signale. Split Ground Planes verursachen oft mehr Probleme, weil Return Currents Umwege nehmen müssen, große Loop Antennas bilden und so EMI sowie Crosstalk erhöhen.
- Return-Path-Awareness: Denke beim Layout immer an den Return Path. Return Current von high-speed signals folgt dem Pfad direkt unter dem Trace auf der benachbarten Reference Plane. Routing über Split Regions ist ein typisches EMC-Anti-Pattern. Ein optimierter PROFINET control PCB stackup – z. B. high-speed Signal Layers zwischen zwei Ground Planes (stripline) – bietet bestes Shielding und Return-Path-Control.
Interface Protection
- TVS diodes: Platziere TVS diodes nahe am Connector auf allen externen Interfaces (PROFINET, encoders, I/O), um einen Entladepfad für ESD/EFT und andere transiente Over-Voltage-Events bereitzustellen.
- Filter networks: Nutze π- oder T-Filter Networks (Capacitors plus Ferrite Beads), um leitungsgebundene Störungen zu filtern, die in das PCB ein- oder austreten.
Die Zusammenarbeit mit einem erfahrenen Hersteller wie HILPCB hilft sicherzustellen, dass dein Design in der Produktion korrekt umgesetzt wird – sowohl für schnelle Iteration in der prototype assembly als auch für Volumenfertigung. Deren Erfahrung ist entscheidend für komplexe PROFINET control PCB impedance control und stackup execution.
Haeufige Fragen
Warum muessen PWM-Schleifen und Strommess-Leiterbahnen auf Servo-Control-Boards besonders sorgfaeltig layoutet werden?
Weil schnelle Schaltflanken hohes dV/dt, Overshoot und EMI erzeugen, waehrend Strommesssignale klein und stoeranfaellig sind. Kurze Schleifen, gate-driver-nahe Platzierung und Kelvin- oder Differential-Sensing verbessern Genauigkeit und Stabilitaet der Regelung.
Warum sind Impedanz- und Timing-Kontrolle bei Encoder- und Resolver-Interfaces wichtig?
Protokolle wie RS-485, EnDat und BiSS-C haengen von sauberer differentieller Signaluebertragung ab. Schlechte Impedanzkontrolle, Skew oder Clock/Data-Mismatch koennen das Eye Diagram verschlechtern und Positionsfehler verursachen.
Warum sind digitale Isolation und isolierte Versorgung fuer Robotik-Control-PCBs essenziell?
Sie trennen die Low-Voltage-Control-Domain von der stoerintensiven Power Stage und schuetzen damit sowohl Safety als auch Signalintegritaet. Isolatoren mit hoher CMTI, korrekte Creepage/Clearance und isolierte Power Rails helfen dem System, harte Schalttransienten zu ueberstehen.
Warum sind durchgehende Ground Planes und Return-Path-Control fuer EMC so wichtig?
Rueckstroeme folgen der Referenzflaeche direkt unter dem Signal. Durchgehende Planes minimieren Schleifenflaeche und Noise Coupling, waehrend Split Planes oft Umwege erzwingen, die EMI erhoehen und die Immunitaet verschlechtern.
Conclusion
Ein erfolgreiches PROFINET control PCB design ist die Kunst, Performance, Kosten, Zuverlässigkeit und Safety auszubalancieren. Engineers müssen nicht nur Schaltpläne verstehen, sondern auch, wie high-frequency signals, High-Current-Switching und empfindliche Analognetzwerke auf einer realen PCB interagieren. Von Servo-Power-Loop-Platzierung über Encoder-Interface signal integrity bis hin zu Isolation, thermal management und EMC-Strategie beeinflusst jedes Detail das Endergebnis.
Ob du PROFINET control PCB low volume Prototypen für Proof-of-Concept baust oder auf PROFINET control PCB mass production skalierst: Wenn du die hier beschriebenen Prinzipien befolgst und mit Spezialisten wie HILPCB mit starker high-speed PCB Manufacturing Capability zusammenarbeitest, kannst du stabile, effiziente und sichere Industrial-Robot-Control-Systeme liefern. Exzellentes PROFINET control PCB design gibt deinen Robotern präzise Motion Capability und rock-solid reliability.