
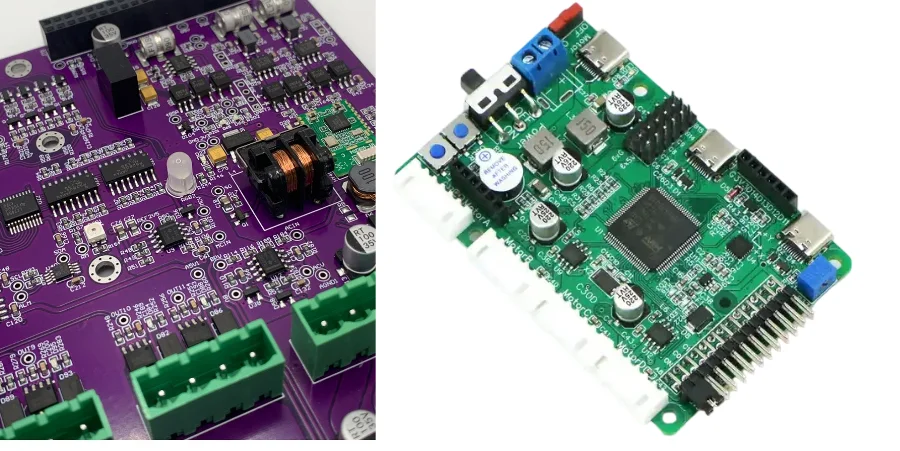
Dans l’automatisation industrielle moderne—en particulier la robotique—PROFINET est devenu le protocole de communication privilégié des systèmes de motion control grâce à ses excellentes performances real-time et à ses capacités réseau robustes. Transformer ce protocole en matériel physique stable et fiable est une tâche d’ingénierie exigeante. Un PROFINET control PCB design réussi ne consiste pas seulement à « connecter des circuits » : c’est un projet système complexe qui combine high-speed digital communication, servo drives haute puissance, feedback analogique de précision et exigences safety strictes. Du point de vue d’un ingénieur motion-control, cet article détaille les éléments clés des PCB de contrôle de robots industriels afin que votre design délivre une réponse real-time déterministe et une sécurité opérationnelle sans compromis dans des environnements industriels difficiles.
Servo drive loop : PWM, dead-time et cohérence du current sensing
Le servo drive loop est le cœur d’une carte de contrôle de robot industriel. Ses performances déterminent la vitesse de réponse moteur, la précision de positionnement et la fluidité. Au niveau PCB, la gestion des signaux PWM (Pulse Width Modulation), de la dead-time et du current sensing est la priorité n°1.
PWM et layout du gate-drive
La high-frequency PWM (typiquement 20 kHz à 100 kHz) pilote des semi-conducteurs de puissance (IGBT ou MOSFET) afin de contrôler la tension et le courant vers les enroulements moteur. Les fronts de commutation sont raides et génèrent de forts dV/dt, ce qui en fait une source majeure d’EMI.
- Minimiser la loop area : Le chemin du gate driver vers le gate du power device—et le return path du source/emitter vers le driver—forme le gate-drive loop. De même, la boucle principale de la power stage (DC bus → power device → motor winding) doit être minimisée. Réduire ces boucles de courant haute fréquence abaisse l’inductance parasite, limite overshoot et ringing et réduit l’EMI rayonnée.
- Placement composants : Placez l’IC gate-driver au plus près des power devices. En placement, priorisez la longueur et la directivité de ces chemins critiques. Pour les applications high-power, l’utilisation de heavy copper PCBs aide à réduire l’impédance et l’élévation thermique sur les power paths.
dead-time : contrôle et cohérence
Pour éviter le shoot-through (conduction simultanée high-side et low-side), une dead-time doit être insérée dans le PWM. Trop de dead-time déforme la forme d’onde et dégrade la précision de contrôle ; trop peu augmente le risque de shoot-through. La cohérence du layout est essentielle pour garder une dead-time précise et contrôlable entre phases. Un placement symétrique et des gate-drive traces length-matched permettent d’égaliser le délai et d’assurer un contrôle dead-time précis.
current sensing haute précision
Le current sensing est la base des algorithmes avancés de contrôle moteur comme le FOC (Field-Oriented Control). Les méthodes courantes incluent le shunt sensing low-side et les capteurs à effet Hall.
- Shunt sensing : Économique, mais très sensible au layout PCB. Utilisez des Kelvin connections (chemin de courant séparé du chemin de voltage-sense) pour éliminer les erreurs dues à la résistance des pistes et des joints de soudure. Routez les sense traces en differential pair, gardez-les éloignées des sources bruyantes comme les PWM switching nodes, et apportez un blindage via un ground plane. Une PROFINET control PCB impedance control précise est particulièrement importante pour ces signaux analogiques sensibles.
Interfaces encoder/resolver : essentiels de layout RS-485, EnDat et BiSS-C
Un feedback précis de position et de vitesse est le pilier du motion control en boucle fermée. Les systèmes servo modernes utilisent largement des high-speed serial absolute encoders comme EnDat et BiSS-C, qui imposent des exigences strictes de signal integrity.
Differential impedance et contrôle du timing
Qu’il s’agisse de RS-485 traditionnel ou de EnDat 2.2 / BiSS-C high-speed, la couche physique est généralement differential afin d’améliorer l’immunité au bruit common-mode.
- impedance control : Le routage differential nécessite une impedance control stricte (typiquement 100 Ω ou 120 Ω). Un PROFINET control PCB stackup bien conçu est la base pour atteindre l’impédance cible. Utilisez des outils professionnels pour déterminer trace width, spacing et distance aux reference planes. Les discontinuités provoquent des reflections, dégradent l’eye diagram et entraînent des erreurs de communication.
- Length matching et symétrie : Les deux traces d’un differential pair (P/N) doivent être tightly length-matched pour éviter le skew qui se convertit en bruit common-mode. Gardez un routage parallèle et évitez les angles vifs.
- Alignement clock/data : Pour les protocoles synchrones comme EnDat et BiSS-C, le timing clock-to-data est critique. Routez les differential pairs de clock et data associés en groupe et contrôlez les écarts intra-group dans la plage autorisée.
Shielding et termination
- Termination : Placez une résistance de termination à l’extrémité distante du differential bus, correspondant à la characteristic impedance du câble, afin d’absorber l’énergie et d’éviter les reflections.
- Shield grounding : Connectez le blindage du câble encoder côté PCB via une single-point connection—souvent au moyen d’un RC network ou directement au chassis ground (FGND)—pour offrir un blindage basse/haute fréquence tout en évitant les ground loops.
Comparatif de conception PCB d’interface encoder
| Caractéristique | RS-485 (incrémental) | EnDat 2.2 (absolu) | BiSS-C (absolu) |
|---|---|---|---|
| Débit | Typiquement < 10 Mbps | Jusqu’à 16 MHz de clock | Jusqu’à 10 MHz de clock |
| Topologie | Bus multi-drop | Point-to-point | Point-to-point ou bus multi-esclaves |
| Points clés de PCB layout | Differential impedance control, bus termination, éviter les stubs. | Strict differential impedance + clock/data pair length matching ; design low-capacitance. | Strict differential impedance control ; clock/data pair length matching ; support du layout daisy-chain. |
| Cas d’usage | Retour de position simple et low-cost. | Servo high-performance avec exigences high-safety. | Servo high-performance sur standard ouvert. |
Digital isolation et common-mode suppression : fiabilité en environnement high dV/dt
Dans les motor drives, il existe un fort différentiel de potentiel et de sévères common-mode transients (CMTI) entre la control side (MCU, FPGA) et la power side (IGBT/MOSFET bridge). Une isolation électrique efficace est vitale pour la safety système et la signal integrity.
- Creepage et clearance : Le PCB layout doit respecter les normes safety (ex. IEC 61800-5-1) pour creepage/clearance. Cela implique des espacements physiques suffisants sur couches externes et internes à travers la barrière d’isolation. Créer une zone copper keep-out sous la barrière est une pratique standard.
- Choix du digital isolator : Comparés aux optocouplers, les digital isolators capacitifs ou magnétiques modernes offrent une vitesse plus élevée, une consommation plus faible, une durée de vie plus longue et une CMTI nettement plus forte. Choisissez des isolators avec CMTI élevé (>100 kV/μs) pour supprimer le bruit high dV/dt dû au switching moteur.
- Isolated power : La secondary side (power side) nécessite une alimentation isolée indépendante, typiquement via un isolated DC/DC converter. Son layout doit suivre les mêmes règles d’isolation, et la zone PCB sous le transformateur doit rester copper-free.
- Common-mode chokes : Une utilisation appropriée de common-mode chokes sur PROFINET, interfaces encoder et entrées d’alimentation aide à filtrer le common-mode noise et améliore l’immunité.
Un flux de PROFINET control PCB validation robuste doit inclure un test Hipot afin de vérifier l’intégrité de la barrière d’isolation et la dielectric withstand.
Unité de freinage et dissipation d’énergie : équilibre safety et thermal design
Quand un bras robotique décélère ou abaisse une charge, le moteur fonctionne comme générateur et renvoie une énergie régénérative vers le DC bus, ce qui augmente la tension de bus. L’unité de freinage connecte une résistance de freinage externe lorsque le bus dépasse un seuil, dissipant l’excédent d’énergie sous forme de chaleur.
Conception thermal management
- Placement de la braking resistor : La braking resistor est une source thermique majeure ; le placement est critique. Éloignez-la des composants sensibles à la température (condensateurs électrolytiques, op-amps de précision, MCU) et placez-la idéalement près du bord de la PCB ou d’une ouverture de flux d’air.
- Copper pour et thermal vias : Utilisez de grandes zones de cuivre sous et autour de la résistance comme heat spreader, et transférez la chaleur vers d’autres couches ou un dissipateur côté arrière via des thermal vias denses. C’est essentiel pour des performances thermiques cohérentes des prototypes PROFINET control PCB low volume jusqu’à la PROFINET control PCB mass production.
High-current paths et intégration safety
- Braking chopper : Le power switch (typiquement IGBT ou MOSFET) qui connecte/déconnecte la braking resistor—ainsi que son gate drive—doit suivre des règles similaires à l’onduleur principal : minimiser la power loop pour gérer un switching haute intensité rapide.
- Fonctions safety (E-Stop) : Le circuit de freinage est souvent étroitement intégré à des fonctions safety comme l’E-Stop. Lorsqu’un safety shutdown se déclenche, un freinage forcé peut être requis pour un arrêt rapide et contrôlé. Le routage des relais, drives et signaux de feedback doit être fiable et bien isolé des autres circuits.
Points clés de conception freinage et safety
- Prioriser le thermal management : Éloignez les braking resistors high-power des parties sensibles et utilisez de larges zones de cuivre et des thermal vias pour une diffusion thermique efficace.
- Optimiser les high-current paths : Gardez le routage du braking chopper court et large afin de minimiser l’inductance/la résistance parasite, réduire les switching loss et limiter les voltage spikes.
- Assurer l’intégrité des circuits safety : Routez clairement et directement les signaux E-Stop et safety-relay, et isolez-les physiquement des power circuits bruyants pour garantir un déclenchement fiable en toutes conditions.
- Considérer la durée de vie des composants : Le freinage fréquent provoque du thermal cycling ; sélectionnez des power devices et résistances à haute fiabilité et appliquez un derating suffisant dès la conception.
Immunity design : ESD/EFT/surge et return-path control
Les environnements industriels sont remplis de sources de bruit électromagnétique comme ESD, EFT et surge. Un PROFINET control PCB design robuste doit offrir de fortes performances EMC.
Grounding et return-path control
- Un seul ground plane continu : Pour les systèmes mixed-signal qui combinent high-speed digital, analogique sensible et high-power switching, un ground plane unique et continu est best practice. Il fournit le return path à plus faible impédance. Les split ground planes créent souvent plus de problèmes en forçant les return currents à faire des détours, formant de grandes loop antennas qui augmentent EMI et crosstalk.
- Return-path awareness : Pensez toujours au return path pendant le layout. Le return current des signaux high-speed suit le chemin directement sous la trace sur le reference plane adjacent. Router à travers des split regions est un anti-pattern EMC majeur. Un PROFINET control PCB stackup optimisé—par exemple en « sandwichant » des high-speed signal layers entre deux ground planes (stripline)—offre le meilleur shielding et return-path control.
Interface protection
- TVS diodes : Placez des TVS diodes près du connector sur toutes les interfaces externes (PROFINET, encoders, I/O) afin de fournir un chemin de décharge pour ESD/EFT et autres transient over-voltage events.
- Filter networks : Utilisez des π ou T filter networks (capacitors + ferrite beads) pour filtrer le bruit conduit entrant ou sortant de la PCB.
Travailler avec un fabricant expérimenté comme HILPCB aide à garantir que votre design est correctement mis en œuvre en production—que ce soit pour une itération rapide via prototype assembly ou pour la fabrication en volume. Leur expertise est critique pour une PROFINET control PCB impedance control complexe et l’exécution du stackup.
FAQ
Pourquoi les boucles PWM et les pistes de current sensing demandent-elles un layout très soigné ?
Parce que les fronts de commutation rapides génèrent un dV/dt élevé, de l’overshoot et de l’EMI, alors que les signaux de current sensing sont faibles et très sensibles au bruit. Des boucles courtes, un gate driver proche des composants de puissance et un sensing Kelvin ou différentiel améliorent la précision et la stabilité du contrôle.
Pourquoi le contrôle d’impédance et du timing est-il important pour les interfaces encoder et resolver ?
Des protocoles comme RS-485, EnDat et BiSS-C reposent sur une transmission différentielle propre. Une mauvaise impédance, du skew ou un mauvais alignement clock/data peuvent dégrader l’eye diagram et provoquer des erreurs de retour de position.
Pourquoi la digital isolation et l’alimentation isolée sont-elles essentielles sur ces PCB ?
Elles séparent le domaine de contrôle basse tension de l’étage de puissance très bruyant et protègent à la fois la safety et la signal integrity. Des isolateurs à CMTI élevé, de bonnes distances de creepage/clearance et des rails d’alimentation isolés aident le système à survivre aux transitoires de commutation sévères.
Pourquoi un plan de masse continu et le contrôle du return path sont-ils si importants pour l’EMC ?
Le courant de retour suit le plan de référence sous le signal. Un plan continu réduit l’aire de boucle et le couplage de bruit, alors qu’un plan de masse coupé force souvent des détours qui augmentent l’EMI et diminuent l’immunité.
Conclusion
Un PROFINET control PCB design réussi est l’art d’équilibrer performance, coût, fiabilité et safety. Les ingénieurs doivent comprendre non seulement les schémas, mais aussi le comportement des high-frequency signals, du high-current switching et des réseaux analogiques sensibles sur une PCB réelle. Du placement du servo power-loop à la signal integrity des interfaces encoder, et de l’isolation/thermal management à la stratégie EMC, chaque détail influence le résultat final.
Que vous construisiez des prototypes PROFINET control PCB low volume pour un proof-of-concept ou que vous passiez à la PROFINET control PCB mass production, appliquer les principes décrits ici—et collaborer avec des spécialistes capables comme HILPCB, fort d’une capacité de fabrication high-speed PCB—vous aidera à livrer des systèmes de contrôle de robots industriels stables, efficaces et sûrs. En fin de compte, un excellent PROFINET control PCB design donne à vos robots une motion capability précise et une fiabilité rock-solid.