
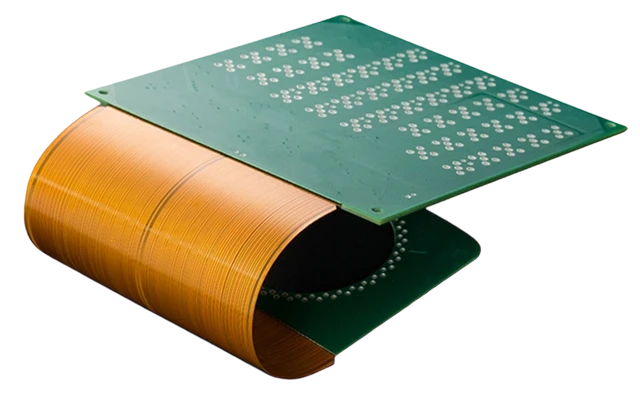
Соединение нескольких печатных плат внутри промышленного шасси или портативного корпуса — классическая мехатронная дилемма: связывать дискретные жёсткие платы обычными жгутами и шлейфами или объединить все платы в единую трёхмерную гибко-жёсткую плату? Десятилетиями кабельный жгут оставался решением по умолчанию благодаря низкой начальной стоимости оснастки и стандартным разъёмам из каталога. Однако современная заводская автоматизация, робототехника, авионика и медицинская техника задают всё более жёсткие ограничения по объёму, многоосевые ударные профили и гигабитные скорости передачи — условия, беспощадно обнажающие физические пределы дискретной проводки.
Дискретные жгуты минимизируют начальные единовременные инженерные затраты (NRE), но порождают значительные последующие расходы: громоздкие ответные разъёмы, ручную прокладку проводов при монтаже в шасси и фреттинг-коррозию контактов под вибрацией. Гибко-жёсткая плата, напротив, напрямую объединяет жёсткие FR-4-участки и гибкие полиимидные рукава в единую монолитную систему соединений, сокращая упакованный объём на $60% - 75%$ и общую массу соединений до $60%$. В пересчёте на совокупную стоимость владения (TCO) отказ от ручной проводки и соединительной арматуры обычно окупает более высокие затраты на оснастку при объёмах выпуска от $200$ до $1,000$ изделий.
Количественная инженерная матрица сравнения
Матрица ниже сопоставляет дискретный кабельный жгут и интегрированную гибко-жёсткую сборку по четырём измерениям: механическая компоновка, высокоскоростное электрическое поведение, трудоёмкость сборки и стоимость жизненного цикла.
| Параметр архитектуры | Дискретный жгут + разъёмы | Интегрированная гибко-жёсткая плата | Мехатроническое следствие |
|---|---|---|---|
| Объёмная огибающая | Большая (зазоры под ответные части, защёлки, запас на изгиб) | Малая ($60% - 75%$ экономии внутреннего объёма) | Гибко-жёсткие платы позволяют делать сверхплоские низкопрофильные корпуса |
| Масса сборки | Большая (изоляция жил, массивные разъёмы, металлические крышки) | Сверхмалая ($40% - 60%$ меньше массы соединений) | Критично для авионики, портативной медтехники и полезной нагрузки дронов |
| Надёжность соединений (MTBF) | Средняя (фреттинг-коррозия контактов, риск вырыва обжима) | Крайне высокая (нет обжимных/паяных интерфейсов отказа) | Гибко-жёсткая плата выдерживает постоянные высокие удары и многоосевую вибрацию |
| Точность контроля импеданса | Низкая ($\pm 15% - 30%$ из-за переменных зазоров) | Высокая ($\pm 5% - 7%$ жёсткий контроль) | Обязательна для PCIe, USB 3.2, LVDS и быстрых MIPI-камер |
| Перекрёстные помехи / EMI-экран | Нестабильно (дренажные хвосты снижают RF-затухание) | Стабильно (сплошная сетка земли или встроенный серебряный экран) | Гибко-жёсткая плата устраняет дребезг земли и RF-излучение |
| Начальная оснастка NRE | Очень низкая (простые обжимные приспособления ~$$0 - $500$) | Средняя-высокая (CAM и лазерная оснастка ~$$1,500 - $3,500$) | Для единичного прототипа из 5 штук жгут финансово безопаснее |
| Трудоёмкость сборки на изделие | Высокая (ручная прокладка, стыковка, стяжки $5 - 15\text{ мин}$) | Почти нулевая (прямая установка в шасси $< 30\text{ с}$) | В серии гибко-жёсткая плата массово экономит труд |
| Риск ошибок монтажа | Средний (перепутанные контакты, незащёлкнутые клеммы) | Нулевой (топология физически протравлена в меди) | Исключает поиск неисправностей на этапе электроконтроля |
| Полевое обслуживание / замена | Просто (расстыковать и заменить одну плату) | Сложно (замена требует всю плату целиком) | Жгут позволяет модульно менять отказавшие сенсорные модули |
Целостность высокоскоростного сигнала и контролируемый импеданс
По мере перехода промышленных микропроцессоров, камер машинного зрения и контроллеров движения на мультигигабитные интерфейсы (Gigabit Ethernet, PCIe Gen 3/4, USB 3.2 Gen 2, MIPI CSI-2) электрическое поведение межплатных соединений становится определяющим.
       Дискретный жгут: неконтролируемый импеданс
       ==============================================
         (Жила 1: сигнал)         (Жила 2: земля)
               ○                      ○
                <── Переменный зазор ──>
       - Диэлектрический зазор меняется по длине кабеля
       - Импеданс колеблется между 70 Ом и 130 Ом
       - Вызывает отражения, джиттер и схлопывание глаз-диаграммы

       Гибко-жёсткая полосковая линия: точно контролируемый импеданс
       ====================================================
       ═══════════════════════════════════════════════════  <- Сетчатый слой земли
       ───────────────────────────────────────────────────  <- Полиимидный диэлектрик (Er = 3.4)
       [ Дорожка 1 (S+) ]    [ Дорожка 2 (S-) ]            <- Дифференциальная пара (W, S)
       ───────────────────────────────────────────────────  <- Полиимидный диэлектрик
       ═══════════════════════════════════════════════════  <- Сетчатый слой земли
       - Микротравленые ширины (W) и зазоры (S) дорожек
       - Точное согласование импеданса на 100 Ом ± 7%
       - Сплошная земля устраняет синфазный RF-шум
Почему дискретные жгуты деградируют быстрые сигналы:
- Неконтролируемый волновой импеданс ($Z_0$): В плоском шлейфе или пучке одиночных жил физическое расстояние между сигнальным проводом и обратным проводником постоянно меняется при скручивании и изгибе жгута внутри шасси. Вдоль линии возникают непрерывные неоднородности импеданса, порождающие отражения и деградацию фронтов.
- Паразитные шлейфы разъёмов: Жгут требует штыревых или SMD-разъёмов на обеих платах. Контактные штыри, внутренняя геометрия штампованных клемм и паяные соединения образуют ёмкостные и индуктивные неоднородности, заметно ухудшающие сигнал выше $1\text{ ГГц}$.
- Преимущество гибко-жёсткой платы: Гибко-жёсткая плата проводит дифференциальные дорожки от драйверной микросхемы платы А через гибкий полиимидный рукав прямо к приёмной микросхеме платы Б — без единого механического разрыва, via-шлейфа или разъёмного перехода.
Совокупная стоимость владения (TCO) и модель точки безубыточности
Сравнение архитектур только по закупочной цене голой платы даёт искажённый вывод. Полная TCO-модель обязана учитывать BOM разъёмов, ручной сборочный труд, стоимость тестирования и потери от полевых отказов.
       Накопленная стоимость производства ($)
          ▲
          │                                  / Система на дискретном жгуте
          │                                 /  (выше труд и BOM разъёмов)
          │                                /
          │                               /
          │                              /
          │       Точка                 /
          │       безубыточности       /
          │              ▼            /
          │             ┌───┐        /
          │            /     \      /
          │           /       \    /
          │          /         \  /
          │         /           \/  Интегрированная гибко-жёсткая плата
          │        /             /\ (выше NRE, почти нулевой труд)
          │       /             /  \
          │      /             /    \
          │     /             /      \
          │    /             /        \
          └────┴────────────┴─────────┴────────────────► Накопленный объём выпуска
               0           350       1000
Математическое выражение TCO
$$\text{TCO}{\text{жгут}}(N) = \text{NRE}{\text{жгут}} + N \times \left[ \text{Cost}{\text{PCBs}} + \text{Cost}{\text{жгут}} + 2 \times \text{Cost}{\text{разъёмы}} + (T{\text{сборка}} \times R_{\text{труд}}) + (P_{\text{отказ}} \times C_{\text{ремонт}}) \right]$$
$$\text{TCO}{\text{гибко-жёсткая}}(N) = \text{NRE}{\text{оснастка}} + N \times \left[ \text{Cost}{\text{гибко-жёсткая}} + (T{\text{установка}} \times R_{\text{труд}}) \right]$$
Пример расчёта: промышленная система на трёх платах
Рассмотрим промышленный контроллер автоматики: главная процессорная плата, плата интерфейса ввода-вывода и лицевой дисплей, соединённые двумя 16-жильными шинами.
| Статья затрат | Архитектура А: 3 жёсткие платы + 2 жгута | Архитектура Б: монолитная 3-секционная гибко-жёсткая плата |
|---|---|---|
| Начальные NRE и оснастка | $$300$ (стандартные обжимные приспособления) | $$2,200$ (оснастка лазерного формования, вакуумный ламинационный пресс) |
| Стоимость изготовления плат | $$36.00$ ($3\times$ отдельные 4-слойные FR-4 по $$12$) | $$68.00$ (одна 4-слойная гибко-жёсткая с 2 рукавами) |
| BOM разъёмов | $$14.00$ ($4\times$ платные вилки + $2\times$ обжатые жгуты на заказ) | $\mathbf{$0.00}$ (ноль разъёмов) |
| Сборочный и монтажный труд | $$12.50$ ($10\text{ мин}$ монтажа техника по $$75/\text{ч}$) | $\mathbf{$1.25}$ ($1\text{ мин}$ установки по $$75/\text{ч}$) |
| Контроль и переделка брака | $$3.50$ ($2.5%$ статистический брак с трассировкой жил) | $\mathbf{$0.10}$ (контроль голой платы со $100%$ сверкой схемы) |
| Чистая себестоимость изделия | $\mathbf{$66.00}$ за устройство | $\mathbf{$69.35}$ за устройство |
Анализ точки безубыточности:
- При 50 изделиях: архитектура А стоит $$3,600$ суммарно; архитектура Б — $$5,667$. (Жгут дешевле за счёт меньших NRE.)
- При 566 изделиях: обе архитектуры сходятся (около $$37,600$).
- При 2 500 изделиях: архитектура А стоит $$165,300$; архитектура Б — $$175,575$, однако с учётом уменьшенного корпуса, сниженной стоимости логистики и устранённых полевых отказов разъёмов полная системная стоимость жизненного цикла гибко-жёсткой платы оказывается ниже.
Гибридная стратегия: когда применять оба типа соединений
В сложных промышленных машинах, медицинских тележках и телеком-стойках оптимум часто лежит в гибридной зональной архитектуре, использующей обе технологии:
        ┌─────────────────────────────────────────────────────────────┐
        │                  Защищённое промышленное шасси                │
        │                                                             │
        │    ┌───────────────┐   Гибко-жёсткий рукав    ┌────────────┐
        │    │ Главная PCBA  ├═════════════════════════│ PCBA датчика│
        │    │ (вычисления)  │  (высокая скорость, гибк.)│ (откидная) │
        │    └───────┬───────┘                          └────────────┘
        │            │                                                │
        │            │ Внутренний разъём                              │
        │            ▼                                                │
        │    ┌────────────────┐                                       │
        │    │ Литая кабельная│   <--- Съёмный внешний жгут           │
        │    │ сборка         │        (питание и внешний ввод-вывод) │
        │    └───────┬────────┘                                       │
        └────────────┼────────────────────────────────────────────────┘
                     ▼
             Внешнее оборудование / источник питания
Правила зонирования архитектуры:
- Гибко-жёсткая плата для внутренних плотных откидных соединений: Для внутренних межплатных связей, которые должны огибать геометрию шасси, пересекать механические шарниры (откидные дисплеи, запястья роботов) или нести мультигигабитные дифференциальные сигналы, где вилки оказались бы слишком громоздкими или создали бы отражения.
- Литые жгуты для внешней силовой и дальней проводки: Для больших токов ($> 15\text{ A}$), дистанций свыше $1\text{ метра}$ и линий, выходящих из шасси к внешним датчикам, промышленной сети или пультам оператора — прочные литые кабельные сборки обеспечивают модульность и ремонтопригодность в поле.
Критерии выбора архитектуры соединений
Фиксируя механическую огибающую и электрическую топологию до заморозки оснастки, оцените шесть следующих критериев:
| Проектное измерение | Порог в пользу гибко-жёсткой платы | Порог в пользу жгута |
|---|---|---|
| Внутренний межплатный зазор | Зазор $< 15\text{ мм}$ при тугих сгибах | Просторное шасси с кабельным каналом $> 25\text{ мм}$ |
| Плотность межсоединений | $> 30$ жил между плотными цифровыми платами | Разрежённые силовые/аналоговые связи ($\le 12$ жил) |
| Скорость передачи | Дифференциальные скорости $> 500\text{ Мбит/с}$ или фронты $< 1\text{ нс}$ | Низкочастотный ввод-вывод ($< 10\text{ МГц}$), питание DC, обычные датчики |
| Динамический изгиб | Повторяющееся сгибание на шарнире ($> 100,000$ циклов) | Статическая прокладка, гнущаяся один раз при монтаже |
| Объём выпуска | Планируемый объём $> 500$ изделий (амортизация NRE оснастки) | Мелкосерийные прототипы, единичные стенды ($< 100$) |
| Стратегия полевого сервиса | Герметичная монолитная сборка; замена на уровне модуля | Требуется поштучная замена плат в поле |
Для моделирования стекапа, DFM-анализа или полной сборки изделия «под ключ» передавайте механическую огибающую и схемы в инженерный центр гибко-жёстких плат HILPCB или ознакомьтесь с нашими услугами комплексной сборки. Для экспертизы индивидуальной аппаратной архитектуры обращайтесь к нашей команде приложений.
Часто задаваемые вопросы по гибко-жёстким и жгутовым архитектурам
1. Почему гибко-жёсткие платы надёжнее жгутов в условиях сильной вибрации?
Дискретные жгуты полагаются на механически обжатые контакты, вставленные в пластиковые корпуса и состыкованные со штырями плат. При постоянной многоосевой вибрации (автомобильный моторный отсек, стартовые режимы ракет) эти механические контакты испытывают фреттинг-коррозию (микроскопический износ оголяет основной металл, который окисляется) и усталость клемм. Гибко-жёсткая схема устраняет каждую обжимную точку, каждую паяную чашку и каждый разъёмный стык. Медные проводники непрерывно проходят сквозь твёрдые полиимидные диэлектрики и не создают скачков контактного сопротивления при сильных ударах и вибрации.
2. При каком объёме выпуска гибко-жёсткая плата становится выгоднее жгута?
Финансовая точка перехода обычно лежит между $200$ и $1,000$ изделиями — в зависимости от числа контактов разъёмов и сложности сборки. Жгут требует меньшей начальной оснастки ($$0 - $500$ против $$1,500 - $3,500$ у гибко-жёсткой), но нуждается в дорогих ответных разъёмах на каждой плате и потребляет от $5$ до $15\text{ минут}$ ручной сборки и тестирования на изделие. С ростом объёма почти мгновенная установка гибко-жёсткой платы быстро амортизирует её более дорогую оснастку и изготовление.
3. Сколько массы и объёма экономит гибко-жёсткая плата по сравнению с жгутом?
Интегрированная гибко-жёсткая плата типично сокращает общий объём межсоединений на $60% - 75%$ и суммарную массу соединений на $40% - 60%$. Экономия достигается отказом от громоздких пластиковых корпусов разъёмов, механических защёлок, задних крышек клемм, тяжёлой PVC/резиновой изоляции жил и избыточной длины проводов, необходимой для ручной прокладки и стыковки.
4. Можно ли провести высокоскоростные дифференциальные сигналы по жгуту?
Быстрые сигналы можно передать по специализированным твинаксальным или экранированным витыми жгутам (STP), но ценой заметного удорожания и громоздких разъёмов. Обычные плоские шлейфы или неэкранированные одиночные жилы имеют неконтролируемый диэлектрический зазор к земле; волновой импеданс сильно плывёт ($70\text{ Ом} - 130\text{ Ом}$), порождая отражения, временной джиттер и электромагнитное излучение. Гибко-жёсткий субстрат обеспечивает планарные микротравленые линии передачи с точным контролем импеданса ($\pm 5% - 7%$) и сплошной землёй — явное преимущество на интерфейсах свыше $1\text{ Гбит/с}$.
5. Какие недостатки есть у выбора гибко-жёсткой платы вместо жгута?
Основные недостатки гибко-жёсткой схемы:
- Более высокие начальные NRE: оснастка, CAM-программирование и лазерные формовочные приспособления требуют больших начальных вложений ($$1,500 - $3,500$).
- Ограниченная полевая ремонтопригодность: при повреждении любой секции монолитной сборки обычно меняется весь узел целиком; жгут позволяет технику расстыковать и заменить одну отказавшую плату.
- Ограничение дальности: гибко-жёсткая плата подходит для внутрикорпусных связей длиной до примерно $500\text{ мм}$; для дистанций свыше $1\text{ метра}$ или внешних связей между шкафами жгут остаётся гораздо экономичнее.