
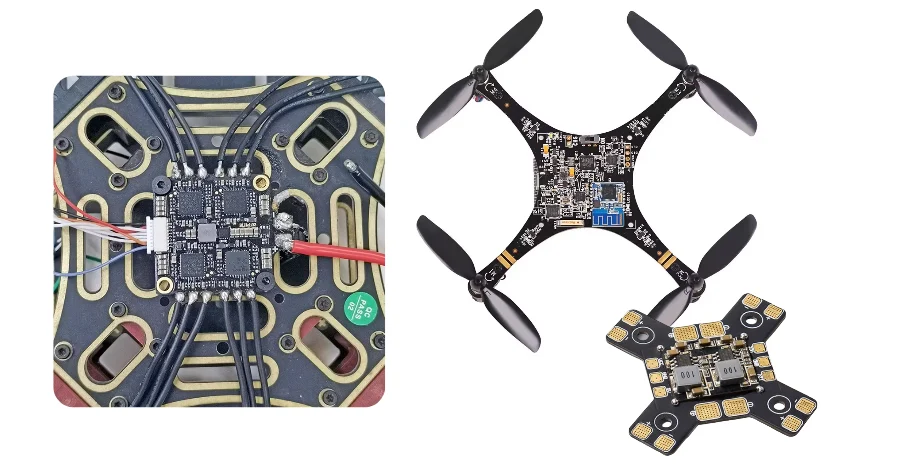
- AI 无人机电子应按受到重量、振动、电源与 RF 严格约束的边缘计算系统来审查,而不能按通用高速服务器板来理解。
- 首先要检查的是计算模组功耗范围、传感器与相机接口数量、振动隔离策略、电源轨稳定性,以及 RF 天线共存关系。
- NVIDIA Jetson Orin NX 模组公布的可配置功率范围为 10 W 到 40 W,Jetson Orin Nano 模组为 7 W 到 25 W,因此散热与电池决策必须在布局前期就确定,而不是等到走线结束后再补救。
- PX4 和 ArduPilot 都把振动视为飞行控制风险,因为过大的振动会降低状态估计质量;这意味着 PCB 安装方式、连接器固定和 IMU 布局都属于系统设计的一部分。
- 首版样机最常见的失败原因,通常来自嘈杂的电源轨、不稳定的传感器连接器、计算模组周围铺铜散热不足,或控制链路、遥测、GNSS 与视频链路之间的 RF 干扰。
AI 无人机与 UAV 电子是在轻量化平台上,把边缘计算、传感器融合、电源变换和无线通信组合在一起的系统。真正的工程问题并不只是这块板能否运行 AI 模型,而是它能否在飞行器的振动、热、续航和 EMC 限制内稳定完成这些任务。
目录
- AI 无人机或 UAV PCB 首先应审查什么
- 关键设计与验证规则表
- 早期取舍表
- 计算、振动与电源规划如何影响 PCB 决策
- 如何检查 RF、相机与传感器集成
- 样机团队在发布前应冻结什么
- FAQ
- 下一步
- 参考资料
- 作者与审核
AI 无人机或 UAV PCB 首先应审查什么
AI 无人机板通常会被称为“智能飞控”或“自主计算机”,但这种叫法过于宽泛,无法真正指导工程评审。实际上的电路板,通常是以下四个相互耦合系统的组合:- 用于感知、导航或自主控制的边缘计算
- 飞行控制与传感硬件
- 由电池供电的电源变换与分配
- 用于指令、遥测、GNSS 或任务载荷数据的 RF 链路
这也是为什么首轮评审通常会集中在以下几点:
- 计算模组的功耗与散热是否适配机体和电池预算
- 是否把振动隔离当作硬件要求,而不只是软件滤波问题
- CSI、Ethernet、USB、PCIe 或其他高速接口,是否基于现实的叠层和连接器假设进行布线
- RF 区域与数字区是否在物理上有足够隔离,以保护 GNSS 和控制链路
- 当前方案准备采用刚性板、HDI 板,还是刚挠结合架构
对于仍在统一叠层与连接器策略的团队,通常值得在样机发布前先审查 高频高速 PCB、HDI PCB 和 刚挠结合 PCB 的适用方案。
关键设计与验证规则表
| 规则 / 参数 | 建议范围或决策方式 | 为什么重要 | 如何验证 | 如果忽略 | | --- | --- | --- | --- | --- | | 计算功耗范围 | 从模组公开的运行模式和飞行器能量预算出发 | AI 计算会改变散热设计、续航时间和稳压器选型 | 电源树评审和任务功耗估算 | 电路板在台架电源下能工作,但在飞行时无法满足续航或温度限制 | | 振动策略 | 把 IMU 安装和板卡固定视为硬件设计项 | PX4 与 ArduPilot 都把振动记录为控制风险 | 安装评审、日志评审和机械测试计划 | 传感器数据质量先恶化,根因却很晚才被发现 | | 高速接口路径 | 在布设 CSI、PCIe、USB 或 Ethernet 前先冻结叠层与回流路径 | 相机和计算链路对不连续结构与不良参考平面非常敏感 | 叠层评审和布局评审 | 集成阶段出现间歇性数据错误 | | 电源分配 | 将噪声较大的电机与载荷电源同敏感逻辑电源轨分开 | 无人机系统同时包含开关负载和低噪声传感 | 电源轨噪声测试计划和瞬态负载评审 | AI、RF 与传感器彼此干扰 | | RF 共存 | 及早定义天线位置与禁布区 | GNSS、遥测、控制和视频链路要竞争空间与频谱 | 布局评审以及暗室或外场测试计划 | 即使数字功能通过,通信距离和定位表现仍会下降 | | 热扩散能力 | 让模组功率模式与铜面积、导热过孔和机箱气流一起评估 | 公开的模组功率模式只有在电路板能把热导出去时才有意义 | 热设计评审和带仪表样机测试 | 计算单元在任务负载下会降频或失效 |早期取舍表
| 设计选择 | 通常更适合 | 主要取舍 | 早期应确认什么 | | --- | --- | --- | --- | | 独立 AI 载板加飞控板 | 更快替换子系统,故障隔离更清晰 | 互连更多、线束更多、重量更高 | 连接器可靠性和线缆管理 | | 计算与飞控一体板 | 质量与体积效率更好 | 布局复杂度更高,EMI 耦合风险更强 | 散热路径、接地和可维护性 | | 刚性多层板 | 成本更低,制造更简单 | 对折叠式封装的自由度较低 | 机体空间和连接器可达性 | | 刚挠结合架构 | 封装更紧凑,线缆数量更少 | 设计与制造复杂度更高 | 弯折区几何和装配处理方式 |计算、振动与电源规划如何影响 PCB 决策
这个主题里最大的错误,是把边缘 AI 模组的营销语言直接搬进 PCB 设计,却没有把它变成一份系统级预算。根据 NVIDIA 公布的 Jetson Orin 系列信息,Jetson Orin NX 模组可配置在 10 W 到 40 W 之间运行,Jetson Orin Nano 模组可配置在 7 W 到 25 W 之间运行。之所以重要,是因为这些数字不只是软件设置。它们会直接影响稳压器规格、铺铜扩热、散热器设计、机箱气流,以及电池续航假设。
通常最关键的是以下三个评审问题。
1. 计算方案是否与飞行器功耗预算兼容?
如果自主计算机占用了过多能量预算,电池就会给推进系统、载荷和峰值瞬态留下更少余量。因此,这块板必须像推进子系统一样被严肃评审。
2. 振动是否已经被转换成硬件要求?
PX4 文档指出,带有加速度计和陀螺仪的飞控板对振动敏感,可能需要防振安装。ArduPilot 的振动指南同样把过大振动视为控制和状态估计问题的直接原因。这意味着 IMU 位置、板卡刚性、连接器锁定方式和安装材料都应纳入 PCB 评审。
3. 电源树是否已经按噪声域和敏感域进行分区?
电机驱动、载荷、相机模组、AI 计算、GNSS 和 IMU 并不是一种统一负载。如果设计没有对这些域做出合理分割和滤波,调试会变得非常困难,因为热问题、噪声问题和复位问题会叠加在一起。首件发布前,通常值得用 PCB 查看器 或 3D 查看器 先做一次审查。
如何检查 RF、相机与传感器集成
AI 无人机电子通常不是在抽象的计算模块上失败,而是在接口上失败。实际检查通常包括:
- 相机和传感器连接器的位置是否足以减小线缆受力和振动引起的间歇性故障
- CSI、USB、Ethernet 或 PCIe 走线是否具有连续回流路径,以及现实可行的连接器过渡
- GNSS 与控制天线是否远离大电流开关节点和高速数字边沿
- 叠层是否既支持高密度计算模组扇出,又维持可接受的 RF 接地行为
如果设计把紧凑视觉硬件与遥测和导航无线电混合在一起,就应把 高频 PCB 和 高频高速 PCB 的前提放在同一次评审里,而不是拆成两条互不相干的工作流。对于早期布局检查,Gerber 查看器 和 PCB 查看器 往往是发现布局冲突最快的方法,能够在投板前先把问题暴露出来。
样机团队在发布前应冻结什么
首版样机应当明确回答系统级问题,而不仅仅证明处理器能够启动。一份实用的发布检查清单通常包括:
- 模组功率模式已冻结 在布局发布前,把目标计算模组及其运行模式与电池预算和热预算绑定起来。
- 振动与安装假设已批准 明确电路板、IMU 和连接器将在真实机体内如何固定与隔离。
- 接口映射已批准 结合真实连接器和线缆假设,冻结相机、传感器、RF、调试和载荷接口。
- 电源域方案已定义 将靠近推进系统的噪声源与敏感逻辑和 RF 电源轨分开。
- 样机验证计划已写明 明确首版样机将如何检查热负载、振动、RF 共存和传感器完整性。
如果设计仍在快速变化,尽早规划 PCB 打样、快速 PCB 和 一站式组装 ,通常能缩短迭代周期。
FAQ
AI 无人机 PCB 首先要检查什么?
先检查计算模组的功耗和散热预算,然后再审查振动、电源分区和 RF 共存。这些决策通常会决定整块板后续的大部分结构。
为什么振动是 PCB 问题,而不只是飞控软件问题?
因为 IMU、连接器和安装后的板卡会先对机械输入作出反应,软件补偿只能发生在其后。安装和固定方式不好,会在硬件层面直接污染传感器数据。
AI 无人机板是否需要遵守高速 PCB 规则?
通常需要,尤其是一旦设计里包含相机接口、更高速的串行链路,或带有高密度扇出和受控回流路径要求的计算模组时。
UAV 电子什么时候值得考虑刚挠结合?
当线缆数量、封装体积或折叠式机械走线已经成为限制条件时,通常就值得考虑。相应代价是设计和制造复杂度会上升。
首版样机应该证明什么?
首版样机应证明的是热裕量、电源稳定性、振动耐受能力和 RF 共存能力,而不只是基本启动或台架推理功能。
下一步
如果你正在开发支持 AI 的无人机或 UAV 电子,最有价值的下一步通常是在首版样机前,把计算功率模式、振动策略、叠层和 RF 布局作为一个系统整体来审查。HILPCB 可以通过以下方式支持这一过程:
- 为高密度扇出和紧凑封装提供 HDI PCB 规划支持
- 为相机和计算接口提供 高频高速 PCB 评审
- 当机体空间受限时,提供 刚挠结合 PCB 方案
- 通过 PCB 打样 和 快速 PCB 支持快速验证循环
- 当样机需要制造与组装由同一方负责时,提供 一站式组装 服务
- 当叠层、接口映射和验证计划已经准备好时,请求报价
参考资料
- [NVIDIA Jetson Orin modules overview](https://www.nvidia.com/en-us/autonomous-machines/embedded-systems/jetson-orin/) - [NVIDIA Jetson Orin Nano developer kit carrier board specification](https://developer.nvidia.com/downloads/assets/embedded/secure/jetson/orin_nano/docs/jetson_orin_nano_devkit_carrier_board_specification_sp.pdf) - [PX4 Guide: Vibration Isolation](https://docs.px4.io/main/en/assembly/vibration_isolation) - [ArduPilot Copter: Measuring Vibration](https://ardupilot.org/copter/docs/common-measuring-vibration.html) - [IPC: Ensuring Excellence, IPC-A-610](https://www.ipc.org/media/10118/download)作者与审核
作者:HILPCB 工程内容团队审核:HILPCB 嵌入式系统与 PCB 布局评审团队
最后更新:2026-04-16