
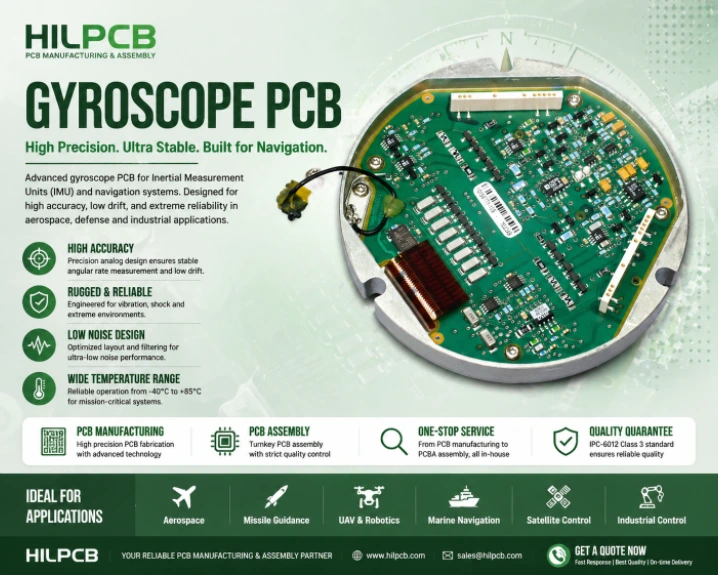
陀螺仪测量角速率——即平台旋转的速度和方向。全球IMU市场(2023年估值为226亿美元,预计到2030年将达到350亿美元)依赖于陀螺仪PCB,这些PCB构成了惯性测量单元(IMU)的核心,支持飞机自动驾驶仪、导弹制导系统、卫星姿态控制、自动驾驶汽车导航以及手术机器人的方向控制。PCB与传感元件连接,调节和数字化信号,应用校准和漂移补偿,并将旋转数据输出给主导航计算机。
惯性导航技术的开发遍布美国(霍尼韦尔、诺斯罗普·格鲁曼)、法国(赛峰、iXblue)、德国(诺斯罗普·格鲁曼 LITEF)和英国(Atlantic Inertial Systems)。这些公司需要具有高精度模拟布线且环境认证符合军用和商业航空标准的陀螺仪PCB。
使陀螺仪PCB设计极具挑战性的是测量精度。导航级MEMS陀螺仪必须解析低于0.01°/s的角速率,零偏稳定性优于1°/小时——这要求PCB电子设备增加的噪声必须低于传感器本身的噪声。任何电子噪声、热漂移或振动伪影都会直接转化为随时间累积的导航误差。
HILPCB制造能力: 我们制造具有高精度模拟布局的陀螺仪和IMU PCB,以实现亚微伏级的底噪,采用HDI结构实现紧凑的IMU模块,使用温度稳定的高Tg材料,并符合针对国防和航空航天项目的IPC-6012 3级标准。
本文导航
MEMS陀螺仪PCB接口设计
MEMS陀螺仪的性能范围跨度达到100倍,相应的PCB接口也随之扩展——从基本的数字连接到要求实验室级布局纪律的高精度模拟信号链。消费级MEMS陀螺仪(博世BMI270、TDK ICM-42688、意法半导体LSM6DSO)将所有功能集成在一个封装中。PCB提供SPI或I²C连接,在电源引脚1毫米范围内进行去耦,并根据数据手册提供无应力的机械安装。
战术/导航级MEMS陀螺仪(霍尼韦尔HG4930、诺斯罗普·格鲁曼LN-200A)提供模拟速率输出,需要高精度仪表放大器(CMRR >100 dB,噪声<5 nV/√Hz)、抗混叠滤波器(100-500 Hz)以及在1-10 kSPS下进行24位sigma-delta ADC采样。
在HILPCB,我们的模拟陀螺仪布局实施了关键技术,将受传感器限制的性能与因噪声而退化的测量区分开来:
- 保护走线(Guard Traces):围绕模拟输入可以拦截表面泄漏电流,防止其破坏高阻抗测量路径。
- 开尔文连接的检测电阻:4线连接消除了偏置电流测量中的走线电阻误差。
- 热对称性:差分输入两侧匹配的铜面积可防止热电偶效应引起的直流失调。
- 专用模拟地:ADC下方的单点连接可防止数字开关电流流过模拟路径。
MEMS陀螺仪的性能对焊接应力极其敏感——SMT贴片加工会使输出每秒产生几度的偏移。严格遵守制造商的回流焊温度曲线,避免在分板过程中发生PCB弯曲,并在校准前留出24-72小时的应力释放时间。
光纤和环形激光陀螺仪电子设备
FOG(光纤陀螺仪)和RLG(环形激光陀螺仪)技术提供的零偏稳定性比MEMS好100-1000倍——支持数小时或数天的无GPS导航。两者都需要高精度的模拟电子设备,将标准PCB制造推向了极限。光纤陀螺仪通过萨格纳克效应检测旋转。PCB包括具有强度稳定功能的SLD驱动器、相位调制器驱动器(50-200 kHz)、光电探测器跨阻放大器(TIA)以及数字解调。关键要求是调制器驱动谐波与TIA之间需要实现>80 dB的隔离——这是通过在多层板结构上使用具有连续接地层的带状线屏蔽来实现的。SLD驱动器需要专用的低噪声稳压器,纹波<10 μVrms。
环形激光陀螺仪在光学谐振腔中使用气体放电。PCB提供放电电流调节(1-5 mA,±0.01%稳定性)、抖动电机驱动和条纹计数电子设备。电流稳定性至关重要——0.01%的变化会改变气体折射率,从而改变谐振腔谐振并引入零偏误差。高精度电流检测电阻(±5 ppm/°C)和低噪声反馈放大器(失调漂移<1 μV)必不可少。
对于这两种技术,最终的ADC绝不能限制可实现的精度:用于导航的24位sigma-delta ADC、输入噪声低于1-10 μVrms,且增益漂移必须低于陀螺仪在整个温度范围内规定的零偏漂移。
漂移补偿与校准
陀螺仪零偏漂移(零速率输出的缓慢游移)是惯性导航中精度的根本限制。每小时1度的未补偿漂移等于每小时航位推算1海里的位置误差。战术级传感器的MEMS零偏随温度变化为0.01-0.1°/s/°C。补偿要求在距离陀螺仪封装5毫米范围内配备高精度温度传感器(±0.1°C),并使用存储在非易失性存储器中的工厂校准数据进行多项式校正。温度传感器必须跟踪陀螺仪封装的温度,而不是环境空气的温度——连接传感器和陀螺仪焊盘的穿过内部铜层的热过孔可改善热耦合,而热对称的铜填充可防止局部梯度。热源必须与陀螺仪保持>20毫米的距离。
PCB的电子噪声对艾伦方差的贡献可通过三种机制降低:电源噪声(测量带宽以下截止频率的多级LC滤波)、ADC量化噪声(使用数字抽取的过采样)以及PCB泄漏电流(根据IPC-TM-650污染限制使用保护走线和清洁制造)。
导航级IMU要求在精密转台上进行5个以上温度点的工厂校准。PCB必须提供校准接口(串行、JTAG或测试点),并且无需拆卸外壳即可访问。
多轴IMU集成与环境设计
一个完整的IMU在单个主板上集成了3个陀螺仪、3个加速度计,以及可选的3个磁力计——在保持单个传感器性能的同时,管理串扰、振动,并实现紧凑的封装,这通常需要[软硬结合板](/products/rigid-flex-pcb/)结构用于3D折叠组装。通过PCB基板的机械耦合会在正交传感器之间传递振动能量——通过刚性板结构、制造商指定的安装方式以及传感器阵列下方的加强板可减轻这种影响。MEMS陀螺仪将特定频率的振动整流为直流零偏误差(VRE),可通过弹性隔离器(100-200 Hz)、将谐振推高至隔离带宽以上的厚板结构以及针对已知振动频率的数字梳状滤波器来解决。
温度梯度会造成热膨胀差异,从而使陀螺仪输出产生偏差。热对称的铜填充以及与热源>20毫米的隔离可提供均匀的热环境。为了获得最高精度,在热控外壳内的主动TEC调节可将传感器与环境波动隔离开来。
国防应用要求符合MIL-STD-810H认证——在不发生组件故障或明显零偏漂移的情况下,承受3-5G RMS下5-2000 Hz的随机振动。
DFM、测试和成本分析
传感器相对于电路板参考坐标系的精确方向至关重要——安装角度误差会直接转化为导航误差。PCB必须提供平坦、无应力的安装区域,并带有用于系统对准的精密参考特征。回流焊曲线记录对于可追溯性是强制性的,因为过度的温度会通过封装残余应力导致传感器校准偏移。| 组件 | 消费级IMU | 战术级IMU | 导航级IMU |
|---|---|---|---|
| 陀螺仪 | $2–5 MEMS | $50–200 MEMS | $1000+ FOG |
| PCB层数 | 2–4 | 6–8 | 8–12 |
| 材料 | 标准FR-4 | 高Tg FR-4 | 低损耗/高Tg |
| 总PCB成本 | $5–15 | $50–200 | $500–2000 |
为什么IMU和导航OEM厂商选择与HILPCB合作
自2017年以来,HILPCB已为美国、德国、法国、英国和加拿大的惯性导航公司交付了超过180个陀螺仪和IMU PCB项目。我们的平台支持从4层FR-4上的消费级MEMS到采用低CTE材料的12-16层多层结构上的导航级FOG。
我们的工程团队会审查IMU设计,涵盖传感器安装应力、振动共振、电源噪声和模拟信号完整性。对于软硬结合的IMU组件,我们的聚酰亚胺加工可确保在连续旋转和热循环下可靠的柔性过渡。每块出厂的电路板均带有IPC-6012 3级认证和完整的材料可追溯性。从原型构建到批量生产,我们工艺的一致性可保持惯性应用所需的亚微伏级底噪。
陀螺仪PCB常见问题解答
PCB布局如何影响MEMS陀螺仪的零偏稳定性?
糟糕的PCB布局会引入机械应力、温度梯度和电气噪声,所有这些都会表现为零偏漂移。不对称的覆铜分布会导致热膨胀不均匀,而不良的电源滤波则会将噪声注入到模拟测量带宽中。
为什么严格遵守回流焊温度曲线对IMU PCB至关重要?
MEMS陀螺仪的封装对残余的热机械应力极其敏感。偏离制造商规定的回流焊温度曲线会对MEMS结构产生永久应变,从根本上改变其工厂校准和零偏,超出软件补偿的能力范围。
软硬结合结构如何有利于多轴IMU的组装?
软硬结合PCB允许在单个连续的电路上正交安装X、Y和Z轴陀螺仪。这消除了物理连接器带来的重量、可靠性问题和阻抗变化,同时使传感器能够精确地折叠到一个紧凑的3D立方体外壳中。