
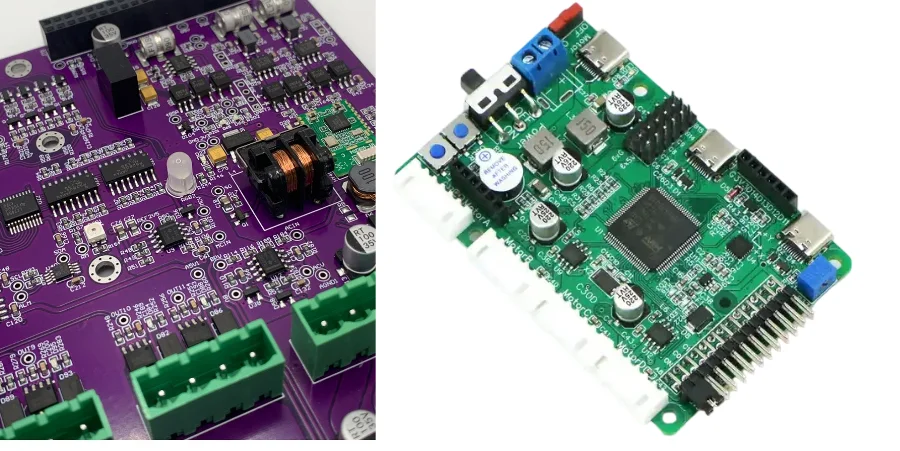
在现代工业自动化,特别是机器人技术领域,PROFINET以其卓越的实时性能和强大的网络功能,已成为运动控制系统的首选通信协议。然而,将这种高性能协议转化为稳定可靠的物理硬件,对工程师而言是一项艰巨的挑战。一个成功的 PROFINET control PCB design 不仅仅是简单的电路连接,它是一个集高速数字通信、大功率伺服驱动、精密模拟反馈和严苛安全标准于一体的复杂系统工程。本文将以运动控制工程师的视角,深入剖析工业机器人控制PCB设计的核心环节,确保您的设计在严酷的工业环境中实现确定性的实时响应和绝对的运行安全。
伺服驱动回路:PWM、死区与电流采样的一致性
伺服驱动回路是工业机器人控制板的心脏,其性能直接决定了电机的响应速度、定位精度和运行平稳性。在PCB层面,对PWM(脉宽调制)信号、死区时间和电流采样的处理是设计的重中之重。
PWM驱动与栅极驱动布局
高频PWM信号(通常在20kHz至100kHz之间)用于驱动功率半导体(IGBT或MOSFET),控制输送至电机绕组的电压和电流。这些信号的上升和下降沿非常陡峭,会产生巨大的dV/dt,是主要的EMI(电磁干扰)源。
- 最小化环路面积:栅极驱动器到功率管栅极,以及功率管源极返回驱动器的路径,构成了栅极驱动环路。同样,功率级的主回路(直流母线->功率管->电机绕组)也需要最小化。减小这些高频电流环路的面积,可以显著降低寄生电感,从而抑制电压过冲和振铃,减少EMI辐射。
- 元件布局:栅极驱动IC应尽可能靠近功率管放置。在布局时,应优先考虑这些关键路径的长度和直接性。对于大功率应用,使用重铜PCB可以有效降低功率路径的阻抗和温升。
死区时间控制与一致性
为防止桥臂上下管同时导通造成短路(直通),必须在PWM信号中插入死区时间(Dead-time)。死区时间过长会引起输出波形畸变,影响控制精度;过短则有直通风险。PCB布局的一致性对确保各个相的死区时间精确可控至关重要。对称的布局、等长的栅极驱动走线,可以保证信号延迟的一致性,从而实现精确的死区控制。
高精度电流采样
电流采样是实现FOC(磁场定向控制)等高级电机控制算法的基础。常用的方法包括低侧分流电阻采样和霍尔效应传感器采样。
- 分流电阻采样:这是最具成本效益的方案,但对PCB布局要求极高。必须采用开尔文(Kelvin)连接,即电流路径和电压采样路径完全分离,以消除引线电阻和焊点电阻带来的测量误差。采样走线应作为差分对布线,远离PWM开关节点等噪声源,并由地平面提供良好屏蔽。精确的 PROFINET control PCB impedance control 对这些敏感的模拟信号尤为重要。
编码器/解算器接口:RS-485、EnDat、BiSS-C 的布局要点
精确的位置和速度反馈是闭环运动控制的基石。现代伺服系统广泛采用EnDat、BiSS-C等高速串行绝对值编码器,这些接口对信号完整性提出了极高的要求。
差分对阻抗与时序控制
无论是传统的RS-485,还是高速的EnDat 2.2或BiSS-C,其物理层大多采用差分信号传输,以增强抗共模噪声能力。
- 阻抗控制:差分走线必须进行严格的阻抗控制(通常为100Ω或120Ω)。一个精心设计的 PROFINET control PCB stackup 是实现目标阻抗的基础。工程师应使用专业的阻抗计算工具来确定线宽、线距和与参考平面的距离。阻抗不连续会引起信号反射,破坏眼图,导致通信错误。
- 等长与对称:差分对内的两条走线(P/N)应严格等长,以避免时序偏移(skew)导致共模噪声转换。走线路径应保持平行,避免急转弯。
- 时钟与数据同步:对于EnDat和BiSS-C这类同步协议,时钟信号与数据信号之间的时序关系至关重要。在布局时,应将相关的时钟和数据差分对作为一个组进行布线,并控制组内的长度差异在允许的范围内。
屏蔽与终端
- 终端匹配:在差分总线的远端必须放置一个与电缆特性阻抗相匹配的终端电阻,以吸收信号能量,防止反射。
- 屏蔽层接地:编码器电缆的屏蔽层应在PCB端单点接地,通常通过一个RC网络或直接连接到机壳地(FGND),以提供对低频和高频噪声的屏蔽,同时避免形成地环路。
编码器接口PCB设计要点对比
| 特性 | RS-485 (增量式) | EnDat 2.2 (绝对式) | BiSS-C (绝对式) |
|---|---|---|---|
| 数据速率 | 通常 < 10 Mbps | 高达 16 MHz 时钟 | 高达 10 MHz 时钟 |
| 拓扑 | 多点总线 | 点对点 | 点对点或多从站总线 |
| 关键PCB布局考量 | 差分阻抗控制,总线终端匹配,避免短截线。 | 严格的差分阻抗与时钟/数据线对等长控制,低电容设计。 | 严格的差分阻抗控制,时钟/数据线对等长,支持菊花链布局。 |
| 适用场景 | 简单、低成本的位置反馈。 | 高性能、高安全等级的伺服应用。 | 高性能、开放标准的伺服应用。 |
数字隔离与共模抑制:高dV/dt 环境的可靠设计
在电机驱动器中,控制侧(微控制器、FPGA)和功率侧(IGBT/MOSFET桥)之间存在巨大的电位差和剧烈的共模电压瞬变(CMTI)。有效的电气隔离是保证系统安全和信号完整性的生命线。
- 爬电距离与电气间隙:PCB布局必须严格遵守相关安全标准(如IEC 61800-5-1)对爬电距离(Creepage)和电气间隙(Clearance)的要求。这意味着在隔离边界的两侧,无论是PCB表层还是内层,都必须保持足够的物理距离。在隔离边界下方挖空所有铜层(Keep-out Area)是标准做法。
- 数字隔离器选型:相比传统的光耦,现代的电容或磁耦数字隔离器提供了更高的速度、更低的功耗、更长的寿命以及显著更强的CMTI性能。选择具有高CMTI额定值(>100kV/μs)的隔离器,对于抑制来自电机开关的高dV/dt噪声至关重要。
- 隔离电源:为隔离边界的次级侧(功率侧)提供一个独立的、隔离的电源是必须的。这通常通过隔离的DC/DC转换器实现。隔离电源的布局同样需要遵守隔离原则,其变压器下的PCB区域也需要挖空。
- 共模扼流圈:在PROFINET接口、编码器接口以及电源输入端,合理使用共模扼流圈(Common-mode Choke)可以有效滤除共模噪声,提高系统的抗扰度。
成功的 PROFINET control PCB validation 流程必须包含高压测试(Hipot Test),以验证隔离屏障的完整性和耐压能力。
制动单元与能量消耗:安全与热设计的平衡
当机器人手臂减速或负载下放时,电机工作在发电机模式,产生再生能量返回到直流母线,导致母线电压升高。制动单元的作用是在母线电压超过阈值时,将外部制动电阻接入电路,以热能形式消耗掉这部分多余的能量。
热管理设计
- 制动电阻布局:制动电阻是主要的散热元件,其在PCB上的布局至关重要。应将其放置在远离温度敏感元件(如电解电容、精密运放、MCU)的区域,并最好靠近PCB边缘或通风口。
- 散热铜皮与热通孔:在电阻下方和周围铺设大面积的铜皮作为散热器,并通过密集的热通孔将热量传导到PCB的其它层或背面的散热器。这对于从 PROFINET control PCB low volume 样机到 PROFINET control PCB mass production 的热性能一致性至关重要。
高电流路径与安全集成
- 制动斩波器:控制制动电阻通断的功率开关(通常是IGBT或MOSFET)及其驱动电路,需要遵循与主逆变器相似的布局规则,即最小化功率环路,以应对大电流的快速通断。
- 安全功能(E-Stop):制动电路通常与系统的安全功能(如紧急停止 E-Stop)紧密集成。当触发安全停机时,可能需要强制启动制动以实现快速、受控的停止。相关的继电器、驱动和反馈信号的布线必须可靠,并与其他电路充分隔离。
制动与安全设计关键要点
- 优先热管理: 将大功率制动电阻远离敏感器件,并利用大面积铜皮和热通孔进行高效散热。
- 优化高电流路径: 制动斩波器电路的走线应短而宽,以最小化寄生电感和电阻,降低开关损耗和电压尖峰。
- 确保安全电路完整性: E-Stop和安全继电器相关走线应清晰、直接,并与高噪声功率电路物理隔离,确保在任何情况下都能可靠触发。
- 考虑组件寿命: 频繁的制动操作会导致元器件热循环,在设计阶段就应选择高可靠性的功率器件和电阻,并进行充分的降额设计。
抗扰设计:ESD/EFT/浪涌与回流路径控制
工业环境充斥着各种电磁噪声,如静电放电(ESD)、电快速瞬变脉冲群(EFT)和雷击浪涌(Surge)。一个鲁棒的 PROFINET control PCB design 必须具备强大的EMC(电磁兼容性)性能。
接地与回流路径控制
- 统一的接地平面:对于包含高速数字、敏感模拟和高功率开关的混合信号系统,使用统一、连续的接地平面是最佳实践。它为所有信号提供了最低阻抗的回流路径。分割地平面往往会带来更多问题,因为它会迫使回流电流绕行,形成大的环路天线,增加EMI辐射和串扰。
- 回流路径意识:布局时必须时刻思考信号的回流路径。高速信号的回流电流会紧随其在相邻参考平面下方的路径。跨越分割区域的走线是EMC设计的大忌。一个优化的 PROFINET control PCB stackup,例如将高速信号层夹在两个地平面之间(构成带状线),能提供最佳的屏蔽和回流路径控制。
接口保护
- TVS二极管:在所有对外接口(PROFINET、编码器、I/O)的信号线上,应紧靠连接器放置TVS(瞬态电压抑制)二极管,为ESD和EFT等瞬态过压提供泄放路径。
- 滤波网络:使用π型或T型滤波网络(由电容和铁氧体磁珠组成)来滤除进入或离开PCB的传导噪声。
与像HILPCB这样经验丰富的制造商合作,可以确保您的设计在制造阶段得到正确实施,无论是用于快速迭代的原型组装,还是大规模生产。他们的专业知识对于实现复杂的 PROFINET control PCB impedance control 和层叠结构至关重要。
常见问题
为什么伺服控制板上的 PWM 回路和电流采样走线必须谨慎处理?
因为快速开关边沿会带来很高的 dV/dt、过冲和 EMI,而电流采样信号本身又很小、对噪声非常敏感。缩短关键回路、让驱动器靠近功率器件、并采用 Kelvin 或差分采样,都有助于提升控制精度和稳定性。
为什么编码器和解算器接口必须重视阻抗与时序控制?
RS-485、EnDat 和 BiSS-C 这类接口都依赖干净的差分传输。若阻抗失控、线对失配或时钟与数据偏斜过大,就可能导致眼图恶化和位置反馈错误。
为什么工业机器人控制 PCB 必须做好数字隔离和隔离电源?
它们把低压控制域与高噪声功率级隔开,同时保护系统安全和信号完整性。高 CMTI 隔离器、合规的爬电与电气间隙,以及独立隔离电源,都是承受严苛开关瞬态的关键。
为什么连续地平面和回流路径控制对 EMC 如此重要?
信号的回流电流会沿参考平面就近流动。连续地平面可以减小回路面积和噪声耦合,而分割地平面往往会迫使回流绕路,进而增加 EMI 并降低抗扰度。
结论
成功的 PROFINET control PCB design 是一门在性能、成本、可靠性和安全性之间寻求最佳平衡的艺术。它要求工程师不仅要理解电路原理,更要深刻洞察高频信号、大电流开关和敏感模拟信号在物理PCB上的行为。从伺服驱动的功率回路布局,到编码器接口的信号完整性,再到隔离、热管理和EMC策略的系统性规划,每一个细节都决定了最终产品的成败。
无论是进行用于概念验证的 PROFINET control PCB low volume 生产,还是面向市场的 PROFINET control PCB mass production,遵循本文探讨的设计原则,并与HILPCB等具备高速PCB制造能力的专业伙伴合作,将是您打造稳定、高效、安全的工业机器人控制系统的关键。最终,一个卓越的 PROFINET control PCB design 将为您的机器人赋予精准的运动能力和坚如磐石的可靠性。