
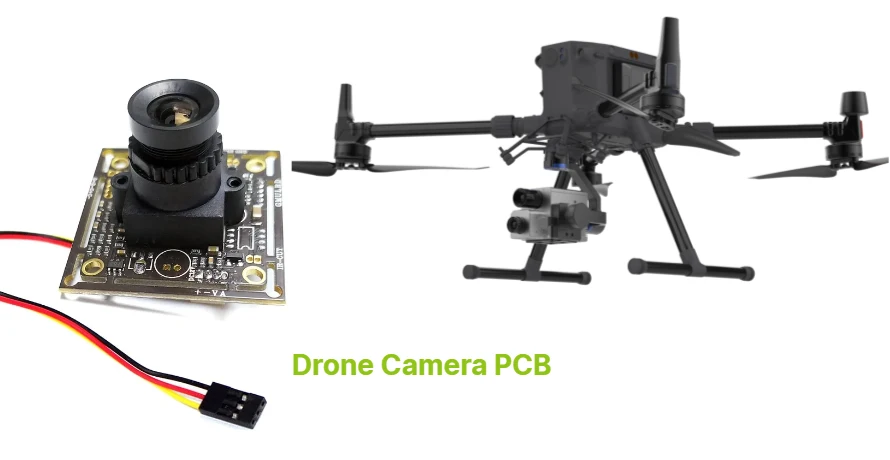
Eine Drohnenkamera-PCB verbindet Bildsensor, Takt, Spannungsversorgung, Hochgeschwindigkeitsdaten und gegebenenfalls ISP, Speicher oder Gimbal-Steuerung in einem leichten, vibrationsbelasteten System. Die größte Herausforderung ist nicht die nominelle Auflösung, sondern reproduzierbare Bildqualität bei Motorstörungen, wechselnder Temperatur, Bewegung, begrenzter Kühlung und engem Massebudget.
Kamera, Flugsteuerung, Funk und ESC sollten dabei nicht als eine beliebige „UAV-Platine“ zusammengefasst werden. Ihre Funktionen besitzen unterschiedliche Störquellen, Sicherheitsfolgen und Prüfpunkte. Die Kamera-PCB liefert Bilddaten und Synchronisation; Flugregelung und Luftfahrzeugfreigabe bleiben eigene Systemaufgaben.
Dieser Leitfaden richtet sich an deutsche Drohnenhersteller, Payload-Entwickler, Vermessungs- und Inspektionsanbieter sowie technische Einkäufer. Er zeigt, welche Anforderungen vor dem Layout feststehen müssen, wie MIPI CSI-2, Stromversorgung, Gimbal, Wärme und EMV verifiziert werden und welche Daten ein PCBA-Lieferant für ein belastbares Angebot benötigt.
Was müssen OEMs vor dem Drohnenkamera-PCB-Layout klären?
- Welche Sensorgröße, Auflösung, Bildrate, Bitbreite, Belichtungszeit und Dynamik werden tatsächlich benötigt?
- Wird ein Rolling Shutter oder Global Shutter eingesetzt und welche Bewegungsartefakte sind zulässig?
- Wo sitzen Sensor, ISP oder SoC, Speicher, Encoder und Video-Funkmodul?
- Welche MIPI-, LVDS-, USB-, Ethernet- oder proprietäre Kameraschnittstelle wird verwendet?
- Welche Gimbal-Achsen, Flexbewegungen, Trigger-, Strobe- und Zeitstempelfunktionen sind erforderlich?
- Welche Masse-, Leistungs-, Temperatur-, Vibrations- und Gehäusegrenzen gelten im Flugprofil?
- Welche optischen, elektrischen, Video-, Kalibrier- und Umwelttests müssen PCBA und Endkamera bestehen?
Welche Fragen beantwortet dieser Leitfaden zu Drohnenkamera-PCBs?
- Was ist eine Drohnenkamera-PCB?
- Wie wird die Architektur einer UAV-Kamera aufgeteilt?
- Wie wird der passende CMOS-Bildsensor ausgewählt?
- Wann sind Rolling Shutter oder Global Shutter sinnvoll?
- Wie wird MIPI CSI-2 auf der Kamera-PCB geroutet?
- Wie werden ISP, Speicher und Videocodierung integriert?
- Wie wird die Kamera mit Gimbal und Flugsteuerung synchronisiert?
- Wie werden Stromversorgung und Einschaltsequenz ausgelegt?
- Wie wird die Wärme einer Drohnenkamera abgeführt?
- Wie werden Masse und Baugröße sinnvoll reduziert?
- Wie werden Flex- und Starrflex-Verbindungen im Gimbal ausgelegt?
- Wie werden EMI und Motorstörungen von der Kamera ferngehalten?
- Wie werden Video-Funk und Antennenintegration abgegrenzt?
- Wie werden Vibration, Schock und Bildschärfe gemeinsam geprüft?
- Welche PCB-Materialien und Lagenaufbauten sind sinnvoll?
- Welche DFM-, DFT- und Beschaffungskontrollen sind wichtig?
- Welche Prüfstrategie benötigt eine Drohnenkamera-PCBA?
- Wie werden NPI, Kalibrierung und Änderungen freigegeben?
- Welche Daten gehören in eine Drohnenkamera-RFQ?
- Welche Leistungen kann HILPCB nach Datenprüfung anbieten?
- Welche technischen Quellen sollten Projektteams prüfen?
- Welche Fragen stellen Käufer zu Drohnenkamera-PCBs?
Was ist eine Drohnenkamera-PCB?
Die Kamera-PCB trägt den Bildsensor oder verbindet ein Sensormodul mit dem Verarbeitungsrechner. Sie stellt rauscharme Versorgung, Referenztakt, Steuerbus, Hochgeschwindigkeitsdaten, Trigger und mechanische Schnittstellen bereit. Je nach Produkt kommen ISP, FPGA, SoC, DRAM, Flash, Encoder, IMU oder Gimbal-Motortreiber hinzu.
Welche Funktionen gehören nicht automatisch auf die Kamera-PCB?
Flugregelung, ESC, GNSS, Funkmodem und Stromverteilung können separate Baugruppen sein. Eine Integration spart Stecker und Masse, koppelt aber Motor-, HF- und Rechenstörungen näher an den Bildsensor. Die Entscheidung folgt Fehlerauswirkung, Wärme, Wartung und Validierbarkeit.
Welche Kennzahlen beschreiben die Bildqualität besser als Megapixel?
Rauschen, Dynamikumfang, Modulationstransfer, Farbabweichung, Defektpixel, Rolling-Shutter-Verzerrung, Stabilität, Latenz und Datenverlust sind anwendungsrelevant. Vermessung, Inspektion, Low-Light, FPV und Filmproduktion gewichten diese Merkmale unterschiedlich.
Warum muss die Kamera im vollständigen UAV geprüft werden?
Propeller-, Motor- und Gimbalvibration, Luftstrom, Gehäusetemperatur, Funkbetrieb, Batteriespannung und Fluglage verändern Bild und Elektronik. Ein ruhiges Labormuster kann gute Frames liefern und im Flug dennoch Unschärfe, Banding, Zeilenfehler oder Linkabbrüche zeigen.
Wie wird die Architektur einer UAV-Kamera aufgeteilt?
Eine klare Architektur trennt Sensorkopf, Verarbeitung, Speicherung, Gimbal und Funk. Kurze Sensorpfade verbessern Signalqualität; ein entfernter Rechenblock kann Wärme vom Sensor fernhalten. Kabel, Flex und zusätzliche Stecker erhöhen dagegen Masse und Ausfallstellen.
Welche Funktionsblöcke gehören in das Blockschaltbild?
- CMOS-Bildsensor mit Referenztakt und Steuerbus;
- analoge, digitale und I/O-Versorgung mit Sequenzierung;
- MIPI CSI-2, LVDS oder alternative Bilddatenschnittstelle;
- ISP, FPGA oder SoC mit DRAM und nichtflüchtigem Speicher;
- Trigger, Frame-Sync, Timestamp und optional Strobe-Ausgang;
- Temperatur-, Spannungs- und gegebenenfalls Bewegungssensoren;
- Gimbal-Kommunikation, Encoder und Motortreiber nach Systemaufteilung;
- Aufzeichnung, Encoder oder Schnittstelle zum Video-Sender;
- Programmier-, Debug-, Kalibrier- und Produktionstestzugang.
Wann ist ein getrennter Sensorkopf sinnvoll?
Ein kleiner Sensorkopf reduziert bewegte Gimbalmasse und hält die optische Achse kompakt. Der High-Speed-Link zum Prozessor muss dann über Flex, Koax oder SerDes geführt werden. Leitungslänge, Steckzyklen, Biegeradius, EMV und Latenz werden im finalen Aufbau validiert.
Wann ist ein Kameramodul statt eines nackten Sensors sinnvoll?
Ein Modul kann Sensor, Optikhalter, Takt, Versorgung und Schnittstelle vorintegrieren. Es beschleunigt Entwicklung, begrenzt aber mechanische, optische und thermische Freiheitsgrade. Modulfreigabe ersetzt nicht die Prüfung im Gimbal und unter UAV-Vibration.
Wie wird der passende CMOS-Bildsensor ausgewählt?
Die Auswahl folgt Bildaufgabe, Optik, Pixelgröße, Spektralbereich, Belichtungszeit, Auslesemodus, Temperatur und Datenrate. Ein großer Sensor kann bessere Lichtausbeute ermöglichen, erhöht aber Optik, Masse, Leistung und Datenmenge. Datenblattwerte müssen unter den vorgesehenen Modi verglichen werden.
Welche elektrischen Daten benötigt das Schaltungsdesign?
Versorgungsschienen, Toleranzen, Sequenz, Stromprofile, I/O-Pegel, Takt, Reset, Steuerbus, PHY, Package und thermische Angaben werden vollständig übernommen. Manche Sensoren verlangen getrennte analoge, digitale und Pixelversorgungen. Regler und Filter werden nach Lastsprung und Rauschspektrum ausgewählt.
Wie beeinflussen Pixelgröße und Optik die PCB-Entscheidung?
Pixelgröße allein bestimmt keine Bildqualität. Sensorfläche, Objektivkreis, Blende, Beugung, Fokus, mechanische Toleranz und Signalverarbeitung wirken zusammen. Die PCB muss Sensorplanarität, Zentrierung und Wärme so unterstützen, dass die Optik kalibrierbar bleibt.
Welche Sensormodi müssen in der Freigabe geprüft werden?
Volle Auflösung, Binning, Crop, HDR, hohe Bildrate, lange Belichtung und Low-Power-Modus können andere Datenraten, Ströme und Wärme erzeugen. Der Testplan deckt die beworbenen Kombinationen und Übergänge ab, nicht nur einen Defaultmodus.
Wann sind Rolling Shutter oder Global Shutter sinnvoll?
Rolling-Shutter-Sensoren lesen Bildzeilen zeitversetzt aus und können bei Bewegung oder Vibration Geometrieverzerrung erzeugen. Global Shutter belichtet alle Pixel zeitlich enger gemeinsam, kann aber andere Kompromisse bei Pixelarchitektur, Rauschen, Dynamik, Kosten und Leistungsaufnahme besitzen.
Wann wird Rolling Shutter zum Missionsrisiko?
Schnelle Querbewegung, Propellervibration, niedrige Flughöhe, kurze Objektentfernung und Vermessungsgeometrie können Verzerrung verstärken. Gimbal-Stabilisierung korrigiert die optische Achse, beseitigt aber nicht jeden zeilenweisen Ausleseeffekt. Die zulässige Verzerrung wird mit realem Bewegungsprofil gemessen.
Wann ist Global Shutter besonders wertvoll?
Bei schneller Inspektion, Maschinenvision, präziser Photogrammetrie oder Ereignissynchronisation kann Global Shutter Vorteile bieten. Die Entscheidung basiert auf Bildfehlerbudget, Beleuchtung, Sensorrauschen, Wärme und verfügbarer Optik. „Global Shutter“ allein garantiert keine Messgenauigkeit.
Wie werden Trigger und Belichtungszeit verifiziert?
Ein optischer oder elektrischer Zeitaufbau misst Trigger, Beginn und Ende der Belichtung, Frame-Ausgabe und Timestamp. Mehrkamera-Systeme benötigen zusätzlich relative Abweichung und Drift. Softwarezeitstempel nach vollständiger Bildverarbeitung können zu spät für präzise Georeferenzierung sein.
Wie wird MIPI CSI-2 auf der Kamera-PCB geroutet?
MIPI CSI-2 transportiert Bilddaten über eine dazu passende PHY, häufig D-PHY oder C-PHY. Lane-Anzahl, Datenrate, elektrische Zielwerte und Topologie stammen aus Sensor-, SoC- und Plattformunterlagen. Eine allgemeine Internetregel ersetzt weder den Referenzstackup noch eine Channel-Analyse.
Welche Routingregeln sind besonders wichtig?
Differentielle oder triodische Geometrie, kontinuierliche Referenzfläche, kurze Wege, kontrollierte Via-Übergänge, Paar- beziehungsweise Gruppenskew und Abstand zu Störquellen werden nach PHY-Vorgabe festgelegt. Testpads und Schutzbauteile dürfen den Kanal nicht unzulässig belasten.
Wie werden Flexkabel und Steckverbinder einbezogen?
PCB, Steckverbinder, Flex und Host bilden einen gemeinsamen Kanal. Pinbelegung, Massekontakte, Übergangsimpedanz, Biegeradius und Kabellänge beeinflussen die Augenöffnung. Die Validierung verwendet die finale Verbindung und nicht nur eine kurze Laborleitung.
Welche Messungen zeigen einen robusten Kamera-Link?
Link-Training, Framefehler, Lanefehler, Bildmuster, Datenrate, Spannung, Temperatur und Bewegung werden kombiniert geprüft. Bei Bedarf kommen Oszilloskop-, TDR- oder Protokollmessungen hinzu. Ein fehlerfreies Standbild über wenige Sekunden ist kein ausreichender Seriendauertest.
Wie werden Takt und Jitter kontrolliert?
Referenztakt, PLL-Versorgung, Rückstrompfad und Nähe zu Schaltreglern beeinflussen Jitter. Taktquelle und Frequenz werden gegen Sensoranforderung gewählt. Spread-Spectrum oder Taktänderungen dürfen nur verwendet werden, wenn Sensor, PHY und Bildqualität damit validiert sind.
Wie werden ISP, Speicher und Videocodierung integriert?
Der ISP korrigiert und verarbeitet Sensordaten; ein SoC oder FPGA kann Stabilisierung, Objekterkennung, Aufzeichnung oder Codierung ergänzen. Jede Funktion erhöht Speicherbandbreite, Leistungsaufnahme, Wärme und Softwarekomplexität. Die Architektur sollte nur die für die Mission erforderlichen Pipelines enthalten.
Welche Datenpfade benötigen ein Bandbreitenbudget?
Rohdaten vom Sensor, ISP-Zwischenstufen, DRAM, Encoder, Speicher und Videoausgang werden für Auflösung, Bildrate, Bitbreite und Overhead berechnet. Gleichzeitig laufende Aufzeichnung und Übertragung können den Worst Case bilden. Kompression reduziert Ausgangsdaten, aber nicht zwingend die interne Sensorbandbreite.
Wie wird DRAM auf der PCB abgesichert?
Topologie, Impedanz, Längenausgleich, Referenzflächen, Termination, PDN und Package-Escape folgen Controller- und Speicherunterlagen. Training und Memory-Test werden über Temperatur und Versorgung geprüft. Ein Boot-Pass erkennt nicht alle marginalen Timingfehler.
Wie werden Firmware und Bildparameter verwaltet?
Sensorregister, ISP-Tuning, Objektivkorrektur, Farbmatrix, Defektpixelkarte und Encoderprofil benötigen eine eindeutige Version. Produktionskalibrierung darf nicht mit einer späteren Firmware unbemerkt inkompatibel werden. Geräte-ID, Hardware und Parameterdatensatz werden gemeinsam rückverfolgt.
Wie wird die Kamera mit Gimbal und Flugsteuerung synchronisiert?
Gimbal, Kamera und Flugsteuerung tauschen Trigger, Orientierung, Zeit und Status aus. Diese Daten ermöglichen Stabilisierung, Georeferenzierung und Fehlerdiagnose. Ein gemeinsamer Steckverbinder genügt nicht; Latenz, Zeitbasis, Koordinatensystem und Ausfallverhalten müssen definiert sein.
Welche Signale benötigt ein Gimbal-Kamerasystem?
Versorgung, Kamera-Link, Steuerbus, Trigger, Frame-Sync, Timestamp, Temperatur und gegebenenfalls Encoder oder IMU können über die bewegte Achse geführt werden. Motorleistung sollte empfindliche Sensor- und Datenpfade nicht unkontrolliert teilen. Pinout und Massekontakte werden für Bewegung und EMV ausgelegt.
Wie werden Kamera- und IMU-Daten zeitlich verknüpft?
Hardwaretrigger, Timestamp-Eingang oder gemeinsame Uhr können eine genauere Zuordnung ermöglichen als nachträgliche Softwarezeit. Offset, Drift und Jitter werden gemessen und als Kalibrierparameter verwaltet. Die erforderliche Genauigkeit folgt Mapping-, Stabilisierung- oder Inspektionsaufgabe.
Was passiert bei Gimbal- oder Kommunikationsfehlern?
Die Kamera benötigt definierte Zustände für blockierte Achse, verlorene Positionsdaten, Kabelunterbrechung oder Übertemperatur. Aufzeichnung kann weiterlaufen, pausieren oder einen Fehler markieren. Die Reaktion darf keine unkontrollierte Motorlast oder Datenkorruption erzeugen.
Wie werden Stromversorgung und Einschaltsequenz ausgelegt?
Bildsensor, ISP, DRAM, Encoder und Funk benötigen mehrere Schienen mit unterschiedlichen Rausch- und Sequenzanforderungen. Batteriespannung und Motorlast erzeugen Transienten. Die Kamera muss auch während Start, Beschleunigung und niedriger Batteriespannung stabile Frames liefern oder kontrolliert neu starten.
Welche Schienen benötigen besonders geringe Störungen?
Analoge Sensorversorgung, PLL und Referenzen reagieren häufig empfindlicher als digitale I/O. LDO, DC/DC, Filter und Entkopplung werden nach Frequenzbereich und Verlustleistung ausgewählt. Ein LDO ist nicht automatisch rauscharm und ein Schaltregler nicht automatisch ungeeignet.
Warum ist die Einschalt- und Abschaltreihenfolge wichtig?
Falsche Sequenzen können über I/O-Pins rückspeisen, Sensorzustände undefiniert machen oder Speicher beschädigen. Power-Good, Reset, Enable und Firmwarezustand folgen Datenblatt. Brownout und schnelles Wiederanlegen der Batterie werden separat geprüft.
Wie wird das reale Leistungsprofil gemessen?
Erfasst werden Standby, Vorschau, Aufzeichnung, Funkübertragung, hohe Bildrate, HDR, KI-Verarbeitung und Temperaturzustände. Peakstrom und mittlere Energie sind beide relevant. Flugzeit wird aus dem vollständigen UAV-Profil berechnet, nicht aus dem typischen Kamerastrom allein.
Wie wird die Wärme einer Drohnenkamera abgeführt?
Sensor, SoC, DRAM, Encoder und Regler erzeugen Wärme in einem kleinen Gehäuse. Sensorwärme kann Rauschen und Kalibrierung beeinflussen; Prozessorwärme kann zu Drosselung oder Frameverlust führen. Der Wärmeweg wird vom Bauteil über PCB, Gehäuse und Luftstrom bis zur Umgebung betrachtet.
Welche Bauteiltemperaturen müssen gemessen werden?
Bildsensor, ISP oder SoC, Speicher, Encoder, Regler, Funkmodul und Gehäusehotspots werden in den leistungsintensiven Modi gemessen. Bodentest ohne Propellerluftstrom und Flug bei dünner oder warmer Luft können unterschiedliche Worst Cases erzeugen. Der Testplan bildet beide ab.
Wie beeinflusst der Wärmeweg die Optik?
Ungleichmäßige Erwärmung kann Sensorlage, Fokus und Objektivhalter verändern. Mechanik, PCB und Wärmeverteiler werden so ausgelegt, dass thermische Dehnung reproduzierbar bleibt. Fokus- und Kalibrierprüfung über Temperatur ist bei präziser Bildgebung wichtiger als nur eine IC-Grenztemperatur.
Wann ist thermisches Drosseln zulässig?
Eine Drosselung kann Bildrate, Auflösung, Encoder oder KI-Last reduzieren. Eingriff, Hysterese, Telemetrie und Missionswirkung müssen definiert sein. Eine beworbene Betriebsart darf unter normalen Nennbedingungen nicht dauerhaft nur durch Drosseln erreichbar sein.
Wie werden Masse und Baugröße sinnvoll reduziert?
Gewichtsoptimierung beginnt mit Architektur, nicht mit willkürlich dünnerem Material. Getrennte Module, Kabel, Kühlkörper, Abschirmung und Stecker können mehr wiegen als zusätzliche PCB-Fläche. Das Ziel ist die geringste Systemmasse bei ausreichender Steifigkeit, Wärmeabfuhr und Fertigungsreserve.
Welche Maßnahmen sparen Gewicht ohne Zuverlässigkeitsverlust?
Funktionsintegration, optimierte Kontur, passende Lagenzahl, kleinere Stecker, Starrflex und ein gemeinsamer Wärmeweg können Masse reduzieren. Kupfer wird nicht aus Strom-, Masse- oder Abschirmgründen entfernt, ohne SI-, PI-, EMV- und Thermikprüfung. Mechanische Befestigung bleibt ausreichend steif.
Warum ist eine sehr dünne PCB nicht automatisch besser?
Geringere Dicke kann Biegung, Steckverbinderbelastung, Lagenaufbau und Impedanz erschweren. Unter Gimbalvibration kann eine flexible starre Platine Sensor und Optik gegeneinander bewegen. Dicke und Befestigung werden mit Modalanalyse oder repräsentativem Vibrationstest bewertet.
Wie wird die bewegte Gimbalmasse bewertet?
Masse, Schwerpunkt, Trägheitsmoment und Kabelkräfte bestimmen Motor- und Regelbedarf. Eine leichte PCB an ungünstiger Position kann stärker wirken als eine schwerere nahe der Achse. Mechanik- und Elektronikteam optimieren das vollständige bewegte System.
Wie werden Flex- und Starrflex-Verbindungen im Gimbal ausgelegt?
Flexleitungen ermöglichen Bewegung ohne schwere Kabelbäume, besitzen aber definierte Biege- und Torsionsgrenzen. Leiterorientierung, Kupferart, Coverlay, neutraler Biegebereich und Übergang zur Starrzone bestimmen die Lebensdauer. Der tatsächliche Bewegungsablauf ist wichtiger als eine pauschale Zykluszahl.
Wann ist eine Flex-PCB sinnvoll?
Flex-Leiterplatten eignen sich für wiederholte Achsbewegung und kompakte Sensorverbindungen, wenn der Biegeradius kontrolliert ist. Sie sollten nicht an Lötstellen, Via-Bereichen oder scharfen Gehäusekanten zyklisch gebogen werden.
Wann ist eine Starrflex-Leiterplatte sinnvoll?
Starrflex-Leiterplatten können Stecker und diskrete Kabel reduzieren und den Sensor präzise positionieren. Sie erhöhen jedoch Stackup-, Lamination-, Impedanz- und Reparaturanforderungen. Starrflex wird gewählt, wenn Systemnutzen den Qualifikationsaufwand rechtfertigt.
Wie werden bewegte High-Speed-Pfade geprüft?
Der MIPI- oder SerDes-Link wird bei definierten Winkeln, Bewegungsgeschwindigkeiten, Temperatur und Lebensdauerzuständen geprüft. Fehlerzähler und Bildmuster zeigen intermittierende Kontakte. Ein statischer Continuity-Test erkennt nicht jede bewegungsabhängige Impedanzänderung.
Wie werden EMI und Motorstörungen von der Kamera ferngehalten?
ESC, Motorphasen, DC/DC-Wandler, Funkendstufe und schnelle Digitalschnittstellen erzeugen breitbandige Störungen. Bildsensor und Takt reagieren mit Banding, Pixelrauschen, Linkfehlern oder Synchronisationsverlust. EMV wird daher im Betriebszustand des vollständigen UAV geprüft.
Welche Layoutmaßnahmen reduzieren Störkopplung?
Kontinuierliche Referenzflächen, kleine Schaltstromschleifen, getrennte Platzierung, kontrollierte Rückströme und Filter an Schnittstellen bilden die Basis. Motor- und Funkpfade werden nicht parallel zur Sensortakt- oder MIPI-Verbindung geführt. Via-Fences und Abschirmhauben ergänzen, aber ersetzen kein sauberes Layout.
Wie werden leitungsgebundene Störungen erkannt?
Oszilloskop, Stromzange und Spektrummessung zeigen Ripple und Transienten auf Batterie-, Kamera- und Sensorspannungen. Getestet werden Motorstart, Lastsprung, Funkburst, Gimbalbewegung und niedriger Batteriestand. Filter werden mit realer Quellen- und Lastimpedanz bewertet.
Welche Bildfehler können elektrisch verursacht sein?
Horizontale Bänder, periodisches Rauschen, Farbverschiebung, defekte Frames, Zeilensprünge und intermittierende Linkabbrüche können elektrische Ursachen haben. Optik, Firmware und Sensorparameter bleiben ebenfalls mögliche Quellen. Diagnose korreliert Bildfehler zeitlich mit Versorgung, Takt, Motor und Funk.
Wie werden Video-Funk und Antennenintegration abgegrenzt?
Die Kamera erzeugt oder codiert Video; das Funkmodul überträgt es. Datenrate, Latenz und Schnittstelle verbinden beide, während HF-Layout, Antenne und regionale Funkkonformität eigene Aufgaben bleiben. Ein Kamera-PCB-Lieferant kann die vollständige Funkzulassung nicht allein erklären.
Welche Schnittstelle verbindet Kamera und Videosender?
USB, Ethernet, MIPI, HDMI, SDI oder proprietäre Links können je nach Architektur eingesetzt werden. Bandbreite, Kompression, Steckverbinder, Kabel, Latenz und Fehlerverhalten werden festgelegt. Ein unkomprimierter Kamerastrom kann deutlich mehr interne Bandbreite benötigen als der gesendete Stream.
Wie beeinflusst der Sender die Bildqualität?
Sendeleistung, Oberwellen, Burstbetrieb und Antennennähe können Sensor, Takt und Versorgung stören. Abschirmung, Filter, räumliche Trennung und Frequenzplanung werden mit aktivem Sender getestet. Ein abgeschalteter Funkkanal ist kein repräsentativer EMV-Zustand.
Welche Verantwortung bleibt beim UAV-OEM?
Der OEM legt Funkregion, Antenne, Sendeleistung, Koexistenz, Verschlüsselung, Failover und Zulassung fest. Kamera- und PCBA-Prüfung liefern Teilnachweise. Endgerät, Gehäuse, Kabel und Software bestimmen die endgültige Funk- und EMV-Konformität.
Wie werden Vibration, Schock und Bildschärfe gemeinsam geprüft?
Elektrische Funktion während Vibration genügt nicht. Sensor, Objektiv, PCB und Gimbal können relativ zueinander schwingen und Bilder verwischen, obwohl keine Verbindung ausfällt. Mechanischer Test und optische Messung werden daher synchronisiert.
Welche Vibrationsprofile sind sinnvoll?
Profile folgen Propellerzahl, Drehzahlbereich, Motor, Rahmen, Nutzlast und Flugmission. Sinus-Sweep kann Resonanzen finden; Random-Vibration bildet breitbandige Belastung ab. IEC-60068-Methoden oder andere vereinbarte Standards liefern Verfahren, das konkrete Niveau muss jedoch zum Produkt passen.
Wie wird Bildschärfe während Vibration bewertet?
Testchart, Kollimator oder definierte Szene wird während des Belastungsprofils aufgenommen. MTF, Kantenlage, Frameverlust, Rolling-Shutter-Artefakt und Stabilisierung werden ausgewertet. Eine Prüfung nur vor und nach dem Vibrationslauf übersieht temporäre Bildfehler.
Wann ist RTCA DO-160 beziehungsweise EUROCAE ED-14 relevant?
Diese Umweltnachweise können für bestimmte luftfahrtbezogene Programme oder Zertifizierungsgrundlagen gefordert werden. Sie gelten nicht automatisch für jede Consumer- oder Industrie-Drohne. Anwendbare Abschnitte, Kategorien und Nachweisverantwortung werden vom UAV-OEM und Zertifizierungsplan festgelegt.
Wie werden Objektiv und Sensor mechanisch fixiert?
Halter, Klebstoff, Gewinde, Anschlag und Aushärtung beeinflussen Fokus und Zentrierung. Der Prozess benötigt Drehmoment- oder Dosierkontrolle und eine optische Endprüfung. Nacharbeit darf Sensorfläche und Objektiv nicht unkontrolliert verunreinigen.
Welche PCB-Materialien und Lagenaufbauten sind sinnvoll?
Ein kontrollierter FR-4-Multilayer reicht für viele Kameras aus. Entscheidend sind High-Speed-Geometrie, Steifigkeit, Wärmeweg und Feuchteverhalten. Spezialmaterial wird nur eingesetzt, wenn Kanalverlust, Temperatur oder Mechanik dies begründen.
Wann ist ein Multilayer sinnvoll?
Mehrlagen-Leiterplatten bieten kontinuierliche Referenzflächen, kompakte Versorgung und kontrollierte MIPI-, Speicher- und Netzwerkpfade. Lagenzahl wird aus Escape, Signalintegrität, PDN und Isolation abgeleitet, nicht aus einer festen Drohnenregel.
Wann ist HDI erforderlich?
HDI-Leiterplatten unterstützen feine Sensor-, SoC- und Speichergehäuse sowie kleine Bauformen. Microvias und sequenzielle Lamination erhöhen Fertigungs- und Zuverlässigkeitsanforderungen. Ein größeres Board ohne Dichteproblem benötigt nicht automatisch HDI.
Wann werden High-Speed- oder HF-Materialien benötigt?
High-Speed-Leiterplatten oder Hochfrequenz-Leiterplatten können bei langen, verlustkritischen Video- oder RF-Pfaden sinnvoll sein. MIPI auf kurzer Strecke lässt sich häufig mit geeignetem FR-4 realisieren. Materialentscheidung folgt berechnetem und gemessenem Kanalbudget.
Welche Oberflächen- und Sauberkeitsanforderungen gelten am Sensor?
Partikel, Flussmittel, Silikon und Ausgasung können Sensorfenster oder Optik beeinträchtigen. Reinigungsprozess, No-Clean-Material, Schutzfolie, Handling und Verpackung werden festgelegt. Ein gewöhnlicher Elektronik-Sichttest ist für optische Sauberkeit nicht ausreichend.
Welche DFM-, DFT- und Beschaffungskontrollen sind wichtig?
DFM verbindet feine Bauteile, Sensorplanarität, High-Speed-Routing, Flexübergänge und optische Sauberkeit. DFT muss elektrische Funktion prüfen, ohne Sensorfläche, Impedanz oder bewegte Zonen zu stören. Test- und Kalibrierkonzept entstehen vor dem Layout-Freeze.
Welche Daten müssen revisionsgleich vorliegen?
Gerber oder ODB++, Bohrdaten, Stackup, BOM, Pick-and-Place, Baugruppenzeichnung, Sensor- und Objektivdaten, Firmware, ISP-Parameter, Kalibrierung und Testanweisung benötigen denselben Freigabestand. Kamera, Gimbal und Host müssen als kompatible Varianten gekennzeichnet sein.
Welche Bauteile benötigen strenge Alternativteilregeln?
Bildsensor, Objektiv, Takt, Regler, ISP oder SoC, DRAM, Flash, PHY, Flex, Steckverbinder und ESD-Schutz können Bild, Timing, Wärme oder Link verändern. Ein alternatives Objektiv mit gleichem Sichtfeld kann andere Verzerrung, Fokuslage und spektrale Eigenschaften besitzen.
Welche Fertigungsmerkmale beeinflussen die Bildqualität?
Sensorlage, Planarität, Lotmenge, Reflowprofil, Objektivhalter, Klebstoff, Partikel und Reinigung beeinflussen Fokus und Bild. AOI-Kriterien müssen sensible Bereiche und Package-Geometrie berücksichtigen. Sensorfenster werden erst im kontrollierten Prozess freigelegt.
Wie werden MSL und Reflow beherrscht?
Bildsensor, BGA, LGA und Speicher folgen ihrer Feuchteempfindlichkeitsklasse. Lagerzeit, Trocknung, Reflowprofil und Handling werden protokolliert. Ein falsches Profil kann Lötstellen, Package oder optische Ausrichtung beeinflussen.
Welche Prüfstrategie benötigt eine Drohnenkamera-PCBA?
Die Prüfung trennt Bestückung, elektrische Funktion, Kamera-Link, Bildqualität, Kalibrierung und Umweltverhalten. Ein angezeigtes Livebild beweist weder Rauschreserve noch geometrische Stabilität. Jede Stufe benötigt definierte Fixture- und Grenzwerte.
| Prüfstufe | Typische Abdeckung | Wichtige Grenze |
|---|---|---|
| SPI, AOI und Röntgen | Lotpaste, Bestückung und verdeckte Anschlüsse | keine vollständige Bild- oder Linkprüfung |
| ICT oder Flying Probe | Netze, Versorgung und Programmierzugang | Testkapazität kann High-Speed-Pfade beeinflussen |
| Programmierung | Firmware, Sensorprofil und Hardwarevariante | noch keine optische Kalibrierung |
| Kamera-Link-Test | Lane, Datenrate, Framefehler und Steuerbus | benötigt repräsentative Verbindung zum Host |
| Bildfunktionstest | Dark Frame, Testbild, Defektpixel und Grundfarbe | Fixture und Beleuchtung müssen kontrolliert sein |
| Kalibrierung | Fokus, Verzerrung, Shading, Farbe oder Geometrie | gilt nur für gekoppelte Sensor-Objektiv-Einheit |
| Gimbal- und Systemtest | Sync, Bewegung, Vibration, Funk und Temperatur | anwendungsspezifisch und taktzeitintensiver |
Wie wird der Sensor elektrisch geprüft?
Schienen, Sequenz, Takt, Steuerbus, Sensor-ID, Temperatur und Stromaufnahme werden kontrolliert. Testmuster oder definierter Sensormodus prüft den Datenpfad. Grenzwerte werden für Hardware- und Firmwareversion festgelegt.
Welche optischen Prüfungen sind in Serie sinnvoll?
Je nach Produkt werden Dark Frame, Flat Field, Defektpixel, Fokus, MTF, Verzerrung, Shading, Farbe und Staub geprüft. Manche Merkmale eignen sich für 100-Prozent-Test, andere für Stichprobe. Beleuchtung, Abstand, Temperatur und Aufwärmzeit gehören zum Rezept.
Wie wird MIPI- oder Video-Datenintegrität geprüft?
Definierte Bildmuster laufen über relevante Auflösung und Bildrate; Fehlerzähler, CRC oder Framekontinuität werden ausgewertet. Bewegung von Flex und Gimbal sowie Temperatur können intermittierende Fehler sichtbar machen. Testdauer folgt Ausfallrisiko und Taktzeit.
Welche Zustände gehören in den End-of-Line-Test?
Kaltstart, warmer Neustart, Moduswechsel, maximale Bildrate, lange Belichtung, Aufzeichnung, Funkbetrieb, Gimbalbewegung, Brownout, Übertemperatur und Recovery sind typische Zustände. Der endgültige Umfang folgt Mission und Systemarchitektur.
Wie werden NPI, Kalibrierung und Änderungen freigegeben?
NPI überführt Sensor, Optik, PCB, Firmware, Gimbal und Testsystem in einen reproduzierbaren Stand. Eine Leiterplattenfreigabe ohne Objektiv- und Parameterrevision ist für die Bildfunktion unvollständig. Pilotgeräte werden über Temperatur, Bewegung und reale Datenmodi geprüft.
Welche Nachweise gehören zur Erstmusterfreigabe?
- eindeutige PCB-, BOM-, Sensor-, Objektiv-, Firmware- und Kalibrierrevisionen;
- DFM-, DFA-, DFT-, SI-, PI-, EMV-, Thermik- und Mechanikreviews;
- Material-, Stackup-, Impedanz- und Flexnachweise;
- Reflowprofile, AOI-, Röntgen- und Sauberkeitsergebnisse;
- Versorgung, MIPI, Speicher, Video und Temperaturmessungen;
- Fokus-, Verzerrungs-, Shading-, Defektpixel- und Bildqualitätsdaten nach Spezifikation;
- geschlossene Abweichungen und freigegebene Nacharbeit.
Welche Änderungen benötigen eine Delta-Prüfung?
Sensor, Objektiv, Takt, Regler, Speicher, ISP, Stackup, Flex, Stecker, Gehäuse, Kühlteil, Klebstoff, Firmware und ISP-Tuning können Bild oder Zuverlässigkeit verändern. Der Change-Prozess legt Wiederholungsprüfungen vor Umsetzung fest.
Wie werden Kalibrierdaten verwaltet?
Kalibrierdaten werden Seriennummer, Sensor, Objektiv, Hardware und Firmware zugeordnet. Werte erhalten Plausibilitätsgrenzen, Prüfrezept und Audit-Trail. Ein späterer Austausch von Sensor oder Objektiv kann eine neue Kalibrierung erfordern.
Welche Daten gehören in eine Drohnenkamera-RFQ?
Eine belastbare RFQ beschreibt nicht nur PCB und BOM, sondern Sensor, Optik, Datenmodi, Gimbal und Prüfumfang. Ohne diese Informationen kalkuliert ein Anbieter Bestückung, während der Käufer möglicherweise eine fokussierte, kalibrierte und systemgetestete Kamera erwartet.
Welche Produkt- und Bilddaten werden benötigt?
- UAV-Typ, Nutzlast, Einsatzfall und Zielmärkte;
- Sensor, Objektiv, Auflösung, Bildrate, Bitbreite und Shuttertyp;
- Bildqualitäts-, Latenz-, Synchronisations- und Kalibrierziele;
- Gimbalachsen, Bewegung, Flex, Schwerpunkt und mechanische Einbaudaten;
- Temperatur, Vibration, Schock, Feuchte und Betriebsprofil;
- Prototyp-, Pilot- und Serienmengen.
Welche PCB- und Bestückungsdaten werden benötigt?
- freigegebene Fertigungsdaten, Stackup, Material und Impedanzen;
- BOM mit Herstellerteilenummern, AVL und Alternativteilregeln;
- Pick-and-Place, Baugruppenzeichnung, Sensor- und Optikhandling;
- Reflow-, Reinigungs-, Beschichtungs- und Klebstoffvorgaben;
- Firmware, Sensorregister, ISP-Parameter und Hardwarekennung;
- Verpackung, ESD-, MSL-, Sauberkeits- und Rückverfolgbarkeitsanforderungen.
Welche Test- und Kalibrierdaten beschleunigen das Angebot?
- Aufteilung zwischen PCBA-Linktest, Bildtest, Kalibrierung und Endsystemtest;
- Testpunkte, Host, Flex, Fixtures, Beleuchtung, Targets und Grenzwerte;
- Dark-, Flat-Field-, Fokus-, MTF-, Verzerrungs- und Defektpixelprüfung;
- Gimbal-, Sync-, Temperatur-, Vibration-, Funk- und Brownout-Test;
- Golden Samples, Messmittelüberwachung und Datenformat;
- Prüfprotokoll, Aufbewahrung, PCN, Nacharbeit und Änderungsprozess.
Welche Leistungen kann HILPCB nach Datenprüfung anbieten?
Nach Prüfung der freigegebenen Projektdaten kann HILPCB den Umfang für Multilayer-, HDI-, High-Speed-, HF-, Flex- oder Starrflex-Leiterplatten, Bauteilbeschaffung, SMT-Bestückung, Programmierung und definierte PCBA-Prüfungen anbieten. Ein Turnkey-PCBA-Service benötigt klare Sensor-, Firmware-, Optik-, Kalibrier- und Testvorgaben.
Welche Punkte werden vor dem Angebot geprüft?
Geprüft werden können Datenvollständigkeit, Stackup, MIPI- und Speicherpfade, Versorgung, Wärme, Flex, Sensorhandling, Bauteilverfügbarkeit, Testzugang, Firmware, optische Sauberkeit und Rückverfolgbarkeit. Bildziele ohne Messmethode werden als technische Rückfragen ausgewiesen.
Welche Prüfleistungen müssen projektspezifisch bestätigt werden?
Flying Probe, Programmierung, Kamera-Link, Bildmuster, Dark Frame, Defektpixel, Fokus oder Kalibrierung benötigen jeweils freigegebene Fixture, Optik und Abnahmekriterien. Gimbal-, Vibrations-, Funk-, Flug- oder UAV-Zulassungstests sind nicht automatisch Bestandteil einer PCBA-Prüfung.
Was kann ein PCBA-Lieferant nicht allein bestätigen?
Er kann weder Flugstabilität, Missionsleistung, Funkzulassung noch Lufttüchtigkeit des vollständigen UAV allein bestätigen. Diese Nachweise beziehen Flugsteuerung, Mechanik, Propeller, Funk, Software, Gehäuse und vorgesehenen Betrieb ein.
Für eine technische und kaufmännische Prüfung senden Sie Fertigungsdaten, BOM, Sensor- und Optikdaten, Firmware- und Kalibrierumfang, Zielmengen sowie Prüfanforderungen über die Anfrage.
Welche technischen Quellen sollten Projektteams prüfen?
- MIPI-Alliance-CSI-2- sowie D-PHY- oder C-PHY-Spezifikationen für die gewählte Kameraschnittstelle;
- Sensor-, ISP-, SoC-, Speicher- und PHY-Datenblätter sowie Hersteller-Layoutguides;
- IEC-60068-Reihe für vereinbarte Umweltprüfverfahren wie Temperatur, Schock und Vibration;
- RTCA DO-160 beziehungsweise EUROCAE ED-14, wenn der Zertifizierungsplan dies für das konkrete Programm fordert;
- IPC-6012 und IPC-A-600 für starre Leiterplatten im zutreffenden Umfang;
- IPC-6013 für Flex- und Starrflex-Leiterplatten;
- IPC-A-610 und J-STD-001 für vereinbarte Baugruppen- und Lötanforderungen;
- IPC/JEDEC J-STD-020 und J-STD-033 für Reflow- und Feuchtemanagement empfindlicher Bauteile;
- Funkanlagenrichtlinie 2014/53/EU und zutreffende ETSI-Normen für integrierte Video-Funkprodukte;
- UAV-OEM-Spezifikationen für Bild, Mission, Umwelt, Konfiguration und Zulassungsweg.
Normen, Schnittstellenspezifikationen und Zulassungsanforderungen ändern sich. Das Projektteam sollte aktuelle Ausgaben und den genauen Produktumfang vor Design-Freeze und Markteinführung prüfen.
Welche Fragen stellen Käufer zu Drohnenkamera-PCBs?
Was ist eine Drohnenkamera-PCB?
Sie ist die Leiterplatte oder Baugruppe einer UAV-Kamera und verbindet Bildsensor, Versorgung, Takt, Steuerung und Bilddaten. Je nach Architektur enthält sie zusätzlich ISP, SoC, Speicher, Encoder oder Gimbal-Schnittstellen.
Ist die Kamera-PCB dasselbe wie der Flight Controller?
Nein. Die Kamera erzeugt und verarbeitet Bilddaten; der Flight Controller regelt das Luftfahrzeug. Beide können Daten austauschen oder integriert sein, benötigen aber getrennte Anforderungen und Fehleranalysen.
Welche Schnittstelle wird für Drohnenkameras verwendet?
MIPI CSI-2 ist bei kompakten Sensor-zu-Prozessor-Verbindungen verbreitet. Je nach Entfernung und Architektur kommen auch LVDS, USB, Ethernet, SerDes, HDMI, SDI oder proprietäre Links infrage.
Wie viele PCB-Lagen braucht eine UAV-Kamera?
Es gibt keine feste Zahl. Sensorpackage, SoC, Speicher, MIPI, PDN, Baugröße und EMV bestimmen den Stackup. Ein einfacher Sensorkopf benötigt weniger Lagen als ein integrierter Edge-Vision-Computer.
Wann wird HDI für eine Drohnenkamera benötigt?
HDI ist bei feinen BGAs, engem Bauraum und hoher Anschlussdichte sinnvoll. Wenn Ausbruch und Routing mit einem konventionellen Multilayer robust möglich sind, bringt HDI nicht automatisch bessere Bilder.
Was ist besser für Drohnen, Rolling Shutter oder Global Shutter?
Das hängt von Bewegung, Bildaufgabe, Licht, Rauschen, Kosten und Leistung ab. Global Shutter kann Bewegungsverzerrung reduzieren; Rolling Shutter kann für viele Videoanwendungen ausreichend sein, wenn Flug- und Belichtungsprofil passen.
Warum entstehen Streifen im Drohnenbild?
Mögliche Ursachen sind Motor- oder Reglerstörung, Versorgungsripple, Taktkopplung, Beleuchtungsflimmern, Sensorparameter oder mechanische Vibration. Diagnose korreliert Bildfehler mit elektrischen und mechanischen Messdaten.
Wie wird MIPI CSI-2 auf einer Flexleitung geprüft?
Der vollständige Kanal aus PCB, Stecker, Flex und Host wird bei Datenrate, Temperatur und Bewegung betrieben. Frame- und Lanefehler sowie definierte Bildmuster zeigen intermittierende Probleme.
Wie wird eine Drohnenkamera kalibriert?
Je nach Anwendung werden Fokus, Verzerrung, Shading, Farbe, Defektpixel, geometrische Ausrichtung und Zeitoffset bestimmt. Kalibrierdaten gehören zur konkreten Sensor-Objektiv-Hardware und Firmwareversion.
Welche Tests benötigt eine Drohnenkamera-PCBA?
Typisch sind Bestückungsinspektion, Versorgung, Programmierung, Sensorsteuerung, Kamera-Link und Bildfunktion. Optische Kalibrierung, Gimbal, Temperatur, Vibration und Funk werden je nach Lieferumfang ergänzt.
Benötigt jede Drohnenkamera High-Tg- oder HF-Material?
Nein. Geeignetes FR-4 reicht für viele kompakte Kameraaufbauten. Spezialmaterial wird verwendet, wenn Temperatur-, Verlust-, Antennen- oder Zuverlässigkeitsbudget dies technisch begründet.
Welche Bauteile sind bei Alternativen besonders kritisch?
Bildsensor, Objektiv, Takt, Regler, ISP, Speicher, PHY, Flex, Steckverbinder und ESD-Schutz können Bildqualität, Timing, Wärme oder Linkstabilität verändern.
Weitere Frage: Welche Unterlagen beschleunigen ein Drohnenkamera-Angebot?
Fertigungsdaten, Stackup, BOM, Sensor, Objektiv, Bildmodi, Gimbal, Firmware, Kalibrierung, Umweltprofil, Zielmengen und Testgrenzen machen Angebote vergleichbar.
Weitere Frage: Kann HILPCB die Flugleistung der Kamera garantieren?
HILPCB kann nach Datenprüfung definierte PCB-, Bestückungs-, Programmier- und PCBA-Testleistungen anbieten. Eine konkrete Flugleistung wird nur durch den vereinbarten Endsystemtest mit UAV, Gimbal, Funk, Optik und Software belegt.
Worauf kommt es bei der Beschaffung einer Drohnenkamera-PCBA an?
Eine zuverlässige UAV-Kamera entsteht aus Sensor, Optik, Stromversorgung, MIPI-Kanal, Verarbeitung, Gimbal, Wärmeweg und Software. Entscheidend ist nicht die höchste Auflösung, sondern eine reproduzierbare Bild- und Linkleistung über Temperatur, Bewegung, Motorbetrieb und Funkzustände.
Für Einkäufer müssen Angebot und Abnahme klar trennen, ob nur bestückt, zusätzlich programmiert, optisch geprüft, kalibriert oder im Gimbal getestet wird. Ebenso wichtig sind Sensor- und Objektivalternativen, Seriennummernbezug, Kalibrierdaten und ein Delta-Testplan für Änderungen.