
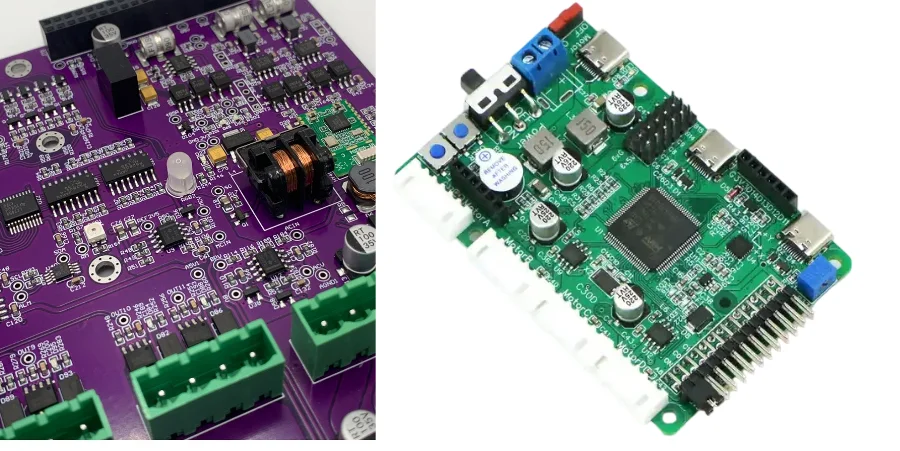
In der modernen industriellen Automatisierung sind Industrieroboter das Kernstück intelligenter Fabriken. Ihre schnellen und präzisen Bewegungen basieren auf einem „Gehirn“, das effizient rechnen kann, sowie auf einem „Nervensystem“, das Signale in Echtzeit überträgt. Bei der Steuerung von Industrierobotern hat sich PROFINET aufgrund seiner hohen Echtzeitfähigkeit, Determinismus und Bandbreite zum De-facto-Standard für die industrielle Kommunikation entwickelt.
Um jedoch die PROFINET-Kommunikation und die komplexe Motorsteuerung (wie Servoregler) auf einer einzigen Platine zu integrieren, ist ein tiefes Verständnis von analog-digitalen Mischsignal-Layouts, Hochspannungs-/Starkstrom-Management und Signalintegrität erforderlich. Dieser Artikel befasst sich mit den Best Practices des PROFINET control PCB design und untersucht, wie man ein Steuerungssystem entwickelt, das in rauen industriellen Umgebungen zuverlässig funktioniert, angefangen bei der Signalintegrität bis hin zum EMV-Schutz.
PROFINET & Servoantrieb: Die Herausforderung der Mixed-Signal-Koexistenz
Ein typisches Robotersteuerungs-Board vereint normalerweise einen Mikrokontroller/FPGA, einen PROFINET-Ethernet-Switch/PHY, einen Servo-Leistungsteil (Inverter), eine Encoder-Rückkopplungsschnittstelle und verschiedene Sensor-E/As. Das PROFINET control PCB design steht vor der ultimativen Herausforderung: Wie kann man extrem empfindliche analoge Signale (wie Strommessungen), hochgeschwindigkeits-digitale Signale (PROFINET) und leistungsstarke Schaltknoten (hohe dV/dt und di/dt) auf engstem Raum harmonisch koexistieren lassen?
Der Schlüssel zur Lösung liegt in einer strengen Zonierung und Layout-Planung.
Komponentenplatzierung und funktionale Zonierung
- Trennung von Stark- und Schwachstrom: Das PCB sollte physisch in Hochspannungs-/Hochleistungsbereiche (Wechselrichterschaltung, Bremswiderstand, Stromversorgungseingang) und Niederspannungs-/Steuerbereiche (MCU, PROFINET-Schnittstelle, Sensoren) unterteilt werden. Zwischen diesen Bereichen sollte ein ausreichend großer Isolationsabstand eingehalten werden, wobei Optokoppler oder digitale Isolatoren zur Signalübertragung verwendet werden sollten.
- Isolierung der PROFINET-Schnittstelle: Die RJ45-Stecker, Transformatoren (Magnetics) und PHY-Chips von PROFINET sollten so nah wie möglich am Rand der Leiterplatte platziert werden, um die Länge der Ethernet-Signalführung zu minimieren und eine Kontamination des Rests der Platine durch externe Gleichtaktstörungen zu vermeiden.
- Zentrale Steuerung: Die MCU oder das FPGA, als das "Gehirn" des Systems, sollte in einer "ruhigen" Zone innerhalb des Steuerbereichs positioniert werden. Die Führung kritischer Signale (wie Takt- und Reset-Signale) sollte auf das Nötigste beschränkt bleiben.
Signalintegrität: PROFINET und Encoder-Rückkopplung
PROFINET Impedanzkontrolle
PROFINET basiert auf Standard-Ethernet-Physikschichten (z.B. 100BASE-TX oder 1000BASE-T). Daher gelten strenge PROFINET control PCB impedance control-Regeln.
- Differenzielle Impedanz: Die RX/TX-Signale zwischen dem PHY und dem Übertrager müssen in der Regel eine strikte differentielle Impedanz von 100 Ω (±10%) aufweisen.
- Vermeidung von Impedanzsprüngen: Die Führung der differentiellen Paare sollte so symmetrisch wie möglich sein. Vias, rechtwinklige Abbiegungen und das Überqueren von geteilten Referenzebenen sollten vermieden werden.
- Symmetrie: Längenunterschiede (Skew) innerhalb des differentiellen Paares müssen kontrolliert werden, um Laufzeitfehler zu vermeiden.
Sauberkeit der Encoder-Rückkopplung
Servomotoren sind auf hochauflösende Encoder (wie BiSS, EnDat oder Resolver) angewiesen, um genaue Positions- und Geschwindigkeitsrückmeldungen zu liefern. Diese Signale sind extrem anfällig für Rauschen vom Inverter.
- Differenzielle Signalführung: Die Übertragung der Encodersignale erfolgt vorzugsweise differentiell (z.B. RS-485-Pegel).
- Entkopplung und Filterung: Platzieren Sie an der Encoder-Schnittstelle geeignete RC-Filter oder EMV-Filter, um hochfrequentes Rauschen zu dämpfen, das von den Motorkabeln eingekoppelt werden könnte.
- Abschirmung: Sorgen Sie für eine durchgehende Masseverbindung (Ground Plane) unter den Encoder-Signalen, um eine optimale Abschirmung zu gewährleisten. Ein durchdachtes PROFINET control PCB stackup ist hierfür die Grundlage.
Best Practices für das PROFINET Control PCB Stackup
Ein gut konzipiertes Stackup ist die Basis für das EMV- und Signalintegritätsmanagement. Für eine typische 6-lagige Platine wird die folgende Struktur empfohlen:
| Lage | Funktion | Bemerkung |
|---|---|---|
| Top | Komponenten, Hochgeschwindigkeitssignale, analoge Sensoren | Kurze Führung für PROFINET und Encodersignale. |
| Innere 1 | Durchgehende Masseebene (GND) | Bietet den optimalen Rückstrompfad für Top/Innere 2. |
| Innere 2 | Allgemeine Routingebene / Interne Signale | Für niederfrequente oder Steuerungs-Routing. |
| Innere 3 | Stromversorgungsebene (Power / GND) | Enge Kopplung mit Innere 4 für bessere Entkopplung. |
| Innere 4 | Durchgehende Masseebene (GND) | Rückstrompfad für Bottom-Routing. |
| Bottom | Komponenten (optional), Starkstromführung | Wechselrichter-Leistungsbahnen sollten kurz und breit sein, mit dickerem Kupfer. |
Digitale Isolation und Gleichtaktunterdrückung: Zuverlässiges Design für hohe dV/dt-Umgebungen
In Motorantrieben bestehen enorme Potenzialdifferenzen und heftige Gleichtakt-Spannungstransienten (CMTI) zwischen der Steuerseite (MCU, FPGA) und der Leistungsseite (IGBT/MOSFET-Brücke). Eine effektive elektrische Isolierung ist die Lebensader für die Systemsicherheit und Signalintegrität.
- Kriech- und Luftstrecken (Creepage & Clearance): Das PCB-Layout muss sich strikt an die relevanten Sicherheitsnormen (wie z. B. IEC 61800-5-1) halten. Dies bedeutet, dass sowohl auf den äußeren als auch auf den inneren Schichten ausreichend physischer Abstand auf beiden Seiten der Isolationsgrenze eingehalten werden muss. Das Freiräumen aller Kupferschichten (Keep-out Area) unter der Isolationsgrenze ist Standardpraxis.
- Auswahl digitaler Isolatoren: Im Vergleich zu herkömmlichen Optokopplern bieten moderne kapazitive oder magnetische digitale Isolatoren höhere Geschwindigkeiten, geringeren Stromverbrauch, längere Lebensdauer und deutlich bessere CMTI-Werte. Die Wahl von Isolatoren mit hohen CMTI-Werten (>100 kV/μs) ist entscheidend für die Unterdrückung von hohem dV/dt-Rauschen durch das Schalten des Motors.
- Isolierte Stromversorgung: Es ist zwingend erforderlich, eine unabhängige, isolierte Stromversorgung für die Sekundärseite (Leistungsseite) der Isolationsbarriere bereitzustellen. Dies wird normalerweise durch isolierte DC/DC-Wandler erreicht. Das Layout der isolierten Stromversorgung muss ebenfalls den Isolationsprinzipien folgen, und der PCB-Bereich unter dem Transformator muss frei von Kupfer gehalten werden.
- Gleichtaktdrosseln: An der PROFINET-Schnittstelle, der Encoder-Schnittstelle und dem Stromeingang kann der geeignete Einsatz von Gleichtaktdrosseln (Common-mode Chokes) Gleichtaktstörungen effektiv herausfiltern und die Störfestigkeit des Systems erhöhen.
Ein erfolgreicher PROFINET control PCB validation-Prozess muss Hochspannungstests (Hipot Test) umfassen, um die Integrität und Spannungsfestigkeit der Isolationsbarriere zu überprüfen.
Brems-Chopper und Energieabsorption: Die Balance zwischen Sicherheit und thermischem Design
Wenn der Roboterarm abbremst oder eine Last gesenkt wird, arbeitet der Motor im Generatormodus und speist regenerative Energie in den Gleichstromzwischenkreis (DC-Bus) zurück, was zu einem Anstieg der Busspannung führt. Die Funktion der Bremseinheit (Brems-Chopper) besteht darin, einen externen Bremswiderstand in den Stromkreis zu schalten, wenn die Busspannung einen bestimmten Schwellenwert überschreitet, um diese überschüssige Energie in Form von Wärme abzuleiten.
Thermisches Management
- Platzierung des Bremswiderstands: Der Bremswiderstand ist die Hauptwärmequelle und seine Platzierung auf der Leiterplatte ist von entscheidender Bedeutung. Er sollte entfernt von temperaturempfindlichen Bauteilen (wie Elektrolytkondensatoren, Präzisions-Operationsverstärkern, MCUs) und vorzugsweise in der Nähe des PCB-Randes oder der Belüftungsöffnungen positioniert werden.
- Kühlflächen und Thermal Vias: Großflächige Kupferpolygone sollten unter und um den Widerstand herum verlegt werden, um als Kühlkörper zu dienen. Dichte Arrays von Thermal Vias übertragen die Wärme auf andere Leiterplattenschichten oder auf einen auf der Rückseite montierten Kühlkörper. Dies ist entscheidend für die thermische Konsistenz, vom PROFINET control PCB low volume-Prototypen bis zur PROFINET control PCB mass production.
Hochstrompfade und Sicherheitsintegration
- Brems-Chopper: Der Leistungsschalter (typischerweise ein IGBT oder MOSFET), der den Bremswiderstand steuert, sowie seine Treiberschaltung müssen ähnlichen Layoutregeln folgen wie der Hauptinverter, d.h. die Leistungsschleifen müssen minimiert werden, um schnelle Schaltvorgänge von hohen Strömen zu bewältigen.
- Sicherheitsfunktionen (E-Stop): Die Bremsschaltung ist in der Regel eng in die Sicherheitsfunktionen des Systems (wie z. B. Not-Halt / E-Stop) integriert. Wenn ein Sicherheitsstopp ausgelöst wird, kann es erforderlich sein, das Bremsen zwangsweise zu aktivieren, um ein schnelles, kontrolliertes Anhalten zu erreichen. Die Führung der Leitungen für die zugehörigen Relais, Treiber und Rückmeldesignale muss zuverlässig sein und physisch von anderen Schaltungen ausreichend isoliert werden.
Wichtige Aspekte für das Brems- und Sicherheitsdesign
- Thermisches Management priorisieren: Halten Sie Hochleistungs-Bremswiderstände von empfindlichen Geräten fern und nutzen Sie große Kupferflächen und thermische Vias zur effizienten Wärmeableitung.
- Hochstrompfade optimieren: Die Leiterbahnen in der Brems-Chopper-Schaltung sollten kurz und breit sein, um parasitäre Induktivitäten und Widerstände zu minimieren und so Schaltverluste und Spannungsspitzen zu verringern.
- Integrität der Sicherheitsschaltung sicherstellen: Die Leiterbahnen für den E-Stop und die Sicherheitsrelais sollten klar strukturiert, direkt geführt und physisch von stark verrauschten Leistungskreisen getrennt sein, um eine zuverlässige Auslösung unter allen Bedingungen zu gewährleisten.
- Komponentenlebensdauer berücksichtigen: Häufige Bremsvorgänge verursachen Temperaturzyklen bei den Bauteilen. Daher sollten bereits in der Designphase hochzuverlässige Leistungsbauelemente und Widerstände mit ausreichendem Derating ausgewählt werden.
Störfestigkeit: ESD/EFT/Surge und Rückstrompfade
Die industrielle Umgebung ist erfüllt von elektromagnetischem Rauschen wie elektrostatischen Entladungen (ESD), schnellen elektrischen Transienten (EFT) und Stoßspannungen (Surge). Ein robustes PROFINET control PCB design muss eine starke elektromagnetische Verträglichkeit (EMV) aufweisen.
Erdung und Kontrolle des Rückstrompfades
- Einheitliche Masseebene: Für Mixed-Signal-Systeme mit schnellen digitalen Signalen, empfindlichen analogen Signalen und Hochleistungsschaltern ist die Verwendung einer einheitlichen, durchgehenden Masseebene die beste Praxis. Sie bietet den Pfad mit der geringsten Impedanz für alle Rückströme. Das Aufteilen von Masseebenen (Split Planes) führt oft zu mehr Problemen, da Rückströme Umwege nehmen müssen, was große Schleifenantennen bildet und EMI-Strahlung sowie Übersprechen erhöht.
- Bewusstsein für den Rückstrompfad: Beim Layouten müssen Sie immer den Rückstrompfad des Signals im Hinterkopf behalten. Der Rückstrom von Hochgeschwindigkeitssignalen folgt genau dem Pfad direkt unterhalb auf der benachbarten Referenzebene. Das Führen von Leitungen über Lücken (Splits) in der Referenzebene ist ein großes Tabu im EMV-Design. Ein optimiertes PROFINET control PCB stackup, bei dem beispielsweise eine Hochgeschwindigkeits-Signallage zwischen zwei Masseebenen platziert wird (Stripline), bietet beste Abschirmung und Kontrolle des Rückstrompfades.
Schnittstellenschutz
- TVS-Dioden: An den Signalleitungen aller externen Schnittstellen (PROFINET, Encoder, I/O) sollten TVS-Dioden (Transient Voltage Suppression) direkt am Stecker platziert werden, um einen Ableitpfad für transiente Überspannungen wie ESD und EFT zu bieten.
- Filter-Netzwerke: Verwenden Sie π- oder T-Filternetzwerke (bestehend aus Kondensatoren und Ferritperlen), um leitungsgebundenes Rauschen herauszufiltern, das in das PCB eintritt oder dieses verlässt.
Die Zusammenarbeit mit einem erfahrenen Hersteller wie HILPCB kann sicherstellen, dass Ihr Design während der Fertigung korrekt umgesetzt wird, sei es für schnelle Iterationen in der Prototypenmontage oder in der Serienproduktion. Deren Fachwissen ist unerlässlich für das Erreichen komplexer PROFINET control PCB impedance control-Vorgaben und ausgeklügelter Lagenaufbauten.
Haeufige Fragen
Was ist das schwierigste Layout-Problem bei PROFINET-Control-PCB-Designs?
Die groesste Herausforderung besteht darin, High-Speed-Kommunikation, empfindliche Rueckfuehrsignale und stoerungsreiche Leistungsschaltkreise auf einer Leiterplatte zusammenzubringen, ohne dass sie sich gegenseitig stoeren. Darum sind strikte Zonierung, kurze Rueckstrompfade, klare Isolationsgrenzen und kontrollierte Schnittstellenplatzierung die Basis des gesamten Designs.
Warum sind Isolation und Return-Path-Kontrolle bei Servo- und Robotik-Controllern so wichtig?
Weil hohes dV/dt-Schalten und Common-Mode-Rauschen sehr leicht in die Steuerseite einkoppeln koennen, wenn Isolationsgrenze und Rueckstrompfade schwach sind. Ausreichende Creepage/Clearance, starke digitale Isolatoren, isolierte Versorgung, Common-Mode-Filter und kontinuierliche Referenzebenen halten den Controller sicher und die Kommunikation stabil.
Wie halten Teams PROFINET- und Encoder-Schnittstellen in rauen Industrieumgebungen zuverlaessig?
Durch kontrolliertes Differential-Routing, kurze Wege zwischen PHY und Stecker, saubere Massefuehrung, lokale Filterung, Schnittstellenschutz und durchdachtes Thermik-Design rund um Brems- und Leistungsstufen. Zuverlaessigkeit entsteht nicht durch ein einzelnes EMC-Bauteil, sondern durch ein Gesamtsystem aus SI, Isolation, Stoerunterdrueckung und Waerme.
Fazit
Ein erfolgreiches PROFINET control PCB design ist die Kunst, die optimale Balance zwischen Leistung, Kosten, Zuverlässigkeit und Sicherheit zu finden. Es erfordert von Ingenieuren nicht nur ein Verständnis der Schaltungsprinzipien, sondern auch tiefe Einblicke in das Verhalten von Hochfrequenzsignalen, Starkstromschaltvorgängen und empfindlichen Analogsignalen auf der physischen Leiterplatte. Vom Layout des Leistungskreises des Servoantriebs über die Signalintegrität der Encoder-Schnittstelle bis hin zur systematischen Planung von Isolierung, Wärmemanagement und EMV-Strategien – jedes Detail bestimmt über Erfolg oder Misserfolg des Endprodukts.
Unabhängig davon, ob Sie eine PROFINET control PCB low volume-Produktion für Proof-of-Concept-Zwecke oder die Markteinführung mit einer PROFINET control PCB mass production durchführen, ist die Einhaltung der in diesem Artikel besprochenen Designprinzipien und die Partnerschaft mit Experten wie HILPCB, die über Hochgeschwindigkeits-PCB-Fertigungsfähigkeiten verfügen, der Schlüssel zum Aufbau von stabilen, effizienten und sicheren Steuerungssystemen für Industrieroboter. Letztendlich verleiht ein herausragendes PROFINET control PCB design Ihrem Roboter präzise Bewegungsmöglichkeiten und felsenfeste Zuverlässigkeit.