
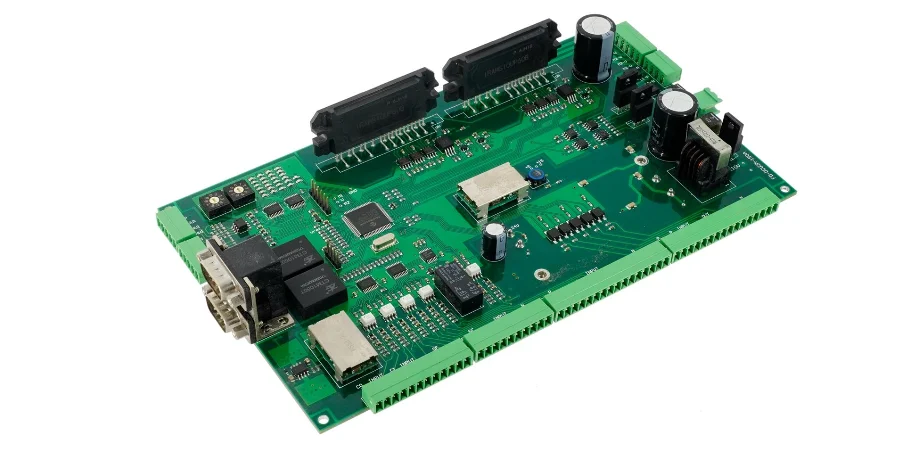
В промышленной автоматизации именно плата управления приводом часто становится тем элементом, который определяет надёжность всего оборудования. Даже небольшая ошибка в проектировании PCB может привести к нестабильному позиционированию, сбоям производственного процесса и дорогостоящим простоям.
Одна из компаний, занимающихся упаковкой фармацевтической продукции, обратилась на производство печатных плат Highleap PCB Factory (HILPCB) с критической проблемой: в автоматической машине для подсчёта таблеток периодически возникали ошибки позиционирования. Это приводило к задержкам выпуска продукции и нарушениям требований контроля качества.
В этом руководстве рассмотрены ключевые принципы разработки PCB для управления приводами, включая линейные актуаторы, сервомоторы, силовые цепи, тепловое управление и методы повышения помехоустойчивости в сложных промышленных условиях.
Проектирование PCB линейного актуатора и схемы управления
Линейные актуаторы требуют точного управления двумя основными процессами: обратной связью по положению и формированием сигналов управления двигателем. При разработке платы необходимо одновременно учитывать большие токи силовой части и сохранение качества слабых аналоговых сигналов от датчиков положения.
Управление двигателем через H-мост: Центральным элементом большинства систем является схема H-моста, которая отвечает за изменение направления вращения и регулировку скорости двигателя. Для приводов с током до 5A хорошо подходят интегрированные решения, например DRV8871, которые уже включают встроенные функции защиты. В системах с повышенной мощностью применяются дискретные схемы на MOSFET-транзисторах, размещённые на платах с увеличенной толщиной меди, что позволяет эффективно отводить тепло от силовых компонентов.
Системы обратной связи по положению: Для определения положения линейных приводов используются потенциометрические датчики, оптические энкодеры или датчики Холла. PCB должна обеспечивать стабильные опорные напряжения и корректную фильтрацию сигналов энкодера. При передаче сигналов через длинные кабели особенно важна дифференциальная разводка, а также грамотный расчёт контроля импеданса для сохранения качества сигнала и защиты от внешних помех.
Архитектура питания: Большинство конструкций требуют нескольких уровней напряжения: высоковольтная линия питания двигателя (12-48V), логическое питание управляющей электроники (3.3-5V) и точные аналоговые опорные напряжения. Использование многослойных печатных плат позволяет создавать отдельные силовые полигоны и слои питания, улучшая распределение энергии и снижая влияние шумов между различными цепями.
Защита и безопасность системы: Защита от перегрузки по току, аварийное отключение при перегреве и входы концевых выключателей позволяют предотвратить повреждение как самого актуатора, так и управляющей PCB. Измерение тока с помощью шунтирующих резисторов обеспечивает дополнительный контроль состояния системы и возможность реализации алгоритмов управления с обратной связью.
Компоненты и разводка PCB управления сервомотором
Управление сервоприводами требует значительно более высокой точности и быстрого отклика по сравнению с обычными линейными актуаторами. PCB должна обеспечивать работу сложных алгоритмов управления, одновременно снижая влияние электромагнитных помех от высокочастотного переключения силовых элементов.
Интеграция современных алгоритмов управления: Современные сервосистемы используют специализированные микросхемы управления двигателями, например TMC4671, либо микроконтроллеры ARM Cortex-M с поддержкой алгоритмов векторного управления FOC. Такие решения требуют быстрого преобразования аналоговых сигналов через АЦП и точной генерации PWM-сигналов с детерминированным временем срабатывания.
Архитектура измерения тока: Трёхфазные сервомоторы требуют контроля тока минимум в двух фазах. Шунтирующие резисторы с дифференциальными усилителями являются экономичным решением для большинства применений, тогда как изолированные датчики тока обеспечивают более высокий уровень защиты от шумов в мощных приводных системах.
Разработка интерфейса энкодера: В сервоприводах обычно применяются инкрементальные квадратурные или абсолютные энкодеры для определения положения ротора. Квадратурные интерфейсы требуют использования дифференциальных приёмников с правильным согласованием, а абсолютные энкодеры используют протоколы SPI, SSI или BiSS, где необходимо тщательно контролировать целостность сигнала.
Реализация драйверов затворов: Высокопроизводительные сервоприводы используют драйверы затворов IGBT или MOSFET с bootstrap-цепями. При разводке PCB необходимо минимизировать индуктивность контура управления затвором и одновременно обеспечить достаточную изоляцию между управляющей и силовой частью.
Управление тепловыми режимами мощных PCB приводов
При работе платы управления приводом основными источниками тепла становятся силовые MOSFET во время переключения, резисторы измерения тока и стабилизаторы напряжения. Грамотно спроектированная система охлаждения помогает увеличить срок службы компонентов и сохранить точность управления при длительной эксплуатации.
Стратегия теплового проектирования: Для мощных приводных систем применяются PCB с высокой теплопроводностью, которые обеспечивают эффективный отвод тепла. Тепловые переходные отверстия соединяют поверхностно установленные компоненты с внутренними медными слоями, формируя трёхмерную сеть распределения тепловой энергии.
Оптимизация размещения компонентов: Нагревающиеся элементы необходимо отделять от чувствительных электронных цепей. Силовые компоненты рекомендуется размещать ближе к краям платы для удобного подключения радиаторов. Датчики температуры следует располагать вдали от локальных источников нагрева, чтобы получать точные измерения.
Продвинутые решения охлаждения: При мощности выше 15W часто требуется установка внешних радиаторов. Принудительное воздушное охлаждение позволяет увеличить допустимую нагрузку, а специальные теплопроводящие материалы между компонентами и системой охлаждения повышают эффективность передачи тепла.
Методы тестирования и диагностики PCB приводов
Комплексное тестирование необходимо для подтверждения стабильной работы PCB привода во всём диапазоне эксплуатации. Проверке подвергаются как электрические характеристики, так и механическая работа системы под различными нагрузками.
Электрическая проверка: Необходимо проверить работу источников питания при различных значениях нагрузки и входного напряжения. Защитные цепи и ограничение тока тестируются в аварийных режимах. Целостность управляющих сигналов и временные параметры проверяются в различных температурных условиях с использованием автоматизированного тестового оборудования.
Функциональное испытание под нагрузкой: Работа актуатора проверяется при разных механических нагрузках для оценки стабильности управления. Во время длительных циклов работы контролируются потребляемый ток, повышение температуры и точность позиционирования, что позволяет выявить потенциальные проблемы до установки оборудования у заказчика.
EMC-испытания и экологические тесты: Проверка излучаемых помех подтверждает эффективность фильтрующих цепей. Циклические температурные испытания позволяют оценить надёжность паяных соединений в промышленном диапазоне температур. Вибрационные тесты подтверждают механическую прочность конструкции для работы в тяжёлых производственных условиях.
Промышленное применение и требования к проектированию
PCB управления приводами используются в самых разных областях — от высокоточного позиционирования до тяжёлого промышленного оборудования. Каждая сфера предъявляет собственные требования к конструкции и выбору компонентов.
Прецизионное производство: Станки с ЧПУ требуют исключительной точности положения (±5 micrometers) и высокой повторяемости. Конструкция PCB должна минимизировать температурный дрейф и обеспечивать стабильные опорные напряжения. Устойчивость к шумам становится критически важной из-за электромагнитных воздействий от окружающего оборудования.
Упаковочное оборудование: Высокоскоростные механизмы требуют быстрого ускорения и торможения с точным позиционированием. Алгоритмы управления должны предотвращать перелёт позиции и одновременно обеспечивать быстрый отклик. Координация нескольких осей требует точной синхронизации и обмена данными между контроллерами.
Медицинское и лабораторное оборудование: Для таких систем важны практически бесшумная работа и высокая точность перемещения. PCB должна иметь минимальный уровень электромагнитного излучения и обеспечивать максимальную надёжность. Требования FDA могут предусматривать дополнительную документацию и процедуры валидации.
Безопасность и соответствие стандартам: Многие промышленные системы требуют применения решений с функциями безопасности, резервным контролем и аварийным режимом работы. Промышленные контроллеры безопасности взаимодействуют с контроллерами приводов через специальные протоколы связи с определёнными требованиями к времени реакции.
Наши возможности SMT-сборки позволяют производить сложные платы управления приводами с комплексным тестированием, контролем качества и соблюдением требований промышленного производства.
Часто задаваемые вопросы
Вопрос: Чем отличается PCB линейного актуатора от PCB управления сервомотором?
PCB линейного актуатора обычно используется для управления движением по одной оси и имеет более простую систему обратной связи. Сервоприводные платы рассчитаны на работу с многофазными двигателями, сложными алгоритмами управления и более высокими требованиями к точности.
Вопрос: Как предотвратить температурный дрейф в системах высокой точности?
Необходимо применять температурно-компенсированные компоненты, использовать программную компенсацию на основе данных температурного мониторинга и правильно проектировать систему отвода тепла для минимизации температурных изменений.
Вопрос: Какие протоколы связи лучше всего подходят для многоосевых систем?
EtherCAT обеспечивает детерминированную передачу данных в реальном времени для синхронного управления движением. Сети CAN подходят для менее скоростных приложений, обеспечивая надёжную связь и хорошую устойчивость к помехам.
Вопрос: Насколько важна защита от электромагнитных помех для PCB управления приводом?
Она является критически важной для стабильной работы в промышленной среде. Правильная разводка PCB, качественное заземление и фильтрация предотвращают влияние электромагнитных помех на управляющие сигналы.
Вопрос: Какие уровни мощности могут поддерживать PCB приводов?
Большинство PCB управления приводами рассчитаны на непрерывный ток от 1-50A в зависимости от эффективности теплового управления. Кратковременные пиковые токи могут достигать 2-3 раз выше номинального непрерывного значения.