
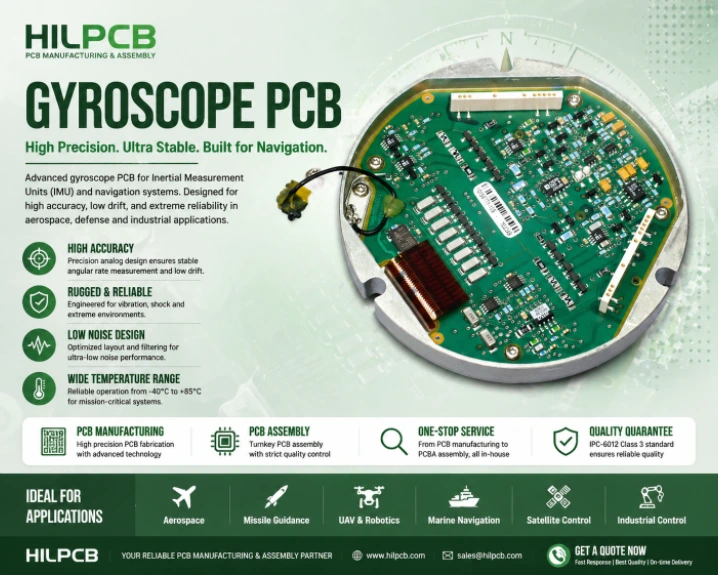
Гироскоп измеряет угловую скорость — то, насколько быстро и в каком направлении вращается платформа. Мировой рынок инерциальных измерительных модулей (IMU), оцениваемый в 22,6 млрд долларов в 2023 году и, по прогнозам, достигший 35 млрд долларов к 2030 году, зависит от печатных плат гироскопов. Они составляют основу IMU, обеспечивая работу автопилотов самолетов, систем наведения ракет, управления ориентацией спутников, навигации автономных транспортных средств и ориентации хирургических роботов. Печатная плата служит интерфейсом с чувствительным элементом, формирует и оцифровывает сигнал, применяет калибровку и компенсацию дрейфа, а также выводит данные о вращении в главный навигационный компьютер.
Технологии инерциальной навигации разрабатываются в США (Honeywell, Northrop Grumman), Франции (Safran, iXblue), Германии (Northrop Grumman LITEF) и Великобритании (Atlantic Inertial Systems). Этим компаниям требуются печатные платы для гироскопов с прецизионной аналоговой трассировкой и климатическими испытаниями, соответствующими стандартам военной и коммерческой авиации.
Особенную сложность при проектировании печатных плат гироскопов представляет точность измерений. MEMS-гироскоп навигационного класса должен разрешать угловые скорости ниже 0,01°/с со стабильностью смещения лучше 1°/час, что требует от электроники печатной платы вносить меньше шума, чем сам датчик. Любой электронный шум, тепловой дрейф или артефакт вибрации напрямую трансформируется в ошибку навигации, накапливающуюся с течением времени.
Производственные возможности HILPCB: Мы производим печатные платы гироскопов и IMU с прецизионной аналоговой компоновкой для уровня шума в субмикровольтовом диапазоне, используя конструкцию HDI для компактных модулей IMU, термостабильные материалы с высоким Tg и сертификацию IPC-6012 класса 3 для оборонных и аэрокосмических программ.
В этом руководстве
- Проектирование интерфейса печатной платы MEMS-гироскопа
- Электроника для волоконно-оптических и кольцевых лазерных гироскопов
- Компенсация дрейфа и калибровка
- Многоосевая интеграция IMU и климатическое проектирование
- Технологичность (DFM), тестирование и анализ затрат
- Производство печатных плат гироскопов HILPCB
Проектирование интерфейса печатной платы MEMS-гироскопа
Характеристики MEMS-гироскопов варьируются в 100 раз, и интерфейс печатной платы изменяется соответственно: от простого цифрового соединения до прецизионных цепей аналоговых сигналов, требующих лабораторной строгости при компоновке.Потребительские MEMS-гироскопы (Bosch BMI270, TDK ICM-42688, STMicroelectronics LSM6DSO) интегрируют всё в один корпус. Печатная плата обеспечивает соединение по SPI или I²C, развязку в пределах 1 мм от выводов питания и монтаж без механических напряжений согласно технической спецификации.
Тактические/навигационные MEMS-гироскопы (Honeywell HG4930, Northrop Grumman LN-200A) обеспечивают аналоговый вывод скорости, требующий прецизионного инструментального усилителя (КОСС >100 дБ, шум <5 нВ/√Гц), фильтра подавления наложения спектров (100–500 Гц) и 24-битного сигма-дельта АЦП с частотой дискретизации 1–10 кВыб/с.
В HILPCB наши аналоговые топологии гироскопов реализуют критически важные методы, которые отделяют характеристики, ограниченные датчиком, от измерений, ухудшенных шумом:
- Охранные трассы: Окружение аналогового входа для перехвата токов поверхностной утечки, искажающих высокоимпедансный тракт измерения.
- Измерительные резисторы с подключением Кельвина: 4-проводные соединения устраняют ошибку сопротивления дорожек при измерении тока смещения.
- Тепловая симметрия: Равномерная площадь меди с обеих сторон дифференциальных входов предотвращает смещение постоянного тока из-за эффекта термопары.
- Выделенная аналоговая земля: Одноточечное соединение под АЦП предотвращает протекание цифровых токов переключения через аналоговый тракт.
Характеристики MEMS-гироскопа чрезвычайно чувствительны к напряжению при пайке; сборка SMT может сместить выходной сигнал на несколько градусов в секунду. Точно соблюдайте температурный профиль оплавления производителя, избегайте изгиба печатной платы во время разделения панелей и обеспечьте 24–72 часа для снятия напряжений перед калибровкой.
Электроника для волоконно-оптических и кольцевых лазерных гироскопов
Технологии FOG и RLG обеспечивают стабильность смещения в 100–1000 раз выше, чем у MEMS, что делает возможной навигацию без GPS в течение часов или дней. И те, и другие требуют прецизионной аналоговой электроники, выводящей стандартное производство печатных плат на пределы возможностей.Волоконно-оптический гироскоп определяет вращение с помощью эффекта Саньяка. Печатная плата включает в себя драйвер SLD со стабилизацией интенсивности, драйвер фазового модулятора (50–200 кГц), трансимпедансный усилитель (TIA) фотодетектора и цифровую демодуляцию. Важнейшим требованием является изоляция >80 дБ между гармониками драйвера модулятора и TIA, что достигается за счет полоскового экранирования с непрерывными плоскостями заземления в многослойных конструкциях. Драйвер SLD требует отдельного малошумящего регулятора с пульсациями <10 мкВ (среднеквадратичное значение).
Кольцевые лазерные гироскопы используют газовый разряд в оптическом резонаторе. Печатная плата обеспечивает регулировку тока разряда (1–5 мА, стабильность ±0,01%), управление двигателем вибрационной подставки и электронику подсчета интерференционных полос. Стабильность тока имеет первостепенное значение: изменение на 0,01% изменяет показатель преломления газа, изменяя резонанс полости и внося ошибку смещения. Обязательны прецизионные токоизмерительные резисторы (±5 ppm/°C) и малошумящие усилители обратной связи (дрейф смещения <1 мкВ).
Для обеих технологий финальный АЦП не должен ограничивать достижимую точность: 24-битный сигма-дельта для навигации, входной шум ниже 1–10 мкВ (среднеквадратичное значение) и дрейф коэффициента усиления ниже специфицированного дрейфа смещения гироскопа во всем диапазоне температур.
Компенсация дрейфа и калибровка
Дрейф смещения гироскопа — медленное блуждание выходного сигнала при нулевой скорости — является фундаментальным ограничением точности в инерциальной навигации. Каждый градус/час некомпенсированного дрейфа равен 1 морской миле ошибки местоположения на каждый час счисления пути.Смещение MEMS изменяется на 0,01–0,1°/с/°C для датчиков тактического класса. Компенсация требует наличия прецизионного датчика температуры (±0,1°C) в пределах 5 мм от корпуса гироскопа, с полиномиальной коррекцией на основе заводской калибровки, хранящейся в энергонезависимой памяти. Датчик температуры должен отслеживать температуру корпуса гироскопа, а не окружающего воздуха: термопереходы (thermal vias), соединяющие датчик и контактные площадки гироскопа через внутренние медные слои, улучшают тепловую связь, а термически симметричная заливка медью предотвращает локальные градиенты. Источники тепла должны находиться на расстоянии >20 мм от гироскопа.
Вклад электронного шума печатной платы в вариацию Аллана можно уменьшить с помощью трех механизмов: шума источника питания (многокаскадная LC-фильтрация со срезом ниже полосы пропускания измерения), шума квантования АЦП (перекрестная дискретизация с цифровой децимацией) и токов утечки печатной платы (охранные трассы и чистое производство в пределах допусков по загрязнению IPC-TM-650).
Инерциальные модули (IMU) навигационного класса требуют заводской калибровки на прецизионном поворотном столе при более чем 5 температурных точках. Печатная плата должна иметь интерфейс калибровки (последовательный, JTAG или контрольные точки), доступный без разборки корпуса.
Многоосевая интеграция IMU и климатическое проектирование
Полноценный IMU интегрирует 3 гироскопа, 3 акселерометра и, при необходимости, 3 магнитометра на одной плате — поддерживая характеристики отдельных датчиков и справляясь с перекрестными помехами, вибрациями и компактной компоновкой, которая часто требует [гибко-жесткой конструкции](/products/rigid-flex-pcb/) для 3D-сложенных сборок.Механическая связь через подложку печатной платы передает энергию вибрации между ортогональными датчиками. Это смягчается жесткой конструкцией платы, креплением, специфицированным производителем, и пластинами жесткости под массивами датчиков. MEMS-гироскопы выпрямляют вибрацию на определенных частотах в ошибку смещения постоянного тока (VRE), что устраняется с помощью эластомерных изоляторов (100–200 Гц), толстой конструкции платы (выталкивающей резонансы выше полосы изоляции) и цифровых гребенчатых фильтров, нацеленных на известные частоты вибрации.
Температурные градиенты создают дифференциальное тепловое расширение, смещающее выходной сигнал гироскопа. Термически симметричная заливка медью и расстояние >20 мм от источников тепла обеспечивают однородную тепловую среду. Для высочайшей точности активное регулирование TEC (элементом Пельтье) внутри термостатированного корпуса изолирует датчики от колебаний окружающей среды.
Для оборонных применений требуется соответствие стандарту MIL-STD-810H — выживание при случайной вибрации от 5 до 2000 Гц со среднеквадратичным значением 3–5G без выхода компонентов из строя или значительного дрейфа смещения.
Технологичность (DFM), тестирование и анализ затрат
Точная ориентация датчика относительно системы координат платы имеет решающее значение — ошибка угла монтажа напрямую переходит в ошибку навигации. Печатная плата должна иметь плоские монтажные участки без механических напряжений с точными опорными элементами для выравнивания системы. Записи температурного профиля оплавления обязательны для прослеживаемости, так как избыточная температура сдвигает калибровку датчика из-за остаточного напряжения корпуса.| Компонент | Потребительский IMU | Тактический IMU | Навигационный IMU |
|---|---|---|---|
| Гироскоп | MEMS $2–5 | MEMS $50–200 | FOG $1000+ |
| Слои печатной платы | 2–4 | 6–8 | 8–12 |
| Материал | Стандартный FR-4 | Высокотемпературный FR-4 (High-Tg) | Низкие потери/High-Tg |
| Общая стоимость печатной платы | $5–15 | $50–200 | $500–2000 |
Почему производители IMU и навигационного оборудования выбирают HILPCB
С 2017 года компания HILPCB реализовала более 180 программ по созданию печатных плат для гироскопов и IMU для компаний, занимающихся инерциальной навигацией в США, Германии, Франции, Великобритании и Канаде. Наша платформа поддерживает проекты от потребительских MEMS на 4-слойном FR-4 до волоконно-оптических гироскопов навигационного класса на 12-16-слойных многослойных конструкциях с материалами с низким КТР (CTE).
Наша команда инженеров проверяет проекты IMU на предмет монтажного напряжения датчиков, резонансов вибрации, шума источника питания и целостности аналоговых сигналов. Для гибко-жестких сборок IMU наша обработка полиимида гарантирует надежные гибкие переходы при непрерывном вращении и термоциклировании. Каждая плата поставляется с сертификацией IPC-6012 класса 3 и полной прослеживаемостью материалов. От создания прототипов до массового производства согласованность нашего процесса поддерживает уровень шума в субмикровольтовом диапазоне, необходимый для вашего инерциального приложения.
Часто задаваемые вопросы о печатных платах гироскопов
Как компоновка печатной платы влияет на стабильность смещения MEMS-гироскопа?
Плохая компоновка печатной платы может внести механические напряжения, температурные градиенты и электрический шум, которые проявляются в виде дрейфа смещения. Асимметричное распределение меди вызывает неравномерное тепловое расширение, а плохая фильтрация питания вносит шум в аналоговую полосу пропускания измерения.
Почему строгое соблюдение профилей оплавления критично для печатных плат IMU?
Корпус MEMS-гироскопа чрезвычайно чувствителен к остаточным термомеханическим напряжениям. Отклонение от заданного производителем профиля оплавления может вызвать постоянную деформацию MEMS-структуры, фундаментально изменяя ее заводскую калибровку и нулевое смещение за пределы возможностей программной компенсации.
В чем преимущество гибко-жестких конструкций для многоосевых сборок IMU?
Гибко-жесткая печатная плата позволяет ортогонально монтировать гироскопы по осям X, Y и Z в одной непрерывной схеме. Это устраняет проблемы веса, надежности и вариаций импеданса, присущие физическим разъемам, и позволяет точно сложить датчики в компактный трехмерный кубический корпус.
Отправьте свои требования к печатным платам гироскопов/IMU →