
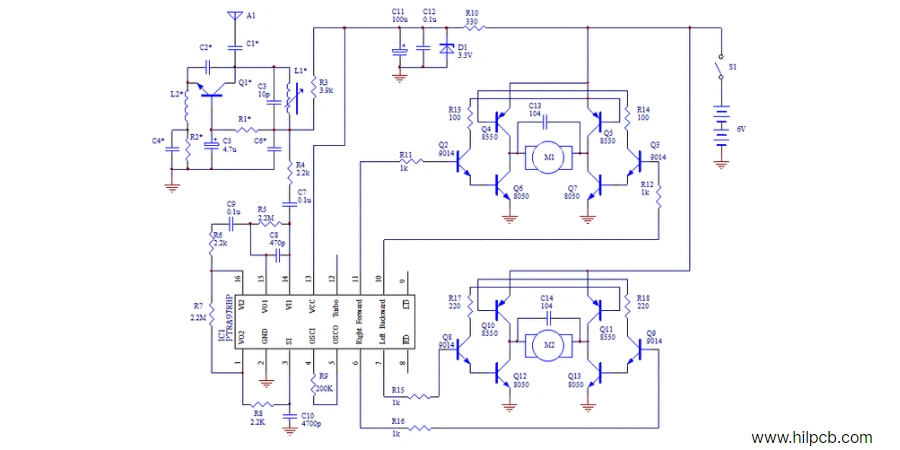
Схема радиоуправляемой машины преобразует команды оператора в безопасное управление тягой и поворотом. В нее входят радиоканал или другой беспроводной интерфейс, декодирование команд, моторный привод, рулевой сервопривод, дерево питания, защиты, прошивка и контролируемое поведение при потере связи. Конкретная реализация зависит от класса продукта: простая игрушка, хоббийная модель и программируемая робототехническая платформа требуют разных архитектур. Наше руководство по схемам дистанционного управления подробнее рассматривает распространенные типы ИК- и RF-систем.
Главная ошибка — выбирать детали по отдельности. Приемник может работать на столе, а затем перезагружаться от пуска двигателя; мощный ESC может создавать помехи антенне; сервопривод может просаживать общую шину; корректная команда может стать опасной, если прошивка не определяет состояние после brownout или обрыва связи. Поэтому проект начинают с интерфейсного контракта, профиля нагрузок и таблицы безопасных состояний.
Для разработчика результатом должна быть трассируемая схема и PCB. Для NPI и испытаний — измеримые режимы от запуска до stall/fault. Для закупок — BOM, версии радио и прошивки, разъемы, допустимые замены, fixture и критерии приемки, по которым можно сравнить поставщиков.
Краткие выводы
- Не существует единой «современной схемы RC-машины». Интегрированная игрушечная плата, приемник плюс отдельный ESC и робот-платформа решают разные задачи.
- 2,4 ГГц, frequency hopping, PWM, serial bus и telemetry — свойства выбранной радиосистемы, а не обязательные признаки любого дистанционного управления.
- Дерево питания рассчитывают по фактическим средним, пусковым, stall и импульсным токам двигателя и серво, а также по brownout threshold логики.
- Для brushed DC обычно нужен H-мост или внешний драйвер; для BLDC — трехфазный inverter/ESC с отдельной коммутацией и защитами. Эти силовые секции нельзя смешивать в одной общей рекомендации.
- Failsafe должен задавать поведение при старте, отсутствии bind, потере пакетов, зависшей команде, brownout, перегреве и overcurrent.
- «Разделить земли» недостаточно. Нужно спроектировать путь возвратного тока, точку соединения доменов, развязку и физическое расстояние между RF, логикой и моторной петлей.
- Дальность проверяют в корпусе, с аккумулятором, проводами, работающим двигателем и разными ориентациями; лабораторный тест голой платы не представляет продукт.
- Закупкам нужны точные part numbers двигателя, серво, радио, аккумулятора, разъемов и прошивки, а не только Gerber и надпись «RC controller».
Содержание
- Выбрать класс архитектуры
- Зафиксировать интерфейсный контракт
- Построить дерево питания
- Выбрать привод двигателя
- Подключить рулевой сервопривод
- Спроектировать радиоканал
- Определить безопасные состояния
- Развести RF, логику и силовую часть
- Проверить тепловой режим и защиты
- Разработать прошивку как часть изделия
- Провести EVT, DVT и pilot
- Построить матрицу испытаний
- Управлять BOM и заменами
- Сравнить стоимость и срок
- Подготовить RFQ
- Определить границы HILPCB
- FAQ
Какую архитектуру выбрать для радиоуправляемой машины?
Архитектура определяется не скоростью машины, а требованиями к цене, ремонтопригодности, настройке, телеметрии, безопасности и производству. Сначала выберите границу модулей, затем интерфейсы между ними.
| Вариант | Типичный состав | Преимущество | Главный риск | Когда уместен |
|---|---|---|---|---|
| Одна интегрированная плата | радио, MCU/logic, H-мост, regulator и разъемы на одной PCB | минимум разъемов и низкая assembly complexity | RF и motor noise тесно связаны; замена одного блока меняет всю плату | массовый простой продукт с замороженной конфигурацией |
| Приемник + отдельный ESC + серво | готовая радиосистема, ESC и стандартные межмодульные кабели | модульность, настройка и сервис | pinout, rail voltage, ground, failsafe и protocol могут не совпасть | хоббийная модель или платформенная конструкция |
| Собственная control PCB + power stage | радио/MCU/sensors на control board, силовая плата отдельно | контролируемые интерфейсы и EMI partition | больше разъемов, BOM и validation | робот, telemetry platform или продукт с несколькими приводами |
| Радиомодуль с сертификацией + carrier | модуль содержит RF, carrier — питание, мотор и I/O | снижает RF-design risk | требования к антенне и интеграции модуля все равно обязательны | малые/средние серии и быстрый NPI |
Модульность не означает совместимость. Для каждого соединения задайте voltage domain, signal direction, timing, connector keying, ground/reference, startup state и реакцию на обрыв. Отдельная статья о платах дистанционного управления рассматривает пульт как самостоятельное изделие; здесь фокус — приемная и силовая часть машины.
Какие интерфейсы нужно зафиксировать до схемотехники?
Интерфейсный контракт устраняет скрытые предположения. Название «servo output» или «ESC input» не задает уровень, период, neutral value, startup behavior и failsafe.
| Граница | Обязательные данные | Проверка |
|---|---|---|
| Аккумулятор → плата | chemistry, series count, voltage range, connector, polarity, continuous/peak current | reverse polarity, inrush, undervoltage и connector temperature |
| Приемник → MCU/ESC | protocol, voltage, frame/update behavior, channel map, timeout и error indication | logic analyzer, malformed/lost-frame injection |
| MCU → motor driver | direction, duty/command range, dead time, brake/coast mode и enable default | startup, reversal, stall и command-limit tests |
| MCU/приемник → серво | supply rail, command format, neutral/endpoints, update rate и timeout | no-load и stall transient, endpoint calibration |
| Sensors → MCU | bus, voltage, bandwidth, mounting axis и diagnostic status | data plausibility и disconnect test |
| Programming/debug | connector/pads, boot mode, security, image ID и recovery | fixture programming, readback/hash и failed-program handling |
Если используется готовый приемник или ESC, его инструкция и версия прошивки входят в controlled baseline. Одинаковый разъем не гарантирует одинаковый pinout, supply voltage или signal semantics.
Как рассчитать питание без перезагрузки приемника и MCU?
Дерево питания строят от профиля нагрузки. Номинальный ток двигателя не описывает пуск, блокировку ротора, торможение, резкую смену направления и механическую нагрузку; аналогично серво может создавать короткий токовый импульс при ударе колеса или достижении упора.
Составьте таблицу режимов:
| Режим | Двигатель | Серво | Радио/логика | Что измерять |
|---|---|---|---|---|
| Power-on | остановлен или запрещен | неизвестное/neutral state | regulator startup и reset | inrush, rail ramp, reset release |
| Idle | малый ток | удержание | RX active | quiescent current и noise floor |
| Разгон | пусковой импульс | возможная коррекция | прием команд | battery sag, logic rail dip и current peak |
| Резкий поворот | нагрузка зависит от движения | высокий transient/stall risk | команда steering | servo rail и ground shift |
| Торможение/reverse | regenerative или switching transient | зависит от маневра | command processing | bus overshoot, driver state и reset |
| Заклинивание | stall/fault current | возможно stall | failsafe/diagnostic | current limit, temperature и shutdown |
Power budget должен включать input range аккумулятора, regulator efficiency, copper/connector loss, capacitor impedance, brownout threshold, restart behavior и запас по температуре. Проверяйте осциллографом прямо на выводах приемника/MCU и драйвера, а не только на лабораторном источнике.
Нельзя автоматически объединять зарядное устройство, battery protection и motor power path. Архитектура зависит от chemistry и pack design. Параметры зарядки, balancing, temperature sensing, enclosure и допустимый режим работы во время зарядки задает ответственная за батарейную систему команда.
Чем отличаются схема brushed DC и BLDC ESC?
Brushed DC motor обычно управляется H-мостом: направление задается активной диагональю, скорость — выбранным методом PWM/current control, а brake/coast — состояниями ключей. BLDC требует трехфазного inverter и алгоритма коммутации или control loop; готовый ESC может скрывать эти детали, но его вход, питание, защита и конфигурация остаются частью системного контракта.
| Решение | Входные данные | Ключевые проверки | Что нельзя предполагать |
|---|---|---|---|
| Интегрированный H-мост | motor voltage, stall/operating current, PWM, brake/coast, thermal path | current sense, overcurrent, reverse, temperature и EMI | что package current rating равен допустимому току PCB/продукта |
| Дискретный H-мост | MOSFET, gate driver, dead time, shunt, protection и layout | switching node, shoot-through, SOA, gate waveform и fault response | что низкий RDS(on) сам решает thermal/EMI |
| Готовый BLDC ESC | input protocol, cell count, motor KV/phase current, firmware/settings и cooling | arming, startup, load transient, braking, temperature и lost signal | что любой ESC совместим с любым мотором/приемником |
| Собственный BLDC inverter | motor parameters, rotor position/control method, current/voltage sensing и firmware | phase current, dead time, commutation, protection, EMC и functional safety | что это просто «три H-моста» без control validation |
Current sense полезен не только для защиты: он помогает обнаружить заклинивание, механическую перегрузку и расхождение между командами и фактической нагрузкой. Но threshold и reaction должны выводиться из двигателя, драйвера, аккумулятора, PCB и mission profile.
Материалы о PCB управления двигателем дают больше деталей по силовой части. В RC-системе дополнительно требуется доказать, что моторный switching не нарушает радио и командную логику.
Как подключить сервопривод и не вызвать просадку питания?
Сервопривод — это одновременно command interface, импульсная нагрузка и механическая система с упорами. Его нельзя считать «маленьким сигнальным модулем».
Зафиксируйте:
- part number, допустимое supply range и connector pinout;
- no-load, moving и stall current по данным и измерению;
- command format, neutral, endpoints, direction и update behavior;
- допустимый угол/ход рулевого механизма без mechanical stall;
- rail source, current limit, capacitance и общую землю;
- поведение при отсутствующей, некорректной или устаревшей команде;
- калибровку и данные, сохраняемые в производстве.
В end-of-line test недостаточно увидеть движение. Нужно проверить direction, neutral, оба endpoint, current signature и отсутствие продолжительного stall. Если механическая сборка меняет linkage, калибровка относится к конфигурации продукта, а не только к PCB.
Как спроектировать радиоканал и антенну рядом с двигателем?
Сначала выберите radio/protocol по рынку, range, coexistence, latency/update, telemetry, security, power и approval strategy. Затем следуйте текущему hardware integration guide именно выбранной микросхемы или модуля. Частота 2,4 ГГц распространена, но не является обязательной; frequency hopping и output format также зависят от системы.
Для PCB и корпуса задайте:
- antenna type, feed, matching/tuning access и ground reference;
- keep-out от copper, battery, motor, heatsink, display и cable bundles;
- положение платы и ориентации продукта;
- enclosure material, coating, fasteners и nearby metal;
- RF supply filtering и separation от switching nodes;
- programming/test pads, которые не создают паразитный stub в RF path;
- conducted test point или production method, если он предусмотрен radio design;
- region/market variants и controlled radio configuration.
Дальность измеряют не только на открытом столе. Матрица должна включать работающий motor/servo, разные battery states, orientations, корпус, оператора/землю, expected environment и lost-packet metric. Если используется предварительно одобренный модуль, соблюдение его antenna, layout и enclosure conditions остается обязательным; окончательная оценка продукта принадлежит product owner.
Что должна делать машина при потере связи или brownout?
Failsafe — это детерминированная таблица состояний, а не одна строка «остановить мотор». Она должна учитывать, что MCU, приемник и драйвер могут перезапускаться не одновременно.
| Событие | Тяга | Руление | Диагностика | Выход из состояния |
|---|---|---|---|---|
| Power-on/reset | output disabled, brake/coast по risk assessment | безопасное положение или controlled hold | reset cause | только после valid initialization и command qualification |
| Нет bind/valid link | запрещена | заранее заданное безопасное состояние | link status | после подтвержденной связи и последовательности arming |
| Потеря пакетов/timeout | controlled ramp или немедленное отключение по hazard analysis | neutral/hold по механическому риску | timeout counter | только после заданного числа valid frames |
| Зависшая команда | ограничение по command age и plausibility | то же | stale-data flag | новая допустимая последовательность |
| Brownout | hardware-safe outputs до старта firmware | не создавать импульс | reset/brownout log | полный re-arm, без восстановления старой тяги |
| Overcurrent/overtemperature | limit или shutdown | сохранить управляемость, если питание позволяет | latched/non-latched fault | условие охлаждения, power cycle или service rule |
Безопасное действие зависит от массы, скорости, тормозной способности, среды и механики. Для игрушки, спортивной модели и автономного робота hazard analysis даст разные решения. PCB/PCBA supplier не определяет допустимый stopping behavior конечного изделия.
Как развести RF, логику и моторную силовую часть на PCB?
Цель partitioning — контролировать токовые петли и coupling paths. Просто разрезать ground plane опасно: return current может обойти разрыв через кабель, shield или signal line и увеличить помехи.
| Зона | Основная петля | Правило размещения/трассировки | Проверка |
|---|---|---|---|
| Battery input | connector, protection, bulk capacitor и driver | короткая широкая high-current loop | voltage drop, temperature и transient |
| Motor switching | MOSFET/driver, shunt и motor connector | минимальная commutation loop, далеко от antenna/RX | probe waveform, near-field и conducted noise |
| Logic supply | regulator, decoupling, MCU и receiver | локальные capacitors и контролируемый return | rail noise и reset margin |
| RF | radio, matching, feed и antenna | непрерывный reference и vendor keep-out | conducted/OTA/range test |
| Servo power | regulator/BEC, connector и return | не направлять stall current через RF/MCU reference | servo transient и ground shift |
| Sensors | quiet supply/reference и short bus | защита от motor cable и switching nodes | data errors при worst-case drive |
Motor cable, battery lead и servo cable являются частью EMI geometry. Добавление capacitor, ferrite или shield без измерения может переместить resonance или ухудшить edge/current path. Сначала найдите coupling path, затем выберите компонент и подтвердите его на изделии.
Для плотной конструкции может потребоваться многослойная PCB, но число слоев определяется return paths, current, routing density, thermal spreading и стоимостью, а не словом «RC». RF section оценивают по правилам высокочастотной PCB, если собственная antenna/feed действительно находится на плате.
Какие защиты и тепловые проверки обязательны?
Набор защит выводится из источника энергии и failure modes. Возможные функции включают reverse-polarity protection, fuse/e-fuse, undervoltage behavior, overcurrent, short-circuit response, overtemperature, gate/driver fault и connector keying. Наличие функции в IC не доказывает, что порог и реакция безопасны для всей системы.
Thermal validation должна охватывать:
- expected ambient и enclosure;
- acceleration, sustained load, hill/traction load и steering activity;
- stall/fault duration, ограниченный risk assessment;
- battery state и supply variation;
- MOSFET/driver, shunt, regulator, connector, cable и copper hotspots;
- повторные циклы и heat soak;
- датчик температуры, его расположение и firmware thresholds;
- degraded cooling, загрязнение или заблокированный airflow, если применимо.
Температуру измеряют на собранном изделии с репрезентативной механикой. Bench PCB без корпуса и нагрузки не подтверждает production limit.
Какие требования к прошивке входят в release package?
Прошивка определяет arming, command mapping, ramp, brake, steering endpoints, failsafe, fault recovery и telemetry. Поэтому «плата прошита» — недостаточное состояние для производства.
Release package включает:
- source/tag и build environment либо controlled binary;
- image version, hash/checksum и compatible hardware revision;
- bootloader, fuse/configuration и radio parameters;
- channel mapping, neutral/endpoints, direction и calibration defaults;
- timeout, arming, ramp, current/temperature limits и fault latching;
- programming method, fixture contacts, cycle time и readback/verification;
- serial/MAC/device ID handling, если используется;
- factory-test mode и production logs;
- rollback/recovery для неудачной прошивки;
- список параметров, которые может менять пользователь или завод.
Golden unit должен иметь известные hardware, firmware, radio и mechanical versions. Иначе он не является эталоном для диагностики.
Как провести EVT, DVT и pilot без потери конфигурации?
Каждая стадия закрывает другой риск и создает baseline для следующей.
| Стадия | Вопрос | Минимальные доказательства |
|---|---|---|
| Architecture review | границы модулей и safe states определены? | block diagram, interface contract, hazard/failsafe table |
| EVT | схема и прошивка работают во всех базовых режимах? | rail/current waveforms, RF link, motor/servo control, fault injection |
| DVT | изделие выдерживает corner и environment? | thermal, range/orientation, brownout, stall, vibration и pre-compliance plan |
| First article | производство повторило approved design? | BOM/revision, AOI/X-ray as applicable, programming log, EOL result |
| Pilot | процесс и test coverage находят реальные дефекты? | yield, first-pass, repair, false-fail/escape и failure Pareto |
| Production release | baseline и change rules устойчивы? | approved BOM, golden sample, fixture, test limits и retained records |
Изменение motor, servo, tire/gearing, battery, antenna, enclosure, power component, PCB supplier или firmware parameter может открыть новые current, RF, thermal или safety risks. ECO matrix должна указывать, какие испытания повторяются.
Какие испытания отличают RF, питание, прошивку и механику?
Хорошая матрица связывает symptom с измерением, а не заменяет диагностику функциональным «едет/не едет».
| Симптом | Возможные причины | Разделяющее измерение | Профилактика |
|---|---|---|---|
| MCU/RX reset при разгоне | battery sag, regulator transient, ground shift или EMI | simultaneous battery/logic rail/reset trace | load-profile power design и brownout test |
| Дергается серво | rail dip, noisy command, endpoint stall или lost frames | servo rail, command capture и current waveform | interface contract, local decoupling и calibration |
| Малая дальность | antenna detuning, enclosure, motor noise, supply noise или protocol config | conducted/RSSI-packet metric с motor on/off и orientation sweep | antenna integration review и product-level range test |
| Самопроизвольная тяга | startup pin state, stale command, reset race или firmware fault | power-cycle/brownout fault injection и output capture | hardware disable и explicit arming state |
| Перегрев драйвера | current profile, switching loss, poor copper/airflow или stall | current plus thermal map over mission cycle | driver/PCB thermal model и protection validation |
| Работает без корпуса, fails в сборке | antenna/metal, cable routing, heat или mechanical load | A/B test assembled versus open unit | configuration-controlled system DVT |
| Fail только в части партии | component alternate, solder, calibration или process drift | BOM lot, AOI/X-ray, programming/test logs и waveform sample | supplier control plan и traceability |
| Помехи соседним устройствам | motor switching, cable radiation, RF harmonics или enclosure | pre-compliance conducted/radiated scan | source/path/victim mitigation before certification |
End-of-line test обычно должен проверить identification, programming, standby current, receiver/link response, motor directions, brake/coast behavior, steering direction/endpoints, LEDs/sensors, fault flags и короткий load signature. Глубокие RF, thermal и stall tests выполняют по sampling/qualification plan, если их невозможно безопасно и быстро повторять на каждой единице.
Что закупки должны контролировать в BOM и у поставщика?
Наибольший риск создают не только дорогие IC, но и замены, которые меняют интерфейс или физику изделия.
| Позиция | Что фиксировать | Риск неконтролируемой замены |
|---|---|---|
| Radio/module | hardware/firmware version, antenna option, region/config | дальность, protocol, approval и coexistence |
| Motor | voltage, winding/KV, stall/operating behavior, connector | current, torque, thermal и driver stress |
| Servo | supply, command, current, geometry и spline/linkage | brownout, endpoint stall и mechanical fit |
| Battery/connector | chemistry, cells, protection, polarity и current | fire/electrical hazard, voltage и heating |
| Driver/MOSFET/shunt | electrical/thermal parameters и package | protection thresholds, loss и current accuracy |
| Regulator/capacitors | transient response, ESR, voltage/temp derating | reset, ripple и lifetime |
| PCB material/copper | stack-up, finished copper и process | current capacity, EMI, thermal и impedance |
| Firmware | image/hash, config, IDs и calibration | different behavior on identical hardware |
Supplier quote должен разделять PCB fabrication, component sourcing, SMT assembly, programming, calibration, fixture/NRE, functional test, documentation, packaging и rework policy. Для turnkey scope используйте единый approved BOM и change approval; описание услуги turnkey assembly не заменяет проектную спецификацию.
Какие решения увеличивают стоимость и срок?
Стоимость определяют энергия, плотность, radio strategy, test depth и supply risk, а не само название «радиоуправляемая машина».
| Driver стоимости/срока | Почему влияет | Как оптимизировать без скрытого риска |
|---|---|---|
| Собственная RF section | layout, tuning, pre-compliance и qualification | использовать подходящий модуль, если его границы приемлемы |
| Высокий motor current | copper, MOSFET, connector, thermal и fixture load | измерить реальный duty/current profile до oversizing |
| Одна очень плотная PCB | RF-power coupling и сложный debug | сравнить модульную и интегрированную архитектуры |
| Много вариантов motor/servo/battery | BOM, firmware config и validation matrix | стандартизировать интерфейсы и controlled variants |
| Programming/calibration | fixture, software, IDs и cycle time | создать factory mode и автоматический pass/fail log |
| Полный load test каждой единицы | безопасность, оборудование и длительность | разделить EOL screening и qualification sampling по risk |
| Поздняя замена радио/аккумулятора | re-layout, RF/power и повторная оценка | квалифицировать альтернативу до дефицита |
Закупки сравнивают unit price только после нормализации NRE, fixture, programming, test coverage, packaging, scrap/rework assumptions, MOQ, forecast и change notification.
Что включить в RFQ на PCB или PCBA RC-машины?
Полный RFQ позволяет фабрике оценить не только геометрию платы, но и assembly/test scope.
Файлы и конфигурация
- Gerber/ODB++/IPC-2581, drill, netlist, fab/assembly drawings и revision manifest;
- schematic, BOM с manufacturer part numbers и approved alternates;
- pick-and-place, polarity/orientation notes и 3D/mechanical constraints;
- PCB stack-up, finished copper, controlled impedance/RF notes, если применимо;
- connector pinout, cable/harness drawing и mating parts;
- hardware revision, firmware image/hash, config и programming instructions.
Нагрузки и интерфейсы
- battery chemistry/configuration, voltage range и connector;
- motor/servo/radio part numbers и datasheets;
- measured average, peak, stall и transient profiles либо validation plan;
- command protocol, channel map, update/timeout и safe states;
- thermal/environment mission profile;
- antenna/module placement, keep-out и enclosure details;
- regulatory markets и product owner requirements.
Производство и приемка
- prototype, pilot и volume quantities, delivery split и forecast;
- programming, serial/ID, calibration и golden-unit requirements;
- AOI, X-ray, ICT/flying probe, functional/EOL и sampling tests;
- fixture ownership, test software, limits, raw data и retention;
- first-article package, traceability и nonconformity reaction;
- packaging, battery/ESD handling scope и shipping boundaries;
- assumptions, exclusions, MOQ, quote validity и change-notification rule.
Для предварительной проверки файлов доступны Gerber Viewer и BOM Viewer. Они помогают найти очевидные проблемы data set, но не проверяют current profile, firmware, RF range, mechanics или safe-state logic.
Какой объем работ может подтвердить HILPCB?
HILPCB может оценить PCB/PCBA после получения файлов, BOM, stack-up, copper, motor/servo/radio identifiers, quantities, programming и test requirements. Возможность сборки, программирования, fixture, functional test, traceability и документации подтверждается после review и фиксируется в quotation.
Для предметной оценки передайте:
- released fabrication/assembly data;
- approved BOM и alternates;
- power/current profile и critical interfaces;
- firmware/programming package;
- RF/antenna/enclosure constraints;
- test matrix, fixture и acceptance limits;
- prototype/pilot/volume quantities и target dates.
DFM и assembly review не заменяют разработку radio protocol, motor control, battery safety, mechanical hazard analysis, firmware failsafe или сертификацию конечного продукта. Эти задачи остаются у product owner, если отдельный engineering scope не согласован. Пакет можно отправить через страницу запроса предложения.
Часто задаваемые вопросы о схемах радиоуправляемых машин
Из каких блоков состоит схема радиоуправляемой машины?
Минимальная система включает командный передатчик, приемник, декодирование, привод двигателя, рулевой привод, питание и safe-state logic. В интегрированной игрушечной плате блоки могут быть на одной PCB; в хоббийной модели приемник, ESC и серво часто отдельные.
Все RC-машины используют 2,4 ГГц и FHSS?
Нет. Диапазон, модуляция, frequency hopping, update rate и telemetry зависят от выбранной радиосистемы и рынка. Проектируйте PCB и прошивку по текущей документации конкретной микросхемы или модуля.
Можно ли напрямую подключить приемник к ESC и сервоприводу?
Только если совпадают voltage domain, pinout, command format, neutral/endpoints, update behavior и failsafe. Одинаковый трехконтактный разъем не доказывает электрическую или протокольную совместимость.
Чем ESC отличается от H-моста?
H-мост обычно управляет brushed DC motor в двух направлениях. BLDC ESC содержит трехфазный силовой каскад и коммутацию/control algorithm. Слово ESC может описывать готовый модуль, но его вход, питание, firmware и защиты все равно нужно квалифицировать.
Почему приемник перезагружается при разгоне?
Частые причины — просадка аккумулятора, transient response регулятора, общий импеданс возвратного пути и EMI от motor switching. Измеряйте одновременно battery rail, logic rail, reset и motor current на собранном изделии.
Нужно ли полностью разделять силовую и сигнальную землю?
Не обязательно и часто опасно делать это без модели возвратных токов. Разделяйте зоны и high-current loops физически, но задайте контролируемый reference/connection path, чтобы ток двигателя не возвращался через радио, MCU или signal cable.
Что должен делать failsafe при потере связи?
Он должен выполнить заранее определенное безопасное действие для тяги и руления, зарегистрировать причину и требовать корректную процедуру возврата. Конкретное brake/coast/ramp и steering state выводятся из hazard analysis продукта.
Как проверить дальность радиоуправляемой машины?
Проверяйте packet/link metric или функциональную связь в корпусе, с реальным аккумулятором, motor и servo во всех важных режимах и ориентациях. Сравнивайте motor on/off, battery corners и ожидаемую среду, а не только свободное пространство на столе.
Как выбрать ширину дорожек и толщину меди для двигателя?
Нужны измеренные continuous, peak и fault currents, длительность импульса, допустимый temperature rise, layer/airflow, connector и copper stack-up. Универсальная ширина или вес меди без этих данных не является безопасным решением.
Нужна ли четырехслойная плата для RC-машины?
Не всегда. Число слоев зависит от RF reference, power/ground return, current, routing density, thermal spreading и размера. Простая интегрированная плата может иметь другую оптимальную структуру, чем telemetry robot platform.
Какие тесты нужны каждой PCBA на производстве?
Обычно проверяют программирование/идентификацию, standby current, связь, направления двигателя и руления, endpoints, fault flags и краткий load signature. Глубокие range, stall, thermal и compliance tests выполняют по qualification/sampling plan.
Можно ли заменить двигатель или сервопривод без повторных испытаний?
Не автоматически. Замена может изменить ток, механику, EMI, rail transient, endpoint и firmware calibration. Проведите impact assessment и повторите испытания, связанные с затронутыми failure modes.
Что отправить поставщику для точной котировки PCBA?
Передайте production files, BOM, stack-up/copper, motor-servo-radio identifiers, battery/interface data, firmware, programming, test limits, quantities, dates и change rules. Одних Gerber недостаточно для сравнимой PCBA quotation.
Вывод: проектируйте управляемые состояния, а не только движение
Надежная RC-система строится цепочкой: выбрать архитектуру, зафиксировать интерфейсы, измерить нагрузки, определить safe states, развести RF и силовые петли, квалифицировать thermal/protection, заморозить firmware и проверить изделие в механике. Такая схема остается управляемой не только в нормальном режиме, но и при потере пакета, brownout, stall, помехе или замене компонента.
Разработчик получает проверяемые электрические границы. NPI и качество знают, какое измерение закрывает каждый риск. Закупки сравнивают одинаковый объем PCBA, firmware, fixtures и документов. Это превращает прототип, который «ездит», в конфигурацию, которую можно повторять и принимать в производстве. Когда проект стабилизируется, сборка PCB может заменить платы приемника ручной сборки повторяемыми изделиями.