

工业机器人驱动板集成功率开关、栅极驱动、检测与控制。THT/通孔焊接可能适合大连接器、薄膜电容、功率电阻和带支撑的模块,而 SMT 可以减小环路电感和组装体积。应根据电气、热学、振动和维修要求选择封装和安装方式;单靠焊接形式并不能确立可靠性或安全冗余。
在审查驱动电路的同时,一并检查焊点、金属化孔、重型元件支撑、绝缘间距和测试可达性。NPI EVT/DVT/PVT 与首件检验(FAI)提供开发与发布证据,但 FAI 并不能验证每一项保护功能,也不能确立现场寿命。
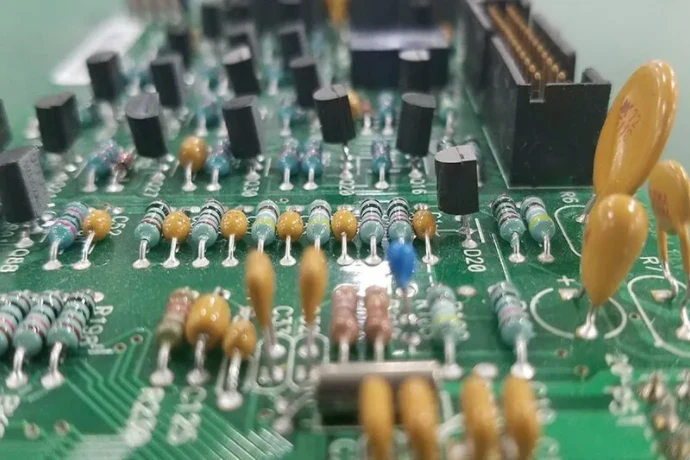
IGBT/GaN 栅极驱动:米勒抑制与共模干扰控制
在高速开关功率级中,IGBT/GaN 栅极驱动是系统的“油门”,决定开关速度、损耗和 EMC 表现。米勒效应是首要挑战:Vce/Vds 上的高 dV/dt 通过 Cgc/Cgd 向栅极环路注入电流,造成扰动并有误导通和直通风险。
控制米勒的关键技术是低阻抗栅极环路:
- 优化栅极电阻(R_g):R_g 抑制振荡并控制 dV/dt 和 di/dt。计算栅极电阻的脉冲能量和平均耗散。根据栅极环路和安装要求选择脉冲额定、热性能以及 SMT/THT 封装;在温度循环和振动条件下验证实际组装件。
- 非对称驱动:不同的 R_g,on 与 R_g,off 值允许分别调节开关损耗、过冲、EMI 和米勒引起的栅极抬升。可用二极管/电阻网络或分离驱动输出实现;封装与走线寄生参数仍然重要。
- 负压关断与有源米勒钳位:在确有需要时,经器件许可的负压栅极偏置可提高抗扰度。对更苛刻的设计,有源米勒钳位在达到其动作阈值后,为驱动器指定的关断参考提供低阻抗通路。遵循所选器件/驱动器的额定值;IGBT 的驱动设置不能套用到每一款 GaN 器件。
保持栅极及其回流彼此靠近,驱动器到开关的路径要短,寄生参数受控。对于一站式 PCBA,保留已发布的布局、元件/引脚位置和实测验收标准;单靠组装工艺并不能验证共模抗扰度。
DESAT 保护与短路响应时间
保护必须在所选开关器件的限值内检测并切断故障。IGBT 的 DESAT 电路在导通期间监测集电极-发射极电压;正常压降和动作阈值取决于电流、栅极驱动、温度、二极管压降和驱动电路。GaN 器件可能需要不同的电流检测与关断架构;不要假定 IGBT 的 DESAT 网络就适用。
典型的 DESAT 电路包括:
- 高压检测二极管:连接在集电极与驱动器 DESAT 引脚之间。它必须承受全部母线电压,因此二极管的封装和耐压等级必须针对具体驱动器和布局选择。THT 或 SMT 封装必须满足电压、瞬态、间距和寄生参数要求;焊点强度并不等于二极管耐压。
- 消隐电容:防止开通瞬态期间的误动作。
- 充电源与比较器:驱动器架构、电容、阈值和外部网络共同决定消隐/动作行为;单靠电容并不能设定故障电压。
对照开关器件的故障限值,预算消隐时间、比较器/驱动器传播延迟和受控关断。只有对明确标称短路耐受时间的器件,才能在规定的母线电压、栅极驱动和起始结温下使用该值。除响应时间外,还要验证过冲和故障能量。在 NPI EVT/DVT/PVT 期间,用合适的受控工装在规定的工作边角测试保护功能。FAI 检查规定的元件身份/数值和组装工艺;动态故障验证需要单独的测量。
在 NPI EVT/DVT/PVT 阶段,我们会对 DESAT 电路的响应时间、阈值精度和抗噪能力进行反复测试和验证。通过严格的 First Article Inspection (FAI),我们确保每一个 DESAT 电路中的元件型号、容值、焊接质量都与设计规范完全一致,因为任何微小的偏差都可能导致保护失效或误动。
实施流程:功率驱动板从设计到验证的开发
| 阶段 | 核心任务 | 关键技术点 | 验证方法 |
|---|---|---|---|
| NPI-EVT(工程验证) | 验证核心功能模块 | 栅极驱动、DESAT 保护、电流检测 | 双脉冲特性测试;仅在器件和测试方案支持时进行受控故障测试 |
| NPI-DVT(设计验证) | 系统集成与性能测试 | 热、EMC、隔离可靠性 | 满载温升、传导/辐射测试 |
| NPI-PVT(生产验证) | 可制造性与一致性 | SMT/THT 工艺稳定性、良率分析 | 首件检验(FAI)、试产 |
吸收与钳位:RC/RCD/TVS 的取舍与布局
关断期间,寄生电感会产生很大的 Vce 过冲。超过规定电压或安全工作区会损坏器件;雪崩或瞬态裕量必须由器件数据手册明确支持。吸收网络提供泄放路径以抑制电压尖峰。
常见吸收电路:
- RC 吸收:串联 R+C 跨接在器件两端。阻尼效果好,但会增加开关损耗。
- RCD 吸收:用二极管引导钳位电流;电容放电与损耗取决于实际拓扑。
- TVS/钳位二极管:针对故障情况选择动态钳位电压、脉冲能量、重复频率和温度。布线电感会增加过冲;标称钳位值并不确立器件的安全电压。
在伺服驱动器中,吸收元件(功率电阻和薄膜电容)必须承受高脉冲功率和持续耗散,因此常采用 THT。验证引脚/焊盘/孔径几何、焊料填充、热路径和机械支撑;元件引脚也可能引入不希望的电感。布局必须遵循“最小环路”原则——将器件引脚到吸收元件的环路面积降至最小,以降低环路电感。这通常得益于在厚铜 PCB 上的精细布局。
电流检测:分流器与霍尔方案的取舍及小信号完整性
精确的电流测量是高性能 FOC 控制和可靠过流保护的基础。两种主流方法是分流电阻和霍尔效应传感器。
- 分流检测:成本低、线性度好、带宽宽。挑战在于要在噪声大的功率地环境中提取毫伏级差分信号。这要求:
- 开尔文连接:避免主电流路径上的压降影响。
- 高 CMRR 放大器:实现差分增益。
- 精心的 PCB 布局:将模拟检测与功率环路隔离/屏蔽。
根据电流、脉冲能量、电阻漂移、开尔文取样和热路径选择 SMT、THT 或母排安装的分流器;高耗散本身并不强制要求 THT。
- 霍尔检测:当实际传感器结构和额定值支持时,磁耦合可提供电气隔离。核查工作/耐受电压、间距、磁干扰、失调、漂移和带宽;霍尔技术本身并不是安全隔离认证。
在需要时,根据环境和模拟漏电预算验证三防漆涂覆、洁净度、遮蔽、固化和兼容性;涂覆并不能阻止所有污染物或失效。
设计提示:功率驱动 PCB 的关键考量
- 最小化环路电感:栅极驱动和吸收环路至关重要;多余的电感会转化为过冲和振铃。
- 热管理优先:及早规划 IGBT/二极管/电阻的热路径;THT 元件可借助 PCB 作为散热体。
- 信号分离:管理好功率电流环路,给敏感测量提供受控回流路径;地分割并非普遍要求;保持高压与低压区域间的安全间距。
- 元件选型:考虑封装、热阻和机械强度——不只是电气额定值。对比 SMT/THT 方案,并验证所选焊点与安装结构。
隔离与爬电/间隙:高 dV/dt 下的可靠设计
明确哪些控制域以市电/母线为参考,哪些可触及接口需要隔离。对每一道所需的隔离屏障,根据实际系统选择工作/瞬态耐受、间距和共模瞬态抗扰度;低压 MCU 供电并不能证明该隔离域是安全的。
关键方面:
- 隔离元件:光耦隔离驱动器、隔离 DC/DC 模块、数字隔离器。许多高可靠隔离模块采用 THT 封装,以获得更大的引脚间距和更易满足的爬电要求;THT/通孔焊接还能为较重的模块提供机械固定。
- PCB 布局:遵循安全标准(如 IEC 61800-5-1)的爬电距离与电气间隙要求。爬电距离是沿绝缘表面的最短路径;电气间隙是空气中的最短距离。合格的开槽在特定几何下可以增加表面爬电路径;需核查间隙、污染等级、CTI 和适用的绝缘系统。
- 共模电流抑制:高 dV/dt 通过变压器/光耦的寄生电容耦合共模电流。规划完整的回流路径、寄生电容、滤波和屏蔽/机壳连接。共模扼流圈可以阻碍选定的电流;安全等级 Y 电容可提供受控通路,但受漏电流/接触电流限制。单靠地平面并不能阻止耦合。
合格的三防漆工艺可以支持规定的绝缘系统,但普通涂覆并不自动允许减小爬电/间隙。对于通孔组装,请约定金属化孔/引脚配合、焊料验收、清洗、机械支撑、遮蔽和绝缘证据。制造工艺与产品安全认证仍是两回事。
THT 组装与生产放行
在所选连接器、功率器件或模块确有理由时使用 THT;在密度、寄生参数和验证过的组装工艺更有利时使用 SMT。向一站式 PCBA 供应商提供板卡资料/BOM、电流/热约束、引脚与孔径尺寸、安装要求和检验等级。分别定义 FAI、试产验收和动态栅极驱动/保护验证。在生产放行前,记录影响焊接、绝缘或故障响应的变更。
一个成功的机器人驱动器产品,离不开从 NPI EVT/DVT/PVT 阶段就对混合组装工艺的深入理解,以及在生产中通过 First Article Inspection (FAI) 对每一个焊接细节的严格把控。选择一个能够提供高质量 Turnkey PCBA 服务的合作伙伴,意味着他们不仅能处理复杂的 SMT 工艺,更能精通 THT/through-hole soldering 的精髓,并懂得如何通过 Conformal coating 等后处理工序来加固产品的最终可靠性。最终,正是这种对每一个工程细节的执着,才共同铸就了工业机器人精准、稳定、安全运行的坚实基础。