
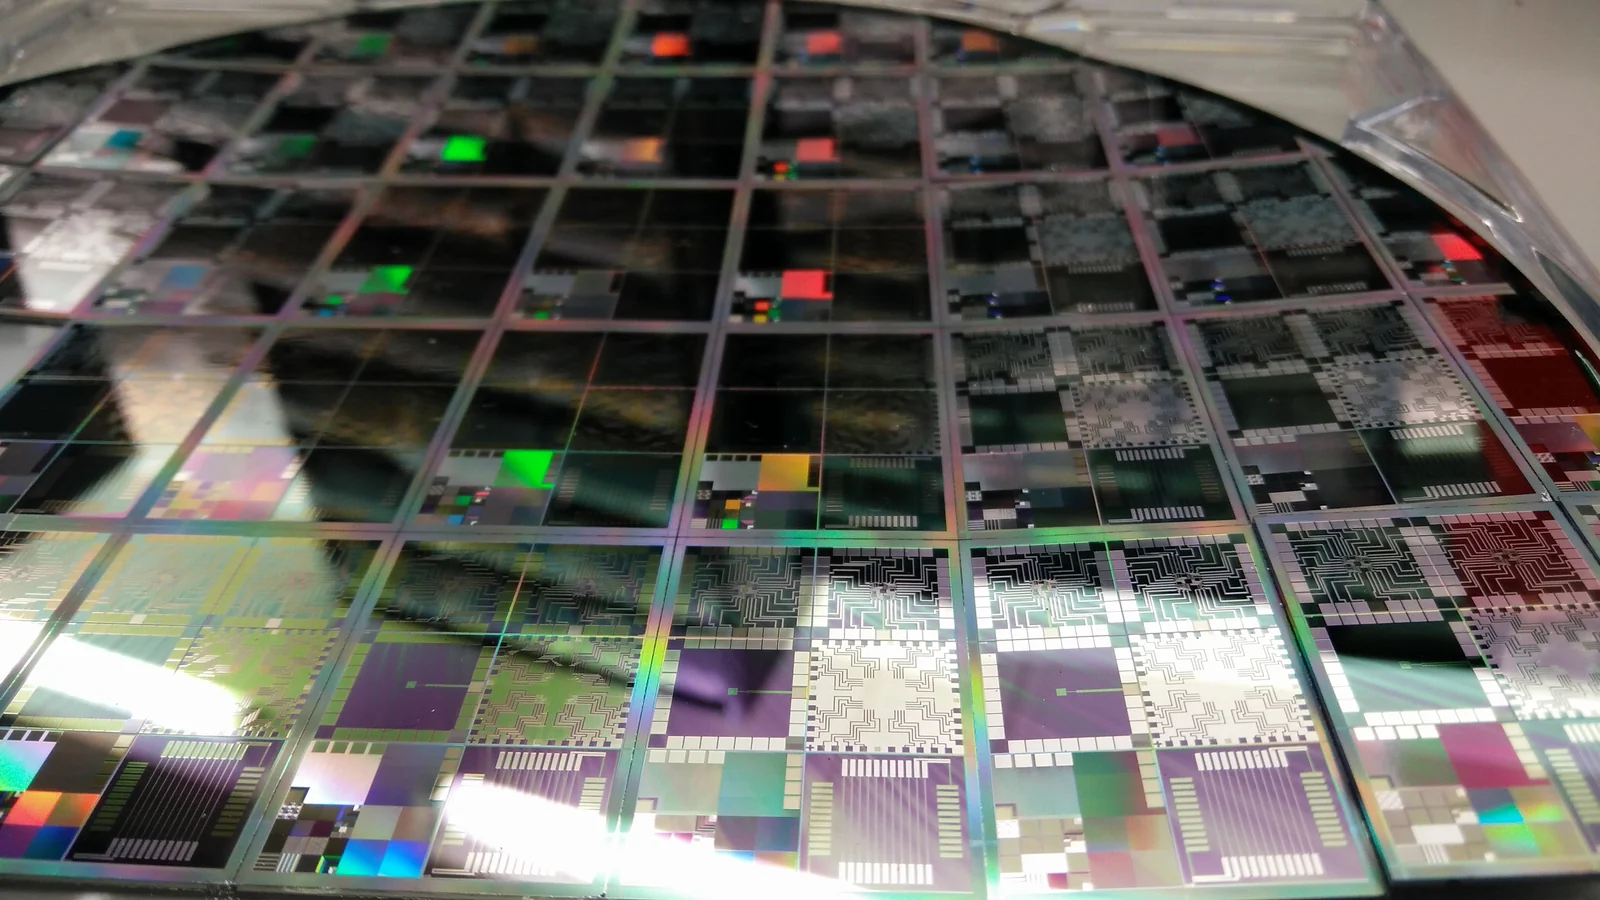
- Bei der HBM3-Interposer-Validierung sollte zuerst nicht nur ein Eye oder ein einzelner Signoff betrachtet werden, sondern ob RDL, PI, Warpage, Montage und Messfähigkeit in demselben Systembudget liegen.
- Interposer-Validierung ist nicht nur "DRC bestanden plus Simulation bestanden".
- PI und SI können nicht getrennt freigegeben und danach einfach als systemisch gültig angenommen werden.
- Warpage und CTE-Mismatch sind keine bloßen Backend-Montagethemen, sondern Hauptvariablen der Interposer-Validierung selbst.
- Ein belastbares Freigabekriterium ist nicht ein einmal funktionierendes Produkt, sondern wiederholbar erklärbares Verhalten über Test Vehicles, Muster und Pilotlose hinweg.
Quick Answer
Der Kern der HBM3-Interposer-Validierung ist nicht nur ein SI- oder PI-Signoff. Entscheidend ist, Systembudget, RDL-Prozessfenster, Warpage-Verhalten, Montagebedingungen und Test Vehicles unter denselben Annahmen auszurichten. Je früher Modell und Hardware zusammenfinden, desto geringer ist die Nacharbeit in der Pilotfertigung.
Inhaltsverzeichnis
- Was sollte man bei HBM3-Interposer-Validierung zuerst prüfen?
- Übersicht der wichtigsten Regeln und Parameter
- Warum muss die Validierung mit der Zerlegung des Systembudgets beginnen?
- Warum kann RDL-Dichte nicht nur gegen nominale Designregeln geprüft werden?
- Warum müssen PI, SI und Warpage gemeinsam validiert werden?
- Warum schaffen Test Vehicles früher Wert als finaler Signoff?
- Nächste Schritte mit HILPCB
- Häufig gestellte Fragen (FAQ)
- Öffentliche Referenzen
- Autoren- und Prüfhinweise
Was sollte man bei HBM3-Interposer-Validierung zuerst prüfen?
Zuerst Systembudget, RDL-Prozessfenster, PI/SI-Kopplung, Warpage-Verhalten, Test Vehicles und Messpfad.
Vor dem Design-Freeze sind meist diese Fragen zentral:
- Verbrauchen Verlust, Skew, PI-Droop, Warpage und Montage ein gemeinsames Budget?
- Wo liegen die dichtesten, empfindlichsten und fragilsten RDL-Bereiche?
- Beschreiben PI-, SI- und mechanische Modelle dieselbe Geometrie?
- Spiegeln die Test Vehicles echte Engpässe statt nur ideale Kanäle?
- Lassen sich Abweichungen im Pilotbau messen, erklären und auf reale Orte zurückführen?
Übersicht der wichtigsten Regeln und Parameter
| Regel / Parameter | Methode | Warum wichtig | Wie verifizieren | Was passiert, wenn es ignoriert wird |
|---|---|---|---|---|
| Systembudget | Verlust, Skew, PI, Warpage und Montage in einer gemeinsamen Basis führen | Alle Teams verbrauchen dieselbe Marge | Budget-Review, funktionsübergreifende Review | Lokale Signoffs bestehen, das Gesamtsystem bleibt instabil |
| RDL-Prozessfenster | Linienbreite, Abstand, Dielektrik und Grounding auch jenseits des Nominals bewerten | Interposer-Verhalten ist extrem geometrielastig | Corner-Simulation, Schliff, CD-Daten | Nominal sicher, Corner instabil |
| PI/SI-Kopplung | Rückstrom, Droop und Crosstalk im selben Modell prüfen | Simultaneous Switching und Bump-Dichte koppeln miteinander | Co-Simulation, Kanalstichproben | Einzelbewertungen widersprechen sich |
| Warpage und CTE | Verformung über Assembly-Temperatur und Zyklen getrennt managen | Mechanik schreibt Elektrik um | Warpage-Messung, Thermal-Cycle-Vergleich | Elektrische Fehler werden falsch gedeutet |
| Test Vehicle | Erst die fragilste Struktur testen | Frühe Modell-Hardware-Ausrichtung spart Kosten | Vehicle-Test, Rückannotation, FA | Risiko wird in das Endprodukt verschoben |
| Mess-Traceability | Jede Lane, Region und Prozessversion muss bindbar sein | Advanced Packaging leidet am meisten unter unerklärbaren Auffälligkeiten | Versionskontrolle, Mapping, FA | Pilotprobleme konvergieren nicht |
Warum muss die Validierung mit der Zerlegung des Systembudgets beginnen?
Fazit: Weil Verlust, Skew, Droop, Warpage und Montageverhalten am HBM3-Interposer dieselbe Systemmarge gemeinsam verbrauchen.
Warum kann RDL-Dichte nicht nur gegen nominale Designregeln geprüft werden?
Fazit: Weil bei HBM3-Dichte schon Geometrieabweichung im RDL Signal-, Power- und Montageverhalten neu schreiben kann.
Warum müssen PI, SI und Warpage gemeinsam validiert werden?
Fazit: Weil elektrisches und mechanisches Verhalten auf einem HBM3-Interposer kein Zwei-Systeme-Problem, sondern ein gekoppeltes Gesamtsystem sind.
Warum schaffen Test Vehicles früher Wert als finaler Signoff?
Fazit: Weil Test Vehicles die gefährlichste Lücke zwischen Modell, Prozess und Messung zeigen, bevor das Endprodukt eingefroren ist.
Nächste Schritte mit HILPCB
- Für dichte Interconnect-Geometrie und Return-/Shielding-Strukturen zuerst HDI PCB und High-Speed PCB vergleichen.
- Für Power-/Reference-Organisation zusätzlich Multilayer PCB einbeziehen.
- Für frühe Validierung fragiler Strukturen und Vehicles PCB Prototype nutzen.
- Für eingefrorene Validierungspfade und Traceability Quote / RFQ bündeln.
Häufig gestellte Fragen (FAQ)
Reicht es, bei HBM3-Interposer-Validierung zuerst auf SI zu schauen?
A: Nein. RDL-Abweichungen, PI, Warpage und Montagefenster verändern die endgültige Marge gemeinsam.
Warum kann ein nominal regelkonformes Design trotzdem unsicher sein?
A: Weil Advanced-Packaging-Geometrie extrem empfindlich ist. Kleine Prozess- oder Montageabweichungen kippen nominal sichere Strukturen in Corner-Instabilität.
Warum muss Warpage mit elektrischer Validierung zusammen betrachtet werden?
A: Weil Coplanarity, CTE-Mismatch und Underfill/Bump-Verhalten Kontaktzustand und Rückstrompfad direkt verändern.
Warum sind Test Vehicles so wichtig?
A: Weil sie Modell, Prozess und Messung früher zusammenbringen und so das größte Risiko nicht bis ins Endprodukt verschieben.
Was sollte vor Musterbau oder Pilotfertigung eingefroren werden?
A: Systembudget, RDL-Prozessfenster, PI/SI-Annahmen, Warpage-Pfad, Vehicle-Plan und Mess-Traceability.
Öffentliche Referenzen
Autoren- und Prüfhinweise
- Autor: HILPCB Content-Team für High-Density-Interconnect und Advanced Packaging
- Technische Prüfung: SI-, PI-, Reliability- und Prozess-Engineering-Team
- Letzte Aktualisierung: 2026-05-18