
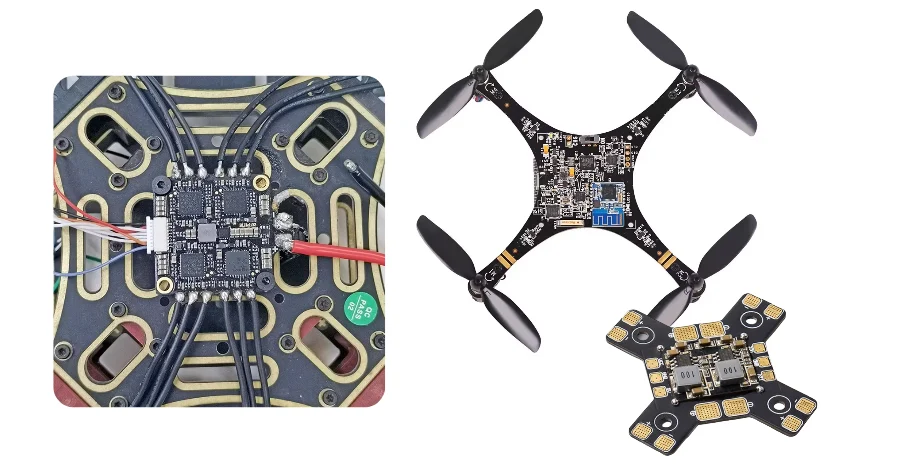
- L'électronique de drone IA doit être examinée comme un système de calcul en périphérie soumis à des contraintes strictes de masse, de vibrations, d'alimentation et de RF, et non comme une carte serveur générique à haute vitesse.
- Les premiers points à vérifier sont l'enveloppe de puissance du module de calcul, le nombre d'interfaces caméra et capteurs, la stratégie d'isolation vibratoire, la stabilité des lignes d'alimentation et la coexistence des antennes RF.
- Les modules NVIDIA Jetson Orin NX sont publiés avec une puissance configurable de 10 W à 40 W, et les modules Jetson Orin Nano de 7 W à 25 W. Les décisions thermiques et batterie doivent donc être prises tôt, et non après le routage.
- PX4 et ArduPilot considèrent tous deux les vibrations comme un risque pour le contrôle de vol, car des vibrations excessives peuvent dégrader la qualité de l'estimation. Cela signifie que la fixation du PCB, la retenue des connecteurs et le positionnement de l'IMU font partie de la conception système.
- La plupart des échecs du premier prototype viennent de lignes d'alimentation bruyantes, de connecteurs de capteurs instables, d'une mauvaise diffusion thermique autour du module de calcul, ou d'interférences RF entre commande, télémétrie, GNSS et liaisons vidéo.
L'électronique de drones et d'UAV assistée par IA combine calcul en périphérie, fusion de capteurs, conversion de puissance et communication sans fil sur une plateforme légère. La vraie question d'ingénierie n'est pas seulement de savoir si la carte peut exécuter un modèle d'IA, mais si elle peut le faire dans les limites de vibrations, de température, de batterie et d'EMC imposées par l'aéronef.
Sommaire
- Ce qu'il faut vérifier d'abord sur un PCB de drone IA ou d'UAV
- Tableau des règles clés de conception et de validation
- Tableau des compromis à trancher tôt
- Comment le calcul, les vibrations et la planification de l'alimentation influencent les décisions PCB
- Comment vérifier l'intégration RF, caméra et capteurs
- Ce que les équipes prototype doivent verrouiller avant la sortie
- FAQ
- Étapes suivantes
- Références
- Auteur et relecture
Ce qu'il faut vérifier d'abord sur un PCB de drone IA ou d'UAV
Les cartes pour drones IA sont souvent décrites comme des "contrôleurs de vol intelligents" ou des "ordinateurs d'autonomie", mais cette étiquette est trop large pour guider le travail d'ingénierie. La carte est généralement la combinaison de quatre systèmes couplés :- le calcul en périphérie pour la perception, la navigation ou l'autonomie
- le matériel de contrôle de vol et de détection
- la conversion et la distribution d'alimentation à partir de la batterie
- les liaisons RF pour la commande, la télémétrie, le GNSS ou les données de charge utile
C'est pourquoi les premiers points de revue sont généralement :
- savoir si la puissance et la chaleur du module de calcul restent compatibles avec la cellule et le budget batterie
- vérifier que l'isolation vibratoire est traitée comme une exigence matérielle et non comme un simple problème de filtrage logiciel
- s'assurer que CSI, Ethernet, USB, PCIe ou d'autres interfaces rapides sont routées avec des hypothèses réalistes d'empilage et de connectique
- confirmer que les sections RF et numériques sont physiquement assez séparées pour protéger le GNSS et les liaisons de commande
- définir si le prototype utilisera une carte rigide, une carte HDI ou une architecture mixte rigide-flexible
Pour les équipes qui alignent encore leur stratégie d'empilage et de connecteurs, il est généralement utile d'examiner les options PCB haute vitesse, PCB HDI et PCB rigide-flexible avant la sortie du prototype.
Tableau des règles clés de conception et de validation
| Règle / paramètre | Plage recommandée ou méthode de décision | Pourquoi c'est important | Comment vérifier | Si c'est ignoré | | --- | --- | --- | --- | --- | | Enveloppe de puissance du calcul | Partir des modes de fonctionnement publiés du module et du budget énergétique de l'aéronef | Le calcul IA change la conception thermique, l'autonomie batterie et le dimensionnement des régulateurs | Revue de l'architecture d'alimentation et estimation de puissance en mission | La carte fonctionne sur alimentation de laboratoire mais échoue sur la durée de vol ou les limites thermiques | | Stratégie vibratoire | Traiter la fixation de l'IMU et la retenue de la carte comme des éléments de conception matérielle | PX4 et ArduPilot documentent tous deux les vibrations comme un risque de contrôle | Revue du montage, revue des logs et plan d'essais mécaniques | La qualité des données capteurs se dégrade avant que la cause racine soit trouvée | | Chemin des interfaces rapides | Geler l'empilage et les chemins de retour avant d'acheminer CSI, PCIe, USB ou Ethernet | Les liaisons caméra et calcul sont sensibles aux discontinuités et aux mauvais plans de référence | Revue de l'empilage et de l'implantation | Des erreurs de données intermittentes apparaissent pendant l'intégration | | Distribution d'alimentation | Séparer la puissance bruyante des moteurs et charges utiles des lignes logiques sensibles | Les systèmes de drones combinent charges commutées et détection bas bruit | Plan de test du bruit sur les lignes et revue des charges transitoires | IA, RF et capteurs se perturbent entre eux | | Coexistence RF | Définir tôt la position des antennes et les zones d'exclusion | GNSS, télémétrie, commande et vidéo se disputent l'espace et le spectre | Revue de positionnement et plan d'essais en chambre ou sur terrain | La portée et le positionnement se dégradent même si les fonctions numériques passent | | Diffusion thermique | Relier les modes de puissance du module à la surface cuivre, aux vias et au flux d'air du boîtier | Les modes de puissance publiés ne servent que si la carte peut évacuer la chaleur | Revue thermique et test de prototype instrumenté | Le calcul se met à réduire sa fréquence ou tombe en panne sous charge mission |Tableau des compromis à trancher tôt
| Choix de conception | Habituellement plus fort pour | Compromis principal | Ce qu'il faut confirmer tôt | | --- | --- | --- | --- | | Carte porteuse IA séparée plus contrôleur de vol | Remplacement plus rapide des sous-systèmes et isolation des pannes plus claire | Plus d'interconnexions, plus de câblage, plus de masse | Fiabilité des connecteurs et gestion des câbles | | Carte intégrée calcul plus vol | Meilleure efficacité de masse et de volume | Complexité d'implantation plus élevée et risque plus fort de couplage EMI | Chemin thermique, mise à la masse et maintenabilité | | Carte rigide multicouche | Coût plus bas et fabrication plus simple | Moins de liberté pour une intégration repliée | Volume disponible dans la cellule et portée des connecteurs | | Architecture rigide-flexible | Intégration compacte et réduction du nombre de câbles | Complexité plus élevée en conception et fabrication | Géométrie des zones de pliage et manipulation en assemblage |Comment le calcul, les vibrations et la planification de l'alimentation influencent les décisions PCB
La plus grosse erreur sur ce sujet consiste à reprendre le discours marketing des modules d'IA en périphérie dans une conception PCB sans le transformer en budget système.D'après les informations publiées par NVIDIA sur la famille Jetson Orin, les modules Jetson Orin NX sont configurables de 10 W à 40 W et les modules Jetson Orin Nano de 7 W à 25 W. C'est important, car ces chiffres ne sont pas de simples réglages logiciels. Ils pilotent le dimensionnement des régulateurs, l'étalement du cuivre, la conception du dissipateur, le flux d'air du boîtier et les hypothèses d'endurance batterie.
Trois questions de revue comptent généralement le plus.
1. Le choix de calcul est-il compatible avec le budget de puissance de l'aéronef ?
Si l'ordinateur d'autonomie consomme trop du budget énergétique, la batterie garde moins de marge pour la propulsion, les charges utiles et les transitoires de pointe. La carte doit donc être revue avec le même sérieux qu'un sous-système de propulsion.
2. Les vibrations ont-elles été converties en exigence matérielle ?
PX4 documente que les cartes de contrôle de vol avec accéléromètres et gyroscopes sont sensibles aux vibrations et peuvent nécessiter un montage anti-vibration. Les recommandations d'ArduPilot traitent également les vibrations excessives comme une cause directe de problèmes de contrôle et d'estimation. Cela signifie que l'emplacement de l'IMU, la rigidité de la carte, le verrouillage des connecteurs et le matériau de montage doivent entrer dans la revue de la PCB.
3. L'architecture d'alimentation est-elle partitionnée entre domaines bruyants et sensibles ?
Les entraînements moteurs, charges utiles, modules caméra, calcul IA, GNSS et IMU ne se comportent pas comme une charge uniforme. Si la conception ne sépare et ne filtre pas correctement ces domaines, le débogage devient difficile, car les problèmes thermiques, de bruit et de redémarrage se superposent. Une revue avec visionneuse PCB ou visionneuse 3D est généralement utile avant de libérer le premier article.
Comment vérifier l'intégration RF, caméra et capteurs
L'électronique de drone IA échoue généralement aux interfaces, pas dans le bloc de calcul abstrait.Les vérifications pratiques sont les suivantes :
- vérifier que les connecteurs de caméra et de capteurs sont placés pour limiter les contraintes de câble et les défauts intermittents induits par les vibrations
- vérifier que les liaisons CSI, USB, Ethernet ou PCIe disposent de chemins de retour continus et de transitions de connecteurs réalistes
- vérifier que les antennes GNSS et de commande restent à l'écart des nœuds de commutation à fort courant et des fronts numériques rapides
- vérifier que l'empilage supporte à la fois une sortie dense du calcul et un comportement de masse RF acceptable
Si la conception mélange vision compacte, télémétrie et radios de navigation, les hypothèses PCB haute fréquence et PCB haute vitesse devraient être revues ensemble plutôt que dans des flux de travail séparés. Pour les premières vérifications d'implantation, la visionneuse Gerber et la visionneuse PCB sont souvent le moyen le plus rapide de détecter des conflits de positionnement avant fabrication.
Ce que les équipes prototype doivent verrouiller avant la sortie
Le premier prototype doit répondre clairement à des questions système et pas seulement prouver que le processeur démarre.Une checklist de sortie pratique comprend généralement :
- Mode de puissance du module figé Relier le module de calcul cible et son mode de fonctionnement à un budget batterie et thermique avant la libération de l'implantation.
- Hypothèses de vibration et de montage approuvées Décider comment la carte, l'IMU et les connecteurs seront retenus et isolés dans la cellule réelle.
- Cartographie des interfaces approuvée Geler les interfaces caméra, capteurs, RF, débogage et charge utile avec de vraies hypothèses de connecteurs et de câblage.
- Plan des domaines d'alimentation défini Séparer les sources de bruit proches de la propulsion des lignes logiques sensibles et des lignes RF.
- Plan de validation du prototype rédigé Définir comment la charge thermique, les vibrations, la coexistence RF et l'intégrité capteur seront vérifiées lors du premier prototype.
Si la conception évolue encore rapidement, planifier tôt prototype PCB, PCB en délai rapide et assemblage clé en main réduit généralement le temps d'itération.
FAQ
Quelle est la première chose à vérifier sur un PCB de drone IA ?
Commencez par le budget de puissance et de chaleur du module de calcul, puis examinez les vibrations, le partitionnement d'alimentation et la coexistence RF. Ces décisions structurent généralement le reste de la carte.
Pourquoi les vibrations sont-elles un sujet PCB et pas seulement logiciel de vol ?
Parce que les IMU, les connecteurs et les cartes montées réagissent aux sollicitations mécaniques avant que le logiciel puisse compenser. Un mauvais montage et une mauvaise retenue peuvent dégrader les données capteurs dès la couche matérielle.
Les cartes de drones IA ont-elles besoin de règles de PCB haute vitesse ?
Généralement oui, dès que la conception comprend des interfaces caméra, des liaisons série plus rapides ou des modules de calcul avec sortie dense et exigences de chemin de retour contrôlé.
Quand le rigide-flexible vaut-il la peine pour l'électronique UAV ?
Il mérite généralement d'être considéré lorsque le nombre de câbles, le volume d'intégration ou les routages mécaniques pliés deviennent limitants. Le compromis est une complexité plus élevée en conception et en fabrication.
Que faut-il prouver avec le premier prototype ?
Le premier prototype doit prouver la marge thermique, la stabilité d'alimentation, la tolérance aux vibrations et la coexistence RF, et pas seulement le démarrage de base ou l'inférence sur banc.
Étapes suivantes
Si vous développez une électronique de drone ou d'UAV avec IA, l'étape la plus utile consiste généralement à revoir comme un seul système le mode de puissance du calcul, la stratégie vibratoire, l'empilage et le positionnement RF avant le premier prototype.HILPCB peut soutenir ce processus via :
- la planification PCB HDI pour une sortie dense et un packaging compact
- la revue PCB haute vitesse pour les interfaces caméra et calcul
- des options PCB rigide-flexible lorsque l'enveloppe mécanique est contrainte
- le support prototype PCB et PCB en délai rapide pour des boucles de validation rapides
- assemblage clé en main lorsque le prototype a besoin d'un responsable unique entre fabrication et assemblage
- demander un devis lorsque l'empilage, la cartographie des interfaces et le plan de validation sont prêts
Références
- [NVIDIA Jetson Orin modules overview](https://www.nvidia.com/en-us/autonomous-machines/embedded-systems/jetson-orin/) - [NVIDIA Jetson Orin Nano developer kit carrier board specification](https://developer.nvidia.com/downloads/assets/embedded/secure/jetson/orin_nano/docs/jetson_orin_nano_devkit_carrier_board_specification_sp.pdf) - [PX4 Guide: Vibration Isolation](https://docs.px4.io/main/en/assembly/vibration_isolation) - [ArduPilot Copter: Measuring Vibration](https://ardupilot.org/copter/docs/common-measuring-vibration.html) - [IPC: Ensuring Excellence, IPC-A-610](https://www.ipc.org/media/10118/download)Auteur et relecture
Auteur : équipe de contenu d'ingénierie HILPCBRelu par : équipe de revue HILPCB pour systèmes embarqués et implantation PCB
Dernière mise à jour : 2026-04-16