
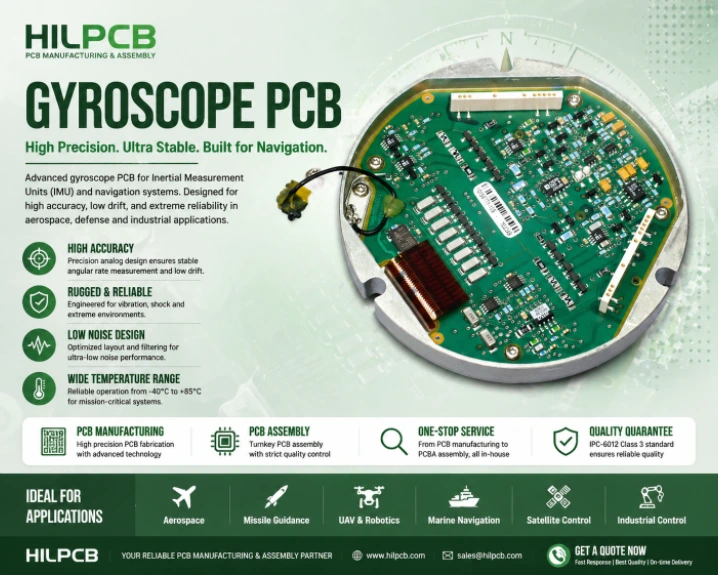
Un gyroscope mesure la vitesse angulaire, c'est-à-dire la vitesse et la direction dans lesquelles une plate-forme tourne. Le marché mondial des IMU, évalué à 22,6 milliards de dollars en 2023 et devant atteindre 35 milliards de dollars d'ici 2030, dépend des PCB de gyroscope qui forment le cœur des unités de mesure inertielle (IMU) permettant le pilotage automatique des avions, le guidage des missiles, le contrôle d'attitude des satellites, la navigation des véhicules autonomes et l'orientation des robots chirurgicaux. Le PCB sert d'interface avec l'élément de détection, conditionne et numérise le signal, applique la calibration et la compensation de dérive, et transmet les données de rotation à l'ordinateur de navigation hôte.
La technologie de navigation inertielle est développée aux États-Unis (Honeywell, Northrop Grumman), en France (Safran, iXblue), en Allemagne (Northrop Grumman LITEF) et au Royaume-Uni (Atlantic Inertial Systems). Ces entreprises exigent des PCB de gyroscope avec un routage analogique de précision et une qualification environnementale correspondant aux normes de l'aviation militaire et commerciale.
Ce qui rend la conception de PCB de gyroscope particulièrement difficile est la précision des mesures. Un gyroscope MEMS de niveau navigation doit résoudre des vitesses angulaires inférieures à 0,01°/s avec une stabilité de biais meilleure que 1°/heure, ce qui exige que l'électronique du PCB ajoute moins de bruit que le capteur lui-même. Tout bruit électronique, dérive thermique ou artefact de vibration se traduit directement par une erreur de navigation qui s'accumule avec le temps.
Capacité de Fabrication HILPCB : Nous fabriquons des PCB de gyroscope et d'IMU avec un routage analogique de précision pour des niveaux de bruit de l'ordre du sub-μV, une construction HDI pour les modules IMU compacts, des matériaux à Tg élevé stables en température, et une qualification IPC-6012 Classe 3 pour les programmes de la défense et de l'aérospatiale.
Dans ce Guide
- Conception de l'Interface PCB du Gyroscope MEMS
- Électronique des Gyroscopes à Fibre Optique et Lasers Circulaires
- Compensation de Dérive et Calibration
- Intégration d'IMU Multi-Axes et Conception Environnementale
- Analyse DFM, Tests et Coûts
- Fabrication de PCB de Gyroscope HILPCB
Conception de l'Interface PCB du Gyroscope MEMS
Les gyroscopes MEMS couvrent une plage de performances variant du simple au centuple, et l'interface PCB évolue en conséquence, allant d'une connexion numérique basique à des chaînes de signaux analogiques de précision exigeant une rigueur d'implantation de niveau laboratoire.Les gyroscopes MEMS grand public (Bosch BMI270, TDK ICM-42688, STMicroelectronics LSM6DSO) intègrent tout dans un seul boîtier. Le PCB fournit la connexion SPI ou I²C, le découplage à moins de 1 mm des broches d'alimentation, et un montage mécanique sans contrainte selon la fiche technique.
Les gyroscopes MEMS tactiques/de navigation (Honeywell HG4930, Northrop Grumman LN-200A) fournissent une sortie de vitesse analogique nécessitant un amplificateur d'instrumentation de précision (CMRR >100 dB, bruit <5 nV/√Hz), un filtre anti-repliement (100–500 Hz) et un échantillonnage CAN sigma-delta 24 bits à 1–10 kSPS.
Chez HILPCB, nos implantations de gyroscopes analogiques mettent en œuvre les techniques critiques qui séparent les performances limitées par les capteurs des mesures dégradées par le bruit :
- Pistes de Garde : L'encerclement de l'entrée analogique intercepte les courants de fuite de surface corrompant le chemin de mesure à haute impédance.
- Résistances de Mesure à Connexion Kelvin : Les connexions à 4 fils éliminent l'erreur de résistance de piste de la mesure du courant de polarisation.
- Symétrie Thermique : Une surface de cuivre équivalente des deux côtés des entrées différentielles empêche les décalages CC dus à l'effet thermocouple.
- Masse Analogique Dédiée : La connexion en un seul point sous l'ADC empêche le courant de commutation numérique de circuler dans le chemin analogique.
Les performances du gyroscope MEMS sont extrêmement sensibles aux contraintes de brasage ; l'assemblage SMT peut biaiser la sortie de plusieurs degrés par seconde. Respectez scrupuleusement le profil de refusion du fabricant, évitez la flexion du PCB lors du dépanélisation, et laissez 24 à 72 heures de relaxation des contraintes avant la calibration.
Électronique des Gyroscopes à Fibre Optique et Lasers Circulaires
Les technologies FOG et RLG offrent une stabilité de biais 100 à 1000 fois supérieure aux MEMS, permettant une navigation sans GPS pendant des heures ou des jours. Toutes deux exigent une électronique analogique de précision poussant la fabrication standard de PCB à ses limites.Un gyroscope à fibre optique détecte la rotation via l'effet Sagnac. Le PCB comprend un pilote de SLD avec stabilisation d'intensité, un pilote de modulateur de phase (50–200 kHz), un amplificateur transimpédance (TIA) pour photodétecteur, et une démodulation numérique. L'exigence critique est une isolation >80 dB entre les harmoniques de commande du modulateur et le TIA, obtenue par un blindage stripline avec des plans de masse continus sur des constructions multicouches. Le pilote de SLD requiert une régulation dédiée à faible bruit avec une ondulation <10 μVrms.
Les gyrolasers utilisent une décharge gazeuse dans une cavité optique. Le PCB assure la régulation du courant de décharge (1–5 mA, stabilité de ±0,01%), l'entraînement du moteur de tremblement (dither) et l'électronique de comptage de franges. La stabilité du courant est primordiale : un changement de 0,01% modifie l'indice de réfraction du gaz, altérant la résonance de la cavité et introduisant une erreur de biais. Des résistances de détection de courant de précision (±5 ppm/°C) et des amplificateurs de rétroaction à faible bruit (dérive d'offset <1 μV) sont essentiels.
Pour les deux technologies, l'ADC final ne doit pas limiter la précision atteignable : sigma-delta 24 bits pour la navigation, bruit d'entrée inférieur à 1–10 μVrms, et dérive de gain inférieure à la dérive de biais spécifiée pour le gyroscope sur toute la plage de température.
Compensation de Dérive et Calibration
La dérive de biais du gyroscope, c'est-à-dire la lente variation de la sortie à vitesse nulle, est la limitation fondamentale de précision dans la navigation inertielle. Chaque degré/heure de dérive non compensée équivaut à 1 mille marin d'erreur de position par heure de navigation à l'estime.Le biais des MEMS varie de 0,01 à 0,1°/s/°C pour les capteurs de qualité tactique. La compensation nécessite un capteur de température de précision (±0,1°C) à moins de 5 mm du boîtier du gyroscope, avec une correction polynomiale issue de la calibration en usine stockée dans une mémoire non volatile. Le capteur de température doit suivre la température du boîtier du gyroscope et non celle de l'air ambiant ; des vias thermiques connectant le capteur et les pastilles du gyroscope à travers les plans de cuivre internes améliorent le couplage, tandis qu'un remplissage de cuivre thermiquement symétrique empêche les gradients localisés. Les sources de chaleur doivent être maintenues à >20 mm du gyroscope.
La contribution du bruit électronique du PCB à la variance d'Allan peut être réduite par trois mécanismes : le bruit de l'alimentation (filtrage LC multi-étages avec coupure en dessous de la bande passante de mesure), le bruit de quantification de l'ADC (suréchantillonnage avec décimation numérique) et le courant de fuite du PCB (pistes de garde et fabrication propre selon les limites de contamination IPC-TM-650).
Les IMU de niveau navigation nécessitent une calibration en usine sur une table de positionnement de précision à plus de 5 points de température. Le PCB doit fournir une interface de calibration (série, JTAG ou points de test) accessible sans démonter le boîtier.
Intégration d'IMU Multi-Axes et Conception Environnementale
Une IMU complète intègre 3 gyroscopes, 3 accéléromètres et optionnellement 3 magnétomètres sur une seule carte, en maintenant les performances individuelles des capteurs tout en gérant la diaphonie, les vibrations et l'emballage compact qui exige souvent une construction [flex-rigide](/products/rigid-flex-pcb/) pour les assemblages pliés en 3D.Le couplage mécanique à travers le substrat du PCB transfère l'énergie de vibration entre des capteurs orthogonaux, ce qui est atténué par une construction de carte rigide, un montage spécifié par le fabricant et des plaques de renfort sous les réseaux de capteurs. Les gyroscopes MEMS rectifient les vibrations à des fréquences spécifiques en une erreur de biais CC (VRE), traitée par des isolateurs élastomériques (100–200 Hz), une construction de carte épaisse poussant les résonances au-dessus de la bande passante d'isolation, et des filtres en peigne numériques ciblant les fréquences de vibration connues.
Les gradients de température créent une expansion thermique différentielle qui biaise la sortie du gyroscope. Un remplissage de cuivre thermiquement symétrique et une séparation de >20 mm des sources de chaleur assurent un environnement thermique uniforme. Pour une précision maximale, une régulation TEC active au sein d'un boîtier thermiquement contrôlé isole les capteurs des variations ambiantes.
Les applications de la défense requièrent une qualification MIL-STD-810H, ce qui implique de survivre à des vibrations aléatoires de 5 à 2000 Hz à 3–5G RMS sans défaillance de composant ni dérive de biais significative.
Analyse DFM, Tests et Coûts
L'orientation précise des capteurs par rapport au repère de la carte est critique ; l'erreur d'angle de montage se traduit directement par une erreur de navigation. Le PCB doit fournir des zones de montage planes et sans contrainte avec des caractéristiques de référence de précision pour l'alignement du système. Les enregistrements de profil de refusion sont obligatoires pour la traçabilité, car une température excessive modifie la calibration du capteur en raison des contraintes résiduelles du boîtier.| Composant | IMU Grand Public | IMU Tactique | IMU de Navigation |
|---|---|---|---|
| Gyroscope | MEMS de 2 à 5 $ | MEMS de 50 à 200 $ | FOG de plus de 1000 $ |
| Couches PCB | 2–4 | 6–8 | 8–12 |
| Matériau | FR-4 Standard | FR-4 à Tg Élevé | Faible Perte/Tg Élevé |
| Coût total du PCB | 5–15 $ | 50–200 $ | 500–2000 $ |
Pourquoi les FEO en IMU et Navigation s'associent à HILPCB
Depuis 2017, HILPCB a livré plus de 180 programmes de PCB de gyroscopes et d'IMU pour des entreprises de navigation inertielle aux États-Unis, en Allemagne, en France, au Royaume-Uni et au Canada. Notre plateforme prend en charge les MEMS grand public sur du FR-4 à 4 couches jusqu'aux FOG de niveau navigation sur des constructions multicouches de 12 à 16 couches avec des matériaux à faible CTE.
Notre équipe d'ingénieurs examine les conceptions d'IMU pour détecter les contraintes de montage des capteurs, la résonance des vibrations, le bruit de l'alimentation électrique et l'intégrité des signaux analogiques. Pour les assemblages IMU flex-rigides, notre traitement du polyimide garantit des transitions flexibles fiables sous rotation continue et cycles thermiques. Chaque carte est expédiée avec une certification IPC-6012 Classe 3 et une traçabilité complète des matériaux. Des fabrications de prototypes jusqu'à la production en volume, la constance de notre processus maintient le niveau de bruit de l'ordre du sub-μV que votre application inertielle exige.
FAQ sur les PCB de Gyroscope
Comment l'implantation du PCB affecte-t-elle la stabilité de biais du gyroscope MEMS ?
Une mauvaise implantation du PCB peut introduire des contraintes mécaniques, des gradients thermiques et des bruits électriques, qui se manifestent tous par une dérive de biais. Une distribution asymétrique du cuivre provoque une expansion thermique inégale, tandis qu'un mauvais filtrage de l'alimentation injecte du bruit dans la bande passante de mesure analogique.
Pourquoi le strict respect des profils de refusion est-il critique pour les PCB d'IMU ?
Le boîtier du gyroscope MEMS est extrêmement sensible aux contraintes thermomécaniques résiduelles. S'écarter du profil de refusion spécifié par le fabricant peut induire une déformation permanente sur la structure MEMS, modifiant fondamentalement sa calibration en usine et son biais nul au-delà des capacités de compensation logicielle.
Comment les constructions flex-rigides profitent-elles aux assemblages IMU multi-axes ?
Un PCB flex-rigide permet le montage orthogonal de gyroscopes d'axes X, Y et Z sur un seul circuit continu. Cela élimine le poids, les problèmes de fiabilité et les variations d'impédance des connecteurs physiques, tout en permettant aux capteurs d'être précisément pliés dans un boîtier cubique 3D compact.