
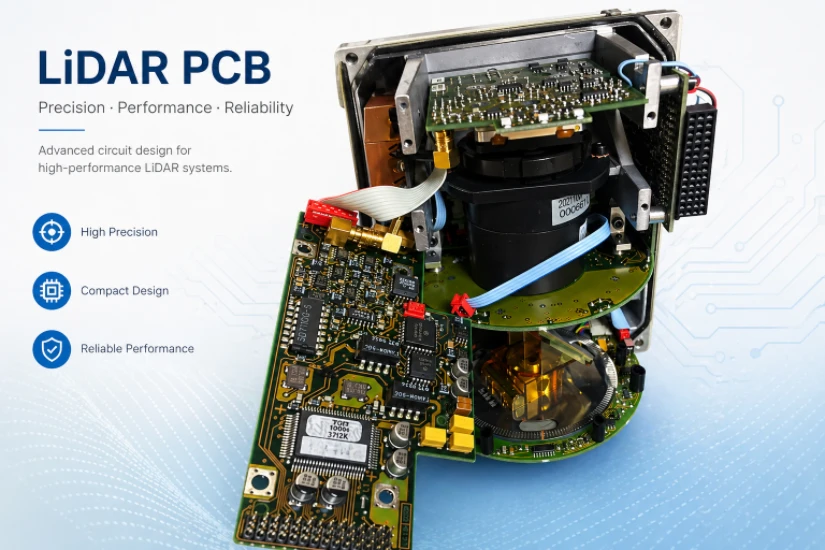
Un système LiDAR tire des impulsions laser à 905 nm ou 1550 nm à des taux de répétition de 500 kHz à 2 MHz, détecte les photons qui reviennent (ce qui prend 6,67 ns par mètre de distance aller-retour) et mesure le temps de retour avec une précision sub-nanoseconde pour construire un nuage de points tridimensionnel de l'environnement. Le PCB porte le driver laser délivrant des impulsions de courant de 5 à 50 A avec un temps de montée de 2 à 5 ns, l'amplificateur transimpédance (TIA) traitant les signaux picoampères des photodiodes à avalanche (APD) polarisées à plus de 200 V, le convertisseur temps-numérique (TDC) résolvant des intervalles de temps de 20 à 50 ps, et le FPGA calculant le nuage de points 3D à des millions de points par seconde.
Aucune autre application n'exige simultanément une expertise dans les impulsions à courant élevé nanosecondes, la détection analogique sub-picoampère, la synchronisation à résolution picoseconde et le traitement numérique en temps réel — le tout sur une seule carte survivant aux profils de vibration automobiles et fonctionnant de -40°C à +105°C. Les fronts de 2 ns du driver laser contiennent une énergie spectrale jusqu'à 200 MHz qui, si elle n'est pas contenue par le layout du PCB, se couple directement dans le front-end analogique du récepteur sensible aux picoampères à seulement 15 mm de distance, noyant le signal du photon réfléchi.
HILPCB fabrique des PCB LiDAR pour les développeurs de véhicules autonomes, les entreprises de robotique et les équipementiers d'équipements topographiques en utilisant des fabrications haute vitesse, en cuivre lourd (heavy copper) et HDI. Nos processus de fabrication IATF 16949 prennent en charge les exigences de qualification automobile, y compris la documentation PPAP et les tests de fiabilité accélérés.
Menu de Navigation
- Carte Driver Laser : Impulsions à Courant Élevé Nanosecondes
- Front-End du Récepteur : Détection de Photons Uniques
- Chaîne de Signal Temps de Vol et Traitement
- Isolation TX-RX sur une Carte Partagée
- Qualification Automobile et Industrielle
- Considérations PCB Spécifiques à l'Architecture
Carte Driver Laser : Impulsions à Courant Élevé Nanosecondes
Le driver laser doit fournir un courant de crête de 5 à 50 A dans des impulsions aussi courtes que 2 ns — puis se couper complètement avant que la fenêtre de blanking (occultation) du récepteur ne se termine et que la détection ne commence. Cela nécessite des drivers FET GaN ou MOSFET Si à haute vitesse avec une inductance de boucle de grille (gate loop) inférieure à 0,5 nH et une inductance de boucle de puissance (power loop) inférieure à 1 nH.
Layout du Driver Laser
- Compacité de la Boucle de Puissance : La boucle de courant critique — condensateur de stockage d'énergie → interrupteur (GaN FET) → diode laser → retour au condensateur — doit être physiquement aussi petite que possible. Chaque nH d'inductance de boucle à 50 A crée un pic de tension de 50 V à la coupure (V = L × di/dt, avec di/dt ≈ 50 A/2 ns = 25 GA/s). Ces pics détruisent la diode laser s'ils dépassent sa tension inverse maximale absolue. Condensateurs de bus en céramique (10–100 nF, évalués 100–200 V, diélectrique C0G pour une ESL sub-nH) placés directement aux bornes source-drain du FET avec une longueur totale de piste de boucle <3 mm sur des couches en cuivre lourd (minimum 2–3 oz pour le chemin d'impulsion).
- Pilotage de Grille FET GaN : Les HEMT GaN (EPC2001C, GaN Systems GS61004B) commutent en <2 ns mais sont vulnérables aux dépassements de grille (overshoot) — la tension de grille maximale est typiquement de 6 V sans aucune marge de sécurité au-dessus de 7 V. Le circuit intégré (IC) du driver de grille (LMG1020, UCC21222) placé à moins de 3 mm de la pastille de grille GaN. Inductance de la boucle de commande de grille inférieure à 0,3 nH — obtenue uniquement en plaçant le driver et la résistance de grille sur la même couche PCB que le composant GaN, sans transition de couche (vias) dans le chemin de grille.
- Recharge du Stockage d'Énergie : Entre les impulsions (intervalle de 500 ns–2 µs à un taux de répétition de 500 kHz–2 MHz), un convertisseur boost recharge les condensateurs de stockage d'énergie à partir de l'alimentation du système (typ. entrée 5–12 V vers sortie 40–150 V). Le circuit de charge fonctionne à des courants modérés (100–500 mA continus) et ne nécessite pas la compacité extrême du circuit d'impulsion — mais son bruit de commutation doit être isolé de la section récepteur par des barrières de vias de masse (ground via fencing) et un filtrage de l'alimentation.
- Dissipation Thermique : À un taux de répétition de 500 kHz avec des impulsions de 5 ns à 50 A crête, la dissipation moyenne dans l'interrupteur est P = 0,5 × Rds(on) × Ipeak² × duty_cycle ≈ 0,5 × 0,05 Ω × 2500 × 0,0025 = 0,16 W à partir de la conduction seule. Les pertes de commutation ajoutent 2 à 10 W supplémentaires selon la tension et le dV/dt. Vias thermiques sous le pad thermique du boîtier GaN, se connectant aux plans internes de masse/puissance pour la diffusion de la chaleur. Pour les systèmes haute puissance (lasers couplés par fibre 1550 nm à plus de 5 W de puissance optique moyenne), des dispositions de montage de dissipateur thermique dédiées sont nécessaires.
- Verrouillage de Sécurité Laser (Interlock) : Contrôle d'activation laser basé sur le matériel avec arrêt redondant — typiquement un MCU de sécurité dédié indépendant du FPGA de traitement principal. La piste du signal d'interlock est routée sur une couche dédiée ne partageant aucun chemin avec une autre fonction. L'interlock ne peut pas être contourné (overridden) par le firmware — une exigence de sécurité laser de Classe 3B/4 selon la norme IEC 60825-1.
Front-End du Récepteur : Détection de Photons Uniques
Les photons laser réfléchis arrivent au détecteur sous forme d'événements de photons individuels (pour les cibles à longue portée) ou sous forme de salves de photocourant (pour les cibles proches à haute réflectivité). Le détecteur — APD polarisé à 150–400 V ou SiPM polarisé à 25–35 V au-dessus du claquage (breakdown) — convertit les photons en courant électrique que l'amplificateur transimpédance (TIA) amplifie et que le comparateur horodate (timestamp).
Conception du PCB du Récepteur
- Alimentation de Polarisation (Bias) APD : 150–400 V DC, compensée en température pour maintenir un gain APD constant (le gain dérive de ~3 %/°C avec une polarisation fixe). Bruit d'alimentation <1 mVrms — toute ondulation module le gain de l'APD et apparaît comme une gigue (jitter) de mesure de distance. Un convertisseur boost dédié pour la polarisation APD, isolé physiquement de la section du driver laser, avec une ligne de fuite (creepage) >3 mm entre les pistes de polarisation et les circuits basse tension. La fabrication en PCB multicouche de HILPCB maintient la continuité du plan de masse sous l'ensemble du chemin de polarisation APD.
- Placement de l'Amplificateur Transimpédance (TIA) : Le TIA (MAX40662, AD8015 ou ASIC personnalisé) est placé à moins de 3 mm du détecteur avec la résistance de rétroaction (10 kΩ–1 MΩ pour les APD, 1–10 kΩ pour les SiPM) du même côté de la carte que le détecteur. Longueur de piste d'entrée inférieure à 2 mm — chaque millimètre ajoute ~0,3 pF de capacité parasite qui réduit la bande passante de l'objectif de 500 MHz à potentiellement 200 MHz, divisant par deux la résolution de télémétrie.
- Intégrité du Plan de Masse : Plan de masse ininterrompu sous l'ensemble de la chaîne de signal du récepteur, du détecteur au numériseur. Tout espace, fente ou zone sans via dans le plan de masse force le courant de retour à faire un détour, augmentant la surface de la boucle et la capture du bruit provenant des émissions de commutation à large bande du driver laser. Le plan de masse doit également servir de chemin de retour pour l'alimentation de polarisation APD — le routage du retour de polarisation via une piste séparée (pas le plan de masse) crée une zone de boucle qui capte le champ magnétique du driver laser.
- Caractéristiques d'Alignement Optique : Le PCB fournit des références mécaniques pour l'alignement détecteur-lentille. Marques d'alignement (fiducials) pour le positionnement pick-and-place de la puce (die) ou du boîtier du détecteur. Caractéristiques du contour de la carte (encoches, trous de centrage) s'alignant sur le boîtier optique avec une précision de ±50 µm. La fabrication PCB HDI atteint cette précision de repérage grâce à des caractéristiques d'alignement percées au laser.
Chaîne de Signal Temps de Vol et Traitement
La mesure de distance nécessite l'horodatage de l'intervalle entre l'impulsion laser sortante et le photon entrant avec une précision de 50 à 200 ps — correspondant à une résolution de portée de 7,5 à 30 mm.
Synchronisation et Traitement
- Conversion Temps-Numérique (TDC) : CI TDC dédiés (TDC7200 avec une résolution de 55 ps, AS6501 à 62,5 ps) ou TDC basé sur FPGA utilisant des chaînes de retard (delay chains) étalonnées. Distribution d'horloge d'un oscillateur à faible gigue (jitter) (TCXO ou OCXO à gigue RMS <1 ps) vers le TDC avec des pistes de longueur adaptée — la gigue d'horloge s'ajoute directement à l'incertitude de la mesure de distance (1 ps de gigue ≈ 0,15 mm d'erreur de portée).
- Numérisation Multi-Canaux : Les matrices Flash LiDAR avec 16 à 128 canaux de détecteurs nécessitent des chemins analogique-numérique appariés. Matrices de convertisseurs A/N (ADC) (14–16 bits, 5–250 MSPS) échantillonnant la sortie du TIA — décalage (skew) entre canaux <100 ps pour une télémétrie cohérente à travers la matrice. Longueurs de piste appariées de chaque sortie TIA à son entrée ADC — réglage en serpentin (serpentine tuning) sur les couches internes avec une géométrie de plan de référence cohérente.
- Traitement de Nuage de Points FPGA : Données de chronométrage brutes ou données d'histogramme de tous les canaux traitées en temps réel pour générer un nuage de points 3D. FPGA (Xilinx Artix-7 pour un coût optimisé, Kintex UltraScale pour la performance) avec routage de sortie (escape routing) BGA sur couches HDI. Mémoire DDR4 pour l'accumulation d'histogrammes et la mise en mémoire tampon du nuage de points. Gigabit Ethernet ou PCIe Gen 3 pour le transfert de données vers l'hôte — paires différentielles à impédance contrôlée avec vias contre-percés (back-drilled vias).
- Traitement des Histogrammes : Le comptage de photons uniques corrélé dans le temps (TCSPC) accumule les temps d'arrivée des photons sur de nombreuses impulsions laser, construisant un histogramme dont le pic correspond à la portée de la cible. Ce traitement — sommant des milliers d'événements 1 bit dans des histogrammes multi-bits par pixel et par image — nécessite une bande passante mémoire importante et est généralement implémenté dans la RAM de bloc du FPGA ou une DDR externe.
Isolation TX-RX sur une Carte Partagée
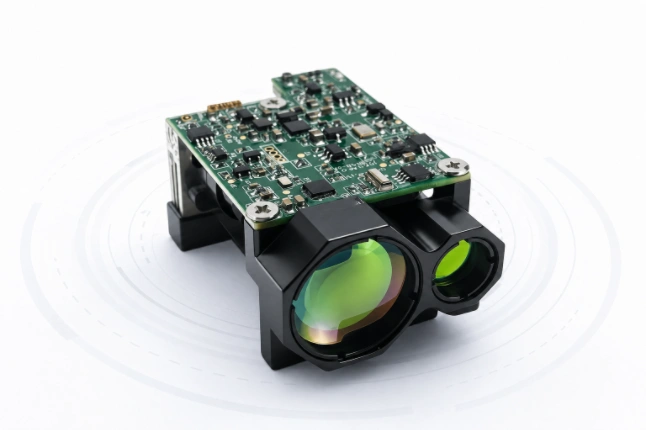
Le driver laser et le récepteur partagent un PCB — des impulsions nanosecondes de 50 A fonctionnant à 15 mm de circuits analogiques de sensibilité picoampère. Atteindre une isolation >60 dB entre ces domaines est le défi principal de layout PCB dans la conception LiDAR.
Stratégies d'Isolation
- Séparation Physique et Partitionnement : Composants du driver laser à une extrémité de la carte, composants du récepteur à l'autre. Séparation minimale de 15 mm entre les limites des composants des deux sections. Barrière de vias de masse (ground via fencing au pas de 1,0 mm) le long de la frontière entre les sections, reliant toutes les couches du plan de masse.
- Topologie du Plan de Masse : Plan de masse continu sur au moins deux couches internes. Le courant de retour d'alimentation du driver laser doit circuler à travers le plan de masse pour revenir aux condensateurs du bus — non à travers la masse de la section récepteur. Ceci est accompli en s'assurant que la connexion de masse des condensateurs du bus est du côté driver de la barrière de vias (via fence), de sorte que le courant de retour circule localement sans traverser le territoire du récepteur.
- Isolation du Domaine d'Alimentation : Régulateurs de tension séparés pour les domaines du driver laser, de l'analogique du récepteur, du numérique du récepteur et du FPGA. Sortie du régulateur de chaque domaine filtrée avec une perle de ferrite + condensateur en céramique. Aucun plan de cuivre partagé entre l'alimentation du driver laser et l'alimentation du récepteur — zones de remplissage séparées (separate pour areas) connectées uniquement à l'entrée d'alimentation principale.
- Temporisation du Blanking TX : Le récepteur est mis en "blanking" (désactivé ou son gain réduit à zéro) pendant l'impulsion laser et pendant une courte période par la suite (fenêtre de blanking de 5 à 50 ns). Le signal de contrôle de blanking se déplace du contrôleur de temporisation vers le récepteur — cette piste ne doit pas coupler les transitoires de commutation du driver laser dans le front-end sensible du récepteur. Routez le signal de blanking sur une couche interne entre des plans de masse, physiquement séparé à la fois du driver laser et des chemins analogiques du récepteur.
Qualification Automobile et Industrielle
Le LiDAR automobile fonctionne de -40°C à +105°C, survit à des chocs de 20 g et à des vibrations aléatoires de 5 g RMS, et doit fonctionner pendant plus de 15 ans — tout en garantissant que le laser reste sans danger pour les yeux (eye-safe) selon l'IEC 60825-1 Classe 1 au niveau du système.
Support de Qualification
- Fabrication IATF 16949 : La production automobile de HILPCB suit les plans de contrôle définis par l'APQP avec Cpk ≥ 1,67 sur les paramètres critiques. Documentation PPAP Niveau 3 pour la qualification OEM.
- Tests de Fiabilité Accélérés : Plus de 1 000 cycles thermiques à -40°C/+125°C. Stratifiés High-Tg (Tg ≥ 170°C) avec construction résistante au CAF (Conductive Anodic Filament) pour une exposition à l'humidité à long terme. Fiabilité des vias vérifiée par IST (Interconnect Stress Testing) sur des coupons de qualification.
- Revêtement Conforme (Conformal Coating) : Revêtement acrylique ou silicone de qualité automobile (25–75 µm) protégeant les cartes assemblées de la condensation, des embruns de sel de voirie et des produits chimiques de nettoyage rencontrés lors des processus d'assemblage et de lavage des véhicules.
- Support des Composants AEC-Q100 : L'approvisionnement en composants de HILPCB auprès de distributeurs agréés garantit des composants qualifiés AEC-Q avec une traçabilité complète des lots pour les exigences de responsabilité du fait des produits automobiles.
Considérations PCB Spécifiques à l'Architecture
- LiDAR à Balayage Mécanique : PCB circulaires ou en forme de secteur s'insérant à l'intérieur d'une tête rotative. Transfert de signal par bague collectrice (slip ring) ou joint tournant optique — la construction rigide-flexible (rigid-flex) réduit le nombre de connecteurs et améliore la fiabilité sous rotation continue à 10–20 Hz.
- LiDAR à État Solide (MEMS) : Cartes rectangulaires standard avec intégration étroite du driver de miroir MEMS. Les signaux d'entraînement MEMS haute tension (80–200 V) coexistent avec l'électronique basse tension — gestion des lignes de fuite (creepage) entre le driver MEMS et les sections de contrôle numérique.
- LiDAR à État Solide (OPA) : Conceptions d'Optical Phased Array (réseau à commande de phase optique) nécessitant des signaux de contrôle de phase ultra-précis vers des centaines d'émetteurs. Sorties DAC avec une précision sub-mV — discipline de routage analogique comparable à celle des PCB d'instrumentation.
- Flash LiDAR : Une seule impulsion éclaire toute la scène — nécessite une matrice de détecteurs 2D (matrice SPAD ou SiPM) avec TDC par pixel. Construction PCB HDI haute densité pour le routage de matrices de détecteurs 128×128 ou plus grandes vers l'électronique de lecture.
Initiez votre programme PCB LiDAR avec un examen DFM et d'isolation →
Foire Aux Questions
Pourquoi l'inductance de boucle est-elle critique dans un PCB de driver laser LiDAR ? Un driver laser LiDAR commute des courants de 5 à 50 A en seulement 2 ns. Toute inductance de boucle parasite (même quelques nanohenrys) génère des pics de tension massifs, qui peuvent dépasser les valeurs maximales absolues (absolute maximum ratings) du FET GaN ou de la diode laser et causer une défaillance catastrophique.
Comment éviter que le bruit du driver laser n'interfère avec le récepteur LiDAR ? Pour atteindre l'isolation nécessaire de >60 dB, les circuits du driver laser et du récepteur sont séparés physiquement par au moins 15 mm sur le PCB, cloisonnés par une barrière de vias de masse (ground via fencing). Des régulateurs de tension séparés et des topologies de plan de masse isolées garantissent que les impulsions de transmission de 50 A ne se couplent pas dans le chemin du récepteur analogique, qui possède une sensibilité de l'ordre du picoampère.
Quels matériaux sont utilisés pour les PCB LiDAR automobiles ? Les PCB LiDAR automobiles utilisent des stratifiés à Tg élevée (High-Tg ≥ 170°C) qui résistent à la croissance de filaments anodiques conducteurs (CAF) dans des conditions d'humidité élevée. Ces matériaux endurent des cycles de température extrêmes (-40°C à +125°C) et répondent à la durée de vie opérationnelle de plus de 15 ans exigée par les constructeurs (OEM) automobiles.
Les PCB LiDAR peuvent-ils prendre en charge à la fois les architectures à état solide et à balayage mécanique ? Oui, HILPCB fabrique des cartes rigides pour les LiDAR à état solide (MEMS ou réseaux à commande de phase optique - OPA), des cartes HDI haute densité pour les matrices de détecteurs Flash LiDAR, et des assemblages rigides-flexibles (rigid-flex) pour les LiDAR mécaniques rotatifs afin d'éliminer la complexité des connecteurs à bague collectrice.