
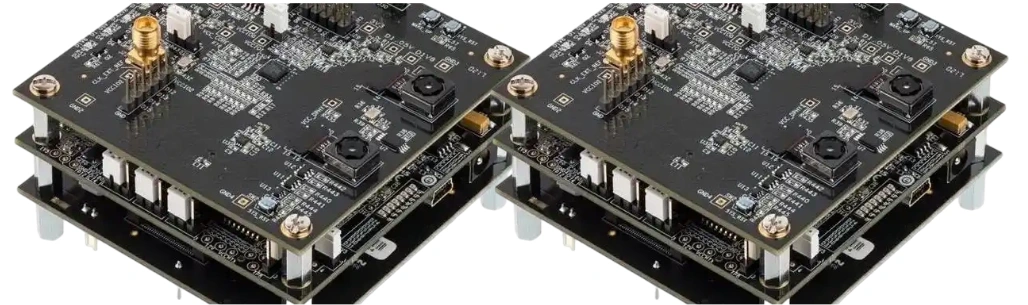
Le PCB d’une caméra panoramique relie un capteur fisheye ou plusieurs capteurs d’image synchronisés aux fonctions de traitement, mémoire, alimentation, réseau et stockage qui produisent une vue de surveillance étendue. Une allégation publiable de « couverture à 360 degrés » exige des preuves portant sur la scène, la qualité d’image, l’assemblage des vues, la latence, le réseau et la cybersécurité, et pas seulement un nombre total de mégapixels.
Points clés pour concevoir une caméra panoramique 360°
- Choisissez entre capteur fisheye unique, architecture multicapteur assemblée ou têtes multidirectionnelles indépendantes à partir de la géométrie de la scène et du niveau de détail probant attendu.
- L’assemblage multicapteur exige un étalonnage optique, un recouvrement maîtrisé, des images synchronisées et une exposition, une balance des blancs et un traitement cohérents.
- Calculez le débit des liaisons capteur et de la mémoire à partir des pixels actifs, de la fréquence d’image, de la profondeur de bits et des surdébits de protocole ; la résolution nominale de sortie n’est pas le débit brut.
- Routez MIPI CSI-2/D-PHY ou les autres interfaces capteur selon l’empilage, les pertes, l’impédance, les voies et les tolérances de skew propres aux composants.
- Dimensionnez le PoE pour la charge simultanée la plus défavorable : capteurs, SoC ou NPU, DDR, Ethernet, infrarouge, chauffage, stockage et moteur éventuel, et non selon la puissance moyenne de jour.
- Le stockage dépend du débit encodé et de la durée de conservation. À 16 Mbit/s constants, un flux produit environ 172,8 Go par période de 24 heures en unités décimales.
- La conformité aux profils ONVIF, l’identité sécurisée, les mises à jour signées et le traitement des vulnérabilités sont des livrables produit ; ce ne sont pas des fonctions automatiques du PCB.
Sommaire
- Choisir l’architecture de la caméra panoramique
- Transformer le champ de vision en preuve exploitable
- Synchroniser et étalonner plusieurs capteurs
- Concevoir les liaisons capteur, le traitement et la mémoire
- Construire l’architecture PoE et d’alimentation
- Gérer la chaleur sans dégrader l’image
- Planifier l’encodage, le réseau et le stockage
- Valider l’analyse en périphérie et la cybersécurité
- Concevoir pour la fiabilité en extérieur
- Utiliser une matrice de validation de l’optique au réseau
- Diagnostiquer les pannes courantes d’une caméra panoramique
- Checklist RFQ du PCB de caméra panoramique
- Normes de référence et limites de responsabilité
- Comment HILPCB accompagne l’électronique des caméras
- Questions fréquentes
- Conclusion
Choisir l’architecture de la caméra panoramique
Le terme « panoramique » désigne plusieurs produits différents. Figez les vues de sortie, le format d’enregistrement et le comportement du client avant de sélectionner les capteurs et le SoC.
| Architecture | Avantage principal | Contrainte principale | Usage adapté |
|---|---|---|---|
| Capteur fisheye unique | vue compacte à 180° ou 360° sans jonction entre capteurs | densité de pixels très variable dans la scène projetée ; la correction de distorsion consomme du calcul | locaux où la vue d’ensemble compte davantage que le détail à distance |
| Plusieurs capteurs avec stitching | vue plus large et densité de pixels supérieure et plus uniforme | complexité d’étalonnage, recouvrement, parallaxe, exposition et synchronisation | espaces ouverts nécessitant un panorama cohérent |
| Capteurs multidirectionnels indépendants | chaque tête vise une région distincte avec son propre flux | ne produit pas nécessairement un panorama continu ; davantage de flux à gérer | carrefours, angles et sites de géométrie irrégulière |
| Panorama complété par un PTZ optique | maintien de la vue d’ensemble pendant que le PTZ capture un détail | puissance, mécanique, coût et commande plus complexes | opérateurs ayant besoin simultanément du contexte et d’une preuve rapprochée |
Le panoramique, l’inclinaison et le zoom électroniques recadrent et corrigent les pixels capturés ; ils ne créent pas un détail optique qui n’a jamais été échantillonné. Indiquez si le VMS reçoit un flux fisheye, des vues corrigées, un panorama assemblé, des canaux indépendants ou plusieurs de ces sorties simultanément.
Transformer le champ de vision en preuve exploitable
Le champ de vision horizontal ou vertical et la résolution totale ne démontrent pas les performances d’identification. Cartographiez la densité de pixels dans toute la scène installée après distorsion de l’objectif, correction, recadrage, recouvrement et assemblage. Un fisheye unique peut consacrer beaucoup de pixels sources au plafond ou au premier plan tandis que les cibles éloignées en reçoivent trop peu.
La conception du site doit préciser :
- emplacement, hauteur, inclinaison et orientation de montage ;
- zones et distances cibles ainsi que tâche de détection, observation, reconnaissance ou identification requise ;
- éclairage de jour et de nuit, éblouissement, ombres, contre-jour et météo ;
- fréquence d’image minimale, flou de mouvement et contraintes d’obturateur ;
- masques de confidentialité et zones qui ne doivent jamais être enregistrées ;
- régions aveugles créées par le corps de caméra, les murs, piliers ou la géométrie des jonctions.
Validez avec des cibles représentatives placées aux positions les plus défavorables. Le zoom numérique sur un moniteur ne remplace ni un nombre suffisant de pixels dans la scène ni une mise au point optique correcte.
Synchroniser et étalonner plusieurs capteurs
Le stitching n’aligne les images que si leur géométrie et leur état d’acquisition sont maîtrisés. Chaque caméra exige un étalonnage intrinsèque, notamment focale, point principal et distorsion de l’objectif, ainsi qu’une position et une orientation extrinsèques par rapport au panorama.
Le recouvrement doit être assez large pour permettre un alignement et une fusion robustes, sans gaspiller des pixels et de la bande passante. Les objets proches créent de la parallaxe parce que chaque objectif observe une perspective différente ; aucune homographie ne peut rendre tous les plans de profondeur parfaitement continus. Définissez une distance minimale de stitching et testez des personnes ou véhicules traversant les jonctions à plusieurs profondeurs.
La synchronisation des images doit être liée au budget d’artefacts. Les signaux matériels de déclenchement ou de synchronisation offrent généralement une meilleure simultanéité que les seuls horodatages logiciels. Mesurez la relation entre début d’exposition et lecture, surtout avec les capteurs à obturateur déroulant et les sujets en mouvement. Synchronisez exposition, gain, balance des blancs, tone mapping et réduction temporelle du bruit afin qu’une cible ne change pas de luminosité ou de couleur au passage d’une jonction.
Les tolérances mécaniques font partie de la maîtrise de l’étalonnage. La position de la carte capteur, l’assise du filetage ou du fût de l’objectif, la polymérisation de l’adhésif, le réglage de mise au point et le couple du boîtier peuvent modifier l’alignement. Stockez les données d’étalonnage par unité ou révision de module maîtrisée, protégez-les contre la corruption et définissez les événements imposant un nouvel étalonnage.
Concevoir les liaisons capteur, le traitement et la mémoire
Estimez la charge utile brute de l’image active pour chaque capteur avec la formule :
largeur × hauteur × images par seconde × bits par pixel
Ajoutez ensuite les périodes de blanking du capteur, les surdébits de paquet et de protocole ainsi qu’une marge d’implémentation. RAW10, RAW12, YUV et les flux compressés présentent des charges différentes. Vérifiez que la configuration des voies du capteur, les ports récepteurs, le débit ISP et les modes simultanés sont pris en charge par le SoC ; la simple mention MIPI CSI-2 sur chaque composant ne suffit pas.
Utilisez les conceptions de référence des capteurs, du SoC et du PHY pour définir la topologie des voies D-PHY ou C-PHY, l’impédance différentielle, les pertes, le skew dans une paire et entre voies, les transitions et les accès de test. Une règle générique « 100 ohms et longueurs égales » est incomplète. L’empilage de production, l’échappement du boîtier, les connecteurs ou câbles flexibles et le budget temporel du récepteur déterminent la géométrie acceptable.
Routez chaque voie haute vitesse au-dessus d’une référence continue et sans stub. Maîtrisez les changements de couche et ajoutez les vias de retour nécessaires. Examinez la diaphonie issue de la DDR, d’Ethernet, des horloges et des régulateurs à découpage. Si les capteurs sont installés sur des cartes séparées, incluez dans le canal les pertes du connecteur ou du flexible, le champ de broches, la continuité de masse et les tolérances d’assemblage.
La chaîne de traitement peut comprendre correction du capteur, dématriçage, fusion HDR, correction de distorsion, stitching, mise à l’échelle, incrustations, analyse et encodage. Modélisez la bande passante mémoire pour les lectures et écritures simultanées et les fonctions actives les plus exigeantes. Le routage DDR, l’impédance du PDN et l’échappement du boîtier doivent respecter la topologie processeur-mémoire ; un nombre élevé de couches ne crée pas à lui seul de marge.
Construire l’architecture PoE et d’alimentation
Une caméra PoE est un équipement alimenté (PD) qui doit interopérer avec l’équipement d’alimentation prévu. Choisissez le type et la classe PoE IEEE 802.3 à partir de la puissance disponible au PD et des conditions de câble, puis implémentez détection, classification, courant d’appel, maintien de l’alimentation, isolation et traitement des défauts selon le contrôleur PD et la norme retenus.
Établissez un tableau de puissance par mode :
| Charge | État défavorable à inclure |
|---|---|
| Capteurs et horloges | résolution, fréquence d’image et mode HDR maximaux |
| SoC, ISP et NPU | stitching, analyse et encodage simultanés |
| DDR et stockage | trafic soutenu et activité d’écriture maximaux |
| Conversion Ethernet et PoE | plage du câble et de l’entrée ainsi que pertes du convertisseur |
| Éclairage | LED IR au cycle de service et à la température maximaux autorisés |
| Environnement | démarrage du chauffage, désembuage ou ventilateur |
| Mécanique | actionnement du PTZ, du filtre ou de l’obturateur si présents |
Séquencez rails capteur, horloges, reset et E/S pour éviter toute alimentation parasite. Validez la chute transitoire lors du démarrage de l’IR, du chauffage, du NPU ou du stockage. Éloignez les composants magnétiques PoE, nœuds de commutation et courants de mode commun des horloges capteur et rails analogiques. Surtensions, ESD, isolation et mise à la terre doivent être conçues selon l’installation et l’environnement réglementaire.
Gérer la chaleur sans dégrader l’image
La conception thermique protège à la fois le silicium et la qualité de la preuve vidéo. Le courant d’obscurité et le bruit du capteur d’image varient avec la température ; les dimensions de l’objectif et du fût peuvent déplacer la mise au point ; le SoC, le NPU et la DDR peuvent réduire leur fréquence ou devenir instables.
Établissez une cartographie de puissance pour chaque mode et un chemin de résistance thermique depuis les jonctions jusqu’à l’ambiance via le PCB, le matériau d’interface et le boîtier. Les vias thermiques et l’étalement du cuivre n’aident que s’ils rejoignent un dissipateur efficace. Éloignez autant que possible la chaleur du SoC et du PoE des capteurs, et évitez de chauffer un capteur davantage que les autres, car les couleurs ou le bruit peuvent diverger au niveau des jonctions.
Mesurez températures en régime établi et transitoires dans un boîtier fermé, exposé au soleil, en air calme et au démarrage à basse température selon le cas. Exécutez simultanément toute l’analyse, l’encodage, l’IR et le trafic réseau tout en mesurant bruit d’image, mise au point, pertes d’images et limitation de fréquence, et pas seulement la température.
Planifier l’encodage, le réseau et le stockage
H.264 ou H.265 peut réduire la charge réseau et le stockage, mais le débit dépend de la résolution, de la fréquence d’image, du mouvement et du niveau de détail de la scène, du bruit, du GOP, du contrôle de débit et des paramètres d’image. Le bruit en faible lumière ou la pluie peuvent augmenter le débit variable et diminuer l’efficacité de compression.
Pour un débit constant, estimez le stockage décimal avec :
Go/jour = débit en Mbit/s × 10,8
Ainsi, 16 Mbit/s représentent environ 172,8 Go par jour, 5,184 To pour 30 jours ou 15,552 To pour 90 jours, avant le système de fichiers, la redondance, les métadonnées, l’audio et les marges de conservation. Plusieurs flux indépendants ou corrigés ajoutent leurs propres débits. L’enregistrement sur événement ne modifie le calcul que si la fréquence des événements et les durées avant et après déclenchement sont mesurées de façon réaliste.
Établissez un budget réseau pour le débit crête des flux, les clients multicast et unicast, les téléchargements de micrologiciel, les métadonnées, les retransmissions et les liaisons montantes des commutateurs. Validez latence et pertes entre caméra et VMS ou NVR sous congestion. Une carte microSD locale exige des essais d’endurance, de récupération du système de fichiers et de retrait ou défaillance.
Le profil ONVIF T peut prendre en charge des fonctions avancées de diffusion vidéo IP, tandis que le profil M traite les métadonnées et événements analytiques. Seuls un produit conforme enregistré et les profils et fonctions réellement pris en charge fournissent une preuve d’interopérabilité ; la présence d’une bibliothèque ONVIF dans la BOM ne suffit pas.
Valider l’analyse en périphérie et la cybersécurité
Les analyses exigent des preuves propres à la scène. Définissez classes, zones, taille minimale de cible, occultation, éclairage, densité de foule, météo, limites de faux positifs et faux négatifs et version du modèle. Une jonction assemblée peut déformer un objet ou dupliquer sa détection ; comparez les analyses avant et après stitching et suivez les objets entre les capteurs.
Traitez chaque caméra comme un ordinateur connecté au réseau. La configuration de libération doit comprendre :
- identité unique de l’appareil et absence de mot de passe universel par défaut ;
- rôles authentifiés, moindre privilège et réinitialisation sécurisée des identifiants ;
- protection des données et configurations en transit et au repos selon les besoins ;
- démarrage vérifié et mises à jour signées avec maîtrise du retour à une ancienne version ;
- services, ports et interfaces de débogage désactivés ou documentés ;
- journalisation de sécurité, intégrité de l’heure et comportement après altération ou réinitialisation usine ;
- inventaire des composants, réception des vulnérabilités et durée de prise en charge des mises à jour.
Les masques de confidentialité doivent subsister après redémarrage, changement de profil, correction de distorsion et mise à jour du micrologiciel, et s’appliquer à chaque flux ou capture exporté concerné. L’analyse des visages ou plaques d’immatriculation peut entraîner des obligations juridiques et biométriques supplémentaires.
Concevoir pour la fiabilité en extérieur
L’indice de protection est un résultat du boîtier selon IEC 60529, et non une propriété du matériau du PCB. Maîtrisez joints, presse-étoupes, joints d’objectif, évents, cycles de pression, chemins d’eau et condensation. Le vernis de tropicalisation peut réduire le risque de contamination, mais ne rend pas la carte étanche et complique connecteurs, optique, reprise et transfert thermique.
La qualification doit refléter l’installation : cycles de température et d’humidité, condensation sous tension, exposition UV et corrosion si nécessaire, vibrations et chocs, surtensions ou ESD sur le câble, chutes de tension PoE, enregistrement prolongé et cycles thermiques répétés. Un stratifié à Tg élevé ou une finition ENIG peut convenir à la conception, sans démontrer à lui seul la durée de service en extérieur.
Utiliser une matrice de validation de l’optique au réseau
Cette matrice évite qu’une équipe accepte le PCB alors que la preuve de vidéosurveillance échoue ailleurs.
| Jalon de validation | Entrées maîtrisées | Preuve requise | Critère de rejet |
|---|---|---|---|
| Scène et optique | montage, champ de vision, zones cibles, objectifs, éclairage et confidentialité | carte de densité de pixels et captures de cibles de jour et de nuit | détail requis ou région masquée non obtenu |
| Module capteur | mise au point, étalonnage, synchronisation des images, exposition et couleur, mécanique | franchissement des jonctions, parallaxe, mouvement et données d’une unité à l’autre | étalonnage modifié après assemblage normal |
| PCB et canal | empilage, voies capteur, horloges, DDR, PDN et accès de test | revue SI et PI avec compteurs d’erreur en mode contraint | marge de liaison dépendante d’un câble, d’une température ou d’une unité |
| Traitement | versions ISP, stitching, encodage et analyse | résultats de pertes d’images, latence, jonctions et détection | impossibilité d’exécuter simultanément les fonctions dans le budget |
| Alimentation et thermique | classe PoE, modes IR, chauffage ou moteur, boîtier et ambiance | données de démarrage, transitoires et image ou thermique au pire mode | chute, limitation, mise au point ou bruit d’image hors limite |
| Réseau et sécurité | profils, débit, utilisateurs, mises à jour, VMS ou NVR et conservation | essais d’interopérabilité, stockage, intrusion et récupération | service non pris en charge, identifiant obsolète ou perte de preuve |
| Présérie et modification | BOM, étalonnage, micrologiciel, modèle et procédé validés | rendement, traçabilité et requalification ciblée | modification invalidant les preuves optiques, électriques ou de sécurité |
Diagnostiquer les pannes courantes d’une caméra panoramique
| Symptôme | Causes probables | Prochain essai discriminant |
|---|---|---|
| Une personne en mouvement se dédouble à la jonction | expositions non synchronisées, parallaxe ou mauvais étalonnage | traverser les jonctions à plusieurs distances en enregistrant les horodatages des images |
| La couleur de la jonction change après échauffement | gradient de température entre capteurs ou réglage automatique indépendant de l’exposition et de la balance des blancs | enregistrer température capteur et paramètres d’image fixes ou manuels |
| Les erreurs MIPI apparaissent uniquement avec l’IR | transitoire de rail ou de masse, CEM ou dérive thermique | corréler les compteurs d’erreur au courant IR et mesurer le PDN |
| La vue 360° manque de détails exploitables | densité de pixels diluée par projection ou recadrage, ou mauvaise mise au point | cartographier les pixels cibles dans toute la scène installée |
| Le VMS reçoit la vidéo mais pas les analyses | mauvais profil ONVIF, implémentation des métadonnées ou fonction absente du client | vérifier le profil enregistré et inspecter les métadonnées négociées |
| Le stockage dépasse l’estimation | complexité de scène en VBR, bruit, flux ou audio supplémentaires ou surdébit | mesurer les débits crête et moyen pendant plusieurs journées représentatives |
| L’image extérieure s’embue après une variation de température | condensation, défaut de joint ou d’évent, ou commande du chauffage | cycle humidité-température sous tension avec inspection du boîtier |
Checklist RFQ du PCB de caméra panoramique
Optique et capteurs : architecture, références capteur et objectif, CAO du module, champ de vision, recouvrement, synchronisation des images, méthode et données d’étalonnage, procédé de mise au point, modes de sortie, jour, nuit et IR et exigences des zones cibles.
PCB et calcul : schéma, Gerber, ODB++ ou IPC-2581, empilage, contraintes MIPI et DDR, SoC, ISP ou NPU, mémoire et stockage, horloges, PDN, connecteurs et flexibles, points de test, programmation et provisionnement sécurisé des clés.
Alimentation et mécanique : type, classe et contrôleur PoE, tableau de puissance par mode, IR, chauffage, ventilateur et PTZ, surtension et isolation, modèle thermique du boîtier, joints et évents, ambiance, indice de protection visé et montage.
Réseau et validation : codecs, flux, débit et latence, profils ONVIF, VMS ou NVR, analyse et métadonnées, conservation, socle de cybersécurité, durée de mise à jour, montages, traçabilité de l’étalonnage, limites d’acceptation et événements de changement.
Normes de référence et limites de responsabilité
- IEC 62676-4 — IEC
- IEEE 802.3 — IEEE
- Profil ONVIF T — ONVIF
- Profil ONVIF M — ONVIF
- IEC 62368-1 — IEC
- IEC 60529 — IEC
- ETSI EN 303 645 — ETSI
- NISTIR 8259A — NIST
- IPC-2221 — IPC
- IPC-6012 — IPC
- IPC-A-610 — IPC
Les règles de vidéosurveillance, confidentialité, radio, CEM, sécurité, cybersécurité et installation varient selon le marché et le déploiement. HILPCB peut fabriquer et assembler l’électronique de caméra validée et contribuer au DFM et à l’accès aux tests. Le propriétaire du produit reste responsable de l’optique, de la qualité d’image, de l’étalonnage et du stitching, des algorithmes, de la conformité PoE et Ethernet, du cycle de sécurité, de la confidentialité, de l’étanchéité du boîtier, de l’intégration système et de la certification finale.
Comment HILPCB accompagne l’électronique des caméras
HILPCB peut examiner l’échappement des capteurs et du SoC, l’empilage de production, la continuité des références haute vitesse, l’échappement DDR et MIPI, le PDN, les distances PoE, les structures de vias thermiques, les accès d’étalonnage et les zones d’exclusion d’assemblage. La fabrication de PCB haute vitesse prend en charge les canaux contrôlés de caméra et de mémoire, tandis que la fabrication de PCB HDI peut faciliter l’échappement dense des capteurs et BGA lorsque l’empilage et le plan de fiabilité le justifient.
Pour les fabrications intégrées, l’assemblage PCB clé en main peut préserver les révisions validées des capteurs, objectifs ou modules, mémoires et composants de sécurité ainsi que les exigences de programmation. Le périmètre exact de l’étalonnage optique, du provisionnement sécurisé, du vernissage et des essais environnementaux et fonctionnels doit être défini et confirmé pour chaque devis.
Questions fréquentes sur les caméras panoramiques
Un capteur fisheye ou plusieurs capteurs : quelle architecture choisir ?
Un fisheye est compact et évite les jonctions, mais répartit les pixels de manière inégale dans la scène. Plusieurs capteurs peuvent fournir davantage de détails et une couverture flexible, mais exigent synchronisation, étalonnage, recouvrement et fusion. Décidez à partir de la scène installée et de la tâche probante attendue.
Le nombre total de mégapixels prouve-t-il le détail de surveillance panoramique ?
Non. Le détail utile dépend de l’objectif, de la projection, de la correction et du recadrage, du recouvrement, de la mise au point, de la distance de la cible, de l’éclairage et du mouvement. Validez la densité de pixels et des cibles représentatives dans chaque zone requise.
Quel stockage prévoir pour un flux panoramique à 16 Mbit/s ?
À débit constant et en continu, comptez environ 172,8 Go par jour ou 5,184 To pour 30 jours en unités décimales. Ajoutez le système de fichiers, la redondance, les métadonnées, l’audio et les flux supplémentaires ; les images VBR réelles doivent être mesurées sur des scènes représentatives.
La prise en charge ONVIF garantit-elle toutes les fonctions du VMS ?
Non. L’interopérabilité dépend de la conformité enregistrée du produit au profil concerné et des fonctions facultatives prises en charge par la caméra et le client. Testez diffusion, image, événements, métadonnées, audio, utilisateurs et récupération avec le VMS cible.
Conclusion : valider toute la chaîne de preuve vidéo
Le PCB d’une caméra panoramique réussit uniquement si le détail de la scène traverse toute la chaîne, des objectifs et capteurs synchronisés au stitching, à l’encodage, au PoE, au réseau et au stockage. Figez cette chaîne sous la forme d’un contrat de validation mesurable, puis testez les modes de fonctionnement simultanés les plus défavorables et le cycle de cybersécurité. Transmettez à HILPCB l’architecture capteur, l’empilage, la conception calcul et alimentation, la mécanique et les exigences de test de fabrication pour une revue DFM et un devis d’assemblage.