
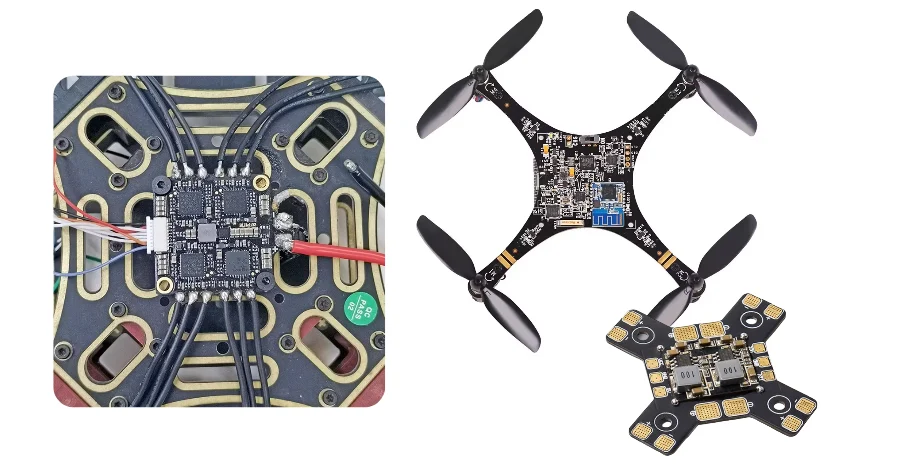
- Электронику AI-дрона необходимо рассматривать как компактную систему периферийных вычислений с жёсткими ограничениями по массе, вибрации, энергопотреблению и радиочастотной совместимости, а не как обычную высокопроизводительную плату.
- На раннем этапе проектирования необходимо проверить энергетический бюджет вычислительного модуля, количество интерфейсов камер и датчиков, стратегию виброизоляции, стабильность линий питания и совместимость RF-антенн.
- Модули NVIDIA Jetson Orin NX имеют опубликованный диапазон настраиваемого энергопотребления от 10 W до 40 W, а модули Jetson Orin Nano — от 7 W до 25 W. Поэтому тепловой расчёт и выбор аккумулятора должны выполняться до начала разводки PCB.
- PX4 и ArduPilot рассматривают вибрации как риск для системы управления полётом, поскольку чрезмерные механические воздействия могут ухудшать качество оценки положения. Поэтому крепление PCB, фиксация разъёмов и размещение IMU являются частью общей архитектуры системы.
- Большинство проблем первых прототипов возникает из-за шумных линий питания, нестабильных разъёмов датчиков, недостаточного отвода тепла от вычислительного модуля или RF-помех между каналами управления, телеметрии, GNSS и видеопередачи.
Электроника AI-дронов и БПЛА объединяет периферийные вычисления, обработку данных датчиков, преобразование питания и беспроводную связь в платформе с жёсткими ограничениями по массе. Главный инженерный вопрос заключается не только в том, сможет ли плата запускать AI-модель, а сможет ли она стабильно работать в условиях вибраций, ограниченной температуры, аккумуляторного питания и требований EMC.
Contents
- Что проверить в первую очередь при разработке PCB для AI-дрона или БПЛА
- Таблица основных правил проектирования и проверки
- Таблица ранних инженерных компромиссов
- Как планирование вычислений, вибраций и питания влияет на решения по PCB
- Как проверить интеграцию RF, камер и датчиков
- Что необходимо закрепить перед выпуском прототипа
- FAQ
- Следующие шаги
- Источники
- Автор и проверка
Что проверить в первую очередь при разработке PCB для AI-дрона или БПЛА
Платы для AI-дронов часто называют «умными контроллерами полёта» или «автономными вычислительными модулями», однако такие определения слишком общие для полноценного инженерного анализа. На практике такая PCB объединяет четыре взаимосвязанные подсистемы:
- периферийные вычисления для распознавания объектов, навигации и автономного управления
- контроллер полёта и электронные узлы обработки данных датчиков
- преобразование и распределение энергии от аккумулятора
- RF-каналы для управления, телеметрии, GNSS и передачи данных полезной нагрузки
Именно поэтому первая техническая проверка должна включать:
- соответствие энергопотребления и тепловыделения вычислительного модуля возможностям корпуса дрона и аккумуляторной системы
- наличие аппаратной стратегии защиты от вибраций, а не только программных фильтров
- реалистичную разводку CSI, Ethernet, USB, PCIe и других скоростных интерфейсов с учётом stackup и особенностей разъёмов
- достаточное физическое разделение RF- и цифровых зон для защиты GNSS и каналов управления
- выбор между жёсткой PCB, HDI PCB или комбинированной rigid-flex архитектурой
Если команда ещё выбирает структуру платы и способ подключения модулей, перед выпуском прототипа стоит изучить варианты высокоскоростной PCB, HDI PCB и rigid-flex PCB.
Таблица основных правил проектирования и проверки
| Правило / параметр | Рекомендуемый диапазон или метод выбора | Почему это важно | Как проверить | Если проигнорировать |
|---|---|---|---|---|
| Энергетический диапазон вычислений | Начать с опубликованных режимов работы модуля и энергетического бюджета летательного аппарата | AI-вычисления определяют тепловую конструкцию, время работы аккумулятора и параметры стабилизаторов | Анализ дерева питания и оценка энергопотребления миссии | Плата работает от лабораторного источника, но не выдерживает требования по времени полёта или температуре |
| Стратегия защиты от вибраций | Рассматривать крепление IMU и фиксацию платы как аппаратные требования | PX4 и ArduPilot указывают вибрации как фактор риска для управления | Проверка крепления, анализ логов и механические испытания | Качество данных датчиков ухудшается до обнаружения причины |
| Трассировка скоростных интерфейсов | Зафиксировать stackup и обратные токовые пути до разводки CSI, PCIe, USB или Ethernet | Камеры и вычислительные интерфейсы чувствительны к разрывам линий и плохим опорным слоям | Проверка stackup и разводки | Во время интеграции появляются периодические ошибки передачи данных |
| Распределение питания | Отделить шумные силовые нагрузки от чувствительных логических цепей | Дроны объединяют импульсные нагрузки и малошумящие датчики | План проверки шумов питания и переходных процессов | AI, RF и сенсорные системы начинают влиять друг на друга |
| RF-совместимость | Определить размещение антенн и зоны ограничения заранее | GNSS, телеметрия, управление и видео конкурируют за пространство и спектр | Проверка размещения и полевые или стендовые испытания | Уменьшается дальность связи и точность позиционирования |
| Тепловое распределение | Связать режимы мощности модуля с медными площадями, переходными отверстиями и воздушным охлаждением | Энергетические режимы модулей работают только при эффективном отводе тепла | Тепловой анализ и испытания прототипа с измерениями | Вычислительный модуль снижает частоту или выходит из строя под нагрузкой |
Таблица ранних инженерных компромиссов
| Вариант конструкции | Обычно лучше подходит для | Основной компромисс | Что нужно проверить заранее |
|---|---|---|---|
| Отдельный AI-вычислительный модуль и контроллер полёта | Быстрой замены подсистем и удобного поиска неисправностей | Больше соединений, кабелей и массы | Надёжность разъёмов и организация кабелей |
| Объединённая плата вычислений и управления полётом | Минимального веса и объёма | Более сложная разводка и повышенный риск EMI-взаимодействия | Тепловой путь, заземление и обслуживание |
| Жёсткая многослойная PCB | Более низкой стоимости и простого производства | Меньше свободы при компактной упаковке | Объём корпуса и расположение разъёмов |
| Rigid-flex архитектура | Компактной установки и сокращения количества кабелей | Более сложное проектирование и производство | Геометрия зон изгиба и сборочные процессы |
Как планирование вычислений, вибраций и питания влияет на решения по PCB
Одна из самых распространённых ошибок — переносить рекламные характеристики AI-модулей напрямую в проект PCB без преобразования их в реальные системные ограничения.
Согласно опубликованным данным NVIDIA по семейству Jetson Orin, модули Jetson Orin NX поддерживают настройку мощности от 10 W до 40 W, а Jetson Orin Nano — от 7 W до 25 W. Эти значения являются не только параметрами программной настройки. Они напрямую влияют на выбор стабилизаторов питания, площадь меди, конструкцию радиатора, вентиляцию корпуса и расчёт автономности аккумулятора.
При проверке обычно рассматриваются три ключевых вопроса.
1. Соответствует ли вычислительный модуль энергетическому бюджету дрона?
Если автономный компьютер потребляет слишком большую часть энергии, аккумулятору остаётся меньше запаса для двигателей, полезной нагрузки и пиковых нагрузок. Поэтому вычислительную PCB необходимо оценивать так же серьёзно, как силовую часть летательного аппарата.
2. Преобразованы ли требования по вибрации в аппаратные решения?
PX4 указывает, что контроллеры полёта с акселерометрами и гироскопами чувствительны к вибрациям и могут требовать антивибрационного крепления. Руководства ArduPilot также рассматривают чрезмерные вибрации как прямую причину ошибок управления и оценки состояния. Это означает, что расположение IMU, жёсткость платы, фиксация разъёмов и материалы крепления должны анализироваться на этапе проектирования PCB.
3. Разделены ли шумные и чувствительные зоны питания?
Приводы двигателей, полезная нагрузка, камеры, AI-вычисления, GNSS и IMU имеют разные требования к питанию. Если эти области неправильно разделены и отфильтрованы, поиск неисправностей становится сложным из-за смешения тепловых, шумовых и перезапускных проблем. Проверка через PCB viewer или 3D viewer помогает выявить ошибки ещё до первого производства.
Как проверить интеграцию RF, камер и датчиков
В электронике AI-дронов проблемы чаще возникают на границах между подсистемами, а не внутри самого вычислительного блока.
Основные проверки включают:
- правильное расположение разъёмов камер и датчиков для снижения нагрузки на кабели и предотвращения вибрационных отказов
- наличие непрерывных обратных токовых путей для CSI, USB, Ethernet и PCIe с учётом переходов через разъёмы
- размещение GNSS- и управляющих антенн вдали от силовых импульсных цепей и быстрых цифровых сигналов
- соответствие stackup требованиям плотной разводки вычислительного блока и корректного RF-заземления
Если компактная система обработки изображений объединяется с телеметрией и навигационными радиомодулями, требования к высокочастотной PCB и высокоскоростной PCB необходимо анализировать совместно. Для ранней проверки размещения часто используются Gerber viewer и PCB viewer, позволяющие быстро обнаружить конфликты до изготовления.
Что необходимо закрепить перед выпуском прототипа
Первый прототип должен отвечать на системные инженерные вопросы, а не только демонстрировать запуск процессора.
Практический список подготовки включает:
- Зафиксирован режим питания модуля
Целевой вычислительный модуль и его рабочий режим должны быть связаны с тепловым и аккумуляторным бюджетом до выпуска PCB. - Утверждены требования по вибрации и креплению
Необходимо заранее определить способ фиксации и изоляции платы, IMU и разъёмов в реальном корпусе дрона. - Утверждена карта интерфейсов
Камеры, датчики, RF, отладочные интерфейсы и полезная нагрузка должны иметь реальные схемы подключения и выбранные разъёмы. - Определена структура доменов питания
Источники шума рядом с двигателями должны быть отделены от чувствительных логических и RF-линий. - Подготовлен план проверки прототипа
Нужно заранее определить методы проверки температуры, вибрации, RF-совместимости и стабильности датчиков.
Если проект ещё активно изменяется, использование прототипирования PCB, быстрого производства PCB и сборки под ключ помогает сократить количество итераций.
FAQ
Что нужно проверить первым при разработке PCB для AI-дрона?
Начните с анализа мощности и теплового бюджета вычислительного модуля, затем проверьте вибрации, распределение питания и RF-совместимость. Эти решения обычно определяют всю дальнейшую архитектуру платы.
Почему вибрации относятся к проблемам PCB, а не только к программному обеспечению полёта?
Потому что IMU, разъёмы и сама плата реагируют на механические воздействия ещё до того, как программные алгоритмы смогут компенсировать ошибки. Плохое крепление может нарушить данные датчиков на аппаратном уровне.
Нужны ли AI-дронам правила проектирования высокоскоростных PCB?
В большинстве случаев да, особенно если используются интерфейсы камер, быстрые последовательные соединения или вычислительные модули с плотной разводкой и требованиями к контролируемым обратным путям.
Когда для электроники БПЛА стоит выбирать rigid-flex?
Такое решение оправдано, когда ограничения по кабелям, объёму корпуса или механической укладке становятся критичными. Компромисс заключается в более сложном проектировании и производстве.
Что должен подтвердить первый прототип?
Первая сборка должна подтвердить тепловой запас, стабильность питания, устойчивость к вибрациям и RF-совместимость, а не только базовый запуск системы или выполнение AI-модели.
Следующие шаги
При разработке электроники для AI-дронов и БПЛА наиболее эффективным подходом является совместная проверка вычислительной мощности, вибрационной стратегии, stackup и RF-размещения ещё до первого производства.
HILPCB помогает на этом этапе:
- планировать HDI PCB для компактных вычислительных узлов и плотной разводки
- выполнять анализ High-speed PCB для интерфейсов камер и вычислительных модулей
- выбирать Rigid-flex PCB для корпусов с ограниченным пространством
- организовывать прототипирование PCB и быстрое производство PCB для ускоренной проверки решений
- обеспечивать сборку под ключ при необходимости единого поставщика производства и монтажа
- принимать запрос на расчёт после подготовки stackup, карты интерфейсов и плана испытаний
Источники
- NVIDIA Jetson Orin modules overview
- NVIDIA Jetson Orin Nano developer kit carrier board specification
- PX4 Guide: Vibration Isolation
- ArduPilot Copter: Measuring Vibration
- IPC: Ensuring Excellence, IPC-A-610
Автор и проверка
Автор: HILPCB Engineering Content Team
Проверка: HILPCB Embedded Systems and PCB Layout Review Team
Последнее обновление: 2026-04-16