
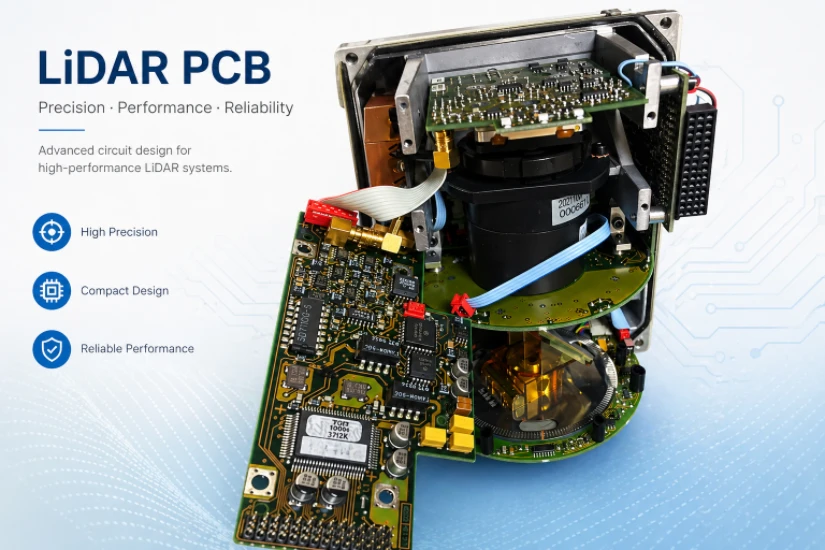
LiDAR(激光雷达)系统以500 kHz–2 MHz的重复频率发射905 nm或1550 nm的激光脉冲,在光子返回时(往返距离每米耗时约6.67 ns)对其进行检测,并以亚纳秒级的精度测量返回时间,从而构建环境的三维点云。PCB需要承载在2–5 ns上升时间内提供5–50 A电流脉冲的激光驱动器,处理偏置在200+ V雪崩光电二极管(APD)产生的皮安级信号的跨阻放大器(TIA),分辨20–50 ps时间间隔的时间数字转换器(TDC),以及每秒计算数百万个3D点云数据的FPGA。
没有其他应用需要在一块电路板上同时具备处理大电流纳秒脉冲、亚皮安级模拟检测、皮秒级高分辨率时序以及实时数字处理的专业能力——而且这块板还要经受住汽车级的振动曲线测试,并在-40°C至+105°C的环境中可靠运行。激光驱动器2 ns的脉冲边沿包含了高达200 MHz的频谱能量,如果PCB布局未能将其有效封锁,这些噪声就会直接耦合到15 mm外对皮安级信号极其敏感的接收器模拟前端中,从而淹没微弱的反射光子信号。
HILPCB为自动驾驶汽车开发商、机器人公司和测绘设备OEM厂商制造LiDAR PCB,采用高速(High-Speed)、厚铜(Heavy Copper)和HDI制造工艺。我们的IATF 16949制造流程强力支持汽车级认证要求,包括PPAP文件提供和加速可靠性测试。
菜单导航
激光驱动板:纳秒级大电流脉冲
激光驱动器必须在短至2 ns的脉冲内提供5–50 A的峰值电流——并在接收器消隐窗口(Blanking window)结束、检测开始前完全切断。这要求采用GaN FET或高速Si MOSFET驱动器,且栅极环路电感需低于0.5 nH,功率环路电感低于1 nH。
激光驱动器布局
- 功率环路的紧凑性:关键的电流环路——储能电容 → 开关(GaN FET) → 激光二极管 → 返回电容器——在物理上必须尽可能的小。在50 A电流下,环路中每一纳亨(nH)的电感都会在关断时产生50 V的尖峰(V = L × di/dt,其中di/dt ≈ 50 A/2 ns = 25 GA/s)。如果这些尖峰超过了激光二极管的绝对最大反向耐压,就会将其烧毁。必须将陶瓷母线电容(10–100 nF,额定电压100–200 V,采用C0G介质以实现亚nH的ESL)直接跨接在FET的源极和漏极之间,在厚铜层(脉冲路径至少需2–3盎司)上的总环路走线长度需<3 mm。
- GaN FET栅极驱动:GaN HEMT(如EPC2001C,GaN Systems GS61004B)在<2 ns内进行开关,但非常容易受到栅极电压过冲的损害——其最大栅极电压通常为6 V,超过7 V则没有任何安全余量。栅极驱动器IC(如LMG1020,UCC21222)必须放置在距离GaN栅极焊盘3 mm的范围内。栅极驱动环路的电感必须低于0.3 nH——这只有通过将驱动器和栅极电阻放置在与GaN器件相同的PCB层上,并且在栅极路径上不进行任何换层打孔才能实现。
- 储能电容充电:在两个脉冲之间(在500 kHz–2 MHz的重复频率下,间隔为500 ns–2 µs),升压转换器(Boost converter)从系统电源(通常为5–12 V输入转换为40–150 V输出)为储能电容器重新充电。充电电路在适中电流(100–500 mA连续)下运行,不需要像脉冲电路那样极致紧凑——但其开关噪声必须通过接地过孔隔离墙(Via fencing)和电源滤波来与接收器部分进行严格隔离。
- 散热设计:在500 kHz的重复频率、5 ns脉宽和50 A峰值电流下,开关管仅导通损耗的平均耗散为 P = 0.5 × Rds(on) × Ipeak² × 占空比 ≈ 0.5 × 0.05 Ω × 2500 × 0.0025 = 0.16 W。取决于工作电压和dV/dt,开关损耗会额外增加2–10 W。需在GaN封装的散热焊盘下方设置散热过孔,连接至内部地/电源平面以进行热量扩散。对于高功率系统(5+ W平均光功率的1550 nm光纤耦合激光器),需要提供专用的散热器安装设施。
- 激光安全互锁(Safety Interlock):基于硬件的激光使能控制需具备冗余关断功能——通常由独立于主处理FPGA的专用安全MCU控制。互锁信号线需布设在独立层上,不与任何其他功能共享路径。根据IEC 60825-1对于3B/4类激光的安全要求,该互锁绝对不能被固件强行超越(Override)。
接收器前端:探测单光子
反射的激光光子以单个光子事件(针对远距离目标)或光电流脉冲群(针对近距离、高反射率目标)的形式到达探测器。探测器——偏置电压为150–400 V的APD,或偏置电压高于击穿电压25–35 V的SiPM——将光子转换为电流,随后由跨阻放大器(TIA)进行放大,并由比较器标记时间戳。
接收器PCB设计
- APD偏置电源:150–400 V DC,需进行温度补偿以保持恒定的APD增益(在固定偏置下增益随温度漂移约3%/°C)。电源噪声必须<1 mVrms——任何纹波都会调制APD的增益,并表现为测距的抖动。为APD偏置提供专用的升压转换器,物理上必须与激光驱动器部分隔离,偏置走线与低压电路之间的爬电距离>3 mm。HILPCB的多层PCB制造可确保在整个APD偏置路径下方地平面的连续性。
- 跨阻放大器(TIA)布局:TIA(如MAX40662,AD8015或定制ASIC)应放置在探测器3 mm范围内,反馈电阻(APD为10 kΩ–1 MΩ,SiPM为1–10 kΩ)放置在探测器的同侧。输入走线长度需低于2 mm——走线每增加一毫米会增加约0.3 pF的寄生电容,可能将带宽从目标的500 MHz降低至200 MHz,从而使得测距分辨率降低一半。
- 地平面的完整性:在从探测器到数字化仪的整个接收信号链下方,必须保持地平面的不间断。任何地平面的间隙、槽口或无过孔区域都会迫使返回电流绕路,增加环路面积,并更容易拾取来自激光驱动器宽带开关辐射的噪声。地平面同时还必须作为APD偏置电源的返回路径——如果通过单独的走线(而非地平面)来走偏置回路,会形成一个拾取激光驱动器磁场的感应环路。
- 光学对准特征:PCB需为探测器到透镜的对齐提供机械参考。需为贴片机放置探测器裸片或封装提供光学基准标记(Fiducial marks)。电路板的外形特征(凹槽、定位孔)需能与光学外壳对齐,精度达±50 µm。HDI PCB制造可通过激光钻孔的对位特征来实现这一精度的注册对齐。
飞行时间(ToF)信号链与处理
测距测量要求对传出的激光脉冲和返回光子之间的时间间隔标记时间戳,精度需达到50–200 ps——这对应于7.5–30 mm的测距分辨率。
时序与处理
- 时间数字转换(TDC):使用专用的TDC IC(如55 ps分辨率的TDC7200,62.5 ps的AS6501)或基于FPGA中校准延迟链的TDC。将低抖动振荡器(<1 ps RMS抖动的TCXO或OCXO)的时钟通过等长走线分发到TDC——时钟抖动将直接转化为测距的不确定性(1 ps的抖动 ≈ 0.15 mm的测距误差)。
- 多通道数字化:具有16–128个探测器通道的Flash LiDAR阵列需要完全匹配的模数路径。ADC阵列(14–16 bit,5–250 MSPS)对TIA输出进行采样——通道间的偏差(Skew)需<100 ps,以保证整个阵列测距的一致性。从每个TIA输出到其对应ADC输入的走线长度需精确匹配——在内部层采用蛇形绕线(Serpentine tuning)并保证参考平面几何形状的连贯一致。
- FPGA点云处理:所有通道的原始时序或直方图数据被实时处理,以生成3D点云。采用具有BGA扇出布线(使用HDI层)的FPGA(如注重成本优化的Xilinx Artix-7,注重性能的Kintex UltraScale)。配备用于直方图累加和点云缓冲的DDR4内存。通过具有受控阻抗差分对和背钻过孔(Back-drilled vias)的千兆以太网或PCIe Gen 3进行主机数据传输。
- 直方图处理:时间相关单光子计数(TCSPC)在许多个激光脉冲内累积光子的到达时间,构建一个直方图,其峰值对应于目标的距离。这种处理——将数千个1位事件叠加到每帧每个像素的多位直方图中——需要极大的显存带宽,通常在FPGA模块RAM或外部DDR中实现。
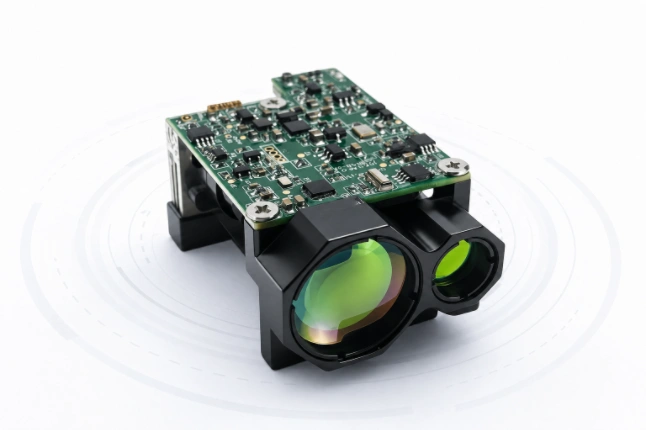
共享电路板上的发射/接收(TX-RX)隔离
激光驱动器和接收器共享一块PCB——50 A的纳秒级脉冲在距离具有皮安级灵敏度模拟电路仅15 mm的地方运行。在这两个域之间实现>60 dB的隔离,是LiDAR设计中最具决定性的PCB布局挑战。
隔离策略
- 物理隔离与分区:激光驱动器元件放在板的一端,接收器元件放在另一端。两个部分的元器件边界之间至少保持15 mm的间隔。沿着两部分之间的边界布置地过孔隔离墙(间距1.0 mm的地过孔阵列),连接所有地平面层。
- 地平面拓扑结构:至少在两个内部层上铺设连续的地平面。激光驱动器的电源返回电流必须通过地平面流回母线电容——绝不能流经接收器部分的地。这是通过确保母线电容的接地连接位于隔离墙的驱动器侧来实现的,这样返回电流就能在本地流动,而不会穿越到接收器的领地。
- 电源域隔离:为激光驱动器、接收器模拟端、接收器数字端和FPGA端分别提供独立的稳压器。每个区域的稳压器输出都通过“铁氧体磁珠 + 陶瓷电容”进行滤波。激光驱动器电源和接收器电源之间不能共享平面覆铜——两者为独立的敷铜区,仅在主电源输入处连接。
- 发射消隐(TX Blanking)时序:在激光脉冲发射期间及随后的一小段时间内(5–50 ns的消隐窗口),接收器会被消隐(禁用或增益降至零)。消隐控制信号从时序控制器传输到接收器——这条走线绝对不能将激光驱动器的开关瞬态耦合到接收器敏感的前端。请在两个地平面之间的内部层对消隐信号进行走线,并在物理上远离激光驱动器和接收器模拟路径。
汽车及工业级认证
车载LiDAR运行在-40°C至+105°C的环境中,需能承受20 g的冲击和5 g RMS的随机振动,并且必须保证15年以上的寿命——在这一切的同时,激光在系统级别必须始终满足IEC 60825-1 Class 1的人眼安全标准。
认证支持
- IATF 16949制造:HILPCB的汽车生产遵循APQP定义的控制计划,关键参数的Cpk ≥ 1.67。提供PPAP Level 3级文件以支持OEM的资格认证。
- 加速可靠性测试:在-40°C/+125°C下进行1,000多次热循环测试。采用抗CAF(导电阳极丝)结构的高Tg层压板(Tg ≥ 170°C),以应对长期的湿度暴露。过孔可靠性通过资质鉴定测试板上的IST(互连应力测试)进行验证。
- 保形涂层(三防漆):车规级丙烯酸或有机硅涂层(25–75 µm),可保护组装好的PCBA免受车辆组装和洗车过程中遇到的冷凝水、道路盐雾和清洁化学品的影响。
- AEC-Q100元器件支持:HILPCB从授权分销商处采购的元件可确保为AEC-Q合格的元件,具有完整的批次可追溯性,满足汽车产品责任的要求。
针对特定架构的PCB注意事项
- 机械扫描LiDAR:适合旋转头内部的圆形或扇形PCB。通过滑环或光电旋转关节传输信号——软硬结合(Rigid-flex)结构减少了连接器的数量,并提高了在10–20 Hz连续旋转下的可靠性。
- 固态LiDAR (MEMS):标准的矩形板,具有高集成度的MEMS微镜驱动器。高压MEMS驱动信号(80–200 V)与低压电子设备共存——需要精心管理MEMS驱动器与数字控制部分之间的爬电距离。
- 固态LiDAR (OPA):光学相控阵设计要求向数百个发射器提供超高精度的相位控制信号。DAC输出具有亚毫伏级的精度——模拟走线的规范严苛程度堪比仪器级的PCB。
- 闪光(Flash)LiDAR:单个脉冲照亮整个场景——需要2D探测器阵列(SPAD或SiPM阵列)配合每个像素的TDC。采用高密度的HDI PCB结构,以便将128×128或更大探测器阵列的信号路由至读出电子设备。
常见问题解答
为什么环路电感在LiDAR激光驱动器PCB中如此关键? LiDAR激光驱动器可以在短短2 ns内开关5–50 A的大电流。任何寄生环路电感(哪怕只有几个纳亨nH)都会产生巨大的电压尖峰,这可能会超过GaN FET或激光二极管的绝对最大额定电压,从而导致灾难性的损坏。
如何防止激光驱动器的噪声干扰LiDAR接收器? 为了达到必要的60+ dB以上的隔离度,激光驱动器和接收器电路在PCB上物理分隔开至少15 mm的距离,并通过接地过孔墙(Via fencing)进行分区屏蔽。独立的稳压器和隔离的地平面拓扑结构可确保50 A的传输脉冲不会耦合进灵敏度高达皮安级的模拟接收器路径中。
汽车LiDAR PCB使用什么材料? 汽车LiDAR PCB使用高Tg层压板(Tg ≥ 170°C),这种材料在极高湿度下也能抵抗导电阳极丝(CAF)的生长。这些材料能够承受极端的温度循环交变(-40°C至+125°C),并满足汽车整车厂(OEM)对超过15年运营寿命的要求。
LiDAR PCB是否同时支持固态和机械扫描架构? 是的,HILPCB为固态LiDAR(MEMS或光学相控阵OPA)制造硬板,为Flash LiDAR探测器阵列制造高密度HDI板,同时也为旋转的机械LiDAR制造软硬结合(Rigid-flex)板,以消除使用滑环连接器的复杂性。