
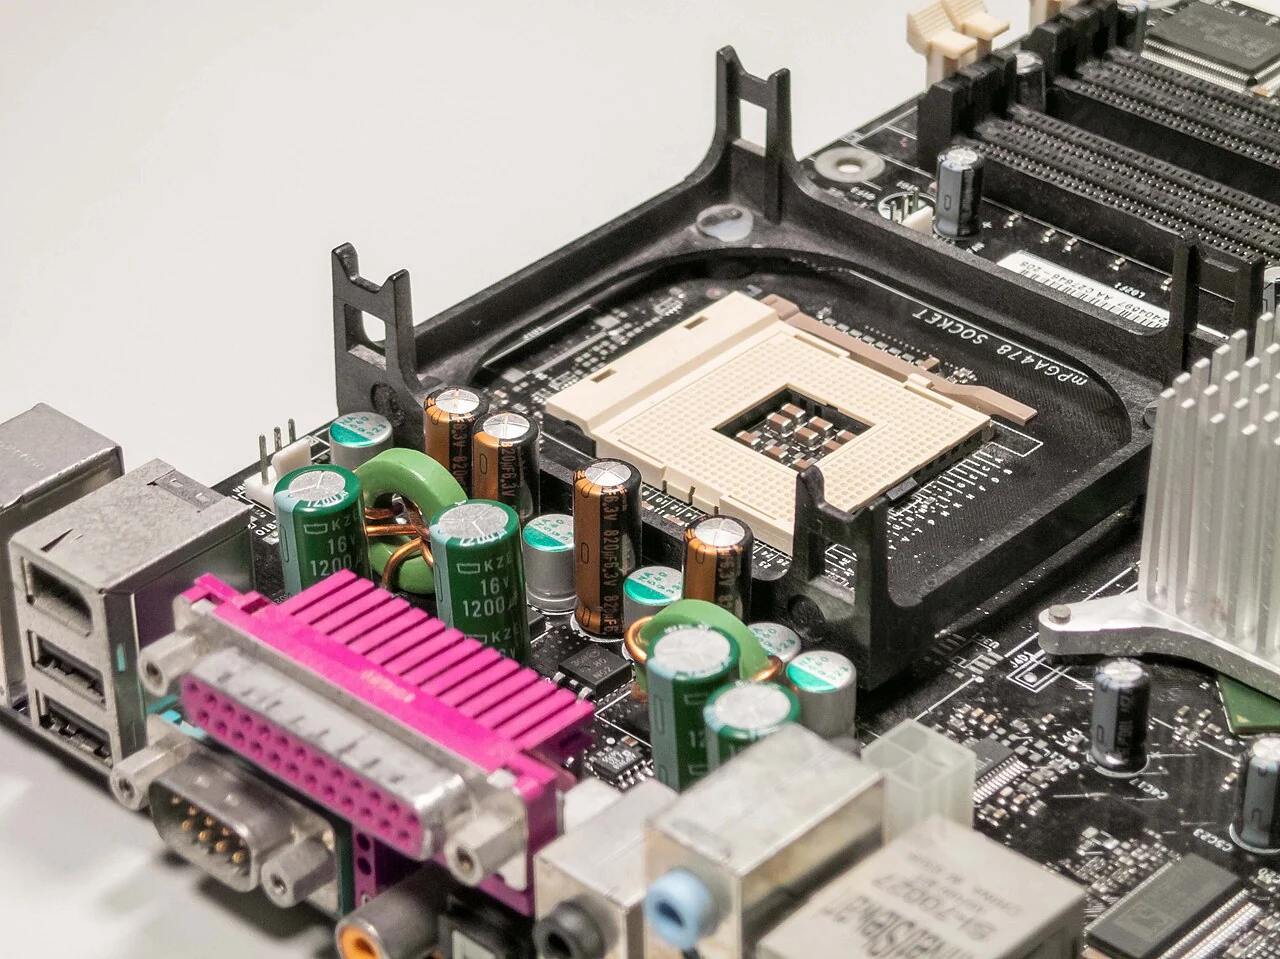
- VRM 控制器 PCB 最容易先出问题的,不是控制器芯片本身,而是主电流回路、反馈采样和相间结构在布局上没有同步收敛。 这些问题最终会表现为纹波、过冲、均流失衡、热分布漂移和板间差异。
- 多相 VRM 的第一优先级仍然是功率回路几何,而不是先围着控制器摆件。 TI 的 multiphase buck 设计报告明确指出,相位之间的 PCB inductance 会削弱输入纹波抵消效果,这意味着“理论多相优势”并不会自动在板上成立。
- 差分 remote sense 不是锦上添花,而是高电流 POL 保证负载点电压准确性的关键路径。 TI 的 TPS549B22 与多款 PMBus buck / controller 器件都把 true differential remote sense 作为核心特性,说明采样路径本身就是电源精度结构的一部分。
- PMBus 遥测和告警只有在板级行为足够稳定时才有意义。 PMBus 规范里既有 PAGE、STATUS_WORD、READ_POUT、READ_DUTY_CYCLE 等命令,也有 MFR_SPECIFIC 字段,说明监控很多,但监控不等于根因已经被消除。
- 真正值得放行的 VRM 布局,不是一块板能供上电,而是多相、多板和不同热状态下都保持相近动态响应与相近相间分布。
Quick Answer
VRM 控制器 PCB 布局的核心,是先冻结主电流回路、差分 remote sense、相间对称、热扩散路径和验证矩阵。对服务器、ASIC、FPGA 和高电流 POL 项目来说,很多后期“控制不稳”或“均流不好”的问题,本质上都始于这些基础板级结构没有一起收敛。
目录
- VRM 控制器 PCB 在工程上先看什么?
- 关键规则与参数总表
- 为什么必须先从大电流回路开始,而不是先围着控制器摆件?
- 为什么 remote sense 与反馈网络必须按负载点来布局?
- 为什么多相 VRM 真正依赖 PCB 对称性?
- 为什么热路径、装配窗口和验证矩阵要同轮冻结?
- 与 HILPCB 相关的下一步
- 常见问题(FAQ)
- 公开参考资料
- 作者与审核信息
VRM 控制器 PCB 在工程上先看什么?
先看 主电流回路、差分 remote sense、多相对称、热路径、接口与量产验证。
这个问题不等于“只要控制器支持 PMBus 和多相就够”,也不等于“先把控制器放中间,功率级再往外扩”。TI 的《Multiphase Buck Design From Start to Finish》明确指出,随着相数增多,相位之间的 PCB inductance 会削弱输入纹波抵消效果;同一份资料还给出一个很实用的经验判断,即每相电流上到较高水平时需要更仔细评估冷却、效率和布局代价。对 VRM 板来说,这意味着多相并不是免费收益,而是更严格的版图纪律。
再看 TI 的 TPS549B22、TPS53667 这类器件页面,会发现 high-current point-of-load、PMBus telemetry、phase current imbalance detection、remote sense 都被放在核心特性里。把这些信息放在一起看,最直接的工程结论就是:VRM 控制器 PCB 的关键,不是功能表有多丰富,而是这些功能在负载点、回路和热路径上有没有真实落地。
更适合在布局冻结前先回答的,通常是这五类问题:
- 输入电容、功率级、电感和回流面是否形成最小主回路
- RSP/RSN 或等效差分采样是否真的回到负载点
- 各相功率路径、采样路径和热环境是否尽量一致
- 控制区、PMBus 区和大电流区是否在物理上被拆开
- 验证是否覆盖动态响应、均流、热分布和多板一致性
如果项目本身是高电流服务器 VRM、FPGA/ASIC POL 或高密度板上电源,通常应尽早把 Multilayer PCB 的层间回流组织与 Heavy Copper PCB 的载流边界一起带入评审,而不是等功率区布局完成后再反推制造窗口。
关键规则与参数总表
| 规则 / 参数 | 推荐范围或判断方式 | 为什么重要 | 怎么验证 | 如果忽略会怎样 |
|---|---|---|---|---|
| 主电流回路 | 输入电容、功率级、电感与回流尽量紧耦合 | 决定寄生电感、纹波和过冲 | 波形、热像、layout review | 噪声与动态响应一起恶化 |
| 差分 remote sense | 采样线按负载点走,不混入开关噪声区 | 决定负载点电压准确性 | 远端负载点测量、稳压误差 | 控制器看到的不是负载真实值 |
| 多相对称 | 各相路径长度、铜量、热环境尽量接近 | 决定均流和相间一致性 | 相间电流、热像、布局复核 | 一相偏热或偏流 |
| PMBus / 遥测 | 监测线与功率线分区,别把监控当补救 | Telemetry 建立在稳定板级行为上 | 状态字、功率读数、事件追踪 | 读到异常但定位不了根因 |
| 热路径 | 热必须能进入铜层、过孔和结构件 | VRM 热热点直接影响寿命 | 热像、稳态负载、结构检查 | 长时间负载下漂移明显 |
| 装配窗口 | 大焊盘、厚铜、散热器与测点一起看 | 会直接影响量产与返修 | 首件、X-ray、夹具可达性 | 样板可用,量产不稳 |
| 公开依据 | 对工程的直接含义 |
|---|---|
| TI SLVA882B:phase spacing 的 PCB inductance 会削弱 ripple cancellation | 多相相位布局不能只追求“看起来平均” |
| TI TPS549B22:true differential remote sense amplifier | 负载点采样必须按高阻抗 sense 规则处理 |
| TI TPS53667:phase current imbalance detection and reporting | 相间不一致是需要被主动监控和约束的设计风险 |
| PMBus Part II:PAGE、STATUS_WORD、READ_POUT、READ_DUTY_CYCLE、PMBUS_REVISION 等命令 | 数字电源监控不是单一电压回读,而是完整状态与遥测体系 |
为什么必须先从大电流回路开始,而不是先围着控制器摆件?
结论:因为真正决定 VRM 基础噪声和瞬态表现的,是主电流回路,而不是控制器放得有多居中。
TI 的多相 buck 报告已经指出,多相之间的间距和板上寄生会削弱理想的输入纹波抵消。这句话对布局的直接含义是:输入电容、power stage、电感和回流面必须按最短高频回路来安排,否则即使相数上去了,板级收益也会被寄生吃掉。
更值得先冻结的是:
- 输入瓷片电容是否贴着功率级和回流点
- SW 节点面积是否被压到足够小
- 主功率回路是否减少了无意义换层和绕行
- 控制器放置是否服务主回路,而不是反过来绑架主回路
如果项目还在做局部功率区比较,通常可先用 Gerber Viewer 直接复核输入电容、power stage 与电感的相对关系,而不是只看原理图连接。
为什么 remote sense 与反馈网络必须按负载点来布局?
结论:因为高电流 VRM 真正要稳住的是负载点电压,而不是控制器附近某个“看起来方便”的节点。
TPS549B22 的数据手册把 true differential remote sense amplifier 作为核心特性,并明确说明 RSP 与 RSN 是高阻抗 sense 输入,RSP 应连到负载正 sensing 点,RSN 应连到负载返回。这说明 remote sense 不是普通 feedback 线,而是必须保护其参考环境和走线路径的高阻抗测量结构。
更值得优先确认的是:
- RSP/RSN 或等效远端采样是否回到真实负载点
- sense 线是否避开 SW 节点、电感下方和高电流铜路
- 采样分压网络阻值和布线是否符合器件建议
- 模拟地和大电流回流是否被明确拆开
如果项目使用 PMBus 进行 margining、遥测或 fault reporting,这一步尤其不能省,因为读到的很多“异常”本质上可能只是布局把 sense 路径污染了。
为什么多相 VRM 真正依赖 PCB 对称性?
结论:因为多相均流最终不是由“有几相”决定,而是由每一相看到的阻抗、采样和热环境是否接近决定。
TI TPS53667 页面直接把 phase current imbalance detection and reporting 列为特性之一,这本身就说明相间不一致是多相 VRM 的现实风险,而不是边缘问题。控制器可以检测和报告,但不能替代 PCB 对称性。
更适合在布局阶段就统一的,通常包括:
- 各相 power stage 到电感、输出电容、sense 点的路径长度
- 各相铜量和热扩散区域
- 各相去耦与驱动位置
- 各相是否因为接口、连接器或结构件而被迫偏离
如果板子既要求高电流又要求紧凑尺寸,通常更适合把 PCB Viewer 用于相间区域对照,确认“名义对称”和“实际几何对称”没有跑偏。
为什么热路径、装配窗口和验证矩阵要同轮冻结?
结论:因为 VRM 板真正进入量产后,电、热、装配和诊断会同时暴露问题,而不是按顺序一个个暴露。
TI 的布局与器件资料一再提醒 power converters 对寄生和热都很敏感,而 IPC-A-610 的公开说明又指出它是 assemblies acceptance 的核心标准之一。对 VRM 板来说,这意味着大焊盘、厚铜、散热器、压片、测点、X-ray 可达性和返修空间不能最后才想起。
更有价值的验证矩阵通常包括:
- 主回路验证。 看纹波、过冲、SW 节点和输入回路行为。
- 远端采样验证。 比较负载点与控制器附近的稳压差异。
- 相间一致性验证。 看各相电流、热像和瞬态响应是否接近。
- 装配验证。 看厚铜、大焊盘和散热件是否改变焊接窗口。
- 多板验证。 看不同板次和不同热状态下是否仍保持接近表现。
如果项目接近试产或 NPI,通常更适合把这些检查点直接整理进 PCB Prototype、SMT Assembly 和 Quote / RFQ 的联合输入,而不是把验证逻辑散落在测试记录和口头经验里。
与 HILPCB 相关的下一步
如果你现在在做服务器 VRM、FPGA/ASIC POL、多相 buck 控制板或数字电源板,下一步更适合把“原理图功能完整”转成“主回路与 remote sense 是否能稳定复制”:
- 当主要问题是层间回流、大电流铜路和主功率区时,先核对 Multilayer PCB 与 Heavy Copper PCB 的结构适配性。
- 当相间布局、输入回路和负载点采样还在迭代时,先用 Gerber Viewer 或 PCB Viewer 做局部复核。
- 当项目准备先验证纹波、均流和热分布时,把关键结构前置到 PCB Prototype 会更容易尽早暴露问题。
- 当厚铜、大焊盘、散热器和 power stage 即将进入装配评审时,同步带入 SMT Assembly 更有效。
- 当版图、验证矩阵和制造说明都已经冻结,再整理进 Quote / RFQ 会更利于后续工程衔接。
常见问题(FAQ)
VRM 布局是不是先把控制器放中间就可以?
A:不可以。主电流回路、输入电容和 power stage 的高频几何关系通常比控制器位置更早决定板子的噪声底子。
remote sense 为什么一定要回到负载点?
A:因为 VRM 真正要稳的是负载点电压,不是控制器附近的电压。高电流铜路上的压降会让这两者明显不同。
多相看起来对称,是不是就一定均流稳定?
A:不一定。真正关键的是每一相看到的路径阻抗、sense 环境和热环境是否接近,而不只是图形肉眼看着差不多。
PMBus 遥测是不是能解决布局问题?
A:不能。PMBus 可以帮助看见问题、记录状态和追踪故障,但它不能替代稳定的回路、采样和热设计。
投板前最值得先冻结哪些内容?
A:优先冻结主电流回路、负载点 remote sense、多相对称、热路径、装配窗口和验证矩阵。
公开参考资料
Multiphase Buck Design From Start to Finish (Part 1) | TI
支撑本文关于多相 buck 中 PCB inductance 会削弱理想纹波抵消、相数和每相电流需要结合冷却与布局综合评估的说明。TPS549B22 Step-Down Converter With Full Differential Sense and PMBus® datasheet | TI
支撑本文关于 true differential remote sense amplifier、RSP/RSN 连接到负载点与负载返回,以及高阻抗 remote sense 输入需要受保护布局的说明。TPS53667 6-Phase, D-CAP+, Step-Down Buck Controller with PMBus™ | TI
支撑本文关于高电流 point-of-load、多相 phase current imbalance detection and reporting、PMBus telemetry 和 remote sense 功能的说明。PMBus™ Specification, Part II, Version 1.3.1
支撑本文关于 PMBus 具备 PAGE、STATUS_WORD、READ_POUT、READ_DUTY_CYCLE、PMBUS_REVISION 等遥测与状态命令的说明。IPC Design Standards
支撑本文关于高电流板设计需要把 IPC-2152 等 current carrying capacity 相关标准放入同一设计语境理解的说明。Meet Your Standards | IPC-A-610
支撑本文关于 IPC-A-610 作为电子装配接受标准,需要把装配窗口与设计阶段一起考虑的说明。
作者与审核信息
- 作者:HILPCB 电源与服务器板内容团队
- 技术审核:PI、PCB 工艺与装配工程团队
- 最近更新:2026-05-27