
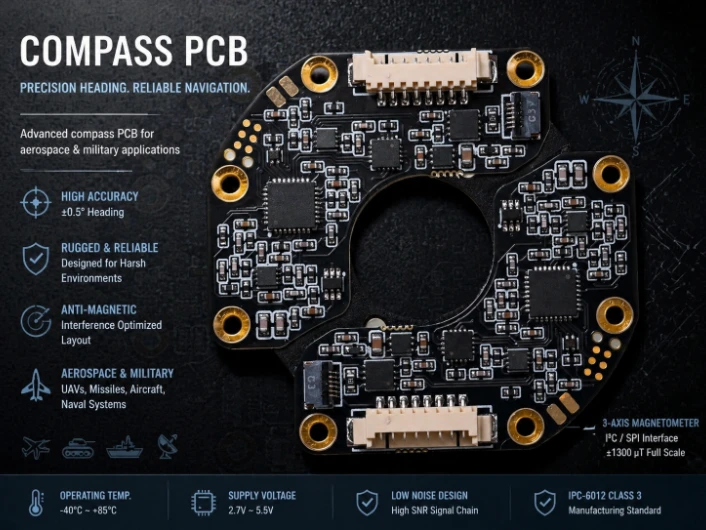
Elektronische Kompasse messen das Magnetfeld der Erde, um den Kurs (Heading) zu bestimmen — die Richtung, in die eine Plattform relativ zum magnetischen Norden zeigt. Der globale Markt für elektronische Kompasse erreichte 2023 2,4 Milliarden US-Dollar, angetrieben durch Smartphone-Integration, Automobilnavigation, UAV-Autopiloten und militärische Heading-Referenzsysteme. Dennoch bleibt die Herausforderung beim PCB-Design trügerisch komplex: Das Magnetfeld der Erde ist schwach (25–65 μT je nach Breitengrad), und eine typische Leiterplatte erzeugt durch ihre eigenen Ferritinduktivitäten, Schaltregler und stromführenden Leiterbahnen Interferenzen, die 10–100× stärker sind.
HILPCB fertigt Kompass-PCBs von 3-Dollar-Drohnenmodulen für Endverbraucher bis hin zu 1.500-Dollar-Heading-Referenzen für die Marineverteidigung — mit über 150 Magnetometer-Board-Programmen, die an Navigationsmärkte in Nordamerika, Europa, Skandinavien und Australien geliefert wurden. Unser DFM-Review beinhaltet spezifisch eine Magnetinterferenzanalyse, die die meisten Hersteller nicht anbieten.
In diesem Leitfaden
- MEMS-Magnetometer PCB-Layout für magnetische Reinheit
- Fluxgate-Kompass Signalkette und PCB-Isolation
- Magnetische Interferenz-Kalibrierung und Neigungskompensation
- Marine-, Militär- und UAV-Kompass-Anwendungen
- Produktionskalibrierung und Prüfung der magnetischen Reinheit
- HILPCB Kompass- und Navigations-PCB-Programme
MEMS-Magnetometer PCB-Layout für magnetische Reinheit
Das Magnetometer ist einer der wenigen Sensoren, bei denen das PCB-Layout selbst die dominierende Quelle für Messfehler ist. Im Gegensatz zu Beschleunigungsmessern oder Gyroskopen, bei denen die mechanische Montage am wichtigsten ist, kämpft der Kompasssensor gegen die elektromagnetische Umgebung, die seine eigene Platine erzeugt. Eine Ferritinduktivität auf derselben Platine erzeugt in 10 mm Entfernung 50–500 μT — bis zum 10-fachen des Erdmagnetfelds, das der Sensor zu messen versucht.Moderne 3-Achsen-Magnetometer von Bosch (BMM350), STMicroelectronics (LIS3MDL, ±30 μT Bereich) und Memsic (MMC5983MA, ±8 Gauss) bieten einen digitalen SPI/I²C-Ausgang. Die PCB-Schnittstelle erfordert eine saubere Stromversorgung (100 nF + 10 μF innerhalb von 1 mm), ordnungsgemäße Busanschlüsse und eine korrekte physische Ausrichtung — aber um die spezifizierte Heading-Genauigkeit zu erreichen, ist noch viel mehr erforderlich:
- Bauteilplatzierung: Magnetometer ≥15 mm entfernt von Ferritinduktivitäten, Schaltreglern, Motoren und Lautsprechern. Nichtmagnetische Abschirmgehäuse und eisenfreie Hardware (Aluminium, Messing, 316er Edelstahl) innerhalb der 20-mm-Ausschlusszone.
- Aufhebung von Stromschleifen: Hochstrom-Leiterbahnen werden als eng beieinander liegende Hin-/Rückleitungs-Paare auf der dem Sensor gegenüberliegenden Platinenseite geroutet — wodurch externe Magnetfelder durch geometrische Symmetrie aufgehoben werden.
- Nichtmagnetische Materialien: Verzinnte Stiftleisten ersetzen vernickelte. Die ENIG-Oberfläche ist magnetisch rein; HASL mit Nickelbarriere ist je nach Legierungszusammensetzung möglicherweise nicht rein.
- Dedizierte LDO-Stromversorgung: Ein separater, rauscharmer LDO für die Spannungsschiene des Magnetometers eliminiert das magnetische Rauschen von Schaltreglern vollständig — eine Komponente für 0,30 $, die die Heading-Genauigkeit um 2–5° verbessern kann.
Fluxgate-Kompass Signalkette und PCB-Isolation
Fluxgate-Magnetometer erzielen eine 10–100× bessere Auflösung als MEMS — und ermöglichen so eine Heading-Genauigkeit von ±0,1–0,5°, wie sie für Marine-Navigationssysteme gemäß IEC 62672 und geodätische Vermessungsinstrumente erforderlich ist, die von Kartierungsbehörden in ganz Norwegen, Kanada und den Vereinigten Staaten verwendet werden. Der globale Markt für Marinekompasse übersteigt jährlich 400 Millionen US-Dollar, wobei Fluxgate-Heading-Referenzen Premium-Preise erzielen, die durch ihre Sub-Grad-Genauigkeit gerechtfertigt sind.Ein Fluxgate verwendet einen Permalloy-Kern, der von einem Erregeroszillator (10–50 kHz) in die Sättigung getrieben wird. Die zweite Harmonische des Ausgangs der Sensorspule ist proportional zur externen Feldstärke. Die PCB muss verhindern, dass die Felder des Erregeroszillators in den Messverstärker einkoppeln — durch das Routen des Erregerstroms in eng gekoppelten differentiellen Paaren (Schleifenfläche <1 mm²), die Platzierung von Sensor- und Treiberabschnitten an gegenüberliegenden Enden der Platine und die Verwendung von Stripline-Routing auf Multilayer-Boards für abgeschirmte Sensorsignale mit separaten analogen/digitalen Masseflächen, die an einem einzigen Punkt verbunden sind.
Für eine Sub-Grad-Genauigkeit muss die Erregeramplitude innerhalb von ±0,1 % stabil sein, und der Referenztakt des Demodulators muss einen Jitter von unter 1 ns aufweisen. Die Fluxgate-Kompassplatinen von HILPCB erfüllen diese Spezifikationen durch ein präzises Analog-Layout, das durch Messungen der magnetischen Reinheit am Sensorstandort nach der Bestückung validiert wird.
Magnetische Interferenz-Kalibrierung und Neigungskompensation
Jede Kompass-PCB erzeugt durch ihre eigenen Komponenten Magnetfelder, die das Signal der Erde übersteigen können. Hart-Eisen-Effekte (Hard-Iron-Effects, konstante Offsets durch magnetisierte Materialien) verschieben die Sensorreaktion aus dem Zentrum — was kompensiert wird, indem der Offset-Vektor während einer 360°-Rotationskalibrierung gemessen und subtrahiert wird. Weich-Eisen-Effekte (Soft-Iron-Effects, Feldverzerrungen durch eisenhaltige Materialien) verzerren die Reaktion zu einer Ellipse — was eine 3×3-Korrekturmatrix aus einer Multi-Positions-Kalibrierung erfordert, die im nichtflüchtigen Speicher abgelegt wird.Ein 2D-Magnetometer liefert nur dann eine genaue Richtung, wenn es perfekt waagerecht ist — bei nur 10° Neigung überschreitet der Heading-Fehler 5°. Militär- und Marinekompasse müssen bei ±45° Neigung funktionieren und erfordern einen 3-Achsen-Beschleunigungsmesser zur Neigungskompensation. Viele Systeme integrieren sich in ein AHRS (Attitude and Heading Reference System), bei dem Magnetometer, Beschleunigungsmesser und Gyroskop durch einen Kalman-Filter fusioniert werden — und die PCB muss gleichzeitig die unterschiedlichen Layout-Prioritäten jedes Sensors ausbalancieren.
| Anwendung | Genauigkeit | PCB-Lagen | Typische Stückkosten |
|---|---|---|---|
| Consumer-Drohne | ±5° | 2–4 | $3–10 |
| Kommerzielle Schifffahrt | ±1° | 6–8 | $100–300 |
| Marineverteidigung (IEC 62672) | ±0.3° | 8–10 | $500–1.500 |
| Geodätische Vermessung | ±0.1° | 8–12 | $2.000+ |
Marine-, Militär- und UAV-Kompass-Anwendungen
**Marine Navigation (IEC 62672):** Marinekompasse werden über NMEA 0183 oder NMEA 2000 an die Kursverteilung des Schiffes angeschlossen. Die Umgebung erfordert das Überleben von Salznebel gemäß MIL-STD-810H, Dauerbetrieb bei 55°C/95% relativer Luftfeuchtigkeit und Widerstandsfähigkeit gegen anhaltende Schiffsvibrationen (5–100 Hz) über eine Lebensdauer von mehr als 10 Jahren. Die Platinen von HILPCB, die ein [ENIG-Finish auf High-Tg FR-4](/products/fr4-pcb/) verwenden, widerstehen der galvanischen Korrosion durch kombinierte Feuchtigkeits- und Salzeinwirkung — und beliefern Schiffselektronikunternehmen in ganz Norwegen (Kongsberg), im Vereinigten Königreich und an der US-Ostküste.Kompass für Militärfahrzeuge: Militärische Kompasse arbeiten in der Nähe von Elektromotoren, Turmantrieben und Waffensystemen, die Felder erzeugen, die das 100-fache des Erdmagnetfelds betragen. Das Magnetometer wird separat an einer Flexkabel-Verlängerung an einem magnetisch ruhigen Ort montiert, wobei sich die Verarbeitungs-PCB im Rumpf befindet. Das Flexkabel muss Signale mit niedrigem Pegel über 0,5–2 Meter mit verdrillten Differentialpaaren und kontinuierlicher Schirmungserdung übertragen — und alle Steckverbinder müssen eine nichtmagnetische Beschichtung (Gold oder Zinn, kein Nickel) verwenden.
Drohnen- und UAV-Kompass: Kleine UAV-Kompasse werden über den I²C-Bus am GPS-Mast montiert. Der Motorstrom von Multirotor-Plattformen erzeugt in 20 mm Entfernung von der Stromverteilerplatine mehr als 100 μT. DJI, Autel und andere Drohnen-OEMs heben den Kompass am Mast an, um Motorinterferenzen unter den Korrekturbereich des Kalibrieralgorithmus zu reduzieren.
Produktionskalibrierung und Prüfung der magnetischen Reinheit
Jede Kompass-PCB muss nach der Bestückung einer Kalibrierung unterzogen werden: Montage auf einer nichtmagnetischen Halterung, Drehung um 360°, wobei der Ausgang bei jedem 1° aufgezeichnet wird, Berechnung des Hart-Eisen-Offsets und der Weich-Eisen-Matrix sowie Speicherung der Koeffizienten im nichtflüchtigen Speicher. Neigungskompensierte Systeme erfordern eine Kalibrierung bei 0°, ±30° und ±45° Neigungswinkel.Vor dem Versand überprüft HILPCB die magnetische Reinheit, indem das Gleichfeld am Sensorstandort gemessen wird, während alle Schaltkreise unter Spannung stehen. Der PCB-Beitrag muss für eine Genauigkeit von ±1° unter 200 nT oder für ±0,5° unter 50 nT liegen. Für hochpräzise Marine- und Militärsysteme ist eine Temperaturkalibrierung von -40°C bis +85°C an 5+ Punkten mit Polynomanpassung erforderlich.
Bei abgesetzt montierten Magnetometerkabeln müssen nichtmagnetische Steckverbinder und Twisted-Pair-Verkabelungen verwendet werden — eisenhaltige Kabelmaterialien oder signifikante Kabelströme führen zu Heading-Fehlern, die durch Kalibrierung nicht vollständig kompensiert werden können. Die abgesetzten Magnetometer-Baugruppen von HILPCB aus Rigid-Flex-PCB begegnen diesem Problem mit einer kontrollierten Kabelkonstruktion, die auf magnetische Neutralität validiert ist.
HILPCB Kompass- und Navigations-PCB-Programme
HILPCB fertigt seit 2018 Kompass- und Navigations-PCBs für Unternehmen, die Heading-Referenzsysteme herstellen, in den USA, Kanada, Deutschland, Frankreich, Großbritannien, Norwegen und Australien. Unsere Expertise für Kompass-PCBs reicht von digitalen Consumer-Kompassen auf kompakten [HDI-Boards](/products/hdi-pcb/) über Marinekompasse, die den IMO/SOLAS-Standards entsprechen, bis hin zu militärischen GPS/Kompass-Einheiten, die nach MIL-STD-810 qualifiziert sind.Was HILPCB bei Kompassprogrammen auszeichnet, ist unser DFM-Review, das sich speziell mit magnetischen Interferenzen befasst — die Identifizierung von Strompfaden in der Nähe des Magnetometers, Empfehlungen zur Umleitung von Leiterbahnen zur Feldauslöschung und die Überprüfung der Kompatibilität des Oberflächenfinishs mit der anvisierten Heading-Genauigkeit. Unsere SMT-Bestückung verwendet kontrollierte Reflow-Profile, die eine Magnetisierung von Komponenten während des Lötens vermeiden — ein Detail, das von den meisten Bestückern übersehen wird, sich aber direkt auf die Heading-Genauigkeit auswirkt.
Vom Prototypen bis zur Produktion betragen die typischen Vorlaufzeiten 5–7 Tage für Prototypen und 2–3 Wochen für Produktionsvolumina.
Kompass PCB FAQ
Wie wirkt sich das PCB-Layout auf die Genauigkeit des Magnetometers aus?
Die PCB selbst erzeugt magnetische Interferenzen, die viel stärker sein können als das Erdmagnetfeld. Ein schlechtes Layout kann zu erheblichen Richtungsfehlern (Heading-Fehlern) führen. Ein gutes Design beinhaltet, das Magnetometer fern von Ferritinduktivitäten und Hochstromleiterbahnen zu halten, nichtmagnetische Komponenten zu verwenden und Techniken zur Aufhebung von Stromschleifen (Current Loop Cancellation) einzusetzen.
Warum sind nichtmagnetische Materialien für Kompassplatinen erforderlich?
Eisenhaltige Materialien (wie Nickel, das in einigen Platinenoberflächen oder Standardsteckverbindern verwendet wird) können magnetisiert werden und sogenannte Hard-Iron-Offsets erzeugen, die die Sensormesswerte verzerren. Die Verwendung nichtmagnetischer Materialien wie das ENIG-Oberflächenfinish, verzinnte Stiftleisten und Beschläge aus Messing oder Aluminium gewährleistet magnetische Reinheit.
Was ist der Unterschied zwischen einem MEMS- und einem Fluxgate-Kompass-PCB?
MEMS-Kompasse sind klein, kostengünstig und für Unterhaltungselektronik geeignet, bieten aber eine geringere Genauigkeit (±5°). Fluxgate-Kompasse sind größer und teurer und bieten eine Genauigkeit im Sub-Grad-Bereich (±0,1° bis ±0,5°) für die Navigation in der Marine und Verteidigung. Fluxgate-PCBs erfordern komplexe Präzisions-Analog-Layouts, Erregeroszillatoren und eine starke Abschirmung, um die empfindlichen Messspulen zu isolieren.