
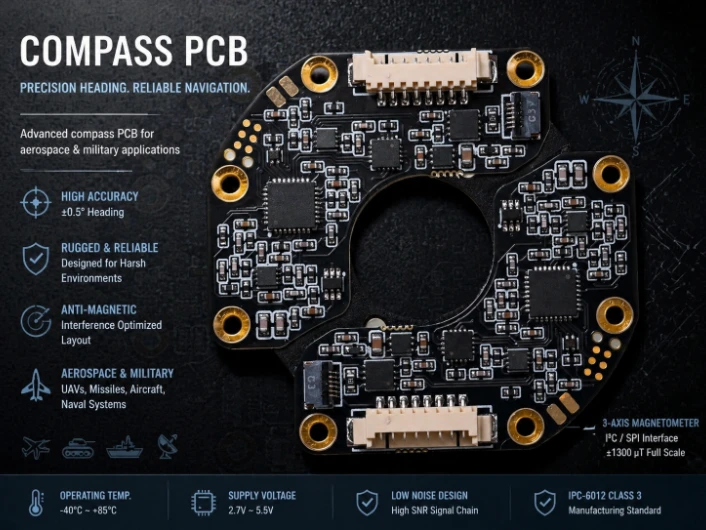
Les boussoles électroniques mesurent le champ magnétique terrestre pour déterminer le cap — la direction vers laquelle pointe une plate-forme par rapport au nord magnétique. Le marché mondial des boussoles électroniques a atteint 2,4 milliards de dollars en 2023, porté par l'intégration aux smartphones, la navigation automobile, les pilotes automatiques de drones (UAV) et les systèmes de référence de cap militaires. Pourtant, le défi de la conception du PCB reste trompeusement complexe : le champ terrestre est faible (25–65 μT selon la latitude), et un PCB typique génère des interférences 10 à 100 fois plus fortes provenant de ses propres inductances en ferrite, de ses régulateurs à découpage et de ses pistes porteuses de courant.
HILPCB fabrique des PCB de boussole, allant des modules de drones grand public à 3 jusqu'aux références de cap de défense navale à 1 500 — avec plus de 150 programmes de cartes magnétomètres livrés sur les marchés de la navigation en Amérique du Nord, en Europe, en Scandinavie et en Australie. Notre examen DFM inclut spécifiquement une analyse des interférences magnétiques que la plupart des fabricants ne proposent pas.
Dans ce guide
- Disposition du PCB du magnétomètre MEMS pour la propreté magnétique
- Chaîne de signal de la boussole Fluxgate et isolation du PCB
- Étalonnage des interférences magnétiques et compensation d'inclinaison
- Applications de boussole marine, militaire et pour UAV
- Étalonnage de production et tests de propreté magnétique
- Programmes de PCB de navigation et de boussole HILPCB
Disposition du PCB du magnétomètre MEMS pour la propreté magnétique
Le magnétomètre est l'un des rares capteurs où la disposition même du PCB est la source dominante d'erreur de mesure. Contrairement aux accéléromètres ou aux gyroscopes où le montage mécanique compte le plus, le capteur de la boussole lutte contre l'environnement électromagnétique créé par sa propre carte. Une inductance en ferrite sur la même carte génère 50 à 500 μT à 10 mm — jusqu'à 10 fois le champ terrestre que le capteur tente de mesurer.Les magnétomètres 3 axes modernes de Bosch (BMM350), STMicroelectronics (LIS3MDL, plage ±30 μT) et Memsic (MMC5983MA, ±8 gauss) fournissent une sortie numérique SPI/I²C. L'interface PCB nécessite une alimentation propre (100 nF + 10 μF dans un rayon de 1 mm), des connexions de bus appropriées et une orientation physique correcte — mais l'obtention de la précision de cap nominale exige bien plus :
- Placement des composants : Magnétomètre à ≥15 mm des inductances en ferrite, des régulateurs à découpage, des moteurs et des haut-parleurs. Boîtiers de blindage amagnétiques et quincaillerie non ferreuse (aluminium, laiton, acier inoxydable 316) dans la zone d'exclusion de 20 mm.
- Annulation de la boucle de courant : Pistes à courant fort acheminées sous forme de paires aller/retour étroitement espacées sur le côté opposé de la carte par rapport au capteur — annulant les champs magnétiques externes par symétrie géométrique.
- Matériaux non magnétiques : Embases étamées remplaçant celles nickelées. La finition de surface ENIG est magnétiquement propre ; le HASL avec barrière de nickel peut ne pas l'être, selon la composition de l'alliage.
- Alimentation LDO dédiée : Un LDO à faible bruit séparé pour le rail du magnétomètre élimine complètement le bruit magnétique du régulateur à découpage — un composant à 0,30 $ qui peut améliorer la précision du cap de 2 à 5°.
Chaîne de signal de la boussole Fluxgate et isolation du PCB
Les magnétomètres Fluxgate atteignent une résolution 10 à 100 fois supérieure à celle des MEMS — permettant la précision de cap de ±0,1–0,5° requise par les systèmes de navigation navale répondant à la norme IEC 62672 et par les instruments de levés géodésiques utilisés par les agences de cartographie de Norvège, du Canada et des États-Unis. Le marché mondial des boussoles marines dépasse les 400 millions de dollars par an, les références de cap fluxgate imposant des prix élevés justifiés par leur précision inférieure au degré.Un fluxgate utilise un noyau de permalloy conduit à la saturation par un oscillateur d'excitation (10–50 kHz). La seconde harmonique de la sortie de la bobine de détection est proportionnelle à l'intensité du champ externe. Le PCB doit empêcher les champs de l'oscillateur d'excitation de se coupler à l'amplificateur de détection — en acheminant le courant d'excitation dans des paires différentielles étroitement couplées (zone de boucle <1 mm²), en plaçant les sections de détection et de commande aux extrémités opposées de la carte, et en utilisant un routage stripline sur des cartes multicouches pour les signaux de détection blindés avec des plans de masse analogique/numérique séparés et connectés en un seul point.
Pour une précision inférieure au degré, l'amplitude d'excitation doit être stable à ±0,1 %, et l'horloge de référence du démodulateur doit avoir une gigue (jitter) inférieure à 1 ns. Les cartes de boussole fluxgate de HILPCB atteignent ces spécifications grâce à une disposition analogique de précision validée par une mesure de propreté magnétique post-assemblage à l'emplacement du capteur.
Étalonnage des interférences magnétiques et compensation d'inclinaison
Chaque PCB de boussole génère, à partir de ses propres composants, des champs magnétiques qui peuvent dépasser le signal de la Terre. Les effets de fer dur (hard-iron effects, décalages constants dus aux matériaux magnétisés) décentrent la réponse du capteur — compensés en mesurant et en soustrayant le vecteur de décalage pendant l'étalonnage avec rotation à 360°. Les effets de fer doux (soft-iron effects, distorsion du champ due aux matériaux ferreux) déforment la réponse en une ellipse — nécessitant une matrice de correction 3×3 issue d'un étalonnage multi-positions, stockée dans une mémoire non volatile.Un magnétomètre 2D ne fournit un cap précis que lorsqu'il est parfaitement de niveau — à seulement 10° d'inclinaison, l'erreur de cap dépasse 5°. Les boussoles militaires et marines doivent fonctionner à ±45° d'inclinaison, nécessitant un accéléromètre 3 axes pour la compensation d'inclinaison. De nombreux systèmes s'intègrent dans un AHRS (Attitude and Heading Reference System) fusionnant magnétomètre, accéléromètre et gyroscope via un filtre de Kalman — et le PCB doit équilibrer simultanément les différentes priorités de disposition de chaque capteur.
| Application | Précision | Couches du PCB | Coût Unitaire Typique |
|---|---|---|---|
| Drone grand public | ±5° | 2–4 | 3–10 $ |
| Marine commerciale | ±1° | 6–8 | 100–300 $ |
| Défense navale (IEC 62672) | ±0,3° | 8–10 | 500–1 500 $ |
| Levé géodésique | ±0,1° | 8–12 | 2 000 $ et + |
Applications de boussole marine, militaire et pour UAV
**Navigation maritime (IEC 62672) :** Les boussoles marines se connectent à la distribution de cap du navire via NMEA 0183 ou NMEA 2000. L'environnement exige de survivre au brouillard salin selon la norme MIL-STD-810H, un fonctionnement continu à 55 °C/95 % d'humidité relative, et une endurance face aux vibrations soutenues du navire (5–100 Hz) sur une durée de vie de plus de 10 ans. Les cartes de HILPCB utilisant une [finition ENIG sur du FR-4 à haute température de transition vitreuse (high-Tg)](/products/fr4-pcb/) résistent à la corrosion galvanique due à l'exposition combinée à l'humidité et au sel — desservant les entreprises d'électronique marine de Norvège (Kongsberg), du Royaume-Uni et de la côte est des États-Unis.Boussole pour véhicules militaires : Les boussoles militaires fonctionnent près de moteurs électriques, d'entraînements de tourelles et de systèmes d'armes générant des champs 100 fois supérieurs à ceux de la Terre. Le magnétomètre est monté à distance sur une extension de câble flexible dans un endroit magnétiquement silencieux, avec le PCB de traitement dans la coque. Le câble flexible doit transporter des signaux de faible niveau sur 0,5 à 2 mètres à l'aide de paires différentielles torsadées avec une mise à la terre continue du blindage — et tous les connecteurs doivent utiliser un placage non magnétique (or ou étain, sans nickel).
Boussole pour drones et UAV : Les petites boussoles pour UAV se montent sur le mât GPS via le bus I²C. Le courant moteur des plates-formes multirotors génère plus de 100 μT à 20 mm de la carte de distribution d'alimentation. DJI, Autel et d'autres OEM de drones surélèvent la boussole sur le mât pour réduire les interférences du moteur en dessous de la plage de correction de l'algorithme d'étalonnage.
Étalonnage de production et tests de propreté magnétique
Chaque PCB de boussole doit subir un étalonnage après assemblage : montage sur un support amagnétique, rotation à 360° en enregistrant la sortie chaque degré, calcul du décalage de fer dur et de la matrice de fer doux, et stockage des coefficients dans une mémoire non volatile. Les systèmes à compensation d'inclinaison nécessitent un étalonnage à des angles d'inclinaison de 0°, ±30° et ±45°.Avant l'expédition, HILPCB vérifie la propreté magnétique en mesurant le champ CC (courant continu) à l'emplacement du capteur avec tous les circuits sous tension. La contribution du PCB doit être inférieure à 200 nT pour une précision de ±1° ou inférieure à 50 nT pour ±0,5°. Un étalonnage en température de -40 °C à +85 °C en 5 points ou plus avec ajustement polynomial est requis pour les systèmes maritimes et militaires de haute précision.
Les câbles de magnétomètres montés à distance doivent utiliser des connecteurs non magnétiques et un câblage à paires torsadées — les matériaux de câbles ferreux ou un courant de câble important introduisent des erreurs de cap que l'étalonnage ne peut pas compenser entièrement. Les assemblages de magnétomètres distants en flex-rigide de HILPCB résolvent ce problème grâce à une construction de câble contrôlée et validée pour sa neutralité magnétique.
Programmes de PCB de navigation et de boussole HILPCB
HILPCB fabrique des PCB de boussole et de navigation pour les sociétés de systèmes de référence de cap à travers les États-Unis, le Canada, l'Allemagne, la France, le Royaume-Uni, la Norvège et l'Australie depuis 2018. Notre expertise en PCB de boussole s'étend des boussoles numériques grand public sur des [cartes HDI](/products/hdi-pcb/) compactes aux boussoles marines répondant aux normes IMO/SOLAS, jusqu'aux unités GPS/boussole militaires qualifiées selon MIL-STD-810.Ce qui différencie HILPCB pour les programmes de boussole, c'est notre examen DFM qui traite spécifiquement des interférences magnétiques — identifiant les chemins de courant près du magnétomètre, recommandant un nouveau routage des pistes pour l'annulation de champ, et vérifiant la compatibilité de la finition de surface avec la précision de cap ciblée. Notre assemblage SMT utilise des profils de refusion contrôlés qui évitent de magnétiser les composants pendant le soudage — un détail que la plupart des assembleurs négligent, mais qui a un impact direct sur la précision du cap.
Du prototype à la production, les délais d'exécution typiques sont de 5 à 7 jours pour les prototypes et de 2 à 3 semaines pour les volumes de production.
FAQ sur les PCB de boussole
Comment la disposition du PCB affecte-t-elle la précision du magnétomètre ?
Le PCB lui-même génère des interférences magnétiques qui peuvent être beaucoup plus fortes que le champ magnétique terrestre. Une mauvaise disposition peut entraîner des erreurs de cap importantes. Une conception appropriée implique d'éloigner le magnétomètre des inductances en ferrite et des pistes à fort courant, d'utiliser des composants non magnétiques et d'employer des techniques d'annulation de boucle de courant.
Pourquoi des matériaux amagnétiques sont-ils nécessaires pour les cartes de boussole ?
Les matériaux ferreux (comme le nickel utilisé dans certaines finitions de cartes ou les connecteurs standard) peuvent s'aimanter, créant des décalages de fer dur (hard-iron) qui faussent les lectures du capteur. L'utilisation de matériaux non magnétiques comme la finition de surface ENIG, les connecteurs étamés et la quincaillerie en laiton ou en aluminium garantit la propreté magnétique.
Quelle est la différence entre un PCB de boussole MEMS et un PCB de boussole Fluxgate ?
Les boussoles MEMS sont petites, peu coûteuses et adaptées à l'électronique grand public, mais offrent une précision moindre (±5°). Les boussoles Fluxgate sont plus grandes et plus coûteuses, offrant une précision inférieure au degré (±0,1° à ±0,5°) pour la navigation maritime et de défense. Les PCB Fluxgate nécessitent des dispositions analogiques de précision complexes, des oscillateurs d'excitation et un blindage lourd pour isoler les bobines de détection sensibles.