
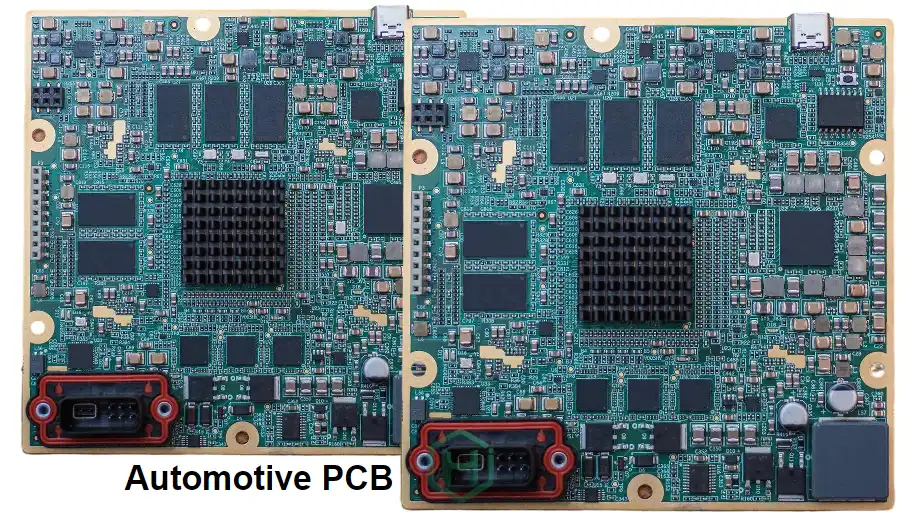
Una scheda di interfaccia LiDAR automotive collega il sensore o il modulo LiDAR all'alimentazione del veicolo, alla rete dati e all'ECU che usa le misure. Può includere protezioni d'ingresso, alimentatori, transceiver, SerDes, clock, FPGA o SoC, memoria, diagnostica e connettori; il contenuto reale dipende dall'architettura del sistema.
La scheda, però, non è da sola “ASIL”, “AEC-Q certificata” o conforme alla sicurezza laser. Il costruttore del sistema definisce l'item, il profilo di missione, la HARA, i requisiti funzionali, l'ambiente, le interfacce e il DVP&R. Il progettista PCB e il fornitore PCBA devono trasformare i requisiti assegnati in evidenze verificabili, senza sostituirsi al proprietario del prodotto.
In breve
- Prima dello schematico servono un documento di controllo delle interfacce (ICD), il profilo di missione, la rete di alimentazione e una matrice delle responsabilità.
- CAN/CAN-FD, Automotive Ethernet e SerDes automotive risolvono problemi diversi; nessuna interfaccia è la scelta predefinita per ogni LiDAR.
- L'ingresso di potenza va progettato sui transitori, sugli stati di avvio e sui guasti della piattaforma reale, non su un unico circuito “automotive” universale.
- La batteria di trazione di un EV e la bassa tensione che alimenta il sensore sono domini diversi; l'isolamento HV si applica solo se la scheda attraversa davvero quel confine.
- AEC-Q100, AEC-Q101 e AEC-Q200 qualificano famiglie di componenti, non la PCBA completa e non l'applicazione finale.
- I limiti ambientali ed EMC derivano da mounting location, harness, operating mode, standard OEM e DVP&R approvato.
- AOI, X-ray ed electrical test dimostrano aspetti di fabbricazione e assemblaggio; non dimostrano perception performance, SOTIF o functional safety del veicolo.
- APQP e PPAP vanno adattati ai requisiti del cliente, alla fase e al volume. Livello di presentazione, elementi consegnati e obiettivi di capacità non sono universali.
- Un preventivo confrontabile separa PCB, BOM, assemblaggio, attrezzature, validazione, documentazione automotive e costi di change control.
Contenuti
- Definire il confine della scheda e le responsabilità
- Raccogliere gli input prima dello schematico
- Scegliere l'interfaccia dati
- Progettare alimentazione e protezioni
- Gestire SI, PI ed EMC
- Applicare la checklist PCB e PCBA
- Prevenire i guasti più probabili
- Assegnare il DVP&R al responsabile corretto
- Usare correttamente standard e qualifiche
- Controllare BOM, PCN e tracciabilità
- Gestire prototype, DV, PV e PPAP
- Definire i test di produzione
- Valutare costi e lead time
- Confrontare i fornitori
- Preparare un RFQ completo
- Definire il perimetro HILPCB
- FAQ
Chi è responsabile della scheda di interfaccia LiDAR e della sicurezza del sistema?
Il proprietario del prodotto assegna i requisiti; il fornitore PCB/PCBA dimostra soltanto quelli compresi nel proprio perimetro. Questa distinzione evita che una prova di fabbrica venga presentata come evidenza di sicurezza del veicolo o che una lacuna di sistema venga scaricata sul layout.
| Parte | Decisioni principali | Evidenze attese |
|---|---|---|
| LiDAR OEM o proprietario del modulo | principio di misura, laser/ricevitore, nuvola di punti, calibrazione, temporizzazione e comportamento diagnostico | specifica del modulo, limiti, firmware, calibrazione e dati di errore |
| Integratore del veicolo/sistema | definizione dell'item, HARA, obiettivi di sicurezza, allocazione ASIL, rete veicolo, cablaggio, cybersecurity, SOTIF e DVP&R | requisiti assegnati, FSC/TSC, ICD, piano di prova e criteri di accettazione |
| Progettista elettronico/PCB | architettura, schema, stack-up, layout, SI/PI, termica, protezioni e DFT | riesame del progetto, calcoli/simulazioni, file controllati e chiusura delle azioni |
| Fabbricante PCB | materiali, stack-up, geometrie, registrazione, fori, impedenza e accettazione della bare board | CoC concordato, coupon, microsezioni, e-test e report richiesti |
| Fornitore PCBA | sourcing autorizzato, assemblaggio, programmazione, ispezione e test di produzione | lotti componenti, profili, SPI/AOI/X-ray, FCT, seriali, rework e non-conformity record |
| Responsabile delle prove o laboratorio | attrezzature, metodi, limiti, correlazione e report | procedure approvate, calibrazione, dati grezzi, deviazioni e firma di rilascio |
| Procurement e supplier quality | AVL, condizioni commerciali, capacità del fornitore, audit e controllo modifiche | contratto, PPAP/quality deliverable, PCN, approvazioni e piano di continuità |
Il confine va scritto nel DVP&R e nell'RFQ. Per esempio, il fornitore PCBA può eseguire un test Ethernet o un controllo delle alimentazioni se riceve fixture, firmware e limiti; non può certificare che l'algoritmo rilevi correttamente un pedone sotto pioggia o che il prodotto laser sia sicuro in ogni condizione d'uso.
Quali input servono prima di progettare la scheda?
La progettazione può iniziare quando le interfacce sono espresse come contratti misurabili. Una richiesta generica come “PCB LiDAR automotive ad alta affidabilità” non definisce tensioni, traffico, guasti, ambiente o responsabilità di prova.
| Input | Domande da chiudere | Perché modifica PCB o PCBA |
|---|---|---|
| Architettura | La scheda è dentro il sensore, un gateway separato o parte dell'ECU? | cambia cablaggio, connettori, termica, enclosure e ownership |
| Dati | Quali payload, velocità, latenza, marcatura temporale, sincronizzazione e modalità degradate? | determina PHY, memoria, clock, stack-up e prove |
| Alimentazione | Quale rete nominale, min/max, avviamento, riposo, riattivazione, inversione e transitori? | determina protezione, conversione, corrente di spunto, mantenimento e dissipazione |
| Ambiente | Dove è montata la scheda e quale profilo di missione deve sostenere? | guida materiali, rivestimento, connettori e piano ambientale |
| Sicurezza | Quali requisiti di sicurezza sono assegnati alla scheda? | guida diagnostica, monitor, risposta al guasto e indipendenza |
| EMC | Quali harness, operating mode, limiti e metodi OEM? | guida filtri, grounding, schermatura e pre-compliance |
| Meccanica | Dimensioni, fissaggi, massa, vibrazione, shock, sealing e raffreddamento? | modifica stack-up, copper balance, connettori e supporti |
| Produzione | Volumi, siti, tempo di prova, tracciabilità e politica di riparazione? | determina pannello, DFT, attrezzature, serializzazione e dati |
| Programma | Gate, campioni, DV/PV, PPAP e congelamento delle modifiche? | determina quantità, documenti, tempi di consegna e NRE |
Conviene congelare una configurazione di riferimento con revisioni collegate: requisiti di sistema, ICD, schematico, PCB, BOM, firmware e procedure di prova. Se uno di questi cambia, il gruppo deve sapere quali analisi e prove riaprire.
Automotive Ethernet, CAN o SerDes: quale interfaccia usare per il LiDAR?
La scelta dipende da quantità di dati, topologia, latenza, sincronizzazione, diagnostica, harness e architettura ECU. CAN è adatto a controllo e diagnostica ma non al flusso grezzo di una point cloud ad alta banda; Ethernet e SerDes possono trasportare più dati, ma richiedono channel, componenti e prove specifici.
| Interfaccia | Uso tipico da valutare | Vantaggio | Vincolo da chiudere |
|---|---|---|---|
| CAN/CAN-FD | comandi, stato, diagnostica e ripiego a bassa banda | ecosistema automotive maturo e comunicazione robusta | payload, carico del bus, temporizzazione, terminazione, wake/sleep e gestione guasti |
| 100/1000BASE-T1 o Ethernet automotive multi-gig | dati LiDAR elaborati, rete zonale o collegamento a domain controller | interoperabilità di rete, diagnostica e scalabilità | PHY esatto, channel/harness, switch, latency, time sync, EMC e conformance |
| SerDes automotive o MIPI A-PHY | collegamento punto-punto ad alta banda tra sensore e ECU | collegamento asimmetrico, controllo di ritorno e possibile alimentazione sul link | ecosistema, cavo/connettore, topologia, riaddestramento, segnalazione errori e conformità |
| Collegamento proprietario LVDS/SerDes | piattaforme esistenti o architetture vincolate dal chipset | integrazione diretta con il dispositivo selezionato | dipendenza dal fornitore, modello di canale, disponibilità e strategia di sostituzione |
| SPI, I2C, UART, GPIO | configurazione locale, debug, sensori ausiliari e avvio | semplicità per funzioni locali | lunghezza, livelli, isolamento, accesso di prova e comportamento durante il reset |
| PCIe o memoria ad alta velocità | collegamento interno tra FPGA/SoC/memoria sulla stessa unità | banda e bassa latenza sul sottosistema di calcolo | bilancio di canale, clock, reset, firmware, termica e uscita dal package |
L'ICD deve includere pinout, livelli, terminazione, topologia, codici di cavo e connettore, eventuale alimentazione sul link, sincronizzazione, sequenza di avvio, diagnostica, contatori di errore, modalità di aggiornamento e comportamento al guasto. Scrivere soltanto “Automotive Ethernet” non specifica né il PHY né la prova.
Per il layout, una PCB per segnali ad alta velocità o una PCB multistrato può offrire piani di riferimento e geometrie controllate. L'HDI è giustificato da fan-out, densità o vincoli meccanici; non è un requisito automatico di ogni scheda LiDAR.
Come progettare l'ingresso di alimentazione per un LiDAR automotive?
L'ingresso va dimensionato sulla rete del veicolo e sul profilo di missione reale. Il progettista deve conoscere tensione nominale, minimi e massimi, avviamento o caduta di tensione, sovratensione da distacco del carico, inversione di polarità, avviamento assistito, differenza di massa, corrente di spunto, corrente a riposo, riattivazione e guasti sul cablaggio.
| Verifica | Requisito da ricevere | Decisione di progetto |
|---|---|---|
| Range operativo | min/max alle pin della scheda e durata degli eventi | topologia di conversione, UV/OV behavior e margine componenti |
| Transitori condotti | forma d'onda, impedenza sorgente, polarità, ripetizioni e criterio | TVS, filtro, switch/protection IC, layout e derating |
| Reverse battery | tensione, tempo e stato richiesto dopo l'evento | MOSFET/diode strategy, leakage e recovery |
| Avviamento/caduta di tensione | profilo temporale e funzioni da mantenere | mantenimento, reset, registrazione dell'evento e riavvio controllato |
| Avviamento assistito/sovratensione | limite e durata per la piattaforma | tensioni nominali, arresto, dissipazione e risposta al guasto |
| Corrente di spunto/connessione sotto tensione | capacità, cablaggio e limite di corrente | avvio graduale, precarica, smorzamento e sollecitazione del connettore |
| Short/open load | nodi di guasto e risposta richiesta | limitazione, diagnostica, latch/retry e protezione termica |
| Sleep/wake | corrente di quiescenza, sorgente di riattivazione e tempi | suddivisione delle alimentazioni, modalità del transceiver e macchina a stati firmware |
| Differenza di massa | caduta sul ritorno e guasto di massa | margine di modo comune, protezione e messa a terra |
| Alimentazione sul link | standard, cavo e classe di potenza | magnetici/accoppiamento, isolamento, termica e prova da estremità a estremità |
I metodi ISO 7637-2, ISO 16750-2, ISO 21498 o le specifiche OEM non vanno combinati a caso. Il DVP&R deve indicare quale documento, revisione, configurazione, livello e criterio si applicano alla piattaforma.
La scheda LiDAR di un EV è una scheda ad alta tensione?
Non necessariamente. Molti sensori sono alimentati da una rete veicolo a bassa tensione, anche se il veicolo contiene una batteria di trazione ad alta tensione. Creepage, clearance, isolamento, discharge path e high-voltage interlock diventano requisiti della scheda solo se essa attraversa direttamente il dominio HV o riceve un'alimentazione non isolata da quel dominio.
Se esiste un confine HV, occorre aggiungere coordinamento dell'isolamento, tensione di lavoro e transitoria, grado di inquinamento, materiali, barriera, controllo di produzione e prove dielettriche definite dal sistema. La semplice presenza della parola “EV” nel progetto non basta per dimensionare queste distanze.
Come coordinare signal integrity, power integrity ed EMC?
SI, PI ed EMC condividono return path, connettori, piani, filtri e package. Ottimizzare una coppia differenziale senza considerare ESD, common-mode choke, harness e alimentazione del PHY può produrre un canale che passa la simulazione del PCB ma fallisce sul veicolo.
Signal integrity
- costruire il channel budget con package, PCB, via, protezioni, connettore, cable e receiving end;
- usare impedenza e loss target del PHY selezionato, non un valore generico copiato da un'altra interfaccia;
- mantenere continuità del reference plane e ridurre transizioni/stub non necessari;
- valutare skew, crosstalk, return loss, insertion loss e mode conversion secondo il link;
- decidere backdrill, via-in-pad, low-loss material o retimer soltanto quando modello e margine li rendono necessari;
- includere tolleranze di fabbricazione, temperatura e varianti approvate del componente.
Power integrity e termica
- definire transient e steady-state current per FPGA/SoC, PHY, laser control e memory;
- verificare PDN target, decoupling, anti-resonance e rail sequencing;
- misurare droop e ripple nelle modalità di traffico, avvio e fault più gravose;
- correlare junction estimate, copper spreading, thermal interface, enclosure e airflow reale;
- controllare che declassamento e temperature dei componenti restino coerenti con il profilo di missione e l'affidabilità richiesta.
EMC
- trattare ingressi di alimentazione e dati come percorsi di accoppiamento distinti ma correlati;
- posizionare protezioni e filtri con ritorni a bassa induttanza;
- definire chassis, shield termination e rapporto tra chassis ground e signal ground;
- verificare emissioni e immunità con harness, lunghezza, termination e operating mode concordati;
- registrare firmware, traffico, data rate e carico durante ogni prova;
- separare pre-compliance di scheda, prova ECU/componente e omologazione del veicolo.
Quali controlli applicare a schematico, layout e assemblaggio?
La checklist deve seguire i rischi del progetto, non imporre tecnologie costose per principio.
| Area | Controlli prima del rilascio | Evidenza utile |
|---|---|---|
| Schematico | stati delle alimentazioni, sequenza, reset, watchdog, monitor, terminazione, stati dei pull e risposta al guasto | riesame del progetto con tracciabilità dei requisiti |
| Stack-up | materiali, Tg, rame, spessori, impedance geometry, coupon e copper balance | stack-up approvato dal fabbricante |
| Placement | connettori, protection path, clock, sensitive analog, thermal path e test access | placement review meccanico/elettrico |
| Routing high-speed | return path, via transition, pair symmetry, breakout, stub e spacing basati sul channel | SI review o regole firmate |
| Alimentazione | current path, hot loop, ground, sense, creepage/clearance se applicabili | PI/thermal review e worst-case analysis |
| DFM | drill, annular ring, solder mask, via fill, impedance tolerance e panel | CAM/DFM report chiuso |
| DFA | component spacing, polarity, package escape, solderability e rework access | DFA review e assembly drawing |
| DFT | test point, boundary scan, programming, loopback, fault injection e fixture keep-out | test coverage matrix |
| Ispezione | SPI, AOI, X-ray selettivo, primo articolo e criteri di microsezione | piano di controllo con limiti e piano di reazione |
| Protezione ambientale | cleaning, coating, sealing, venting e material compatibility | processo qualificato per l'esposizione reale |
Una PCB high-Tg può essere appropriata quando profilo termico, cicli di assemblaggio e profilo di missione la giustificano. Allo stesso modo, rivestimento conformale, rame pesante o rigid-flex vanno scelti per esposizione, corrente e meccanica documentate, non perché l'applicazione è genericamente automotive.
Quali guasti sono più probabili e come rilevarli?
Una matrice sintomo-causa-evidenza rende la validazione più utile di un elenco di prove. Ogni rischio deve avere un responsabile, un metodo di rilevazione e un criterio di chiusura.
| Sintomo o failure mode | Cause possibili | Verifica efficace | Prevenzione/controllo |
|---|---|---|---|
| Link instabile o error counter crescente | loss, return discontinuity, skew, connector/harness o common-mode conversion | channel/eye/BER o conformance test applicabile, più A/B componenti | channel budget, stack-up controllato, validazione end-to-end |
| Link assente a freddo o caldo | clock, reset, PHY initialization, solder joint o component grade | cold/hot start con log rail/clock/reset e ispezione | timing margin, firmware state machine e processo assembly |
| Reset durante transient | protezione insufficiente, UVLO, ground shift o hold-up ridotto | transient test con rail capture e reset reason | coordinated protection, brownout handling e layout power |
| Emissione fuori limite | switching node, cable common-mode, shield termination o clock harmonic | pre-scan con operating mode controllato | filter/layout review, spread spectrum se ammesso e harness control |
| Immunità insufficiente | coupling su power/data/reset o enclosure path | test ISO 11452/OEM applicabile con logging | filtering, grounding, shielding e robust firmware recovery |
| Temperatura eccessiva | converter/SoC loss, contact resistance, airflow o TIM | thermocouple/IR con worst-case workload | power budget, copper/thermal path e derating |
| Drift o rumore analogico | rail noise, reference coupling, temperature o grounding | noise spectrum, calibration drift e rail correlation | partition, reference strategy e thermal control |
| Intermittente dopo vibrazione | connector retention, solder fatigue, heavy component o board resonance | vibration/shock con functional monitoring e teardown | supporti, strain relief, underfill/staking se giustificati |
| Corrosione/contaminazione | ionic residue, condensation, vent/seal o coating defect | cleanliness/process audit, humidity/condensation test mirato | cleaning, compatible coating/sealing e process control |
| Unità non tracciabile | serializzazione incompleta, mixed lot, rework non registrato | genealogy audit dal seriale ai lotti e al test log | barcode/data rules e reaction plan |
Salt spray non è una prova automatica per una scheda sigillata e montata in abitacolo; può diventare rilevante per connettori o unità esposte. Lo stesso principio vale per ogni test: selezionare il failure mechanism plausibile e la configurazione che lo rappresenta.
Chi deve eseguire ogni prova del DVP&R?
Il DVP&R deve separare verifica della bare board, conformità della PCBA, robustezza dell'ECU e validazione del sistema LiDAR. Questo permette di quotare correttamente fixture, campioni, laboratorio e responsabilità di chiusura.
| Ambito | Esempi di prova | Responsabile tipico | Il fornitore PCB/PCBA può fornire |
|---|---|---|---|
| Bare PCB | e-test, impedenza, microsezione, dimensioni e sollecitazione termica concordata | fabbricante PCB con approvazione del progettista | coupon, report, campioni e dati di non conformità |
| Assemblaggio | SPI/AOI, X-ray mirato, profilo di saldatura, qualità esecutiva e pulizia se richiesta | fornitore PCBA | report serializzati, registri di processo e primo articolo |
| Funzionale PCBA | programmazione, rail, I/O, loopback, boundary scan e diagnostica | responsabile delle prove/fornitore PCBA | esecuzione su attrezzatura e log se procedura e limiti sono forniti |
| Interfaccia | conformità PHY, interoperabilità, BER/contatori di errore e sincronizzazione | progettista o laboratorio qualificato | campioni, schede di accesso, firmware e supporto al debug |
| Potenza | avviamento, transitori, inversione, corto, spunto, sleep/wake e termica | progettista/laboratorio | PCBA, supporto all'allestimento e misure assegnate |
| EMC ECU | emissioni e immunità con cablaggio e modalità operative | proprietario del prodotto/laboratorio | campioni controllati e supporto tecnico |
| Ambiente | temperatura, umidità, vibrazione, urto e tenuta secondo il profilo di missione | proprietario del prodotto/laboratorio | build controllate, dati di materiali/processo e analisi guasti |
| Sicurezza funzionale | iniezione guasti, copertura diagnostica, stato sicuro e indipendenza | responsabile sicurezza/proprietario del sistema | implementazione e dati dei requisiti allocati |
| Percezione/SOTIF | rilevamento, falsi positivi/negativi, meteo, scenari e modalità degradata | proprietario LiDAR/sistema | nessuna dichiarazione autonoma dalla sola PCBA |
| Sicurezza laser | emissione accessibile e classificazione del prodotto | proprietario del prodotto/laboratorio | evidenze produttive sui requisiti assegnati |
Che cosa dimostrano ISO 26262, AEC-Q, IATF 16949 e gli standard EMC?
Ogni riferimento ha un oggetto diverso. Accumularne i nomi in una checklist non crea conformità.
| Riferimento | Che cosa riguarda | Che cosa non dimostra da solo |
|---|---|---|
| ISO 26262 | ciclo di sicurezza funzionale per sistemi E/E stradali, dall'item ai requisiti e alle evidenze | che una PCB sia autonomamente ASIL o che il LiDAR percepisca correttamente ogni scenario |
| ISO/PAS 21448 | rischi dovuti a insufficienze funzionali e scenari di percezione | qualità di assemblaggio della PCBA |
| AEC-Q100/Q101/Q200 | qualifica stress-based di IC, discreti e passivi secondo la famiglia applicabile | certificazione della scheda, approvazione dell'applicazione o conformità del veicolo |
| IATF 16949 | sistema di gestione qualità dell'organizzazione automotive | certificazione del prodotto o garanzia di assenza difetti |
| AIAG APQP/Control Plan/PPAP | pianificazione, controllo di processo e approvazione della parte nel rapporto cliente-fornitore | un unico submission level, set documentale o capability target per ogni programma |
| ISO 16750 | condizioni e prove ambientali/elettriche/meccaniche per apparecchiature sul veicolo | valori universali senza posizione di montaggio e profilo di missione |
| ISO 7637-2 / ISO 21498 | transitori e carichi elettrici per architetture applicabili | che la stessa forma d'onda valga per ogni rete e OEM |
| CISPR 25 / ISO 11452 | emissioni e immunità di componenti/ECU con metodi definiti | omologazione EMC completa del veicolo |
| OPEN Alliance / MIPI A-PHY | requisiti e prove per l'interfaccia selezionata | conformità di un link non sottoposto al programma/test applicabile |
| IEC 60825-1 | sicurezza del prodotto laser | sicurezza della PCBA isolata dal prodotto ottico completo |
Il responsabile del programma deve creare una matrice di conformità con revisione, requisito, responsabile, campioni, laboratorio e report. Il fornitore deve rispondere “compreso”, “supportabile con dati del cliente” oppure “fuori perimetro”, non limitarsi a una lista di loghi.
Come controllare componenti, alternative, firmware e obsolescenza?
Una BOM automotive è una configurazione approvata, non un elenco di package equivalenti. PHY, transceiver, FPGA, clock, memoria, PMIC, TVS, induttanze di modo comune e connettori possono modificare SI, EMC, risposta al guasto, firmware e stato di qualifica.
| Campo AVL/BOM | Controllo richiesto |
|---|---|
| Manufacturer e MPN | evitare descrizioni generiche e broker substitution |
| AEC family/grade | registrare qualifica e temperature grade del componente quando richiesti |
| Silicon/firmware revision | controllare errata, boot, diagnostics e compatibilità del test |
| Ciclo di vita | stato attivo, ultimo acquisto, avviso di obsolescenza e seconda fonte |
| PCN | tempo di notifica, analisi impatto e prove da riaprire |
| Alternative | equivalenza elettrica, SI/EMC, termica, safety, firmware e process fit |
| Provenienza | distributore autorizzato, data/lotto e documenti richiesti |
| MSL/storage | floor life, bake, dry pack e shelf-life policy |
| Traceability | legame seriale PCBA-lotto componenti-programma-test-rework |
Un componente non AEC può essere escluso, accettato come eccezione o qualificato con evidenze aggiuntive in base al profilo di missione e all'approvazione del cliente. La decisione appartiene al proprietario del prodotto; il fornitore deve renderla visibile e non sostituire autonomamente la parte.
Come gestire prototipo, DV, PV e PPAP?
Ogni gate deve congelare un rischio diverso. APQP può coordinare il programma, ma quantità, documenti e submission level dipendono dal contratto e dai customer-specific requirements.
| Gate | Domanda da chiudere | Evidenze da pianificare |
|---|---|---|
| Architettura/concept | confini, interfacce, power e safety allocation sono coerenti? | requirement baseline, ICD, block diagram, risk list e sourcing concept |
| Prototype/EVT | la scheda si avvia e le funzioni base sono osservabili? | bring-up log, rail/clock/reset, link, debug access e issue tracker |
| Design validation/DV | margini e requisiti allocati sono dimostrati? | SI/PI, power transient, EMC pre-compliance, thermal, fault e environment data |
| Process development | il processo costruisce e misura le caratteristiche critiche? | process flow, PFMEA, Control Plan, work instruction e fixture |
| Validazione di produzione/PV | linea, materiali e test sono ripetibili nelle condizioni previste? | lotto pilota, primo articolo, analisi del sistema di misura e capacità dove applicabile |
| PPAP/approvazione cliente | il pacchetto richiesto dal cliente è completo? | PSW e deliverable richiesti al livello di presentazione concordato |
| SOP/change control | configurazione e reazione alle anomalie sono stabili? | frozen BOM/firmware, genealogy, reaction plan, PCN/ECO e deviation process |
Il capability index si applica a una caratteristica, a un sistema di misura e a un processo sufficientemente stabile. Il valore obiettivo deve essere indicato nel Control Plan o nel requisito cliente; non va imposto un unico Cpk a ogni misura e a ogni fase prototipale.
Per un lotto a basso volume il cliente può richiedere un PPAP completo, un pacchetto ridotto o sole evidenze NPI. La decisione deve essere esplicita prima del preventivo, perché documentazione, campioni, fixture e studi di processo cambiano costo e calendario.
Quali test di produzione servono su una PCBA LiDAR?
Il test di produzione deve intercettare difetti ripetibili entro un tempo ciclo sostenibile. Non sostituisce la validazione di progetto: usa limiti e fault coverage derivati da essa.
| Livello | Difetti cercati | Esempi di metodo |
|---|---|---|
| Pasta saldante/posizionamento | volume pasta, scostamento, polarità e componenti mancanti/errati | SPI, verifica dell'attrezzaggio e primo articolo |
| Saldatura | open, bridge, void critici e package nascosti | AOI e X-ray selettivo secondo package/risk |
| Elettrico | short/open, rail, current e component value accessibili | flying probe, ICT o boundary scan |
| Programmazione | firmware, calibration data, key/config e revision | controlled programming con checksum e log |
| Funzionale | boot, diagnostics, interface link, I/O e sensor simulation | FCT con golden unit, loopback o stimolo dedicato |
| Potenza | current consumption, rail tolerance e sleep/wake | programmable supply/load e timed sequence |
| Tracciabilità | seriale, lotti, programma, esito e rework | database/genealogy definito dal contratto |
Prima della PVT occorre misurare test coverage, false fail, retest policy, GR&R dove pertinente, fixture maintenance, software revision control e data retention. Un log “PASS” senza limiti, valori grezzi e revisione del programma è debole come prova e come strumento di diagnosi.
Che cosa determina costo e lead time di una scheda LiDAR automotive?
I driver principali sono complessità reale, disponibilità dei componenti e profondità delle evidenze richieste. Una quotazione deve separare costo ricorrente e attività una tantum.
| Driver | Possibile impatto | Dato che riduce l'incertezza |
|---|---|---|
| Layer/stack-up/materiale | laminato, press cycle, impedance coupon e yield | stack-up preliminare e channel requirement |
| HDI/backdrill/via fill | processi aggiuntivi, fab selection e controllo | densità, package escape e SI evidence |
| Copper/thermal solution | peso rame, planarità, drill e assembly profile | current map e thermal target |
| Componenti automotive | availability, MOQ, NCNR e lifecycle | BOM/AVL, forecast e approved alternates |
| Connettori/harness | lead time, tooling, retention e test cable | part number e sample availability |
| Coating/potting/cleaning | processo, masking, cure e ispezione | material/specification e keep-out |
| Ispezione/test | fixture, analyzer, cycle time e data logging | test specification, coverage e limits |
| DV/PV/PPAP | campioni, laboratorio, documenti e iterazioni | matrice dei deliverable e responsabile per ogni prova |
| Traceability | serializzazione, storage e integration | data fields, retention e system interface |
| Change control | validation delta e gestione stock | PCN window, deviation/ECO process |
Un preventivo “turnkey” può includere sourcing e test, ma non va confrontato con un'offerta che copre soltanto bare PCB o assembly. Richiedere una breakdown comune evita di scambiare un perimetro ridotto per una maggiore efficienza.
Come confrontare due fornitori PCB/PCBA per un progetto LiDAR?
La domanda utile non è “avete esperienza automotive?”, ma “quale evidenza potete consegnare per questo stack-up, questi componenti, questi test e questo change-control plan?”.
| Area | Evidenza da chiedere | Segnale di rischio |
|---|---|---|
| Capacità PCB | riesame dello stack-up, limiti di processo, coupon e report campione anonimizzato | risposta basata solo sul numero di layer o su slogan |
| High-speed | metodo per impedance/loss, via strategy e fab tolerance | regole universali senza PHY/channel data |
| Approvvigionamento | politica delle fonti autorizzate, tracciabilità e approvazione delle sostituzioni | alternative inserite senza approvazione |
| Assembly | package capability, profile control, X-ray criteria e rework | “AOI completo” senza coverage/limiti |
| Test | fixture ownership, instrument list, software control e log fields | semplice power-on presentato come FCT completo |
| Qualità automotive | certificato QMS applicabile, perimetro dell'audit e processi specifici del cliente | confusione tra certificazione aziendale e prodotto |
| APQP/PPAP | matrice dei deliverable, responsabile e ipotesi di presentazione | PPAP standard venduto come pacchetto identico per tutti |
| Traceability | esempio di genealogy e retention concordabile | promessa “MES” senza campi o retrieval test |
| Analisi guasti | contenimento, tempi dell'8D, gestione campioni e condivisione dati | nessun responsabile o piano di reazione |
| Continuità | capacità, secondo sito/materiale, PCN e piano di continuità | nessuna gestione di obsolescenza o singola fonte |
Il confronto va chiuso con un registro dei chiarimenti tecnici allegato all'ordine. Le assunzioni non risolte diventano quasi sempre ECO, ritardi o costi non confrontabili.
Checklist RFQ per una scheda di interfaccia LiDAR automotive
Requisiti di sistema e interfaccia
- block diagram e confine tra LiDAR, interface board, harness ed ECU;
- ICD con pinout, livelli, terminazione, topologia e temporizzazione;
- payload, data rate, latency, timestamp/time-sync e degraded mode;
- PHY/SerDes/transceiver esatti, cable e connector part number;
- rete di alimentazione, intervallo, profilo dei transitori, corrente di spunto, sleep/wake e risposta al guasto;
- posizione di montaggio, temperatura/profilo di missione, vibrazione, umidità, tenuta e raffreddamento;
- safety requirement assegnati, diagnostics, safe state e fault injection richiesti;
- standard/metodo EMC OEM, cablaggio, modalità operative, limiti e laboratorio responsabile.
File PCB, PCBA e firmware
- sorgenti di schematico e PCB controllati;
- Gerber/ODB++/IPC-2581, drill, netlist e fabrication drawing;
- stack-up, materiali, rame, impedance/loss target e coupon;
- BOM con manufacturer/MPN, AVL, DNP, lifecycle e regole di alternativa;
- centroid/CPL, assembly drawing, polarity, coating e cleaning notes;
- disegno meccanico, 3D, connettori, fissaggi, keep-out e thermal interface;
- firmware/bitstream, revision, checksum, programming e calibration procedure;
- test point map, boundary-scan files e fixture interface.
Piano qualità e validazione
- DVP&R con responsabile, metodo, revisione, campioni, limite e report per ogni prova;
- criteri per SPI/AOI/X-ray, primo articolo e qualità esecutiva;
- FCT procedure, golden unit, instrumenti, raw-data fields e retest policy;
- requirement traceability e list of critical/special characteristics;
- process flow, PFMEA, Control Plan, MSA/SPC richiesti;
- PPAP submission level e customer-specific requirements, se applicabili;
- serializzazione, genealogy, data retention e accesso ai report;
- non-conformity, containment, 8D, deviation, ECO e PCN process.
Quantità e condizioni commerciali
- quantità per prototype/EVT, DV, PV, PPAP e SOP;
- forecast, peak volume, delivery split e target dates;
- ripartizione tra materiale conto terzi e turnkey, fonti approvate e responsabilità per scorte eccedenti/obsolete;
- NRE separata per CAM/engineering, fixture, programmazione e validazione;
- costo unitario per volume con perimetro test identico;
- MOQ, NCNR, price validity e change assumptions;
- packaging, label, moisture control, shipping destination e Incoterm;
- proprietà di attrezzature, fixture, software, campioni e dati grezzi.
Quale perimetro può valutare HILPCB?
HILPCB può valutare la fabbricazione della PCB, l'assemblaggio SMT, la piccola serie per NPI o un servizio turnkey sulla base dei file e dei requisiti reali. Stack-up, materiali, impedance control, HDI, component sourcing, inspection, programming, fixture e test vengono confermati nel preventivo, non presunti dal nome dell'applicazione.
Prima dell'ordine è utile chiedere una risposta scritta su:
- stack-up e materiali approvati, con tolleranze e coupon/report inclusi;
- processi speciali richiesti da via, copper, finish, coating o package;
- provenienza e tracciabilità dei componenti, incluse alternative e PCN;
- criteri di SPI/AOI/X-ray e primo articolo;
- firmware, fixture, cavi e strumenti forniti da ciascuna parte;
- test funzionali eseguibili, limiti, cycle time e formato dei log;
- documenti APQP/PPAP e registrazioni qualità incluse;
- attività fuori perimetro, come EMC a livello veicolo, validazione della percezione, SOTIF, valutazione della sicurezza funzionale o classificazione del prodotto laser.
Questa conferma permette a progettisti e responsabili acquisti di confrontare offerte equivalenti e di evitare dichiarazioni automotive non supportate dall'effettivo perimetro di produzione.
Domande frequenti sulla scheda di interfaccia LiDAR automotive
Che cos'è una scheda di interfaccia LiDAR automotive?
È la scheda che collega il sensore o modulo LiDAR all'alimentazione, alla rete dati e all'ECU del veicolo. Può integrare protezioni, conversione di potenza, transceiver, SerDes, clock, calcolo, memoria e diagnostica secondo l'architettura assegnata.
Una scheda LiDAR può essere definita ASIL-B o ASIL-C?
Non in modo autonomo. L'ASIL nasce dalla HARA dell'item e viene allocato ai requisiti di sistema, hardware e software. La scheda implementa requisiti di sicurezza assegnati e fornisce evidenze, ma il fornitore PCB/PCBA non assegna da solo l'ASIL al prodotto.
AEC-Q100 certifica la PCBA LiDAR?
No. AEC-Q100 riguarda la qualifica stress-based degli integrated circuit; AEC-Q101 e AEC-Q200 coprono altre famiglie di componenti. Non esiste una certificazione AEC della PCBA completa e l'utente deve approvare il componente nell'applicazione.
Tutti i componenti devono essere AEC-Q qualified?
Dipende dai requisiti cliente, dalla funzione, dal profilo di missione e dalla strategia di approvazione. Le eccezioni devono essere visibili, motivate, validate e approvate; il fornitore non deve sostituire parti senza autorizzazione.
Automotive Ethernet è sempre migliore di CAN per il LiDAR?
No. Ethernet o SerDes sono adatti a flussi ad alta banda; CAN/CAN-FD può essere più adatto a comandi, stato e diagnostica. Molte architetture usano più interfacce, ciascuna con un ruolo e un comportamento al guasto definiti.
MIPI A-PHY sostituisce Automotive Ethernet?
No. A-PHY è un link SerDes automotive per sensori e display, spesso point-to-point e asimmetrico. Può completare Ethernet, CAN e altre reti; la scelta dipende da topologia, banda, controllo, power-over-link, ecosistema e test richiesti.
Una scheda LiDAR per veicolo elettrico richiede sempre isolamento ad alta tensione?
No. Se riceve una bassa tensione già isolata dalla batteria di trazione, non attraversa necessariamente il dominio HV. L'isolamento diventa un requisito specifico quando la scheda è collegata direttamente o indirettamente a quel confine senza separazione già definita.
Quali test ambientali sono obbligatori per ogni scheda LiDAR?
Non esiste un unico insieme universale. Temperature, cicli, umidità, vibrazione, urto, nebbia salina e tenuta devono derivare da posizione di montaggio, profilo di missione, involucro, meccanismi di guasto e DVP&R OEM approvato.
Una scheda LiDAR richiede sempre HDI e materiale low-loss?
No. HDI, backdrill e laminati a perdita ridotta servono quando density, package escape o channel budget lo richiedono. Una soluzione convenzionale può essere migliore per costo e robustezza se mantiene il margine necessario.
AOI e X-ray dimostrano che la scheda funziona correttamente?
Dimostrano aspetti dell'assemblaggio e rilevano specifiche classi di difetto. La funzione richiede FCT, programmazione, test delle alimentazioni e delle interfacce; EMC, ambiente e sicurezza richiedono prove separate con responsabili e limiti definiti.
PPAP è obbligatorio anche per un prototipo a basso volume?
Solo se il cliente o il programma lo richiede. Un lotto NPI può usare un pacchetto ridotto oppure un PPAP completo. Submission level, documenti e campioni devono essere concordati prima della quotazione.
Quale Cpk deve raggiungere una linea PCBA automotive?
Il target dipende dalla caratteristica, dal sistema di misura, dalla stabilità del processo e dal requisito cliente o Control Plan. Un unico valore non può essere applicato automaticamente a ogni misura, soprattutto nelle prime build prototipali.
Che cosa deve contenere la tracciabilità di una PCBA LiDAR?
Almeno il legame tra seriale, revisione hardware/firmware, lotti dei componenti critici, programma di macchina, risultati di test, rework e stato di rilascio. Campi, retention e accesso ai dati devono essere specificati nel contratto.
Quali dati servono per quotare una PCBA LiDAR automotive?
Servono file PCB e assemblaggio, BOM/AVL, stack-up, ICD, profilo di alimentazione e transitori, DVP&R, firmware/programmazione, procedure di prova, tracciabilità, quantità per fase e deliverable APQP/PPAP. Senza questi dati il prezzo contiene assunzioni non confrontabili.
Conclusione: trasformare “automotive grade” in requisiti ed evidenze
Una scheda di interfaccia LiDAR robusta non nasce da una lista di tecnologie premium o da un insieme di sigle. Nasce da confini chiari, contratto d'interfaccia, profilo di missione, matrice dei guasti di alimentazione, bilancio di canale, DVP&R e controllo delle modifiche collegati alla stessa configurazione.
Per progettisti, gruppo qualità e responsabili acquisti, la checklist più utile associa ogni decisione a un responsabile, ogni rischio a una verifica e ogni costo a un deliverable. In questo modo il fornitore può quotare un perimetro reale, il gruppo NPI può chiudere i gate con evidenze e il proprietario del prodotto mantiene il controllo sulle responsabilità di sicurezza, EMC e percezione che non possono essere delegate alla sola PCBA.