
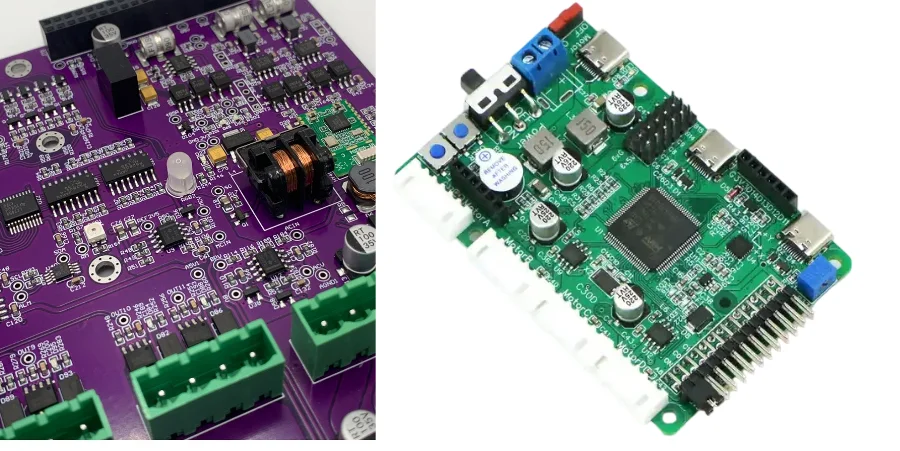
В современной промышленной автоматизации, особенно в робототехнике, PROFINET стал одним из основных протоколов связи для motion-control систем благодаря детерминированной работе в реальном времени и устойчивой сетевой архитектуре. Но превратить этот протокол в действительно надежное аппаратное решение - сложная инженерная задача.
Успешная плата управления PROFINET - это не просто набор соединенных цепей, а системный проект, который объединяет высокоскоростную цифровую связь, силовые servo-приводы, точную аналоговую обратную связь и жесткие требования по безопасности. Ниже разобраны ключевые элементы такого проекта, чтобы ваша плата обеспечивала предсказуемый отклик и надежную работу в тяжелых промышленных условиях.
Контур сервопривода: PWM, dead-time и согласованность измерения тока
Контур сервопривода - это сердце платы управления промышленным роботом. Его характеристики напрямую определяют скорость реакции двигателя, точность позиционирования и плавность хода. На уровне печатной платы главным приоритетом становится корректная работа с PWM, dead-time и измерением тока.
PWM и разводка gate-drive
Высокочастотный PWM-сигнал, обычно в диапазоне 20-100 kHz, управляет силовыми ключами IGBT или MOSFET и регулирует напряжение и ток в обмотках двигателя. Крутые фронты и высокий dV/dt делают этот участок одним из основных источников EMI.
- Минимизируйте площадь токового контура: путь от gate driver к затвору силового ключа и обратный путь от source/emitter обратно к драйверу образуют gate-drive loop. Аналогично необходимо минимизировать и основной силовой контур. Это уменьшает паразитную индуктивность, подавляет overshoot и ringing и снижает излучаемые помехи.
- Размещение компонентов: драйвер затвора нужно располагать как можно ближе к силовым ключам. Для мощных приложений использование heavy copper PCBs помогает уменьшить импеданс и ограничить нагрев силовых трасс.
Dead-time: контроль и повторяемость
Чтобы избежать shoot-through, то есть одновременной проводимости верхнего и нижнего ключа, в PWM вводится dead-time. Слишком большой dead-time искажает форму сигнала и ухудшает точность управления, слишком маленький повышает риск аварии. Поэтому геометрия разводки должна быть повторяемой по всем фазам, а gate-drive-трассы - максимально симметричными.
Высокоточное измерение тока
Измерение тока лежит в основе продвинутых алгоритмов управления двигателем, включая FOC. На практике чаще всего используют low-side shunt sensing или датчики Холла.
- Шунтовое измерение: это недорогой подход, но он очень чувствителен к качеству разводки. Используйте Kelvin-подключение, чтобы исключить ошибки из-за сопротивления выводов и пайки. Измерительные линии лучше вести как дифференциальную пару, держать подальше от шумных switching-узлов и экранировать сплошной опорной плоскостью.
Интерфейсы encoder/resolver: ключевые правила разводки для RS-485, EnDat и BiSS-C
Точная обратная связь по положению и скорости является основой замкнутого контура управления. Современные сервосистемы широко используют высокоскоростные абсолютные энкодеры, например EnDat и BiSS-C, и потому предъявляют жесткие требования к целостности сигнала.
Дифференциальный импеданс и контроль тайминга
И классический RS-485, и более быстрые EnDat 2.2 / BiSS-C обычно используют дифференциальный физический уровень, чтобы повысить устойчивость к common-mode-помехам.
- Контроль импеданса: дифференциальная разводка требует строгого соблюдения целевого импеданса, обычно 100 или 120 Ом. Правильно спроектированный стек слоев является базовым условием для этого. Нарушения геометрии вызывают отражения, ухудшают глазковую диаграмму и приводят к ошибкам связи.
- Согласование длины и симметрия: две линии дифференциальной пары должны быть максимально точно выровнены по длине, чтобы не возникал skew, превращающийся в common-mode-шум.
- Согласование clock и data: для синхронных протоколов важно выдерживать допустимую разницу длины между тактовыми и информационными линиями.
Экранирование и согласование
- Терминирование: согласующий резистор нужно ставить на дальнем конце дифференциальной линии, чтобы поглощать отраженную энергию и не допускать паразитных отражений.
- Заземление экрана: экран кабеля энкодера обычно подключают со стороны платы в одной точке, нередко через RC-цепь или напрямую к chassis ground, чтобы обеспечить экранирование без образования ground loop.
Сравнение PCB-дизайна интерфейса encoder
| Параметр | RS-485 (инкрементальный) | EnDat 2.2 (абсолютный) | BiSS-C (абсолютный) |
|---|---|---|---|
| Скорость | Обычно < 10 Mbps | Clock до 16 MHz | Clock до 10 MHz |
| Топология | Multi-drop bus | Point-to-point | Point-to-point или multi-slave bus |
| Ключевые требования к разводке | Контроль дифференциального импеданса, согласование шины, отсутствие лишних ответвлений. | Жесткий контроль дифференциального импеданса, согласование длины линий clock/data, низкая паразитная емкость. | Строгий контроль дифференциального импеданса, согласование длины линий clock/data, поддержка daisy-chain-топологии. |
| Типовые области применения | Простая и недорогая обратная связь по положению. | Высокопроизводительные сервосистемы с повышенными требованиями по безопасности. | Высокопроизводительные сервосистемы на открытом стандарте. |
Цифровая изоляция и подавление common-mode-помех: надежность при высоком dV/dt
В приводной электронике между управляющей частью на базе MCU или FPGA и силовым мостом на IGBT/MOSFET всегда присутствуют большие разности потенциалов и сильные common-mode-переходные процессы. Поэтому электрическая изоляция здесь является основой и безопасности, и устойчивости сигнальных цепей.
- Creepage и clearance: разводка платы должна соответствовать требованиям стандартов безопасности, например IEC 61800-5-1. Это означает достаточные зазоры на внешних и внутренних слоях вдоль изоляционного барьера.
- Выбор цифрового изолятора: современные емкостные и магнитные цифровые изоляторы часто превосходят оптопары по скорости, энергопотреблению и стойкости к CMTI. Для таких систем разумно выбирать компоненты с очень высоким уровнем подавления помех.
- Изолированное питание: силовой стороне требуется собственный изолированный источник питания, обычно на базе изолированного DC/DC-преобразователя. Его компоновка должна соблюдать те же правила изоляции, а область под трансформатором нередко оставляют без меди.
- Common-mode chokes: правильное использование common-mode-дросселей на интерфейсах PROFINET, энкодеров и входах питания помогает повысить помехоустойчивость.
Полноценная валидация такой платы должна включать Hipot-тестирование для проверки целостности изоляционного барьера и электрической прочности.
Тормозной узел и рассеяние энергии: баланс безопасности и теплового режима
Когда робот замедляется или опускает груз, двигатель начинает работать как генератор и возвращает энергию в DC bus, повышая напряжение на шине. Тормозной узел подключает внешний тормозной резистор, когда напряжение превышает порог, и рассеивает избыток энергии в виде тепла.
Тепловое проектирование
- Размещение тормозного резистора: это один из главных источников тепла на плате, поэтому его необходимо держать подальше от термочувствительных компонентов и по возможности ближе к краю платы или зоне воздушного потока.
- Медные полигоны и тепловые переходные отверстия: большие медные области под резистором и вокруг него помогают распределять тепло, а плотные thermal vias отводят его на другие слои и радиаторы.
Сильноточные цепи и интеграция safety
- Тормозной ключ: силовой ключ, подключающий тормозной резистор, должен проектироваться по тем же правилам, что и основной инвертор: короткие силовые контуры, контролируемые переходные процессы и минимальная паразитная индуктивность.
- Функции безопасности: тормозная цепь часто тесно связана с E-Stop и другими механизмами безопасности. Поэтому линии управления реле, приводами и обратной связью должны быть надежно разведены и физически отделены от шумных силовых участков.
Ключевые замечания по торможению и безопасности
- Приоритет теплового режима: держите мощные тормозные резисторы вдали от чувствительных компонентов и используйте крупные медные области и тепловые переходные отверстия для распределения тепла.
- Оптимизация сильноточных путей: делайте проводники тормозного ключа короткими и широкими, чтобы уменьшать паразитные сопротивление и индуктивность.
- Целостность цепей безопасности: сигналы E-Stop и safety-relay должны проходить по понятным, коротким и хорошо изолированным маршрутам.
- Ресурс компонентов: частое торможение вызывает термоциклирование, поэтому силовые компоненты следует выбирать с достаточным запасом по нагрузке.
Проектирование помехоустойчивости: ESD/EFT/surge и контроль return path
Промышленная среда насыщена электромагнитными помехами: ESD, EFT и импульсными перенапряжениями. Поэтому хорошая плата управления PROFINET должна изначально проектироваться с учетом EMC.
Заземление и контроль пути возвратного тока
- Одна непрерывная ground plane: для mixed-signal-систем с цифровой связью, чувствительной аналоговой частью и силовым переключением сплошная опорная земля обычно является лучшей практикой. Она формирует путь возвратного тока с минимальным импедансом.
- Понимание return path: при разводке всегда нужно учитывать, где проходит возвратный ток. Для быстрых сигналов он идет непосредственно под трассой по соседней опорной плоскости. Проход через разрезанные области создает типичный EMC-антипаттерн и ухудшает и излучение, и устойчивость.
Защита интерфейсов
- TVS-диоды: их следует ставить рядом с разъемами на всех внешних интерфейсах, чтобы обеспечить путь разряда для ESD/EFT и других импульсных событий.
- Фильтрующие цепи: π- или T-фильтры помогают ограничить проводимые помехи, входящие в плату и выходящие из нее.
Сотрудничество с опытным производителем вроде HILPCB помогает корректно перенести такой проект в производство - и на стадии prototype assembly, и при серийном выпуске. Это особенно важно, когда нужно удерживать сложный stackup и стабильный контроль импеданса.
Частые вопросы
В чем самая сложная layout-задача в PROFINET control PCB design?
Самая сложная задача - заставить высокоскоростную связь, чувствительные feedback signals и шумные силовые switching circuits сосуществовать на одной плате без взаимного разрушения. Поэтому жесткое zoning, короткие return path, четкие isolation boundary и контролируемое размещение интерфейсов становятся базой всего проекта.
Почему isolation и контроль return path так важны для servo и robotic controller?
Потому что высокое dV/dt переключение и common-mode noise легко проникают в control side, если isolation boundary и пути возврата сделаны слабо. Достаточные creepage/clearance, сильные digital isolator, isolated power, common-mode filtering и непрерывные reference plane удерживают и безопасность, и стабильность связи.
Как обеспечить надежность PROFINET и encoder интерфейсов в жесткой промышленной среде?
Нужно совместить контролируемый differential routing, короткие пути от PHY к connector, чистый grounding, локальную фильтрацию, interface protection и thermal planning вокруг braking и power stage. Надежность не строится на одном EMC-компоненте; она появляется только тогда, когда SI, isolation, noise control и heat рассматриваются как единая система.
Conclusion
Успешное проектирование платы управления PROFINET всегда строится на балансе между производительностью, стоимостью, надежностью и безопасностью. Инженеру важно понимать не только схему, но и то, как быстрые сигналы, силовое переключение и чувствительные аналоговые цепи ведут себя на реальной печатной плате.
Независимо от того, идет ли речь о малосерийном прототипе или о масштабировании в серийное производство, следование этим принципам помогает создать стабильную, эффективную и безопасную систему управления промышленным роботом. Именно такая плата дает приводу точность, повторяемость и долгосрочную надежность в реальной эксплуатации.