
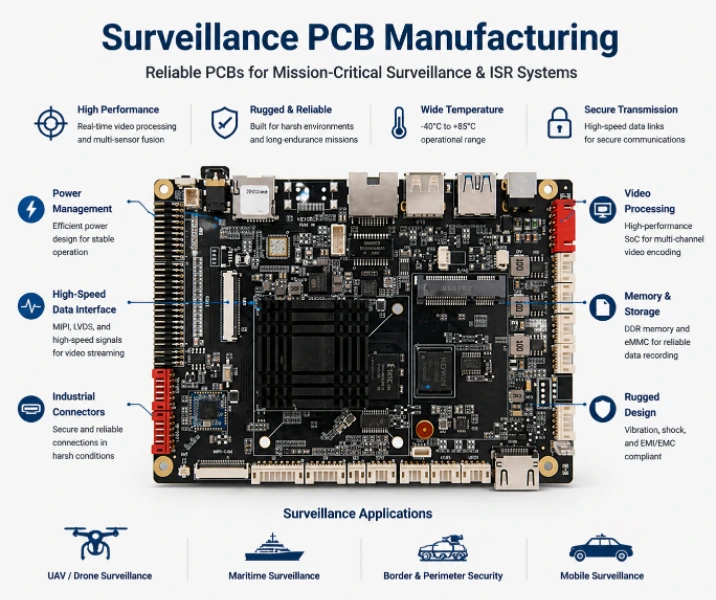
Les estimations citées pour le marché mondial de l’ISR militaire atteignent 32,4 milliards de dollars, avec un taux de croissance annuel composé de 5,8 % jusqu’en 2030. Cette évolution est liée à la multiplication des drones et à l’intégration de charges utiles multicapteurs. Qu’il soit installé sur un aéronef sans pilote, un site fixe, un navire ou un véhicule terrestre, le système repose sur la même chaîne : acquisition d’images ou de signaux, traitement, transmission vers l’opérateur et fonctionnement prolongé avec une enveloppe énergétique limitée. Les PCB influencent alors résolution des capteurs, débit de calcul, bande passante de la liaison et autonomie opérationnelle.
Les plateformes ISR utilisées aux États-Unis, au Royaume-Uni, en France, en Allemagne, au Canada et en Australie, notamment MQ-9 Reaper, Watchkeeper et Heron, peuvent générer plusieurs téraoctets de données par mission. Les cartes doivent traiter ces flux en temps réel tout en supportant des environnements allant du Moyen-Orient aux zones de patrouille maritime de l’Atlantique Nord.
Une charge utile moderne peut associer électro-optique (EO), infrarouge (IR), radar à synthèse d’ouverture (SAR) et renseignement d’origine électromagnétique (SIGINT). Chaque modalité impose des contraintes propres ; le processeur de fusion demande en plus une architecture haute vitesse et haute densité comparable à celle d’une plateforme de calcul avancée.
Périmètre de fabrication HILPCB à confirmer : structures HDI pour cartes FPGA denses, stratifiés RF à faibles pertes pour modules de liaison, cuivre épais pour la gestion thermique et fabrication suivant les critères IPC-6012 classe 3 applicables au programme. Les matériaux, essais, qualifications et restrictions de contrôle des exportations doivent être validés avant commande.
Dans ce guide
- Cartes d’interface pour capteurs EO, IR et SAR
- PCB de traitement vidéo et de fusion multicapteur
- Cartes de liaison de données et de communication chiffrée
- Gestion de l’alimentation et optimisation SWaP
- Durcissement et qualification environnementale
- Fabrication de PCB de surveillance HILPCB
Cartes d’interface PCB pour capteurs EO, IR et SAR
Une carte d’interface de surveillance conditionne les signaux bruts avant leur numérisation : vidéo CCD/CMOS, lecture d’un détecteur infrarouge ou fréquence intermédiaire radar. Le choix du matériau, l’isolation du routage et l’architecture d’alimentation doivent être coordonnés pour chaque modalité.Dans une charge utile multicapteur, la commande du compresseur cryogénique, les horloges vidéo rapides et la mesure analogique de précision doivent cohabiter sans se dégrader mutuellement. Le plan de conception et le plan d’essais doivent donc définir les chemins de retour, les domaines d’alimentation et les limites de bruit.
Conception d’une interface multicapteur
- Interface caméra EO : les capteurs CMOS grand format de 20 à 100 MP et 30 à 120 images/s demandent une polarisation stable avec une ondulation inférieure à 500 μV, une distribution d’horloge pixel de 50 à 200 MHz avec moins de 100 ps de gigue et des sorties LVDS/SLVS-EC de 1 à 4 Gbit/s par voie sur des couches PCB haute vitesse à impédance contrôlée.
- Interface de capteur infrarouge : les détecteurs MWIR/LWIR refroidis associent une commande de cryoréfrigérateur commutant à 30–60 Hz sous 10–30 W et une électronique de lecture sensible. L’objectif d’isolation supérieur à 80 dB doit être démontré pour préserver les performances NETD limitées par le détecteur.
- Interface radar SAR : le conditionnement en bande X à 9,5 GHz ou en bande Ku à 16 GHz requiert un matériau RF à faibles pertes, une réception large bande de 500 MHz à 2 GHz et des convertisseurs ADC de 12 à 14 bits fonctionnant à 2–4 GSPS.
- Commande optique : les pilotes de zoom, mise au point et diaphragme peuvent être intégrés à la carte capteur, avec alimentation et masse routées pour empêcher le bruit des moteurs de contaminer la lecture.
Validation des performances du capteur
L’injection d’un signal de référence permet de mesurer le plancher de bruit de chaque interface. Le critère d’acceptation doit confirmer que la contribution du PCB reste sous le niveau maximal défini pour la chaîne capteur, afin de conserver la qualité d’image nécessaire à l’identification. Les systèmes commerciaux fixes basés sur des PCB de caméras de surveillance intelligentes subissent des contraintes environnementales plus légères, mais la même discipline de plancher de bruit s’applique.
PCB de traitement vidéo et fusion multicapteur ISR
La carte de traitement est le moteur de calcul du système de surveillance. Les plateformes ISR modernes emploient des FPGA, tels que Xilinx Zynq UltraScale+ ou Intel Stratix 10, ou des GPU embarqués pour améliorer l’image, détecter et suivre des cibles et fusionner les données en temps réel.Une carte centrée sur FPGA de 14 à 20 couches exige une coordination entre empilage, intégrité du signal, alimentation et thermique, depuis la conception du PCB multicouche jusqu’à l’assemblage de production.
Architecture de la carte de traitement
- Plateforme FPGA/GPU : carte de 14 à 20 couches avec boîtier BGA de plus de 1 500 broches au pas de 0,8–1,0 mm, échappement HDI, plusieurs banques DDR4/DDR5, interfaces série PCIe Gen 4 et Ethernet 10/25 Gb, et alimentation d’un processeur dissipant 30–80 W.
- Fusion de capteurs : la fusion au niveau pixel ou décisionnel combine des données EO, IR et radar horodatées. Une horloge disciplinée par GPS distribuée sur des pistes LVPECL appairées contribue à la synchronisation entre capteurs.
- Enregistrement : les interfaces NVMe/PCIe stockent des volumes de mission de l’ordre du téraoctet, avec surveillance de l’endurance en écriture et chiffrement AES-256 au niveau du contrôleur de stockage pour les données classifiées.
- L’assemblage SMT selon les critères de brasage J-STD-001 classe 3 applicables doit être associé à un plan d’inspection adapté aux missions ISR continues de 6 à 24 heures.
PCB de liaison de données et communication chiffrée
Les données de surveillance doivent atteindre le contrôle au sol en temps réel, parfois depuis un drone éloigné de 50 à 200 km. La carte de liaison réunit modem numérique, conditionnement RF et chiffrement dans un assemblage hybride reliant les domaines numériques et radiofréquences.Un empilage hybride peut associer des matériaux RF à faibles pertes pour les couches C/Ku/Ka et du FR-4 à Tg élevé pour les sections numériques. La fabricabilité de cette combinaison doit être évaluée avec les épaisseurs, cycles de lamination, coefficients de dilatation et tolérances d’impédance du projet.
Ingénierie du PCB de liaison de données
- Architecture RF : sections en bande C de 4 à 8 GHz, Ku de 12 à 18 GHz ou Ka de 26 à 40 GHz sur un matériau à faibles pertes, avec impédance contrôlée à ±5 %. Une vérification VNA jusqu’à 20 GHz peut être définie avant expédition selon les ports et coupons disponibles.
- Modem numérique : le FPGA réalise génération et démodulation de forme d’onde sur les couches FR-4, tandis que les interfaces DAC/ADC relient les sections numériques et RF.
- COMSEC/chiffrement : module de chiffrement de type 1/2, stockage de clés protégé contre l’altération, moteurs AES matériels et mesures TEMPEST à traiter par blindage complémentaire et E/S filtrées selon les exigences du programme.
- Intégration d’antenne : transitions d’alimentation à impédance contrôlée et réseaux d’adaptation optimisés pour une antenne panneau, parabolique ou conformée.
Gestion de l’alimentation et optimisation SWaP d’un drone
Sur une plateforme ISR, surtout un drone, chaque watt consommé par l’électronique réduit l’énergie disponible pour la mission. L’exemple cité compare une charge utile de 200 W à une solution de 150 W et estime une perte d’autonomie de 30 minutes sur une mission de 6 heures. Le bilan réel dépend de l’aéronef et doit être validé au niveau système.L’optimisation de la taille, de la masse et de la puissance (SWaP) combine rendement électrique et miniaturisation. Le PCB à cuivre épais peut réduire les pertes dans la distribution de puissance, tandis que la construction HDI augmente la densité lorsque la fiabilité de l’empilage est maîtrisée.
Optimisation de la puissance et du SWaP
- Conversion efficace : des convertisseurs abaisseurs synchrones à FET GaN peuvent dépasser 95 % de rendement pour une conversion 12 V vers 1 V typique d’un cœur FPGA, contre 85 % pour les régulateurs linéaires cités, soit une économie indiquée de 15 W par carte.
- Fonctionnement multimode : chaque capteur et section de traitement dispose d’une commande indépendante. Lorsque le radar n’est pas utilisé, son domaine d’alimentation peut être coupé plutôt que maintenu en veille.
- Miniaturisation HDI : les microvias percés au laser, les passifs 0201/01005 et les passifs intégrés peuvent réduire la surface de 30 à 40 % par rapport à une architecture à vias traversants standard, sous réserve de comparaison sur une même fonction.
- Conception de la carte d’alimentation : une entrée plateforme de 28 VCC est convertie en rails 12 V, 5 V, 3,3 V, 1,8 V, 1,2 V et 0,85 V, avec filtrage EMI, télémétrie de courant et plans en cuivre épais pour limiter les pertes I²R.
PCB durci et qualification environnementale MIL-STD-810H
Les équipements de surveillance peuvent passer d’une piste désertique à un aéronef de patrouille en Atlantique Nord ou à un véhicule terrestre soumis aux vibrations. La construction du PCB doit être liée aux essais MIL-STD-810H réellement imposés, à la durée continue des missions et à la durée de service attendue.Le durcissement ne repose pas sur une recette unique. Matériaux, finition, protection et renforts doivent être choisis selon la plateforme, qu’il s’agisse d’une charge utile de drone à haute altitude ou d’une installation navale exposée au brouillard salin.
Conception selon l’environnement de la plateforme
- Charge utile de drone : fonctionnement de -40 °C à +71 °C jusqu’à 25 000 ft. La pression réduite influence les distances d’isolement et la tenue diélectrique ; l’essai en chambre d’altitude doit reproduire les conditions retenues.
- Installation navale : tenue au brouillard salin suivant MIL-STD-810H, finition ENIG et vernis silicone prévu pour une exposition continue à 95 % HR, lorsque ces exigences figurent dans la qualification.
- Véhicule terrestre : vibrations de 5 à 500 Hz sous 4G, avec underfill sous les BGA critiques, maintien d’angle des gros passifs et décharge de traction sur chaque connecteur.
- Site fixe : fonctionnement continu 24 h/24 et 7 j/7 pendant plusieurs années, avec une conception thermique validée à l’ambiante maximale en régime établi, pas uniquement sur un pic court.
Qualification de production
Le plan cité comprend test électrique à 100 %, vérification d’impédance sur les couches RF, burn-in à +55 °C pendant 72 heures pour les programmes de défense et préqualification EMI/EMC selon MIL-STD-461G. Chaque opération, ses limites et son échantillonnage doivent être contractuellement définis ; leur applicabilité dépend du programme et du site qualifié.
Fabrication de PCB ISR et de surveillance : préparer la consultation
Une consultation pour un système ISR doit relier les exigences de la charge utile aux preuves de fabrication et d’assemblage. Le périmètre HILPCB peut être évalué pour les besoins suivants, sous réserve de revue technique et de conformité réglementaire :
- Cartes de traitement de 14 à 20 couches avec échappement HDI pour FPGA, contre-perçage au-delà de 5 Gbit/s et distribution de puissance en cuivre épais
- Cartes de liaison hybrides Rogers/FR-4 avec impédance contrôlée à ±5 % et vérification VNA
- Interfaces de capteur mixtes avec un objectif d’isolation supérieur à 80 dB entre puissance et analogique de précision
- Construction rigide-flexible pour les charges utiles contraintes par le SWaP lorsque les connecteurs ajoutent une masse excessive
- Fabrication suivant IPC-6012 classe 3 avec traçabilité matière et conformité aux contrôles des exportations applicables
- Du prototype à la série, avec assemblage clé en main et tests définis pour la carte sous-système
FAQ sur les PCB de surveillance
Comment isoler les signaux mixtes de plusieurs capteurs sur un PCB ISR ?
Une charge utile peut associer détecteurs analogiques sensibles, processeurs numériques rapides et cryoréfrigérateurs de forte puissance. L’objectif d’isolation supérieur à 80 dB demande un empilage multicouche, des blindages stripline dédiés, une architecture de masse définie et une séparation physique entre pilotes de moteur bruyants et entrées analogiques faibles.
Pourquoi optimiser le SWaP d’un PCB pour drone ?
La puissance et la masse de l’électronique réduisent directement la capacité carburant et l’endurance disponible. Des convertisseurs GaN efficaces réduisent les pertes, tandis que les structures HDI à microvias peuvent diminuer la surface et la masse de la carte jusqu’à 40 % dans la comparaison citée.
Comment durcir un PCB de surveillance pour un drone à haute altitude ?
Le froid jusqu’à -40 °C et la basse pression sollicitent composants et isolation. Le dossier peut prévoir matériaux à Tg élevé, vernis contre la condensation lors d’une descente rapide et underfill sous les BGA critiques soumis aux vibrations continues du moteur.