
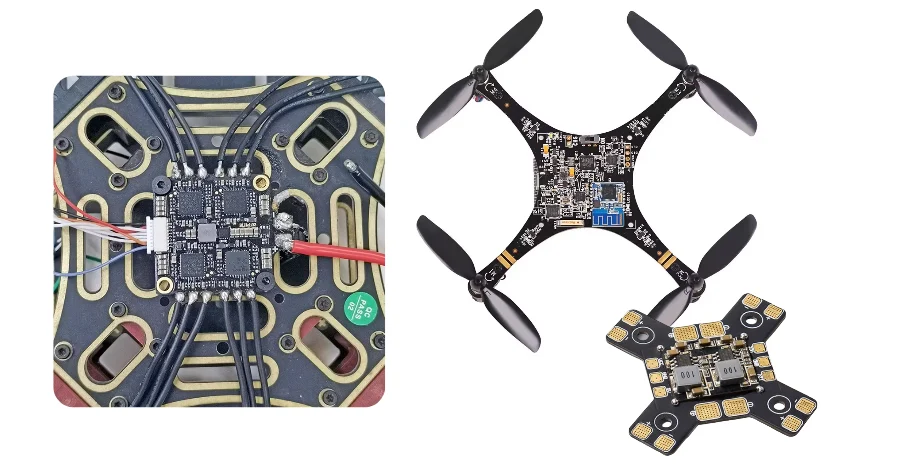
- L'elettronica IA per droni deve essere revisionata come un sistema di elaborazione periferica con vincoli severi di peso, vibrazioni, alimentazione e RF, non come una generica scheda server ad alta velocità.
- Le prime verifiche riguardano l'intervallo di potenza del modulo di calcolo, il numero di interfacce per sensori e camere, la strategia di isolamento dalle vibrazioni, la stabilità delle linee di alimentazione e la coesistenza delle antenne RF.
- I moduli NVIDIA Jetson Orin NX sono pubblicati con potenza configurabile da 10 W a 40 W, mentre i moduli Jetson Orin Nano vanno da 7 W a 25 W. Per questo le decisioni termiche e di batteria vanno prese presto, non dopo aver completato la progettazione fisica della scheda.
- PX4 e ArduPilot trattano entrambi le vibrazioni come un rischio per il controllo di volo, perché vibrazioni eccessive possono degradare la qualità della stima. Questo significa che fissaggio del PCB, ritenzione dei connettori e posizionamento dell'IMU fanno parte del progetto di sistema.
- La maggior parte dei fallimenti al primo prototipo deriva da linee di alimentazione rumorose, connettori dei sensori instabili, cattiva diffusione del calore attorno al modulo di calcolo oppure interferenze RF tra controllo, telemetria, GNSS e collegamenti video.
L'elettronica IA per droni e UAV combina elaborazione periferica, fusione sensori, conversione di potenza e comunicazione wireless su una piattaforma leggera. La domanda ingegneristica chiave non è semplicemente se la scheda possa eseguire un modello di IA, ma se possa farlo restando entro i limiti di vibrazione, temperatura, batteria ed EMC del velivolo.
Indice
- Cosa controllare per prima cosa su un PCB IA per droni o UAV
- Tabella delle regole chiave di progettazione e validazione
- Tabella dei compromessi iniziali
- Come calcolo, vibrazioni e pianificazione della potenza influenzano le decisioni PCB
- Come controllare l'integrazione RF, camera e sensori
- Cosa deve bloccare il team prototipi prima del rilascio
- FAQ
- Passi successivi
- Riferimenti
- Autore e revisione
Cosa controllare per prima cosa su un PCB IA per droni o UAV
Le schede IA per droni vengono spesso descritte come "controllori di volo intelligenti" o "computer di autonomia", ma questa etichetta è troppo ampia per guidare davvero il lavoro ingegneristico. La scheda è di solito una combinazione di quattro sistemi accoppiati:- elaborazione periferica per percezione, navigazione o autonomia
- hardware di controllo di volo e rilevamento
- conversione e distribuzione di potenza alimentate da batteria
- collegamenti RF per comando, telemetria, GNSS o dati di carico utile
Per questo i primi punti di revisione sono di solito:
- se potenza e calore del modulo di calcolo rientrano nel budget di cellula e batteria
- se l'isolamento dalle vibrazioni viene trattato come requisito hardware e non solo come problema di filtro software
- se CSI, Ethernet, USB, PCIe o altre interfacce veloci vengono instradate con ipotesi realistiche di struttura degli strati e connettori
- se le sezioni RF e digitali sono separate fisicamente a sufficienza per proteggere GNSS e collegamenti di controllo
- se il prototipo userà una scheda rigida, una scheda HDI oppure un'architettura mista rigido-flessibile
Per i team che stanno ancora allineando struttura degli strati e strategia dei connettori, di solito vale la pena rivedere le opzioni PCB ad alta velocità, PCB HDI e PCB rigido-flessibile prima del rilascio del prototipo.
Tabella delle regole chiave di progettazione e validazione
| Regola / parametro | Intervallo consigliato o metodo decisionale | Perché conta | Come verificarlo | Se viene ignorato | | --- | --- | --- | --- | --- | | Intervallo di potenza del calcolo | Partire dalle modalità operative pubblicate del modulo e dal budget energetico del velivolo | Il calcolo IA cambia progetto termico, durata batteria e dimensionamento dei regolatori | Revisione dell'architettura di alimentazione e stima della potenza in missione | La scheda funziona sul banco ma fallisce su autonomia o limiti termici in volo | | Strategia contro le vibrazioni | Trattare montaggio IMU e ritenzione della scheda come elementi di progetto hardware | PX4 e ArduPilot documentano entrambi le vibrazioni come rischio di controllo | Revisione del montaggio, revisione dei log e piano di test meccanici | La qualità dei dati sensore peggiora prima che venga trovata la causa | | Percorso delle interfacce ad alta velocità | Congelare struttura degli strati e percorsi di ritorno prima di instradare CSI, PCIe, USB o Ethernet | I collegamenti di camera e calcolo sono sensibili a discontinuità e piani di riferimento scadenti | Revisione della struttura degli strati e dello sbroglio | Durante l'integrazione compaiono errori dati intermittenti | | Distribuzione di potenza | Separare la potenza rumorosa di motori e carichi utili dalle linee logiche sensibili | I sistemi drone combinano carichi switching e rilevamento a basso rumore | Piano di test del rumore sulle linee e revisione dei carichi transitori | IA, RF e sensori interferiscono tra loro | | Coesistenza RF | Definire presto posizione antenne e aree di esclusione | GNSS, telemetria, controllo e video competono per spazio e spettro | Revisione del posizionamento e piano di test in camera o sul campo | Portata e posizionamento peggiorano anche quando il digitale sembra a posto | | Diffusione termica | Collegare le modalità di potenza del modulo a area rame, vias e flusso d'aria del contenitore | Le modalità di potenza pubblicate servono solo se la scheda riesce a smaltire calore | Revisione termica e test strumentato del prototipo | Il calcolo va in throttling o fallisce sotto carico missione |Tabella dei compromessi iniziali
| Scelta progettuale | Di solito più forte per | Compromesso principale | Cosa confermare presto | | --- | --- | --- | --- | | Scheda portante IA separata più controllore di volo | Sostituzione più rapida dei sottosistemi e isolamento guasti più chiaro | Più interconnessioni, più cablaggio, più peso | Affidabilità dei connettori e gestione dei cavi | | Scheda integrata di calcolo e volo | Migliore efficienza di massa e volume | Maggiore complessità di sbroglio e rischio più alto di accoppiamento EMI | Percorso termico, messa a terra e manutenibilità | | Scheda rigida multistrato | Costo inferiore e produzione più semplice | Meno libertà per packaging piegato | Volume disponibile nella cellula e raggiungibilità dei connettori | | Architettura rigido-flessibile | Packaging compatto e numero di cavi ridotto | Complessità più alta di progettazione e fabbricazione | Geometria delle zone di piega e gestione in assemblaggio |Come calcolo, vibrazioni e pianificazione della potenza influenzano le decisioni PCB
L'errore più grande in questo tema è copiare il linguaggio marketing dei moduli di IA di bordo in un progetto PCB senza trasformarlo in un budget di sistema.Secondo le informazioni pubblicate da NVIDIA sulla famiglia Jetson Orin, i moduli Jetson Orin NX sono configurabili da 10 W a 40 W e i moduli Jetson Orin Nano da 7 W a 25 W. Questo conta perché quei numeri non sono solo impostazioni software. Guidano dimensionamento dei regolatori, diffusione del rame, design del dissipatore, flusso d'aria del contenitore e ipotesi sulla durata della batteria.
Tre domande di revisione sono in genere le più importanti.
1. La scelta di calcolo è compatibile con il budget di potenza del velivolo?
Se il computer di autonomia assorbe troppo del budget energetico, la batteria lascia meno margine a propulsione, carichi utili e transitori di picco. La scheda deve quindi essere revisionata con la stessa serietà di un sottosistema di propulsione.
2. Le vibrazioni sono state trasformate in un requisito hardware?
PX4 documenta che le schede di controllo di volo con accelerometri e giroscopi sono sensibili alle vibrazioni e possono richiedere montaggio antivibrazione. Anche la guida di ArduPilot considera vibrazioni eccessive una causa diretta di problemi di controllo e stima. Questo significa che posizione dell'IMU, rigidità della scheda, bloccaggio dei connettori e materiale di montaggio devono entrare nella revisione PCB.
3. L'architettura di alimentazione è partizionata per domini rumorosi e sensibili?
Azionamenti motore, carichi utili, moduli camera, calcolo IA, GNSS e IMU non si comportano come un unico carico uniforme. Se il progetto non separa e filtra bene questi domini, la diagnosi diventa difficile perché problemi termici, di rumore e di riavvio si sovrappongono. Una revisione con visualizzatore PCB o visualizzatore 3D è di solito utile prima del rilascio del primo articolo.
Come controllare l'integrazione RF, camera e sensori
L'elettronica IA per droni di solito fallisce alle interfacce, non nel blocco di calcolo astratto.Le verifiche pratiche sono:
- se i connettori di camere e sensori sono posizionati per minimizzare trazione sui cavi e guasti intermittenti causati dalle vibrazioni
- se le linee CSI, USB, Ethernet o PCIe hanno percorsi di ritorno continui e transizioni di connettore realistiche
- se antenne GNSS e di controllo sono tenute lontane da nodi switching ad alta corrente e fronti digitali veloci
- se la struttura degli strati supporta sia un'uscita densa del calcolo sia un comportamento di massa RF accettabile
Se il progetto combina visione compatta con radio di telemetria e navigazione, le ipotesi PCB ad alta frequenza e PCB ad alta velocità dovrebbero essere riviste insieme e non in flussi separati. Per i primi controlli della disposizione fisica, il visualizzatore Gerber e il visualizzatore PCB sono spesso il modo più rapido per individuare conflitti di posizionamento prima della fabbricazione.
Cosa deve bloccare il team prototipi prima del rilascio
Il primo prototipo dovrebbe rispondere con chiarezza a domande di sistema, non limitarsi a dimostrare che il processore si avvia correttamente.Una checklist pratica di rilascio include in genere:
- Modalità di potenza del modulo congelata Collegare il modulo di calcolo previsto e la modalità operativa al budget batteria e termico prima del rilascio della disposizione fisica.
- Ipotesi su vibrazioni e montaggio approvate Decidere come scheda, IMU e connettori saranno trattenuti e isolati nella vera cellula.
- Mappa delle interfacce approvata Congelare interfacce camera, sensori, RF, diagnostica e carico utile con ipotesi reali di connettori e cablaggi.
- Piano dei domini di potenza definito Separare le sorgenti di rumore vicine alla propulsione dalle linee logiche sensibili e dalle linee RF.
- Piano di validazione del prototipo scritto Definire come verranno controllati carico termico, vibrazioni, coesistenza RF e integrità dei sensori nel primo prototipo.
Se il progetto sta ancora cambiando rapidamente, pianificare presto prototipo PCB, PCB rapidi e assemblaggio chiavi in mano di solito riduce il tempo di iterazione.
FAQ
Qual è la prima cosa da controllare su un PCB IA per droni?
Parti dal budget di potenza e calore del modulo di calcolo, poi rivedi vibrazioni, partizionamento della potenza e coesistenza RF. Queste decisioni di solito definiscono il resto della scheda.
Perché le vibrazioni sono un tema PCB e non solo software di volo?
Perché IMU, connettori e schede montate reagiscono agli input meccanici prima che il software possa compensare. Un montaggio o una ritenzione scadenti possono corrompere i dati sensore già a livello hardware.
Le schede IA per droni richiedono regole da PCB ad alta velocità?
Di solito sì, non appena il progetto include interfacce camera, collegamenti seriali più veloci oppure moduli di calcolo con uscita densa e requisiti di ritorno controllato.
Quando vale la pena considerare il rigido-flessibile nell'elettronica UAV?
Di solito quando numero di cavi, volume del packaging o instradamenti meccanici piegati stanno già limitando il progetto. Il compromesso è una complessità più alta di progettazione e produzione.
Cosa deve dimostrare il primo prototipo?
Il primo prototipo deve dimostrare margine termico, stabilità di alimentazione, tolleranza alle vibrazioni e coesistenza RF, non soltanto l'avvio di base o l'inferenza su banco.
Passi successivi
Se stai sviluppando elettronica per droni o UAV basata su IA, il passo più utile di solito è rivedere come un unico sistema modalità di potenza del calcolo, strategia contro le vibrazioni, struttura degli strati e posizionamento RF prima del primo prototipo.HILPCB può supportare questo processo attraverso:
- pianificazione PCB HDI per uscita densa e packaging compatto
- revisione PCB ad alta velocità per interfacce camera e calcolo
- opzioni PCB rigido-flessibile quando il pacchetto meccanico è limitato
- supporto prototipo PCB e PCB rapidi per cicli rapidi di validazione
- assemblaggio chiavi in mano quando il prototipo richiede un unico referente tra fabbricazione e assemblaggio
- richiedi un preventivo quando struttura degli strati, mappa delle interfacce e piano di validazione sono pronti
Riferimenti
- [NVIDIA Jetson Orin modules overview](https://www.nvidia.com/en-us/autonomous-machines/embedded-systems/jetson-orin/) - [NVIDIA Jetson Orin Nano developer kit carrier board specification](https://developer.nvidia.com/downloads/assets/embedded/secure/jetson/orin_nano/docs/jetson_orin_nano_devkit_carrier_board_specification_sp.pdf) - [PX4 Guide: Vibration Isolation](https://docs.px4.io/main/en/assembly/vibration_isolation) - [ArduPilot Copter: Measuring Vibration](https://ardupilot.org/copter/docs/common-measuring-vibration.html) - [IPC: Ensuring Excellence, IPC-A-610](https://www.ipc.org/media/10118/download)Autore e revisione
Autore: team contenuti ingegneristici HILPCBRevisionato da: team HILPCB per sistemi embedded e revisione della disposizione PCB
Ultimo aggiornamento: 2026-04-16