
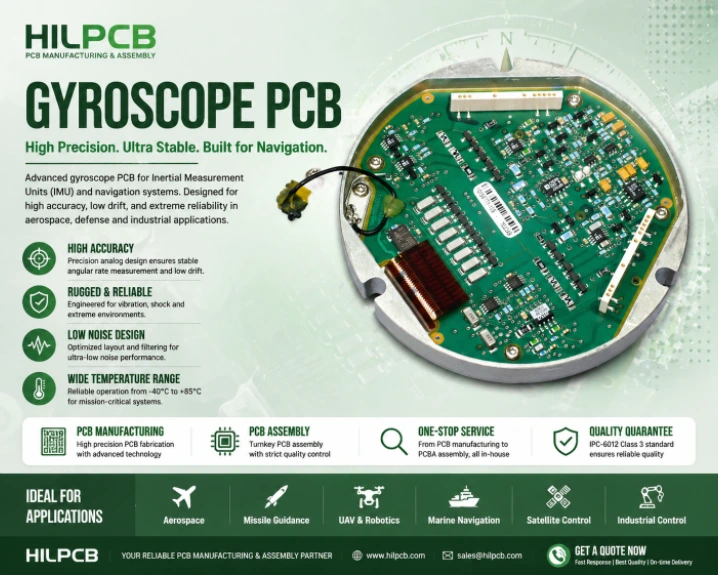
Un giroscopio misura la velocità angolare, ovvero quanto velocemente e in quale direzione ruota una piattaforma. Il mercato globale delle IMU, valutato a 22,6 miliardi di dollari nel 2023 e proiettato verso i 35 miliardi di dollari entro il 2030, dipende dai PCB per giroscopi che costituiscono il nucleo delle unità di misura inerziale (IMU), permettendo il pilota automatico degli aerei, la guida dei missili, il controllo dell'assetto dei satelliti, la navigazione dei veicoli autonomi e l'orientamento dei robot chirurgici. Il PCB si interfaccia con l'elemento di rilevamento, condiziona e digitalizza il segnale, applica la calibrazione e la compensazione della deriva, ed emette i dati di rotazione verso il computer di navigazione host.
La tecnologia di navigazione inerziale è sviluppata negli Stati Uniti (Honeywell, Northrop Grumman), in Francia (Safran, iXblue), in Germania (Northrop Grumman LITEF) e nel Regno Unito (Atlantic Inertial Systems). Queste aziende richiedono PCB per giroscopi con instradamento analogico di precisione e qualificazione ambientale conforme agli standard dell'aviazione militare e commerciale.
Ciò che rende la progettazione dei PCB per giroscopi particolarmente impegnativa è la precisione di misura. Un giroscopio MEMS di livello navigazione deve risolvere velocità angolari inferiori a 0,01°/s con una stabilità di bias migliore di 1°/ora, richiedendo che l'elettronica del PCB aggiunga meno rumore rispetto al sensore stesso. Qualsiasi rumore elettronico, deriva termica o artefatto vibratorio si traduce direttamente in un errore di navigazione che si accumula nel tempo.
Capacità di Produzione HILPCB: Fabbrichiamo PCB per giroscopi e IMU con layout analogico di precisione per soglie di rumore sub-μV, struttura HDI per moduli IMU compatti, materiali ad alto Tg termicamente stabili e certificazione IPC-6012 Classe 3 per programmi di difesa e aerospaziali.
In Questa Guida
- Progettazione dell'Interfaccia PCB per Giroscopi MEMS
- Elettronica per Giroscopi a Fibre Ottiche e Laser ad Anello
- Compensazione della Deriva e Calibrazione
- Integrazione IMU Multi-Asse e Progettazione Ambientale
- Analisi DFM, Test e Costi
- Produzione di PCB per Giroscopi HILPCB
Progettazione dell'Interfaccia PCB per Giroscopi MEMS
I giroscopi MEMS coprono una gamma di prestazioni che varia di 100 volte, e l'interfaccia del PCB si adegua di conseguenza, passando da una connessione digitale base a catene di segnali analogici di precisione che richiedono una disciplina di layout di livello laboratorio.I giroscopi MEMS di consumo (Bosch BMI270, TDK ICM-42688, STMicroelectronics LSM6DSO) integrano tutto in un unico pacchetto. Il PCB fornisce una connessione SPI o I²C, il disaccoppiamento entro 1 mm dai pin di alimentazione, e un montaggio meccanico privo di stress in conformità al foglio dati.
I giroscopi MEMS tattici/di navigazione (Honeywell HG4930, Northrop Grumman LN-200A) forniscono un'uscita di velocità analogica che richiede un amplificatore da strumentazione di precisione (CMRR >100 dB, rumore <5 nV/√Hz), un filtro anti-aliasing (100–500 Hz) e un campionamento ADC sigma-delta a 24 bit a 1–10 kSPS.
Presso HILPCB, i nostri layout per giroscopi analogici implementano le tecniche critiche che separano le prestazioni limitate dal sensore da misurazioni degradate dal rumore:
- Tracce di Guardia: Circondare l'ingresso analogico intercetta le correnti di dispersione superficiale che corrompono il percorso di misura ad alta impedenza.
- Resistenze di Misura con Connessione Kelvin: Le connessioni a 4 fili eliminano l'errore di resistenza della traccia dalla misura della corrente di bias.
- Simmetria Termica: Un'area di rame identica su entrambi i lati degli ingressi differenziali previene gli offset DC causati dall'effetto termocoppia.
- Terra Analogica Dedicata: La connessione a punto singolo sotto l'ADC impedisce alla corrente di commutazione digitale di fluire attraverso il percorso analogico.
Le prestazioni del giroscopio MEMS sono estremamente sensibili allo stress di saldatura; l'assemblaggio SMT può deviare l'uscita di diversi gradi al secondo. Rispettate rigorosamente il profilo di rifusione del produttore, evitate la flessione del PCB durante la separazione dei pannelli e consentite 24-72 ore di rilassamento dello stress prima della calibrazione.
Elettronica per Giroscopi a Fibre Ottiche e Laser ad Anello
Le tecnologie FOG e RLG offrono una stabilità di bias da 100 a 1000 volte superiore rispetto ai MEMS, consentendo la navigazione senza GPS per ore o giorni. Entrambe richiedono un'elettronica analogica di precisione che spinge la fabbricazione standard dei PCB ai suoi limiti.Un giroscopio a fibre ottiche rileva la rotazione tramite l'effetto Sagnac. Il PCB include un driver SLD con stabilizzazione dell'intensità, un driver per modulatore di fase (50–200 kHz), un amplificatore a transimpedenza (TIA) per fotorilevatore e la demodulazione digitale. Il requisito critico è un isolamento >80 dB tra le armoniche del driver del modulatore e il TIA, ottenuto tramite schermatura stripline con piani di massa continui in strutture multistrato. Il driver SLD richiede una regolazione dedicata a basso rumore con ondulazione <10 μVrms.
I giroscopi laser ad anello utilizzano una scarica di gas all'interno di una cavità ottica. Il PCB fornisce la regolazione della corrente di scarica (1–5 mA, stabilità ±0,01%), l'azionamento del motore dither e l'elettronica per il conteggio delle frange d'interferenza. La stabilità della corrente è fondamentale: una variazione dello 0,01% altera l'indice di rifrazione del gas, modificando la risonanza della cavità e introducendo un errore di bias. Resistori per il rilevamento della corrente di precisione (±5 ppm/°C) e amplificatori di feedback a basso rumore (deriva di offset <1 μV) sono essenziali.
Per entrambe le tecnologie, l'ADC finale non deve limitare la precisione raggiungibile: sigma-delta a 24 bit per la navigazione, rumore in ingresso inferiore a 1–10 μVrms e deriva del guadagno inferiore alla deriva di bias specificata del giroscopio su tutta la gamma di temperature.
Compensazione della Deriva e Calibrazione
La deriva del bias del giroscopio, ovvero il lento vagare dell'uscita a velocità zero, è la limitazione fondamentale della precisione nella navigazione inerziale. Ogni grado/ora di deriva non compensata equivale a 1 miglio nautico di errore di posizione per ogni ora di navigazione stimata.Il bias dei MEMS varia di 0,01–0,1°/s/°C per i sensori di grado tattico. La compensazione richiede un sensore di temperatura di precisione (±0,1°C) entro 5 mm dal pacchetto del giroscopio, con una correzione polinomiale basata sulla calibrazione di fabbrica memorizzata in una memoria non volatile. Il sensore di temperatura deve tracciare la temperatura del pacchetto del giroscopio, non dell'aria ambiente: l'utilizzo di via termici che collegano il sensore e le piazzole del giroscopio attraverso i piani di rame interni migliora l'accoppiamento, mentre un riempimento in rame termicamente simmetrico previene gradienti localizzati. Le fonti di calore devono essere tenute a >20 mm di distanza dal giroscopio.
Il contributo del rumore elettronico del PCB alla varianza di Allan è riducibile attraverso tre meccanismi: rumore dell'alimentazione (filtraggio LC a più stadi con frequenza di taglio inferiore alla larghezza di banda di misura), rumore di quantizzazione dell'ADC (sovracampionamento con decimazione digitale) e corrente di dispersione del PCB (tracce di guardia e fabbricazione pulita entro i limiti di contaminazione IPC-TM-650).
Le IMU di livello navigazione richiedono una calibrazione di fabbrica su una tavola di posizionamento di precisione in oltre 5 punti di temperatura. Il PCB deve fornire un'interfaccia di calibrazione (seriale, JTAG o punti di test) accessibile senza dover smontare l'involucro.
Integrazione IMU Multi-Asse e Progettazione Ambientale
Una IMU completa integra 3 giroscopi, 3 accelerometri e opzionalmente 3 magnetometri su un'unica scheda, mantenendo le prestazioni individuali dei sensori pur gestendo il crosstalk, le vibrazioni e un confezionamento compatto che spesso richiede una struttura [flex-rigida](/products/rigid-flex-pcb/) per assemblaggi piegati in 3D.L'accoppiamento meccanico attraverso il substrato del PCB trasferisce l'energia delle vibrazioni tra sensori ortogonali; ciò viene mitigato da una struttura rigida della scheda, un montaggio specifico indicato dal produttore e piastre di irrigidimento sotto le matrici dei sensori. I giroscopi MEMS rettificano le vibrazioni a determinate frequenze trasformandole in un errore di bias DC (VRE), che viene affrontato tramite isolatori elastomerici (100–200 Hz), strutture di schede spesse che spingono le risonanze oltre la larghezza di banda di isolamento, e filtri a pettine digitali mirati alle frequenze di vibrazione note.
I gradienti di temperatura creano un'espansione termica differenziale che distorce l'uscita del giroscopio. Un riempimento in rame termicamente simmetrico e una distanza >20 mm dalle fonti di calore forniscono un ambiente termico uniforme. Per la massima precisione, una regolazione attiva TEC (Cella di Peltier) all'interno di un involucro a controllo termico isola i sensori dalle oscillazioni ambientali.
Le applicazioni per la difesa richiedono la certificazione MIL-STD-810H, ovvero la capacità di sopravvivere a vibrazioni casuali da 5 a 2000 Hz a 3-5G RMS senza guasti ai componenti o derive significative del bias.
Analisi DFM, Test e Costi
L'orientamento preciso dei sensori rispetto al sistema di riferimento della scheda è critico: l'errore dell'angolo di montaggio si traduce direttamente in errore di navigazione. Il PCB deve fornire aree di montaggio piane e prive di stress, dotate di caratteristiche di riferimento di precisione per l'allineamento del sistema. Le registrazioni del profilo di rifusione sono obbligatorie per la tracciabilità, poiché una temperatura eccessiva altera la calibrazione del sensore a causa dello stress residuo del pacchetto.| Componente | IMU di Consumo | IMU Tattica | IMU di Navigazione |
|---|---|---|---|
| Giroscopio | MEMS 2-5 $ | MEMS 50-200 $ | FOG 1000+ $ |
| Strati PCB | 2–4 | 6–8 | 8–12 |
| Materiale | FR-4 Standard | FR-4 Alto-Tg | Bassa perdita/Alto-Tg |
| Costo totale PCB | 5–15 $ | 50–200 $ | 500–2000 $ |
Perché gli OEM in ambito IMU e Navigazione collaborano con HILPCB
Dal 2017, HILPCB ha consegnato oltre 180 programmi di PCB per giroscopi e IMU per aziende di navigazione inerziale in Stati Uniti, Germania, Francia, Regno Unito e Canada. La nostra piattaforma supporta dai MEMS di consumo su FR-4 a 4 strati fino ai FOG di livello navigazione su strutture multistrato da 12-16 strati con materiali a basso CTE.
Il nostro team di ingegneri esamina i progetti IMU per lo stress di montaggio dei sensori, la risonanza delle vibrazioni, il rumore dell'alimentazione e l'integrità del segnale analogico. Per gli assemblaggi IMU flex-rigidi, il nostro processo in poliimmide assicura transizioni flessibili affidabili sotto rotazione continua e cicli termici. Ogni scheda viene spedita con certificazione IPC-6012 Classe 3 e completa tracciabilità dei materiali. Dai prototipi fino alla produzione in grandi volumi, la coerenza del nostro processo mantiene il livello di rumore sub-μV richiesto dalla vostra applicazione inerziale.
FAQ sui PCB per Giroscopi
Come influisce il layout del PCB sulla stabilità del bias di un giroscopio MEMS?
Un layout PCB scadente può introdurre stress meccanico, gradienti termici e rumore elettrico, che si manifestano come deriva del bias. Una distribuzione asimmetrica del rame causa un'espansione termica irregolare, mentre un filtraggio inadeguato dell'alimentazione inietta rumore nella larghezza di banda di misura analogica.
Perché è fondamentale il rispetto rigoroso dei profili di rifusione per i PCB IMU?
L'involucro del giroscopio MEMS è estremamente sensibile allo stress termomeccanico residuo. Deviare dal profilo di rifusione specificato dal produttore può indurre deformazioni permanenti sulla struttura MEMS, alterando fondamentalmente la sua calibrazione di fabbrica e il bias nullo, superando la capacità di compensazione del software.
In che modo le strutture flex-rigide avvantaggiano gli assemblaggi IMU multi-asse?
Un PCB flex-rigido consente il montaggio ortogonale dei giroscopi degli assi X, Y e Z su un unico circuito continuo. Questo elimina il peso, i problemi di affidabilità e le variazioni di impedenza dei connettori fisici, consentendo ai sensori di essere piegati con precisione all'interno di un involucro cubico 3D compatto.