
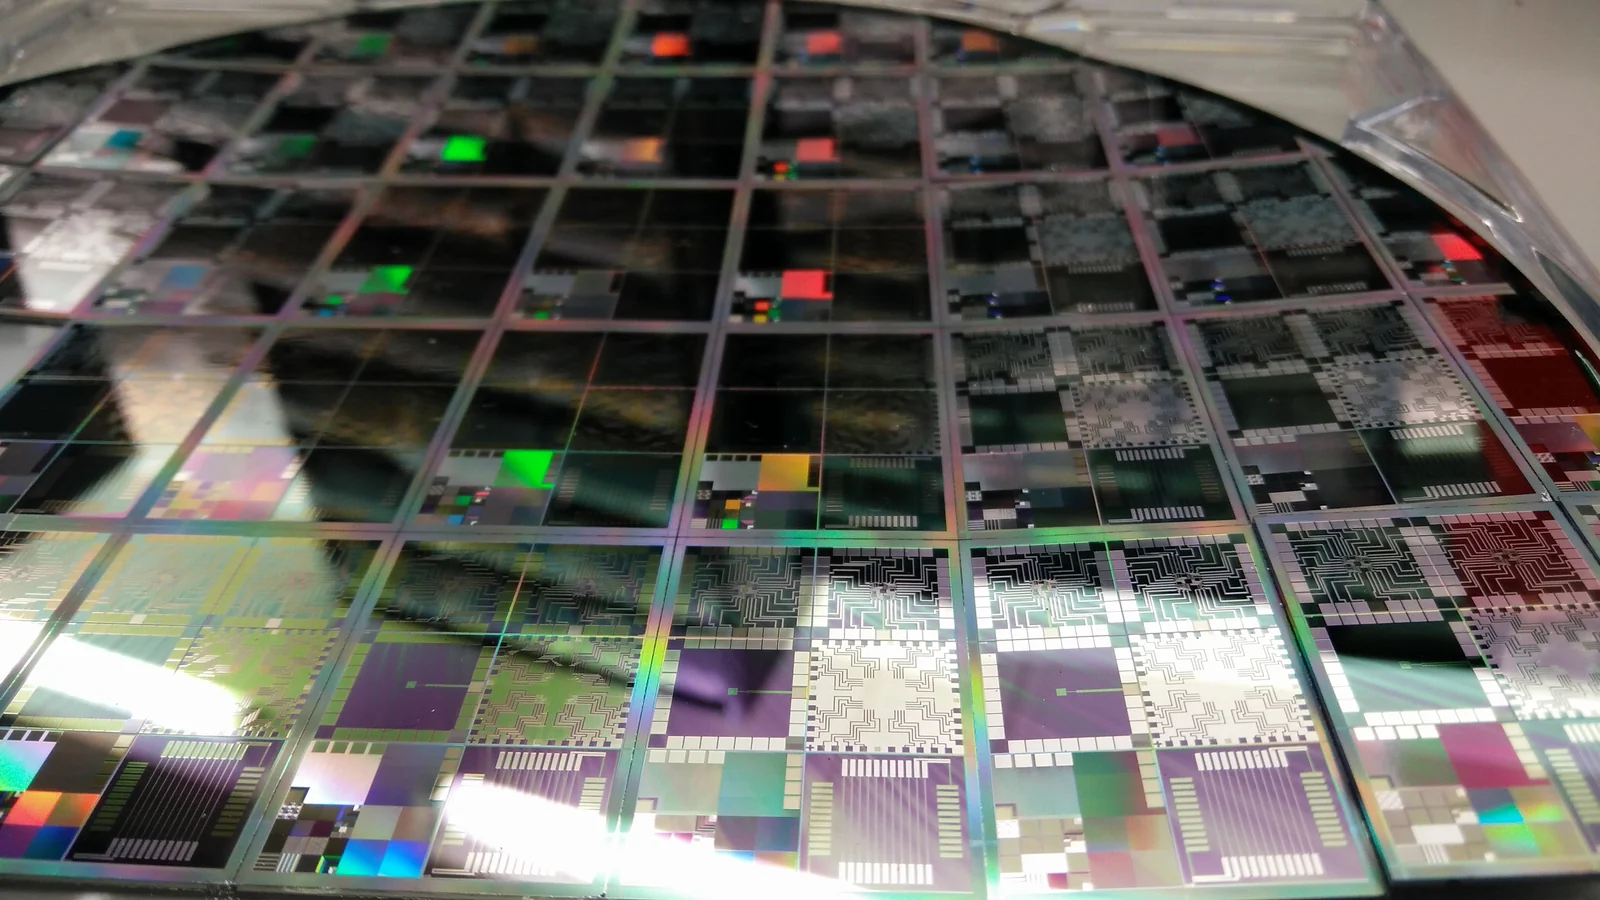
- Nella validazione di un interposer HBM3, la prima cosa da guardare non è un singolo eye o un singolo signoff, ma se RDL, PI, warpage, assembly e capacità di misura condividono già la stessa baseline di sistema.
- La validazione dell'interposer non è semplicemente "DRC passato + simulazione passata".
- PI e SI non possono essere firmati separatamente e poi considerati automaticamente coerenti a livello di sistema.
- Warpage e CTE mismatch non sono soltanto temi di backend assembly, ma variabili principali della validazione stessa.
- Un criterio di rilascio davvero utile non è un prodotto finale che ha funzionato una volta, ma un comportamento spiegabile e ripetibile su test vehicle, sample e pilot build.
Quick Answer
Il cuore della validazione di un interposer HBM3 non è un semplice signoff SI o PI. Bisogna allineare system budget, finestra di processo RDL, warpage behavior, condizioni di assembly e test vehicle sotto lo stesso set di ipotesi. Quanto prima modello e hardware si allineano, tanto meno rework compare nella fase pilota.
Indice
- Cosa bisogna controllare per prima cosa nella validazione di un interposer HBM3?
- Tabella riassuntiva delle regole e dei parametri chiave
- Perché la validazione deve iniziare dalla decomposizione del system budget?
- Perché la densità RDL non può essere valutata solo sulle regole nominali?
- Perché PI, SI e warpage devono essere validati insieme?
- Perché i test vehicle generano valore prima del final signoff?
- Prossimi passi con HILPCB
- Domande frequenti (FAQ)
- Riferimenti pubblici
- Autore e revisione tecnica
Cosa bisogna controllare per prima cosa nella validazione di un interposer HBM3?
Bisogna partire da system budget, finestra di processo RDL, interazione PI/SI, warpage behavior, test vehicle e measurement path.
Tabella riassuntiva delle regole e dei parametri chiave
| Regola / Parametro | Metodo | Perché è importante | Come verificarlo | Cosa succede se ignorato |
|---|---|---|---|---|
| System budget | Tenere loss, skew, PI, warpage e assembly nella stessa baseline | Tutti i team consumano lo stesso margin | Budget review, review cross-funzionale | Ogni signoff passa localmente ma il sistema resta instabile |
| Finestra di processo RDL | Valutare width/spacing, dielectric e grounding oltre il nominale | Il comportamento dell'interposer è molto sensibile alla geometria | Corner simulation, cross-section, CD data | Il nominale sembra sicuro, il corner diventa instabile |
| Interazione PI/SI | Valutare return path, droop e crosstalk nello stesso modello | Simultaneous switching e bump congestion si accoppiano | Co-simulation, canali rappresentativi | Le conclusioni separate si contraddicono |
| Warpage e CTE | Gestire separatamente la deformation su assembly temperature e thermal cycling | La meccanica riscrive il comportamento elettrico | Misura warpage, confronto prima/dopo | Le anomalie elettriche vengono mal diagnosticate |
| Test vehicle | Costruire prima la struttura più fragile | Più presto modello e hardware convergono, minore è il costo | Vehicle test, back-annotation, FA | Il rischio viene spostato al prodotto finale |
| Measurement traceability | Ogni lane, region e process revision deve essere tracciabile | L'advanced packaging soffre quando l'anomalia è visibile ma non spiegabile | Version control, mapping, FA | Le anomalie di pilot non convergono |
Perché la validazione deve iniziare dalla decomposizione del system budget?
Conclusione: Perché loss, skew, droop, warpage e assembly behavior sull'interposer HBM3 consumano insieme lo stesso system margin.
Perché la densità RDL non può essere valutata solo sulle regole nominali?
Conclusione: Perché alla densità HBM3 anche una piccola variazione di geometria RDL può riscrivere signal, power e assembly behavior.
Perché PI, SI e warpage devono essere validati insieme?
Conclusione: Perché comportamento elettrico e comportamento meccanico su un interposer HBM3 formano un'unica coupled system.
Perché i test vehicle generano valore prima del final signoff?
Conclusione: Perché espongono prima il disallineamento più pericoloso tra model, process e measurement.
Prossimi passi con HILPCB
- Per dense interconnect geometry e return/shielding structure: HDI PCB e High-Speed PCB.
- Per power/reference organization: Multilayer PCB.
- Per validare presto fragile structures e vehicle logic: PCB Prototype.
- Per formalizzare validation path e traceability: Quote / RFQ.
Domande frequenti (FAQ)
Basta guardare prima solo il SI?
A: No. RDL variation, PI, warpage e assembly window riscrivono insieme il margin finale.
Perché un design conforme alle nominal rules può essere ancora rischioso?
A: Perché la geometria dell'advanced packaging è estremamente sensibile alle variazioni di processo e di assembly.
Perché il warpage va visto insieme alla validazione elettrica?
A: Perché coplanarity, CTE mismatch e comportamento underfill/bump cambiano direttamente contact condition e local return path.
Perché i test vehicle sono così importanti?
A: Perché allineano prima model, process e measurement invece di rinviare il rischio maggiore al final product.
Cosa vale la pena congelare prima di sample build o pilot production?
A: System budget, finestra di processo RDL, PI/SI assumptions, warpage path, vehicle plan e measurement traceability.
Riferimenti pubblici
Autore e revisione tecnica
- Autore: Team contenuti HILPCB per high-density interconnect e advanced packaging
- Revisione tecnica: team SI, PI, reliability e process engineering
- Ultimo aggiornamento: 2026-05-18