
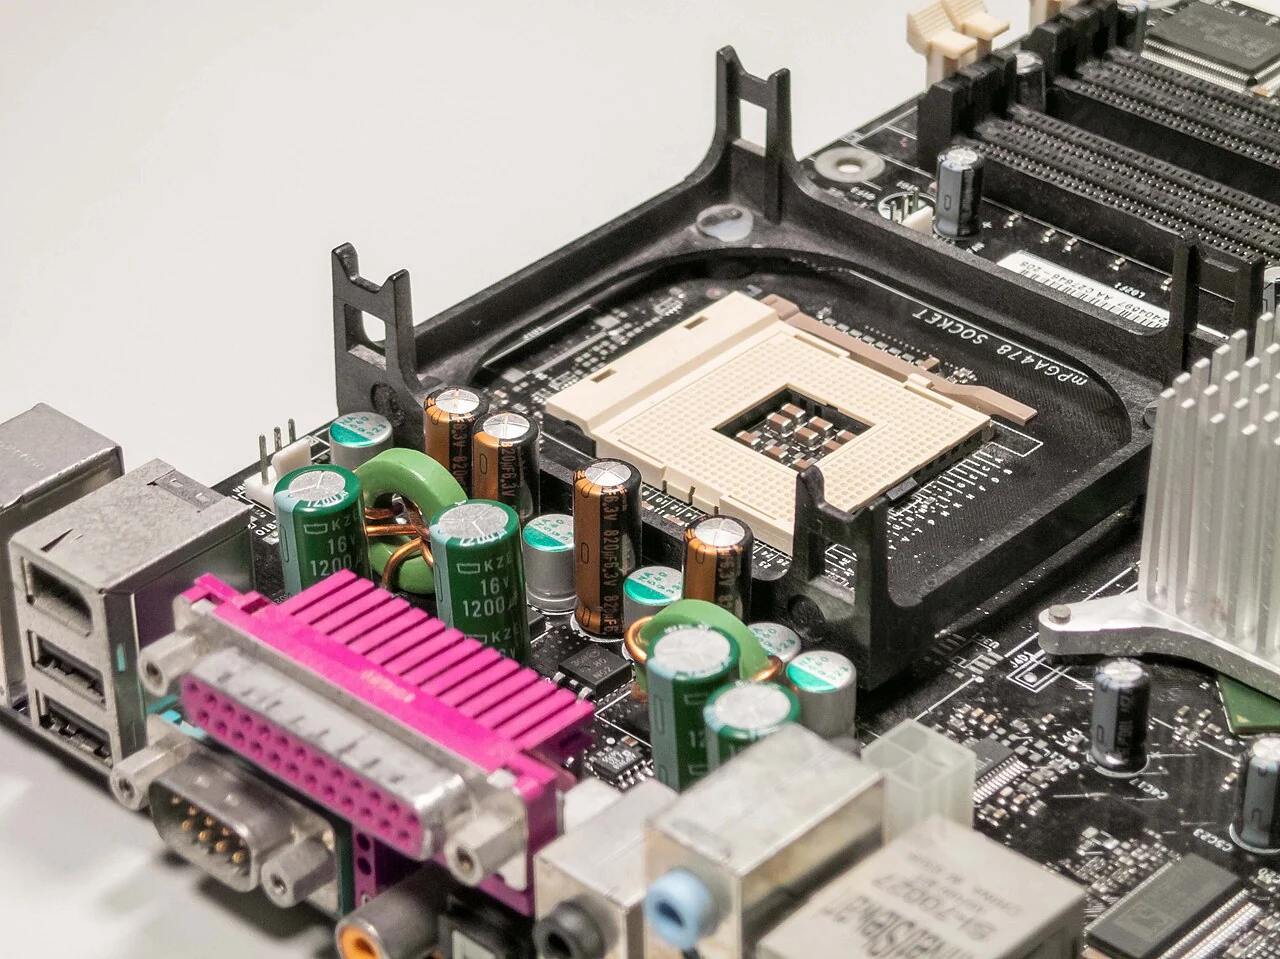
- Su un PCB per controller VRM, il primo problema di solito non è il controller IC, ma il fatto che main current loop, sensing di feedback e struttura tra le fasi non sono convergenti nello stesso layout.
- In un VRM multiphase, la priorità numero uno resta la geometria del power loop, non il placement attorno al controller.
- Il differential remote sense non è un extra, ma il percorso chiave per la precisione di tensione al point-of-load nelle applicazioni ad alta corrente.
- PMBus telemetry e allarmi hanno valore solo quando il comportamento della board è già sufficientemente stabile.
- Un layout VRM davvero rilasciabile non è una scheda che si accende una volta, ma una scheda che mantiene risposta dinamica e distribuzione di fase simili su più board e in diversi stati termici.
Quick Answer
Il cuore del layout PCB per un controller VRM è congelare per primi main current loop, differential remote sense, simmetria di fase, percorsi di diffusione termica e matrice di validazione. In molti progetti server, ASIC, FPGA e high-current POL, i problemi che in seguito sembrano "controllo instabile" o "current sharing scarso" iniziano proprio dal mancato allineamento simultaneo di queste strutture di base.
Indice
- Cosa bisogna controllare per prima cosa su un PCB per controller VRM?
- Tabella riassuntiva delle regole e dei parametri chiave
- Perché il layout deve partire dal loop ad alta corrente e non dal placement del controller?
- Perché remote sense e feedback network vanno instradati dal punto di carico?
- Perché un VRM multiphase dipende davvero dalla simmetria del PCB?
- Perché percorsi termici, finestra di assemblaggio e matrice di validazione vanno congelati insieme?
- Prossimi passi con HILPCB
- Domande frequenti (FAQ)
- Riferimenti pubblici
- Autore e revisione tecnica
Cosa bisogna controllare per prima cosa su un PCB per controller VRM?
Bisogna partire da main current loop, differential remote sense, simmetria multiphase, percorsi termici, interfacce e validazione di produzione.
Le domande più utili prima del layout freeze sono:
- Input capacitor, power stage, inductor e return plane formano il loop principale minimo?
- RSP/RSN o le linee di sense equivalenti tornano davvero al load point?
- Power path, sense path e thermal environment di ciascuna fase sono abbastanza simili?
- Control area, PMBus area e high-current area sono separate fisicamente?
- La validazione copre transient response, current sharing, thermal distribution e coerenza tra più schede?
Tabella riassuntiva delle regole e dei parametri chiave
| Regola / Parametro | Metodo | Perché è importante | Come verificarlo | Cosa succede se ignorato |
|---|---|---|---|---|
| Main current loop | Tenere input cap, power stage, inductor e return strettamente accoppiati | Determina parasitic inductance, ripple e overshoot | Forme d'onda, termografia, layout review | Peggiorano insieme rumore e dinamica |
| Differential remote sense | Portare le linee di sense fino al load point e fuori dalle aree di switching noise | Determina l'accuratezza al punto di carico | Misura al load point, regulation error | Il controller non vede il vero valore del carico |
| Simmetria multiphase | Rendere simili lunghezza percorsi, rame e ambiente termico | Determina current sharing | Correnti di fase, termografia, review | Una fase si scalda o porta più corrente |
| PMBus / telemetry | Separare monitoring lines e power lines | La telemetry funziona solo su una board fisicamente stabile | Status words, lettura potenza, event tracking | Si legge l'anomalia ma non la causa |
| Percorso termico | Portare il calore in rame, vias e strutture | Gli hotspot VRM impattano direttamente la vita utile | Termografia, carico stazionario | Compare drift sotto carico lungo |
| Finestra di assemblaggio | Valutare insieme grandi pad, thick copper, heatsink e test points | Influenza produzione e rework | First article, X-ray, accessibilità | Il prototipo va, la serie è instabile |
Perché il layout deve partire dal loop ad alta corrente e non dal placement del controller?
Conclusione: Perché livello di rumore e comportamento transitorio del VRM dipendono dal main current loop, non da quanto il controller sia centrato.
Da congelare subito:
- I condensatori ceramici d'ingresso sono attaccati al power stage e al punto di ritorno?
- L'area del nodo SW è stata compressa abbastanza?
- Il power loop evita cambi di layer e percorsi inutili?
- Il placement del controller serve il loop principale, e non il contrario?
Perché remote sense e feedback network vanno instradati dal punto di carico?
Conclusione: Perché un VRM ad alta corrente deve stabilizzare la tensione nel punto di carico, non in un nodo comodo vicino al controller.
Va confermato che:
- RSP/RSN tornino davvero al load point reale
- Le sense lines evitino SW node, area sotto l'induttore e high-current copper
- Valori e routing del network seguano le raccomandazioni del componente
- Analog ground e high-current return siano separati
Perché un VRM multiphase dipende davvero dalla simmetria del PCB?
Conclusione: Perché lo stable current sharing dipende da quanto simili sono impedance, sensing e ambiente termico visti da ogni fase.
Da uniformare già nel layout:
- Le lunghezze dei percorsi tra power stage, inductor, output capacitor e sense point
- La quantità di rame e l'area di thermal spreading
- La posizione di decoupling e drive
- Le deviazioni imposte da interfacce, connettori o meccanica
Perché percorsi termici, finestra di assemblaggio e matrice di validazione vanno congelati insieme?
Conclusione: Perché in produzione, problemi elettrici, termici, di assemblaggio e diagnostica emergono insieme.
Una validation matrix utile include di solito:
- Verifica del main loop
- Verifica del remote sense
- Verifica della coerenza tra fasi
- Verifica dell'assemblaggio
- Verifica su più board
Prossimi passi con HILPCB
- Per return plane interni, high-current copper e power region: Multilayer PCB e Heavy Copper PCB.
- Per review locale di layout fasi, loop d'ingresso e sensing: Gerber Viewer o PCB Viewer.
- Per validare in anticipo ripple, current sharing e thermal distribution: PCB Prototype.
- Per assembly review con thick copper, large pads e heatsink: SMT Assembly.
- Dopo il freeze di layout e validation matrix: Quote / RFQ.
Domande frequenti (FAQ)
Basta mettere il VRM controller al centro?
A: No. La base di rumore della board è determinata prima dalla geometria del loop principale, dei condensatori d'ingresso e del power stage.
Perché il remote sense deve arrivare fino al punto di carico?
A: Perché il VRM regola il load-point voltage. La caduta sulla copper ad alta corrente rende diverso il nodo vicino al controller.
Se il layout sembra simmetrico, il current sharing sarà automaticamente stabile?
A: No. Servono path impedance, sense environment e thermal environment davvero simili tra le fasi.
PMBus telemetry può risolvere i problemi di layout?
A: No. Può mostrarli e registrarli, ma non sostituisce un buon loop design, un sensing pulito o un buon thermal design.
Cosa va congelato prima della produzione?
A: Main current loop, load-point remote sense, simmetria multiphase, percorsi termici, finestra di assemblaggio e matrice di validazione.
Riferimenti pubblici
- Multiphase Buck Design From Start to Finish (Part 1) | TI
- TPS549B22 Step-Down Converter With Full Differential Sense and PMBus® datasheet | TI
- TPS53667 6-Phase, D-CAP+, Step-Down Buck Controller with PMBus™ | TI
- PMBus™ Specification, Part II, Version 1.3.1
- IPC Design Standards
- Meet Your Standards | IPC-A-610
Autore e revisione tecnica
- Autore: Team contenuti HILPCB per power e server board
- Revisione tecnica: team PI, PCB process e assembly engineering
- Ultimo aggiornamento: 2026-05-27