
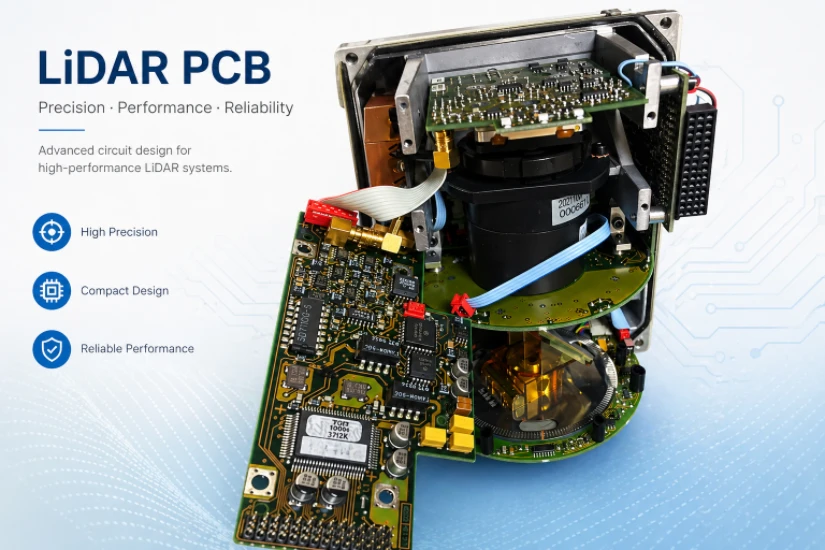
Un sistema LiDAR spara impulsi laser a 905 nm o 1550 nm con frequenze di ripetizione di 500 kHz–2 MHz, rileva i fotoni di ritorno (che impiegano 6,67 ns per ogni metro di distanza di andata e ritorno) e misura il tempo di ritorno con una precisione inferiore al nanosecondo per costruire una nuvola di punti tridimensionale dell'ambiente. Il PCB ospita il driver del laser che eroga impulsi di corrente di 5–50 A in un tempo di salita di 2–5 ns, l'amplificatore a transimpedenza (TIA) che elabora segnali nell'ordine dei picoampere da fotodiodi a valanga (APD) polarizzati a oltre 200 V, il convertitore tempo-digitale (TDC) che risolve intervalli temporali di 20–50 ps e l'FPGA che calcola la nuvola di punti 3D a milioni di punti al secondo.
Nessun'altra applicazione richiede contemporaneamente competenze in impulsi ad alta corrente al nanosecondo, rilevamento analogico al di sotto del picoampere, temporizzazione con risoluzione al picosecondo e calcolo digitale in tempo reale — tutto su una singola scheda che deve sopravvivere ai profili di vibrazione automobilistici e operare da -40°C a +105°C. I fronti di 2 ns del driver laser contengono energia spettrale fino a 200 MHz che, se non contenuta dal layout del PCB, si accoppia direttamente nel front-end analogico del ricevitore sensibile ai picoampere a soli 15 mm di distanza, sommergendo completamente il segnale fotonico riflesso.
HILPCB produce PCB LiDAR per sviluppatori di veicoli autonomi, aziende di robotica e OEM di apparecchiature topografiche utilizzando fabbricazioni ad alta velocità, in rame spesso (heavy copper) e HDI. I nostri processi di produzione IATF 16949 supportano i requisiti di qualificazione automotive, inclusa la documentazione PPAP e i test accelerati di affidabilità.
Menu di Navigazione
- Scheda Driver Laser: Impulsi ad Alta Corrente al Nanosecondo
- Front-End del Ricevitore: Rilevamento di Singoli Fotoni
- Catena del Segnale Time-of-Flight ed Elaborazione
- Isolamento TX-RX su una Scheda Condivisa
- Qualificazione Automotive e Industriale
- Considerazioni PCB Specifiche per l'Architettura
Scheda Driver Laser: Impulsi ad Alta Corrente al Nanosecondo
Il driver laser deve fornire correnti di picco di 5–50 A in impulsi brevi fino a 2 ns — e poi interrompersi completamente prima che la finestra di blanking del ricevitore termini e inizi il rilevamento. Ciò richiede driver FET GaN o MOSFET Si ad alta velocità con un'induttanza dell'anello di gate (gate loop) inferiore a 0,5 nH e un'induttanza dell'anello di potenza (power loop) inferiore a 1 nH.
Layout del Driver Laser
- Compattezza dell'Anello di Potenza: Il loop di corrente critico — condensatore di accumulo di energia → interruttore (GaN FET) → diodo laser → ritorno al condensatore — deve essere fisicamente il più piccolo possibile. Ogni nH di induttanza dell'anello a 50 A crea un picco di tensione di 50 V allo spegnimento (V = L × di/dt, con di/dt ≈ 50 A/2 ns = 25 GA/s). Questi picchi distruggono il diodo laser se superano la sua tensione inversa massima assoluta. Condensatori bus ceramici (10–100 nF, nominali 100–200 V, dielettrico C0G per ESL sub-nH) posizionati direttamente attraverso il source-drain del FET con una lunghezza totale della pista del loop <3 mm su strati di rame spesso (minimo 2–3 oz per il percorso dell'impulso).
- Pilotaggio Gate FET GaN: Gli HEMT GaN (EPC2001C, GaN Systems GS61004B) commutano in <2 ns ma sono vulnerabili all'overshoot di gate — la tensione di gate massima è tipicamente 6 V senza margine di sicurezza oltre i 7 V. L'IC del driver di gate (LMG1020, UCC21222) posizionato entro 3 mm dal pad di gate del GaN. Induttanza del loop di pilotaggio del gate inferiore a 0,3 nH — ottenuta solo posizionando il driver e il resistore di gate sullo stesso strato PCB del dispositivo GaN senza transizioni di strato (via) nel percorso del gate.
- Ricarica dell'Accumulo di Energia: Tra un impulso e l'altro (intervallo di 500 ns–2 µs a 500 kHz–2 MHz di rep rate), un convertitore boost ricarica i condensatori di accumulo di energia dall'alimentazione di sistema (tipicamente da 5–12 V di ingresso a 40–150 V di uscita). Il circuito di carica opera a correnti moderate (100–500 mA continui) e non richiede l'estrema compattezza del circuito degli impulsi — ma il suo rumore di commutazione deve essere isolato dalla sezione del ricevitore attraverso barriere di via a massa (ground via fencing) e filtraggio dell'alimentazione.
- Dissipazione Termica: Con una frequenza di ripetizione di 500 kHz, impulsi di 5 ns a 50 A di picco, la dissipazione media nell'interruttore è P = 0,5 × Rds(on) × Ipeak² × duty_cycle ≈ 0,5 × 0,05 Ω × 2500 × 0,0025 = 0,16 W dalla sola conduzione. Le perdite di commutazione aggiungono altri 2–10 W a seconda della tensione e del dV/dt. Vias termici sotto il pad termico del package GaN, che si collegano ai piani interni di massa/potenza per la diffusione del calore. Per i sistemi ad alta potenza (laser accoppiati in fibra a 1550 nm con potenza ottica media di oltre 5 W), sono necessarie disposizioni dedicate per il montaggio del dissipatore.
- Interblocco di Sicurezza Laser: Controllo di abilitazione laser basato su hardware con spegnimento ridondante — tipicamente un MCU di sicurezza dedicato indipendente dall'FPGA di elaborazione principale. La traccia del segnale di interblocco instradata su uno strato dedicato che non condivide alcun percorso con altre funzioni. L'interblocco non può essere ignorato (overridden) dal firmware — un requisito di sicurezza laser di Classe 3B/4 secondo la norma IEC 60825-1.
Front-End del Ricevitore: Rilevamento di Singoli Fotoni
I fotoni laser riflessi arrivano al rivelatore come singoli eventi fotonici (per bersagli a lungo raggio) o come raffiche di fotocorrente (per bersagli ravvicinati ad alta riflettività). Il rivelatore — APD polarizzato a 150–400 V o SiPM polarizzato a 25–35 V sopra la soglia di breakdown — converte i fotoni in corrente elettrica che l'amplificatore a transimpedenza (TIA) amplifica e a cui il comparatore applica un timestamp.
Progettazione del PCB del Ricevitore
- Alimentazione Bias APD: 150–400 V DC, compensata in temperatura per mantenere costante il guadagno dell'APD (il guadagno si sposta di ~3%/°C con bias fisso). Rumore di alimentazione <1 mVrms — qualsiasi ripple modula il guadagno dell'APD e si manifesta come jitter di misurazione della distanza. Un convertitore boost dedicato per il bias APD, fisicamente isolato dalla sezione del driver laser, con una distanza di scorrimento (creepage) >3 mm tra le piste di bias e i circuiti a bassa tensione. La fabbricazione in PCB multistrato di HILPCB mantiene la continuità del piano di massa (ground plane) sotto l'intero percorso del bias APD.
- Posizionamento dell'Amplificatore a Transimpedenza: Il TIA (MAX40662, AD8015 o ASIC personalizzato) posizionato entro 3 mm dal rilevatore con resistore di retroazione (10 kΩ–1 MΩ per APD, 1–10 kΩ per SiPM) sullo stesso lato della scheda del rivelatore. Lunghezza della traccia di ingresso inferiore a 2 mm — ogni millimetro aggiunge ~0,3 pF di capacità parassita che riduce la larghezza di banda dall'obiettivo di 500 MHz potenzialmente a 200 MHz, dimezzando la risoluzione di rilevamento della distanza.
- Integrità del Piano di Massa: Piano di massa ininterrotto sotto l'intera catena del segnale del ricevitore, dal rivelatore al digitalizzatore. Qualsiasi interruzione, fessura o zona senza via nel piano di massa costringe la corrente di ritorno a deviare, aumentando l'area del loop e la captazione del rumore dalle emissioni a banda larga di commutazione del driver laser. Il piano di massa deve fungere anche da percorso di ritorno per l'alimentazione del bias APD — l'instradamento del ritorno di bias tramite una traccia separata (non sul piano di massa) crea un'area di anello che capta il campo magnetico del driver laser.
- Caratteristiche di Allineamento Ottico: Il PCB fornisce riferimenti meccanici per l'allineamento rivelatore-lente. Segni fiduciali per il posizionamento pick-and-place del die o del package del rilevatore. Caratteristiche del contorno della scheda (tacche, fori di allineamento) che si registrano con l'alloggiamento ottico con una precisione di ±50 µm. La fabbricazione PCB HDI raggiunge questa precisione di registrazione attraverso caratteristiche di allineamento forate a laser.
Catena del Segnale Time-of-Flight ed Elaborazione
La misurazione della distanza richiede l'applicazione di un timestamp (marcatura temporale) all'intervallo tra l'impulso laser in uscita e il fotone di ritorno con una precisione di 50–200 ps — corrispondente a una risoluzione di distanza di 7,5–30 mm.
Temporizzazione ed Elaborazione
- Conversione Tempo-Digitale: Circuiti integrati TDC dedicati (TDC7200 con risoluzione a 55 ps, AS6501 a 62,5 ps) o TDC basati su FPGA che utilizzano catene di ritardo calibrate. Distribuzione del clock da un oscillatore a basso jitter (TCXO o OCXO con jitter RMS <1 ps) al TDC con tracce a lunghezza adattata — il jitter del clock si aggiunge direttamente all'incertezza di misurazione della distanza (1 ps di jitter ≈ 0,15 mm di errore di distanza).
- Digitalizzazione Multicanale: Gli array Flash LiDAR con 16–128 canali rivelatori richiedono percorsi analogico-digitali perfettamente bilanciati (matched). Array di ADC (14–16 bit, 5–250 MSPS) che campionano l'uscita del TIA — skew da canale a canale <100 ps per una determinazione coerente della distanza su tutto l'array. Lunghezze delle tracce bilanciate da ogni uscita TIA al suo ingresso ADC — accordatura a serpentina (serpentine tuning) sugli strati interni con geometria coerente del piano di riferimento.
- Elaborazione Nuvola di Punti su FPGA: Dati di temporizzazione grezzi o dati dell'istogramma provenienti da tutti i canali elaborati in tempo reale per generare una nuvola di punti 3D. FPGA (Xilinx Artix-7 per l'ottimizzazione dei costi, Kintex UltraScale per le prestazioni) con routing di fuga (escape routing) BGA su strati HDI. Memoria DDR4 per l'accumulo degli istogrammi e il buffering della nuvola di punti. Gigabit Ethernet o PCIe Gen 3 per il trasferimento dei dati all'host — coppie differenziali a impedenza controllata con vias svasati (back-drilled).
- Elaborazione degli Istogrammi: Il conteggio dei singoli fotoni correlato nel tempo (TCSPC) accumula i tempi di arrivo dei fotoni su molti impulsi laser, costruendo un istogramma il cui picco corrisponde alla distanza del bersaglio. Questa elaborazione — che somma migliaia di eventi a 1 bit in istogrammi multi-bit per pixel per frame — richiede una significativa larghezza di banda della memoria ed è tipicamente implementata in Block RAM dell'FPGA o in DDR esterna.
Isolamento TX-RX su una Scheda Condivisa
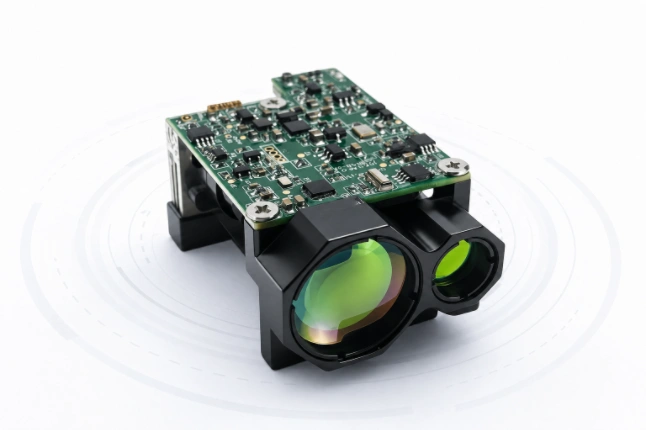
Il driver del laser e il ricevitore condividono un PCB — impulsi a nanosecondi da 50 A operanti a 15 mm di distanza da circuiti analogici con sensibilità di picoampere. Raggiungere >60 dB di isolamento tra questi domini è la sfida principale nel layout del PCB per il design LiDAR.
Strategie di Isolamento
- Separazione Fisica e Partizionamento: Componenti del driver laser su un'estremità della scheda, componenti del ricevitore sull'altra. Minimo 15 mm di separazione tra i confini dei componenti delle due sezioni. Barriera di vias a massa (ground via fencing a passo 1,0 mm) lungo il confine tra le sezioni, collegando tutti gli strati del piano di massa.
- Topologia del Piano di Massa: Piano di massa continuo su almeno due strati interni. La corrente di ritorno di potenza del driver laser deve fluire attraverso il piano di massa per tornare ai condensatori del bus — non attraverso la massa della sezione del ricevitore. Questo si ottiene garantendo che la connessione di massa dei condensatori del bus si trovi sul lato driver della barriera di via (via fence), in modo che la corrente di ritorno fluisca localmente senza oltrepassare il territorio del ricevitore.
- Isolamento del Dominio di Alimentazione: Regolatori di tensione separati per i domini del driver laser, analogico del ricevitore, digitale del ricevitore e FPGA. L'uscita del regolatore di ciascun dominio filtrata con perla di ferrite + condensatore ceramico. Nessun rame del piano condiviso tra l'alimentazione del driver laser e l'alimentazione del ricevitore — aree di colata separate (separate pour areas) collegate solo all'ingresso di alimentazione principale.
- Tempistica del Blanking TX: Il ricevitore viene "spento" (disabilitato o il suo guadagno ridotto a zero) durante l'impulso laser e per un breve periodo successivo (finestra di blanking di 5–50 ns). Il segnale di controllo del blanking viaggia dal controllore temporale al ricevitore — questa traccia non deve accoppiare i transienti di commutazione del driver laser nel delicato front-end del ricevitore. Instradare il segnale di blanking su uno strato interno tra i piani di massa, fisicamente separato sia dal driver laser che dai percorsi analogici del ricevitore.
Qualificazione Automotive e Industriale
Il LiDAR automobilistico opera da -40°C a +105°C, resiste a 20 g di urti e 5 g RMS di vibrazioni casuali e deve funzionare per oltre 15 anni — tutto ciò mentre il laser rimane sicuro per gli occhi secondo lo standard IEC 60825-1 Classe 1 a livello di sistema.
Supporto per la Qualificazione
- Produzione IATF 16949: La produzione automotive di HILPCB segue piani di controllo definiti da APQP con Cpk ≥ 1,67 sui parametri critici. Documentazione PPAP Livello 3 per la qualificazione OEM.
- Test di Affidabilità Accelerati: Oltre 1.000 cicli termici a -40°C/+125°C. Laminati High-Tg (Tg ≥ 170°C) con costruzione resistente al CAF (Conductive Anodic Filament) per l'esposizione a lungo termine all'umidità. Affidabilità delle vias verificata tramite IST (Interconnect Stress Testing) su coupon di qualificazione.
- Rivestimento Conforme (Conformal Coating): Rivestimento acrilico o siliconico di grado automobilistico (25–75 µm) che protegge le schede assemblate da condensa, spruzzi di sale stradale e prodotti chimici per la pulizia incontrati durante l'assemblaggio del veicolo e i processi di lavaggio.
- Supporto Componenti AEC-Q100: L'approvvigionamento dei componenti da parte di HILPCB da distributori autorizzati garantisce componenti qualificati AEC-Q con tracciabilità completa dei lotti per i requisiti di responsabilità del prodotto automobilistico.
Considerazioni PCB Specifiche per l'Architettura
- LiDAR a Scansione Meccanica: PCB circolari o a forma di settore inseriti all'interno di una testa rotante. Trasferimento del segnale tramite anello collettore (slip ring) o giunto rotante ottico — la costruzione rigid-flex riduce il numero di connettori e migliora l'affidabilità in rotazione continua a 10–20 Hz.
- LiDAR a Stato Solido (MEMS): Schede rettangolari standard con stretta integrazione del driver per lo specchio MEMS. Segnali di pilotaggio MEMS ad alta tensione (80–200 V) coesistono con l'elettronica a bassa tensione — gestione delle linee di fuga (creepage) tra il driver MEMS e le sezioni di controllo digitale.
- LiDAR a Stato Solido (OPA): Progetti Optical Phased Array che richiedono segnali di controllo di fase ultra-precisi per centinaia di emettitori. Uscite DAC con precisione sub-mV — disciplina di routing analogico paragonabile ai PCB per strumentazione.
- Flash LiDAR: Un singolo impulso illumina l'intera scena — richiede un array di rivelatori 2D (array SPAD o SiPM) con TDC per pixel. Costruzione ad alta densità PCB HDI per l'instradamento di array di rivelatori 128×128 o più grandi all'elettronica di lettura.
Avvia il tuo programma PCB LiDAR con una revisione DFM e di isolamento →
Domande Frequenti (FAQ)
Perché l'induttanza dell'anello (loop) è critica in un PCB per il driver laser LiDAR? Un driver laser LiDAR commuta correnti di 5–50 A in soli 2 ns. Qualsiasi induttanza parassita del loop (anche di pochi nanohenry) genera enormi picchi di tensione che possono superare le valutazioni massime assolute (absolute maximum ratings) del FET GaN o del diodo laser, causando guasti catastrofici.
Come si previene che il rumore del driver laser interferisca con il ricevitore LiDAR? Per ottenere l'isolamento necessario di >60 dB, i circuiti del driver laser e del ricevitore sono separati fisicamente di almeno 15 mm sul PCB, e partizionati da una barriera di vias a massa (ground via fencing). Regolatori di tensione separati e topologie del piano di massa isolate assicurano che gli impulsi di trasmissione a 50 A non si accoppino nel percorso del ricevitore analogico, che ha una sensibilità dell'ordine dei picoampere.
Quali materiali vengono utilizzati per i PCB LiDAR nel settore automotive? I PCB per LiDAR automotive utilizzano laminati ad alta Tg (High-Tg ≥ 170°C) che resistono alla crescita di filamenti anodici conduttivi (CAF) in condizioni di elevata umidità. Questi materiali sopportano cicli termici estremi (da -40°C a +125°C) e soddisfano i requisiti di oltre 15 anni di vita operativa richiesti dagli OEM del settore automobilistico.
I PCB LiDAR possono supportare sia architetture a stato solido che a scansione meccanica? Sì, HILPCB produce schede rigide per LiDAR a stato solido (MEMS o Optical Phased Arrays), schede HDI ad alta densità per gli array di rivelatori Flash LiDAR e assemblaggi rigido-flessibili (rigid-flex) per LiDAR meccanici rotanti per eliminare la complessità dei connettori slip-ring.