
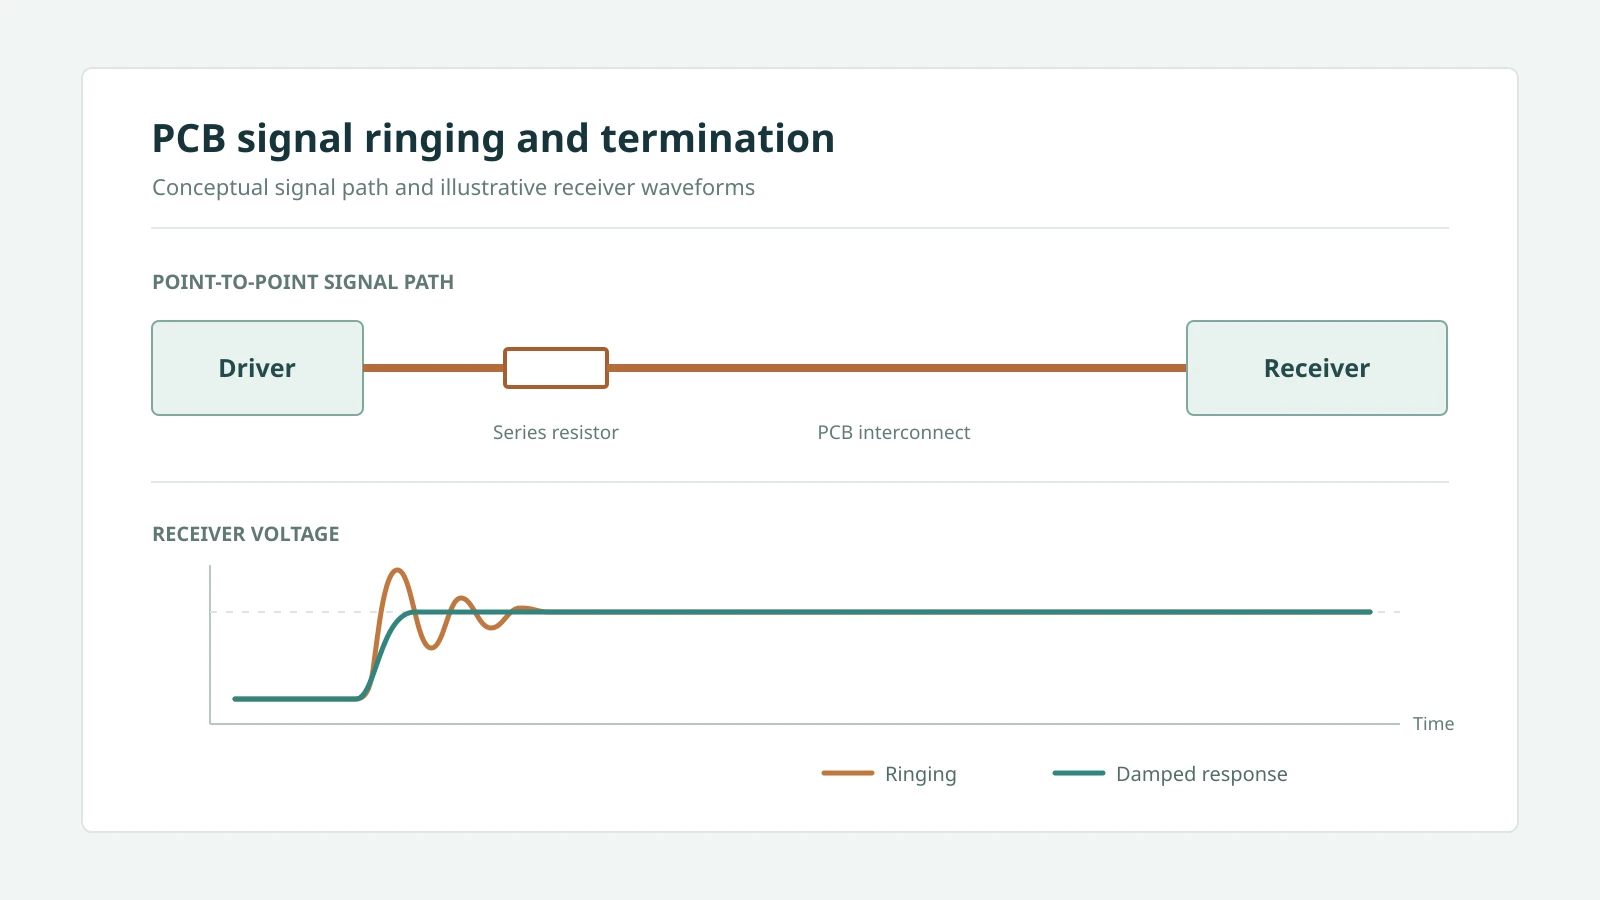
接收端出现过冲和振铃的时钟边沿,可能反映了互连上的阻抗不匹配、封装与负载寄生参数引起的谐振、电源或参考平面扰动、测量负载,或这些因素的组合。必须结合实际接收器的限制和测量不确定性评估观测到的峰值。
将传播延迟与边沿速率进行比较,检查拓扑和回流路径,并在接收端测试拟议的改动。端接是需要根据信号质量、时序、功耗和接口规范进行验证的设计选择。
1. 调查可能的原因
| 可能的影响因素 | 需要调查的内容 | 有用的比较 |
|---|---|---|
| 互连反射 | 延迟、特性阻抗、源端、接收端和分支 | 将接收端波形与建模或实测的拓扑变化进行比较 |
| 局部谐振 | 封装和互连电感、负载和探头电容、阻尼 | 比较电路模型,以及受控改变负载或电阻后的结果 |
| 共用电源或参考平面扰动 | 同时切换、回流路径和电源行为 | 使用合适的参考和探测方式比较切换网络与静态网络 |
| 测量系统 | 探头带宽、电容、接地和负载 | 比较安全的低电感探头连接方式或另一种合适的探头 |
对于理想串联 RLC 模型,5 nH 和 5 pF 对应的无阻尼固有频率接近 1.01 GHz,包含源电阻在内的临界总串联电阻接近 63 Ω。这些数值不是任意电路板的预测值:实际阻尼、几何结构和分布效应都会改变响应。改变走线长度可能同时改变传播延迟和集总寄生参数,因此仅凭其影响无法唯一确定原因。TI 的传输线讨论介绍了反射如何重叠。
2. 走线何时需要端接?
一种筛查约定是将单向延迟与信号上升时间的六分之一进行比较。它有助于判断何时应关注传输线模型;但它不能保证会出现可区分的反射、低于该阈值时一定能接受,也不能证明需要增加电阻。Microchip 的 AT91 应用笔记讨论了所选比例背后的假设,并指出电容负载仍可能在短走线上造成过冲。
| 信号上升时间(10–90%) | 关键长度,FR-4 微带线(约 5.9 ps/mm) | 关键长度,FR-4 带状线(约 7.0 ps/mm) |
|---|---|---|
| 1 ns | ~28 mm | ~24 mm |
| 500 ps | ~14 mm | ~12 mm |
| 300 ps | ~8 mm | ~7 mm |
| 100 ps | ~3 mm | ~2 mm |
应使用相关驱动器、负载和工作条件下的边沿速率,而不能只看时钟频率。例如,假设边沿为 300 ps、单位长度传播延迟为 5.9 ps/mm 时,筛查长度约为 8 mm。应对所选 IBIS 模型以及工艺、电压和温度角进行仿真,并检查接收器要求;IBIS 模型不会提供一个普遍适用的实际边沿速率。
每毫米延迟取决于有效介电常数(tpd = √εeff/c)。上述数值假设使用典型 FR-4。低 Dk 层压板会使信号传播更快,关键长度略长。有关阻抗和延迟计算,请参阅我们的特性阻抗指南。
3. 未端接传输线的行为:一个反弹算例
设一个 3.3 V CMOS 驱动器连接在 50 Ω 走线上,驱动一个实际上为开路的 CMOS 接收器。两个反射系数决定了全部结果:
rho = (Z - Z0) / (Z + Z0)
对于这个用于说明的无损传输线,假设源端为线性电阻、输入为理想阶跃、负载为理想开路,且没有钳位、分支或寄生电容。负载反射系数为 +1;源端系数取决于 Rs。发出的第一个波为 V * Z0 / (Rs + Z0)。每次波到达远端时,入射波都会乘以 (1 + rho_L) 后叠加;返回源端的波则按照 rho_S 再次反射。
| 源阻抗 RS | ρS | 第 1、3、5、7、9 次到达后的接收器电压(V) | 行为 |
|---|---|---|---|
| 15 Ω(强驱动器) | −0.54 | 5.08, 2.34, 3.82, 3.02, 3.45 | 54% 过冲,随后振铃并反复穿越 3.3 V |
| 30 Ω | −0.25 | 4.13, 3.09, 3.35, 3.29, 3.30 | 25% 过冲,约三个往返后稳定 |
| 50 Ω(匹配) | 0 | 3.30, 3.30, … | 接收端干净的单一阶跃 |
| 65 Ω | +0.13 | 2.87, 3.24, 3.29, 3.30 | 无过冲;以阶梯方式趋近 3.3 V |
5.08 V 峰值和随后出现的 2.34 V 电平是这个理想模型的计算值,不是实测结果,也不能证明发生了损坏或出现了假边沿。应将实际波形与特定接收器的绝对最大电压、钳位电流、持续时间和切换要求进行比较,同时考虑测量不确定性。
驱动器行为会随工艺、电源、温度和驱动设置而变化,上升沿和下降沿也可能不同。应使用器件在相关角条件下提供的模型和数据;单一线性电阻只是近似。
4. 端接选项比较
| 方案 | 位置 | 静态(直流)功耗 | 最适合 | 主要限制 |
|---|---|---|---|---|
| 串联(源端) | 靠近驱动器 | 对理想高阻接收器,端接直流电流很小 | 接收器时序允许的点对点链路 | 中间负载可能看到部分阶跃;应针对两个边沿和各角条件选择 |
| 对地并联 | 接收器处 | 持续的高电平电流;实际电压取决于驱动器 | 为这种负载设计的接口 | 检查驱动器电流、电压电平和功耗 |
| 戴维南(分压) | 接收器处,两个电阻分别接电源和地 | 即使稳态也有分压器电流 | 需要指定偏置和等效端接的接口 | 在所有状态下检查偏置、驱动器电流和功耗 |
| 交流(RC) | 作为负载端并联支路的串联电阻和电容 | 理想电容在稳定后阻断直流;切换会消耗功率 | 经验证后的某些时钟或数据信号接口 | 响应和耗散取决于元件和数据模式 |
| 跨差分对 | 接收器附近两条线之间的电阻 | 取决于接口和驱动器 | 规定了负载的差分接口 | 差分端接本身不能建立共模行为 |
| 片上端接 | 器件内部 | 取决于器件和配置 | 规定支持片上端接的接口 | 核实配置、范围和工作条件 |
应根据接口规范和完整拓扑进行选择。对于点对点 CMOS 连接,源端电阻通常是一个有用的起点,但它是否有效取决于时序、源端行为和接收器波形。
5. 计算各类端接
串联电阻
R_series = Z0 - Rs
对于理想 50 Ω 走线和线性 18 Ω 源端,这会给出 32 Ω 的起始值。实际输出阻抗是非线性的,上升沿和下降沿可能不同;如果有效源阻抗已经超过走线阻抗,被动串联电阻无法产生负向修正。TI 的时钟驱动器应用笔记介绍了特定驱动器和接收器条件下的源端匹配。实践中:
- 评估附近的标准值。 在相关角条件下检查接收器处的过冲、下冲、稳定时间和时序;不存在通用的向下取整规则。
- 检查两个边沿。 上拉和下拉行为可能不同,负载和工作条件也可能不同。
- 将源端匹配电阻放在靠近驱动器的位置。 在模型中包含封装和短连接。一枚放在其他位置的电阻可以增加阻尼,但不能提供相同的源端匹配。
- 考虑预留调试焊盘。 根据器件和接口要求确认起始值以及 0 Ω 选项。
并联端接和戴维南端接
并联端接在接收器处使用 R = Z0。对于戴维南端接,应根据偏置电平选择电阻比,并使并联组合等于 Z0:
(R1 * R2) / (R1 + R2) = Z0 和 V_bias = Vcc * R2 / (R1 + R2)
对于 Z0 = 50 Ω 且 3.3 V 电源下偏置为 1.65 V 的情况,R1 = R2 = 100 Ω。检查驱动器能否提供所需电流,同时仍满足接收器输入高、低电平要求。
交流(RC)端接
RC 端接在负载处使用由串联电阻和电容构成的并联支路;它不同于信号路径中的串联交流耦合电容。在理想电路中,电容在稳定后阻断直流,但跃迁会产生电流并消耗功率。应根据具体接口、边沿、数据模式、驱动器和负载选择该支路,并在预期条件下验证波形和功耗。TI 的 CDCVF2505 应用笔记针对该器件展示了这种拓扑;它不是通用的元件选型规则。
6. 拓扑:一条线上的多个负载
在理想的匹配源、开路负载模型中,初始波是最终源电压的一半,并在远端加倍。沿线的负载可能在反射返回前看到部分阶跃。其实际波形和阈值穿越取决于完整拓扑和负载。
| 拓扑 | 建议方法 |
|---|---|
| 末端单个负载 | 考虑源端端接;检查接收器波形和时序 |
| 多个负载集中在远端 | 评估源端端接,以及每个分支的负载和延迟 |
| 负载沿线分布(菊花链) | 评估负载端端接、分支,以及每个接收器的阈值和时序 |
| 多个负载朝不同方向分布(星形) | 考虑使用合适的扇出缓冲器,并分别设计每条分支 |
| 每条分支各有一个电阻 | 对分支连接点和驱动器负载建模;比较不同方案 |
分支可能产生额外的反射和负载。应将其纳入通道模型,而不能假定末端端接可以修正每个不连续点。
7. 在不制造振铃的情况下测量振铃
探头及其接地连接可能给电路增加负载并引入振铃。探头电容、连接电感、示波器和探头带宽、参考位置以及信号本身都会影响显示的波形。Tektronix 的探头入门资料讨论了这些影响。
- 使用合适的低电感连接。 在电气安全且探头支持的情况下,将短弹簧地或合适的探头与原设置进行比较。不要破坏保护接地。
- 同时检查测量带宽和负载。 常见的
0.35 / rise_time关系只适用于特定响应形状;满足该关系本身并不能保证峰值测量准确。 - 可行时在接收器处测量。 记录探头位置、参考点和条件;走线上的另一个位置可能具有不同波形。
- 与仿真和其他测量结果比较。 对所选器件角条件和叠层建模,并计入探头影响。当设置和参考平面已知时,在合适的测试条或电路板上进行 TDR 可以为阻抗模型提供信息;请参阅我们的 TDR 测试指南。一致性本身不能证明存在唯一原因。
8. 布局规则和制造输入
- 规划连续的回流路径。 将参考平面变化、过孔和线宽变化作为过渡的一部分进行检查;请参阅我们的走线不连续性指南和寄生电容指南。
- 针对实际拓扑放置负载端端接。 在模型中包括端接连接和剩余分支。
- 调查共用扰动。 其他输出切换时,静态线路发生变化可能表明存在共用回流或电源耦合,但单凭这一点不能下结论。使用合适的探测方式和受控切换模式进行比较。
- 纳入阻抗公差。 标称 50 Ω 且公差为 ±10% 的走线范围为 45–55 Ω。在这些走线极值下,理想 50 Ω 负载产生的反射系数分别约为 +5.3% 和 −4.8%;实际驱动器、负载和几何结构公差也很重要。
对于高速 PCB和多层 PCB,请在询价请求中结合叠层以及 Gerber 或 ODB++ 数据,列出控阻网络、目标值和公差。针对具体订单,确认可实现的公差、线宽变化、测试条和 TDR 报告范围。请参阅我们的阻抗控制指南。
FAQ
如何判断 PCB 走线是否需要端接?
将单向延迟与相关边沿速率进行比较,作为筛查步骤。在假设 5.9 ps/mm 的情况下,六分之一比例对应于 1 ns 边沿约 28 mm,或 300 ps 边沿约 8 mm,但这不能决定是否需要端接。检查接口、拓扑和接收器波形。
应使用多大阻值的串联端接电阻?
对于简单的线性匹配源模型,R_series = Z0 - Rs 是一个起始估算:50 Ω 减去 18 Ω 得到 32 Ω。针对两个边沿、相关角条件、时序和接收器限制检查附近阻值;将源端匹配电阻放在靠近驱动器的位置。
加入串联电阻后,为什么我的信号仍然振铃?
可能的影响因素包括源端不匹配、互连和封装寄生参数、分支、共用回流路径以及探头负载。使用合适的电路或通道模型,比较安全的探测设置和受控的拓扑变化;没有单一比较能够唯一确定所有原因。
并联端接是否优于串联端接?
这取决于接口、拓扑和可用的驱动电流。一个两端理想电压为 3.3 V 的 50 Ω 电阻会产生 66 mA 电流;真实驱动器的输出电压可能在该负载下下降。源端端接可以降低稳态负载电流,但必须满足每个接收器的时序。
示波器探头会引起振铃吗?
会。接地连接电感和探头电容可能改变测得的波形。比较合适的低电感连接,并在遵循探头电气安全要求的同时考虑带宽和负载。