
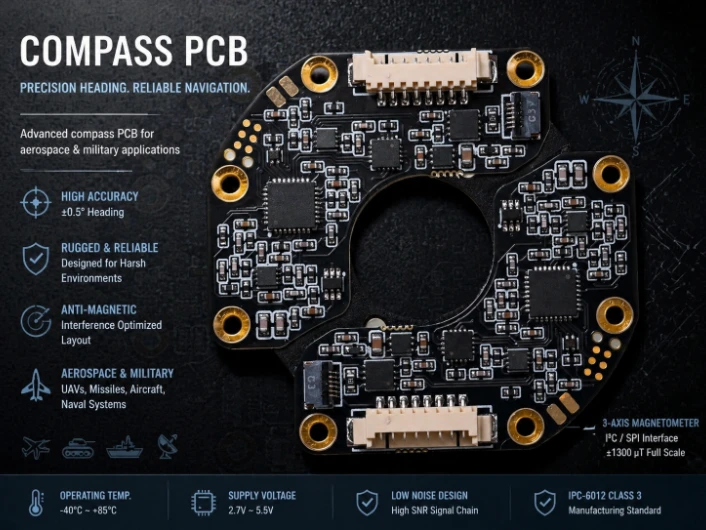
Le bussole elettroniche misurano il campo magnetico terrestre per determinare la prua (heading) — la direzione verso cui punta una piattaforma rispetto al nord magnetico. Il mercato globale delle bussole elettroniche ha raggiunto i 2,4 miliardi di dollari nel 2023, trainato dall'integrazione negli smartphone, dalla navigazione automobilistica, dagli autopiloti per UAV e dai sistemi di riferimento di prua militari. Tuttavia, la sfida legata alla progettazione dei PCB rimane ingannevolmente complessa: il campo magnetico terrestre è debole (25–65 μT a seconda della latitudine) e un PCB tipico genera interferenze da 10 a 100 volte più forti causate dai propri induttori in ferrite, dai regolatori a commutazione e dalle tracce conduttrici di corrente.
HILPCB produce PCB per bussole che spaziano dai moduli per droni di consumo da 3 ai riferimenti di prua per la difesa navale da 1.500 — con oltre 150 programmi di schede per magnetometri consegnati ai mercati della navigazione in Nord America, Europa, Scandinavia e Australia. La nostra revisione DFM include specificamente un'analisi delle interferenze magnetiche che la maggior parte dei produttori non offre.
In Questa Guida
- Layout PCB per Magnetometro MEMS e Pulizia Magnetica
- Catena del Segnale della Bussola Fluxgate e Isolamento del PCB
- Calibrazione delle Interferenze Magnetiche e Compensazione dell'Inclinazione
- Applicazioni Bussola per Ambito Marino, Militare e UAV
- Calibrazione in Produzione e Test di Pulizia Magnetica
- Programmi HILPCB per PCB di Navigazione e Bussole
Layout PCB per Magnetometro MEMS e Pulizia Magnetica
Il magnetometro è uno dei pochi sensori in cui il layout stesso del PCB rappresenta la fonte dominante di errore di misurazione. A differenza degli accelerometri o dei giroscopi, dove il montaggio meccanico è l'aspetto più critico, il sensore della bussola combatte contro l'ambiente elettromagnetico creato dalla sua stessa scheda. Un induttore in ferrite posizionato sulla medesima scheda genera da 50 a 500 μT a una distanza di 10 mm — fino a 10 volte il campo terrestre che il sensore sta cercando di misurare.I moderni magnetometri a 3 assi di Bosch (BMM350), STMicroelectronics (LIS3MDL, intervallo ±30 μT) e Memsic (MMC5983MA, ±8 gauss) forniscono un'uscita digitale SPI/I²C. L'interfaccia PCB richiede un'alimentazione pulita (100 nF + 10 μF entro 1 mm), connessioni del bus adeguate e un orientamento fisico corretto — ma ottenere la precisione di prua nominale richiede molto di più:
- Posizionamento dei Componenti: Magnetometro a una distanza ≥15 mm da induttori in ferrite, regolatori a commutazione, motori e altoparlanti. Schermature non magnetiche e hardware non ferroso (alluminio, ottone, acciaio inossidabile 316) all'interno della zona di esclusione di 20 mm.
- Cancellazione del Ciclo di Corrente: Tracce ad alta corrente instradate come coppie di andata/ritorno strettamente distanziate sul lato opposto della scheda rispetto al sensore — annullando i campi magnetici esterni attraverso la simmetria geometrica.
- Materiali Non Magnetici: Connettori (header) stagnati in sostituzione di quelli nichelati. La finitura superficiale ENIG è magneticamente pulita; l'HASL con barriera in nichel potrebbe non esserlo, a seconda della composizione della lega.
- Alimentazione LDO Dedicata: Un LDO a basso rumore separato e dedicato alla linea di alimentazione del magnetometro elimina completamente il rumore magnetico del regolatore a commutazione — un componente da 0,30 $ che può migliorare l'accuratezza della prua di 2–5°.
Catena del Segnale della Bussola Fluxgate e Isolamento del PCB
I magnetometri fluxgate (a porta di flusso) raggiungono una risoluzione 10–100 volte migliore rispetto ai MEMS — consentendo l'accuratezza della prua di ±0,1–0,5° richiesta dai sistemi di navigazione navale conformi allo standard IEC 62672 e dagli strumenti per rilievi geodetici utilizzati dalle agenzie cartografiche di Norvegia, Canada e Stati Uniti. Il mercato globale delle bussole marine supera i 400 milioni di dollari all'anno, con i riferimenti di prua fluxgate che impongono prezzi elevati giustificati dalla loro precisione inferiore al grado.Un fluxgate utilizza un nucleo in permalloy portato in saturazione da un oscillatore di eccitazione (10–50 kHz). La seconda armonica in uscita dalla bobina di rilevamento è proporzionale all'intensità del campo esterno. Il PCB deve impedire che i campi dell'oscillatore di eccitazione si accoppino all'amplificatore di rilevamento — instradando la corrente di eccitazione in coppie differenziali strettamente accoppiate (area del loop <1 mm²), posizionando le sezioni di rilevamento (sense) e comando (drive) alle estremità opposte della scheda e utilizzando un routing stripline su schede multistrato per i segnali di rilevamento schermati, con piani di massa analogici/digitali separati collegati in un singolo punto.
Per una precisione inferiore al grado, l'ampiezza dell'eccitazione deve essere stabile entro ±0,1% e il clock di riferimento del demodulatore deve avere un jitter inferiore a 1 ns. Le schede per bussole fluxgate di HILPCB soddisfano queste specifiche attraverso un layout analogico di precisione validato da misurazioni della pulizia magnetica post-assemblaggio presso la posizione del sensore.
Calibrazione delle Interferenze Magnetiche e Compensazione dell'Inclinazione
Ogni PCB della bussola genera, dai propri componenti, campi magnetici che possono superare il segnale della Terra. Gli effetti di ferro duro (hard-iron, offset costanti dovuti a materiali magnetizzati) spostano la risposta del sensore fuori centro — un effetto che viene compensato misurando e sottraendo il vettore di offset durante la calibrazione a rotazione di 360°. Gli effetti di ferro dolce (soft-iron, distorsione del campo dovuta a materiali ferrosi) distorcono la risposta trasformandola in un'ellisse — richiedendo una matrice di correzione 3×3 derivata da una calibrazione multi-posizione e memorizzata in una memoria non volatile.Un magnetometro 2D fornisce una prua accurata solo quando è perfettamente in piano — con soli 10° di inclinazione, l'errore di prua supera i 5°. Le bussole militari e marine devono funzionare con un'inclinazione di ±45°, richiedendo un accelerometro a 3 assi per la compensazione dell'inclinazione. Molti sistemi si integrano in un AHRS (Attitude and Heading Reference System - Sistema di Riferimento di Assetto e Prua) unendo magnetometro, accelerometro e giroscopio attraverso un filtro di Kalman — e il PCB deve bilanciare contemporaneamente le diverse priorità di layout di ciascun sensore.
| Applicazione | Accuratezza | Strati PCB | Costo Unitario Tipico |
|---|---|---|---|
| Drone di consumo | ±5° | 2–4 | 3–10 $ |
| Navigazione marittima comm. | ±1° | 6–8 | 100–300 $ |
| Difesa navale (IEC 62672) | ±0.3° | 8–10 | 500–1.500 $ |
| Rilievo geodetico | ±0.1° | 8–12 | 2.000+ $ |
Applicazioni Bussola per Ambito Marino, Militare e UAV
**Navigazione Marittima (IEC 62672):** Le bussole marine si collegano al sistema di distribuzione della prua della nave tramite NMEA 0183 o NMEA 2000. L'ambiente richiede la capacità di sopravvivere alla nebbia salina secondo lo standard MIL-STD-810H, funzionamento continuo a 55°C/95% di umidità relativa e resistenza alle vibrazioni continue della nave (5–100 Hz) per una vita operativa di oltre 10 anni. Le schede di HILPCB che utilizzano [finitura ENIG su FR-4 ad alto Tg](/products/fr4-pcb/) resistono alla corrosione galvanica causata dall'esposizione combinata a umidità e sale — servendo aziende di elettronica marina in tutta la Norvegia (Kongsberg), nel Regno Unito e sulla costa orientale degli Stati Uniti.Bussola per Veicoli Militari: Le bussole militari operano in prossimità di motori elettrici, azionamenti delle torrette e sistemi d'arma che generano campi 100 volte superiori a quello terrestre. Il magnetometro viene montato a distanza su un'estensione in cavo flessibile in una posizione magneticamente silenziosa, con il PCB di elaborazione posizionato all'interno dello scafo. Il cavo flex deve trasportare segnali di basso livello su distanze di 0,5–2 metri utilizzando coppie differenziali intrecciate con messa a terra continua della schermatura — e tutti i connettori devono utilizzare placcature non magnetiche (oro o stagno, assolutamente senza nichel).
Bussola per Droni e UAV: Le bussole per piccoli UAV sono montate sul montante (mast) del GPS tramite bus I²C. La corrente dei motori dalle piattaforme multirotore genera oltre 100 μT a 20 mm dalla scheda di distribuzione dell'alimentazione. DJI, Autel e altri OEM di droni elevano la bussola sul montante per ridurre l'interferenza del motore al di sotto della soglia di correzione dell'algoritmo di calibrazione.
Calibrazione in Produzione e Test di Pulizia Magnetica
Ogni PCB per bussola deve essere sottoposto a calibrazione post-assemblaggio: montaggio su un'attrezzatura (fixture) non magnetica, rotazione di 360° con registrazione dell'output a ogni grado, calcolo dell'offset per il ferro duro e della matrice per il ferro dolce e memorizzazione dei coefficienti nella memoria non volatile. I sistemi compensati per l'inclinazione richiedono una calibrazione ad angoli di inclinazione di 0°, ±30° e ±45°.Prima della spedizione, HILPCB verifica la pulizia magnetica misurando il campo CC nella posizione del sensore con tutti i circuiti alimentati. Il contributo del PCB deve essere inferiore a 200 nT per un'accuratezza di ±1° o inferiore a 50 nT per ±0,5°. Per i sistemi marittimi e militari ad alta precisione è richiesta una calibrazione termica da -40°C a +85°C su più di 5 punti con un fitting polinomiale.
I cavi del magnetometro montati a distanza devono utilizzare connettori non magnetici e cablaggi a doppino intrecciato (twisted-pair) — materiali dei cavi ferrosi o correnti di cavo significative introducono errori di prua che la calibrazione non può compensare del tutto. I gruppi per magnetometri remoti in rigid-flex di HILPCB affrontano questo problema con una costruzione controllata del cavo, validata per garantire la neutralità magnetica.
Programmi HILPCB per PCB di Navigazione e Bussole
HILPCB realizza PCB per bussole e sistemi di navigazione per le aziende produttrici di sistemi di riferimento di prua negli Stati Uniti, Canada, Germania, Francia, Regno Unito, Norvegia e Australia dal 2018. La nostra competenza nei PCB per bussole copre dalle bussole digitali di consumo su compatte [schede HDI](/products/hdi-pcb/), alle bussole marine conformi agli standard IMO/SOLAS, fino alle unità GPS/bussola militari qualificate secondo MIL-STD-810.Ciò che contraddistingue HILPCB nei programmi per bussole è la nostra revisione DFM che affronta in modo specifico le interferenze magnetiche — identificando i percorsi di corrente in prossimità del magnetometro, raccomandando il reinstradamento (rerouting) delle tracce per la cancellazione del campo e verificando la compatibilità della finitura superficiale con la precisione di prua desiderata. Il nostro assemblaggio SMT impiega profili di rifusione controllati che evitano di magnetizzare i componenti durante la saldatura — un dettaglio trascurato dalla maggior parte degli assemblatori, ma che incide direttamente sull'accuratezza della prua.
Dal prototipo alla produzione, i tempi di consegna tipici (lead time) sono di 5–7 giorni per i prototipi e 2–3 settimane per i volumi di produzione.
FAQ sui PCB per Bussole
In che modo il layout del PCB influisce sull'accuratezza del magnetometro?
Il PCB stesso genera interferenze magnetiche che possono rivelarsi molto più forti del campo magnetico terrestre. Un layout mal progettato può causare notevoli errori di prua. Una progettazione corretta prevede di mantenere il magnetometro lontano dagli induttori in ferrite e dalle tracce ad alta corrente, l'utilizzo di componenti non magnetici e l'impiego di tecniche per la cancellazione del loop di corrente.
Perché le schede per bussole richiedono l'utilizzo di materiali non magnetici?
I materiali ferrosi (come il nichel impiegato in alcune finiture superficiali delle schede o nei connettori standard) possono magnetizzarsi, generando offset "hard-iron" (ferro duro) che distorcono in modo permanente le letture del sensore. L'utilizzo di materiali non magnetici, come la finitura superficiale ENIG, i pin (header) stagnati e hardware in ottone o alluminio, assicura l'assoluta pulizia magnetica del sistema.
Qual è la differenza tra un PCB per bussola MEMS e uno per bussola Fluxgate?
Le bussole MEMS sono di dimensioni ridotte, economiche e adatte all'elettronica di consumo, ma offrono una precisione inferiore (±5°). Le bussole Fluxgate (a porta di flusso) sono più grandi e costose, fornendo una precisione al di sotto del grado (da ±0,1° a ±0,5°) fondamentale per la navigazione marittima e per la difesa. I PCB per Fluxgate necessitano di complessi layout analogici di altissima precisione, oscillatori di eccitazione e pesanti schermature per poter isolare adeguatamente le sensibili bobine di rilevamento.